LiDAR или фотограмметрия: выбирайте метод по нужным данным
Сравните методы по наблюдениям, покрову, цвету, обработке, проверке и полным затратам проекта, а не только характеристикам датчика.

Начните с вопроса проекта
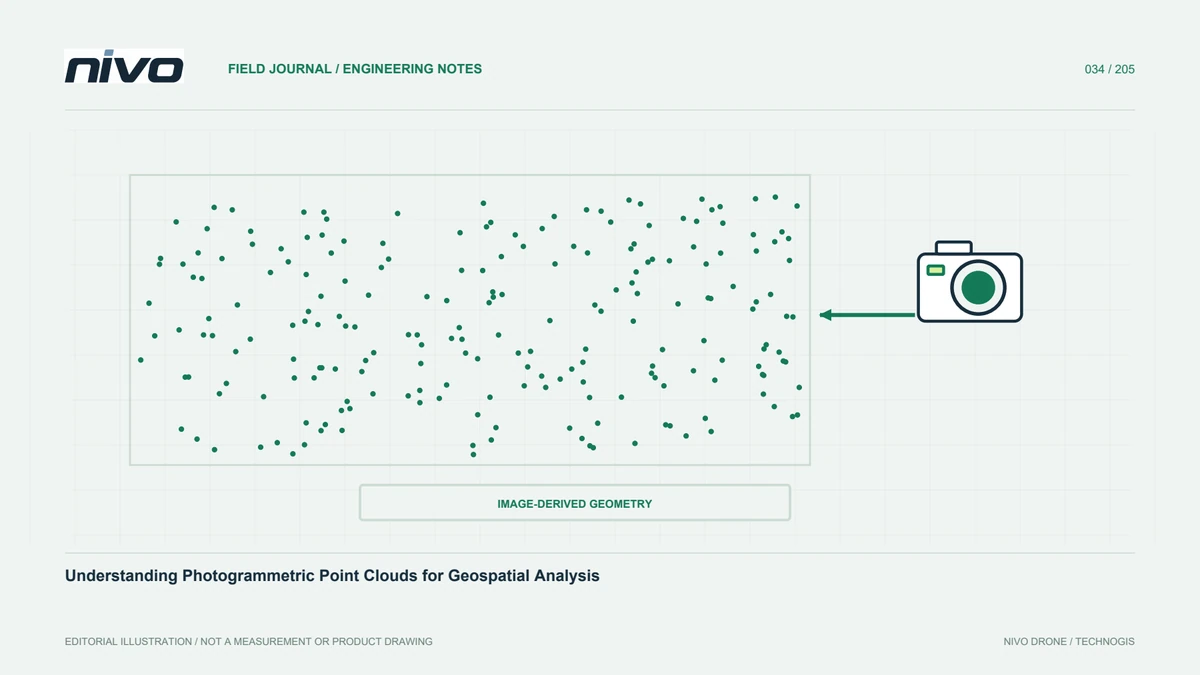
Выбирайте LiDAR или фотограмметрию по информации пользователя: визуальная карта, форма грунта, высоты объектов или документация сооружений. Фотограмметрия реконструирует видимое отношениями изображений, LiDAR соединяет дальности с положением и ориентацией датчика. Оба дают облака, но источники и ограничения различаются. До цены определите продукты, покров и проверку. Число точек и похожее 3D недостаточны. Полезное сравнение выясняет нужные решению наблюдения и способ демонстрации их достаточности.
Рассмотрите визуальные преимущества фотограмметрии
RGB даёт цвет и текстуру, понятные многим пользователям. Ортомозаики показывают дороги, крыши, поля и видимое состояние. Подходящие изображения и геометрия поддерживают 3D. Однако равномерное, вода, сильные тени, повторы и движение осложняют сопоставление. Для визуальной карты открытого испытайте представительный блок. Оцените резкость, узнаваемость и независимые точки. Мегапиксели не устанавливают лучшую геометрию без объектива, дистанции и качества опоры.
Поймите отличные наблюдения LiDAR
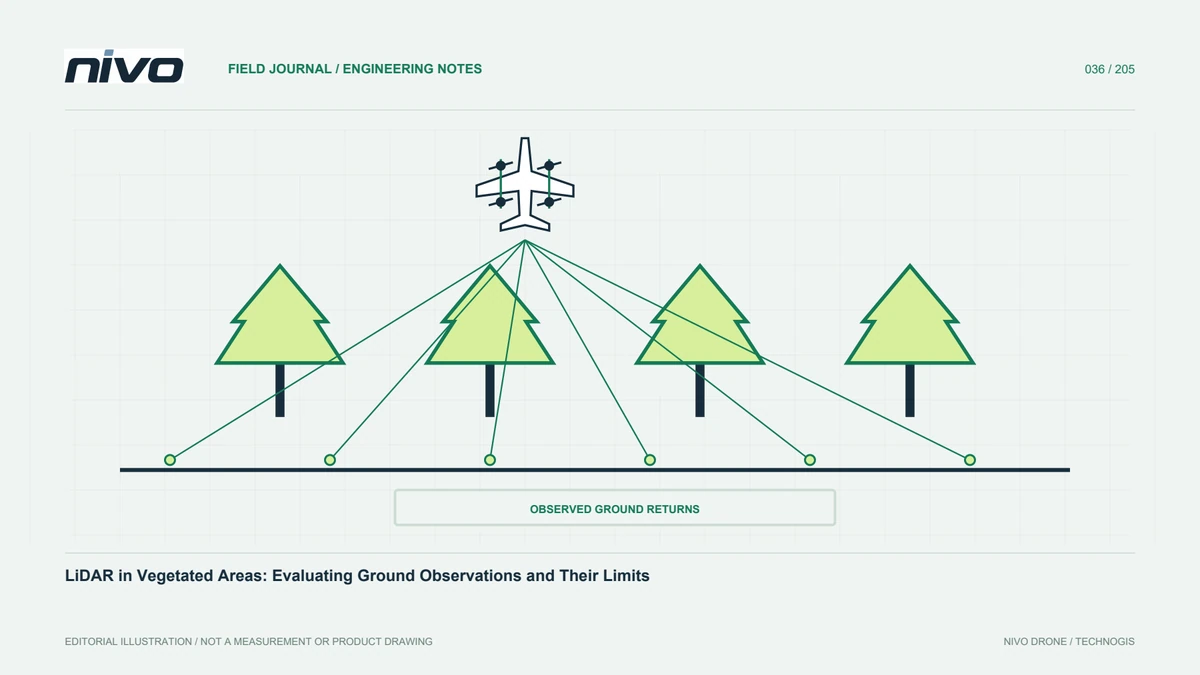
LiDAR видит несколько поверхностей по системе и условиям. Часть импульсов достигает земли через открытое в растительности, помогая рельефу. Это не проникновение любого полога и полный грунт. Проверьте распределение земли, сканирование и траекторию, позицию и ориентацию. Плотность не доказывает координаты и класс. Испытайте трудное проекта, не красивое лёгкое демо.
Сравните полную обработку
Фотограмметрии нужны связи, ориентация и реконструкция; LiDAR — траектория, время, монтаж, полосы и классы. Обоим нужны опора и независимость. Оценивайте весь цикл. Раннее облако ещё классифицируют, готовая карта ещё имеет стыки. Включите навыки, ПО и документы. Цена не ускоряет производство, если проверку забыли в смете.
Уточните цвет и атрибуты
Интерпретации полезен постоянный RGB; форме иногда достаточно координат и полей. LiDAR можно окрашивать подходящей камерой и процессом с проверкой совмещения. Интенсивность и возвраты не RGB. Рано согласуйте атрибуты и форматы. Карта и грунт оправдывают сочетание или отдельное. Оцените пользу требованию, не добавляйте прибор просто ради нового типа данных.
Явно рассмотрите сложные условия
Перечислите полог, склоны, конструкции, провода, отражения, воду и деятельность с возможной потерей и контролем. У обоих слабое, но причины разные. Склон требует углов и теней геометрии, активное — времени. Не переносите выводы без теста. Трудный блок убедительнее идеального и выявляет дополнения вместо ожидания любой поверхности везде.
Оцените стоимость до приёмки
Включите мобилизацию, опору, интеграцию, полёт, хранение, расчёт, обзор и исправление. Один полёт неполон. Учтите повторы по погоде. Сценарии следуют площади, доступу, качеству и выходам. Простой метод достаточен открыто, дешёвый датчик труднее под покровом. Гипотезы объясняют цену ради полезного результата при приемлемых усилиях, не максимальной технологии.
Сравните в одинаковой проверке
Территория, опора, поверхность и метод совместимы. Нельзя все отличия DSM и LiDAR DTM назвать точностью. Разделите вид, полноту, относительное и абсолютное. Независимое соответствует условиям. Сохраняйте профили и пробелы. Преимущество задачи объясняют условиями, направляя NiVO без универсального превосходства любой конфигурации.
Пример смешанной территории
Рассмотрим открытое, плотную плантацию и здания с потребностью общей карты и грунта под зеленью. Испытайте RGB для интерпретации, LiDAR для конкретного рельефа и оцените сочетание. Недостаток грунта требует дополнений, не молчаливого заполнения. Документируйте продукты и пределы. NiVO обсуждают по доказанной интеграции и процессу. Выбор основан на фактах, даёт оператору и получателю реалистичное представление ожидаемой информации.
Иллюстративная ситуация: наблюдения разных покровов
Рассмотрим гипотетическую территорию с открытым двором, густыми посадками и зданиями. Нужны читаемая карта и грунт вдоль проектного доступа. Команда разделяет требования вместо выбора по плотности. RGB оценивают по читаемости и видимой реконструкции, LiDAR — по реальным грунтовым наблюдениям, траектории и атрибутам. Оба используют общую основу. Облако не обязано отвечать всему. Испытание включает сложное, не только двор рядом со стартом.
Сравнение показывает, где достаточно визуального контекста, а где рельеф не поддержан. Обработка, опора, хранение и дополнение входят в стоимость вместе со сбором. Сочетанию задают продукты и контроль совмещения. Команда не объявляет универсального победителя и не обещает густой покров по открытому. Пример связывает выбор с доказательствами, выдачами и пробелами, показывая испытанные предпосылки и дальнейшее до решения о доступе.
Приёмка не благоприятствует методу через несовместимые продукты. Поверхность и грунт названы по содержанию, оценки не смешаны в туманное качество. Пробел локализуют с последствиями. Выбор включает обоснованный план производства и проверяемый пакет. Будущий закупщик или проверяющий понимает компромисс без повторения демонстрации и доверия необъяснённой предпочтительности прибора.