LiDAR atau Fotogrametri: Memilih Metode Survei Berdasarkan Kebutuhan Data
Bandingkan LiDAR dan fotogrametri dari jenis pengamatan, tutupan lahan, kebutuhan warna, pemrosesan, dan biaya kerja agar pilihan sensor lebih terarah.

Bandingkan pertanyaan proyek sebelum perangkat
Pilihan LiDAR atau fotogrametri sebaiknya dimulai dari informasi yang ingin diperoleh. Apakah pengguna membutuhkan peta visual, bentuk tanah, tinggi objek, atau dokumentasi fasilitas? Fotogrametri menggunakan hubungan antarbidikan untuk merekonstruksi permukaan yang terlihat, sedangkan LiDAR mengukur jarak menggunakan pengamatan laser yang digabung dengan posisi dan orientasi sensor. Keduanya dapat menghasilkan point cloud, tetapi asal informasi dan keterbatasannya berbeda. Tuliskan kebutuhan produk, kondisi tutupan, serta cara validasi sebelum membandingkan biaya perangkat. Dengan demikian, pilihan metode tidak didasarkan hanya pada jumlah titik atau kemiripan tampilan tiga dimensi, melainkan pada dukungan data yang diperlukan untuk mengambil keputusan proyek secara bertanggung jawab.
Fotogrametri kuat pada informasi visual
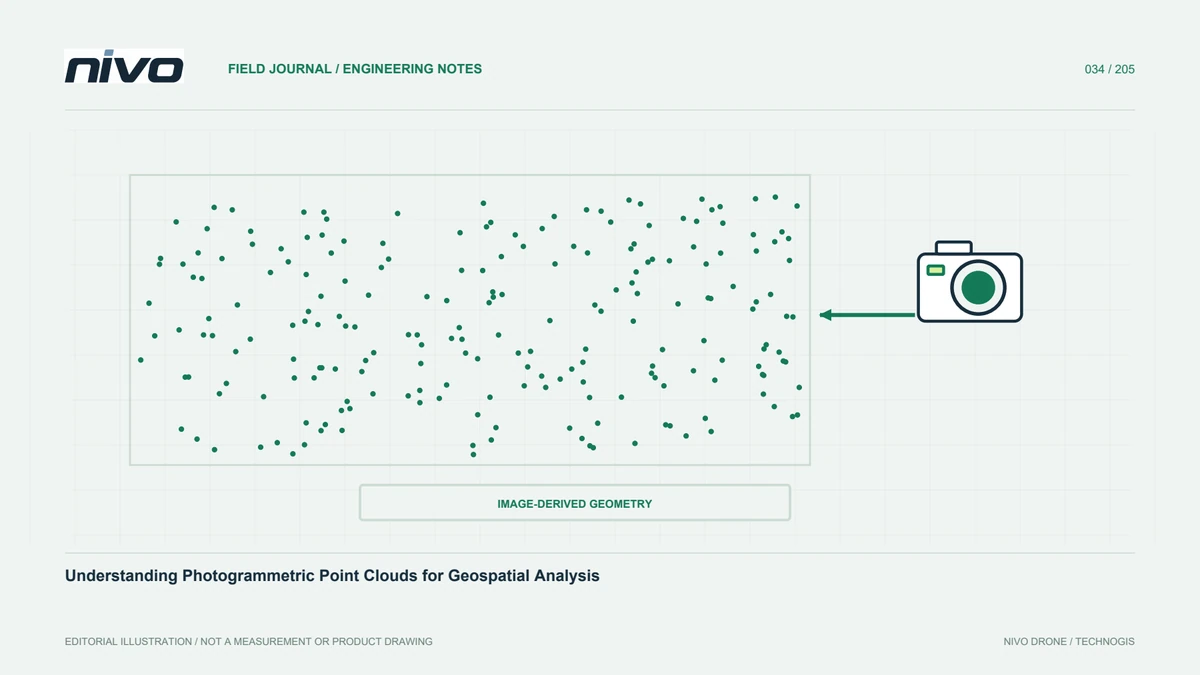
Foto RGB menyediakan warna dan tekstur yang mudah dibaca oleh banyak pengguna. Orthomosaic membantu mengenali jalan, atap, batas lahan, serta kondisi permukaan yang tampak. Rekonstruksi tiga dimensi juga dapat dibentuk ketika geometri serta kualitas foto memadai. Namun, metode ini memerlukan hubungan visual yang dapat dipercaya pada beberapa gambar. Permukaan seragam, air, bayangan kuat, dan objek bergerak dapat menyulitkan proses. Jika tujuan utama adalah peta visual dan area relatif terbuka, fotogrametri layak dipertimbangkan melalui blok uji. Evaluasi ketajaman foto, keterbacaan objek, serta hasil checkpoint. Jangan menyimpulkan bahwa megapiksel besar otomatis memberikan geometri lebih baik tanpa memperhatikan lensa, tinggi akuisisi, dan mutu referensi koordinat.
LiDAR memberi pengamatan jarak dengan karakteristik berbeda
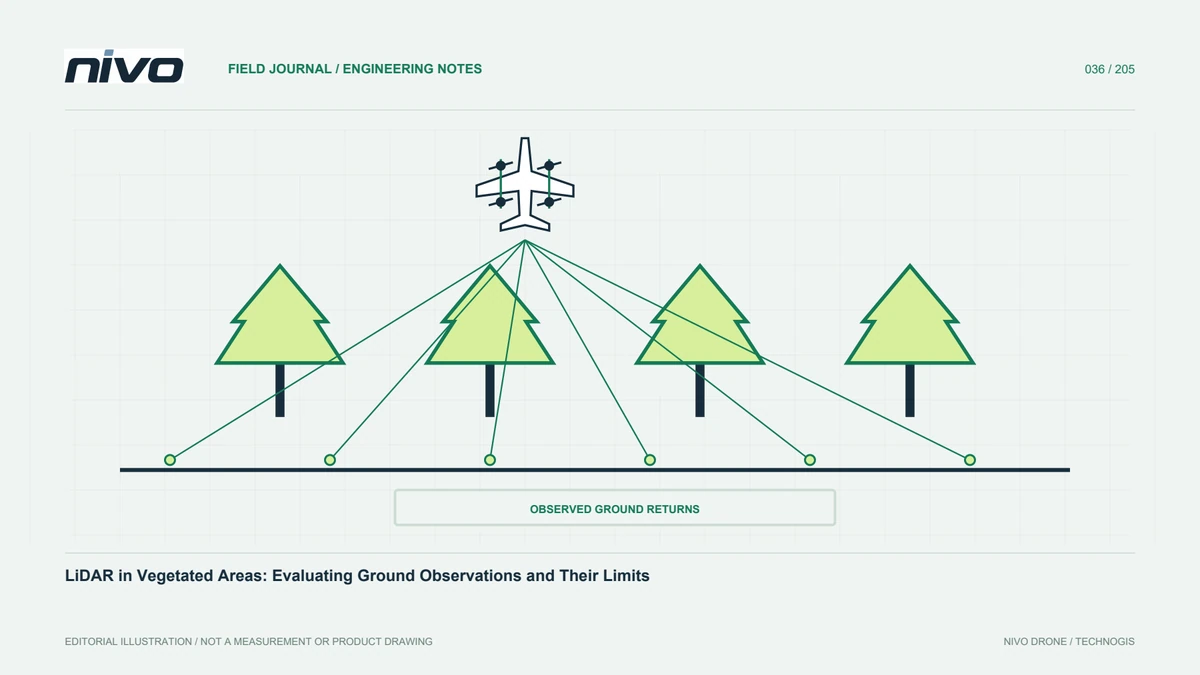
LiDAR dapat memberikan pengamatan pada sejumlah permukaan sepanjang lingkungan yang dipindai, tergantung kemampuan sensor dan kondisi objek. Sebagian pengamatan dapat mencapai tanah melalui celah vegetasi, sehingga metode ini berguna untuk kebutuhan tertentu di kawasan bertajuk. Hal tersebut tidak berarti laser selalu menembus semua vegetasi atau menghasilkan tanah lengkap di bawah tutupan rapat. Tinjau distribusi pengamatan tanah, geometri pemindaian, dan kualitas lintasan sensor. Sistem LiDAR juga memerlukan integrasi GNSS serta orientasi yang sesuai. Sebuah cloud yang rapat belum membuktikan bahwa posisi dan klasifikasinya benar. Nilai metode berdasarkan pengujian pada kondisi yang mewakili proyek, bukan berdasarkan satu contoh hasil pada lokasi yang jauh berbeda.
Perhitungkan perbedaan rantai pemrosesan
Fotogrametri menuntut pemeriksaan hubungan gambar, orientasi kamera, dan rekonstruksi permukaan. LiDAR memerlukan perhatian pada lintasan, sinkronisasi, geometri pemasangan, kesesuaian antarjalur, serta klasifikasi titik. Kedua alur tetap membutuhkan referensi koordinat dan pengujian independen. Susun perkiraan waktu berdasarkan pekerjaan yang benar-benar akan dijalankan, bukan hanya durasi komputasi satu tahap. Misalnya, cloud LiDAR dapat tersedia lebih awal tetapi tetap memerlukan pemeriksaan klasifikasi tanah yang teliti. Sebaliknya, orthomosaic yang selesai dirender belum tentu bebas masalah sambungan. Pertimbangkan keterampilan tim, ketersediaan perangkat lunak, dan dukungan dokumentasi ketika membandingkan biaya total. Sensor yang lebih mahal tidak otomatis memperpendek seluruh rangkaian kerja apabila tahap mutu belum direncanakan.
Tentukan kebutuhan warna dan atribut
Pengguna yang melakukan interpretasi visual sering memerlukan warna yang konsisten, sementara analisis bentuk tertentu lebih menekankan koordinat dan atribut pengamatan. Point cloud LiDAR dapat diberi warna dari kamera jika konfigurasi dan pemrosesannya mendukung, tetapi penyelarasan warna juga perlu diperiksa. Atribut seperti intensitas atau return mempunyai makna berbeda dari warna RGB dan tidak boleh dianggap pengganti langsung. Bahas format keluaran serta atribut yang wajib disimpan sejak awal. Jika pengguna memerlukan orthomosaic sekaligus model tanah, gabungan sensor atau akuisisi terpisah mungkin masuk akal. Nilai manfaat tambahan tersebut terhadap kebutuhan nyata, bukan menambah perangkat hanya karena seluruh jenis data dapat dihasilkan secara teknis.
Bandingkan kondisi yang sulit secara konkret
Buat daftar kondisi lapangan: tutupan tajuk, lereng, bangunan, kabel, permukaan reflektif, air, serta aktivitas yang berubah selama survei. Untuk setiap kondisi, tuliskan risiko kehilangan informasi dan rencana pemeriksaannya. LiDAR dan fotogrametri dapat sama-sama mempunyai area lemah, tetapi penyebab serta bentuk kelemahannya tidak selalu sama. Pada lereng, perhatikan sudut pandang dan bayangan geometri; di lokasi aktif, perhatikan perubahan objek selama akuisisi. Jangan memindahkan kesimpulan dari satu lingkungan ke lingkungan lain tanpa pengujian. Blok percobaan yang mewakili kondisi tersulit sering memberikan dasar pemilihan lebih kuat daripada demonstrasi di lokasi mudah yang hanya menunjukkan hasil terbaik dari suatu metode.
Hitung biaya sampai produk diterima
Biaya survei mencakup mobilisasi, kontrol lapangan, konfigurasi payload, penerbangan, penyimpanan, pemrosesan, pemeriksaan, dan perbaikan. Perbandingan yang hanya menghitung waktu terbang dapat menyesatkan. Masukkan pula kemungkinan akuisisi ulang ketika cuaca atau kondisi objek tidak sesuai. Susun skenario berdasarkan luas, akses, kebutuhan ketelitian, dan jenis keluaran. Pada area terbuka, metode sederhana mungkin sudah cukup; pada kawasan sulit, penghematan perangkat dapat berubah menjadi biaya tambahan untuk memperoleh informasi yang kurang. Jelaskan asumsi setiap skenario agar pengguna memahami sumber perbedaannya. Tujuan pemilihan bukan memilih teknologi paling canggih, melainkan mencapai hasil yang dapat digunakan dengan biaya serta risiko pekerjaan yang masuk akal.
Gunakan pengujian yang adil untuk kedua metode
Jika membandingkan hasil, gunakan batas area, referensi koordinat, definisi permukaan, dan cara evaluasi yang sesuai. Jangan membandingkan DSM fotogrametri dengan DTM LiDAR lalu menganggap seluruh selisih sebagai perbedaan akurasi sensor. Pisahkan kualitas visual, kelengkapan, ketelitian relatif, dan akurasi absolut. Gunakan checkpoint independen yang dapat menilai produk pada kondisi relevan. Simpan contoh penampang serta peta area tanpa data agar keterbatasan terlihat. Apabila satu metode memberikan hasil lebih baik pada kebutuhan tertentu, jelaskan kondisi yang mendasari kesimpulan tersebut. Perbandingan semacam ini dapat dipakai untuk memilih konfigurasi NiVO dan payload tanpa membuat klaim bahwa satu solusi selalu unggul pada semua pekerjaan.
Contoh keputusan untuk lahan campuran
Bayangkan pekerjaan dengan lahan terbuka, kebun rapat, dan fasilitas bangunan. Pengguna membutuhkan peta visual seluruh lokasi serta gambaran tanah pada zona vegetasi. Tim dapat menguji RGB untuk kebutuhan interpretasi dan LiDAR untuk dukungan model tanah pada area yang relevan, lalu memeriksa apakah kombinasi tersebut menutup kebutuhan. Bila pengamatan tanah tetap kurang, rencanakan survei tambahan dan jangan mengisi kekurangan secara diam-diam. Dokumentasikan keputusan, produk yang disepakati, serta batas penggunaan masing-masing. Diskusi dengan tim NiVO kemudian berfokus pada konfigurasi, integrasi, dan alur kerja yang terukur. Hasilnya adalah pemilihan metode berdasarkan bukti, dengan ekspektasi yang jelas bagi operator maupun penerima data.
Contoh hipotetis: memilih pengamatan pada tutupan campuran
Bayangkan lokasi hipotetis dengan halaman terbuka, tanaman rapat, dan beberapa bangunan. Pengguna memerlukan peta visual serta representasi tanah sepanjang rencana akses. Tim memisahkan kebutuhan, bukan memilih perangkat dari angka kepadatan unggulan. Sampel RGB dinilai untuk keterbacaan fitur dan rekonstruksi permukaan terlihat. Sampel LiDAR diperiksa untuk pengamatan tanah aktual di tanaman, dukungan lintasan, serta atribut relevan. Keduanya memakai kerangka referensi yang disepakati. Keduanya tidak dianggap menjawab semua pertanyaan hanya karena menghasilkan cloud. Percobaan mencakup kondisi sulit, bukan hanya halaman mudah di dekat lokasi lepas landas.
Perbandingan menunjukkan lokasi yang cukup dilayani konteks visual dan lokasi model tanah yang masih kurang didukung. Pemrosesan, referensi lapangan, penyimpanan, serta pengukuran pelengkap dibahas bersama waktu akuisisi. Jika pengamatan digabung, produk dan pemeriksaan keselarasan ditentukan jelas. Tim tidak menyatakan satu metode selalu unggul atau memakai keberhasilan lahan terbuka untuk menjanjikan hasil di bawah tanaman rapat. Latihan hipotetis ini menjadikan pemilihan peralatan sebagai peninjauan bukti, keluaran, dan kekurangan informasi. Pengguna memahami alasan konfigurasi cocok bagi tujuan, asumsi yang sudah diuji, dan pekerjaan lanjutan sebelum keputusan akses mempunyai dasar.
Kriteria serah terima mencegah perbandingan mengunggulkan metode melalui produk yang tidak sepadan. Model permukaan dan tanah diberi label sesuai makna, dan pengujiannya tidak digabung menjadi klaim mutu samar. Kekurangan pengamatan dijelaskan menurut lokasi serta akibatnya. Pendekatan terpilih mencakup rencana produksi beralasan dan paket bukti yang dapat diperiksa. Pemeriksa proyek atau pengadaan berikutnya memahami kompromi tanpa mengulang demonstrasi atau mempercayai pilihan perangkat yang tidak dijelaskan.