LiDAR of fotogrammetrie: kies volgens die data wat nodig is
Vergelyk waarnemings, grondbedekking, kleur, verwerking, toetsing en totale projekwerk eerder as om LiDAR of fotogrammetrie slegs volgens sensorspesifikasies te kies.

Begin by die projekvraag
Kies LiDAR of fotogrammetrie volgens gebruikersinligting: visuele kartering, grondvorm, voorwerphoogte of fasiliteitsdokumentasie. Fotogrammetrie rekonstrueer sigbare oppervlaktes uit beeldverhoudings. LiDAR kombineer laserafstandswaarnemings met sensorposisie en oriëntasie. Albei lewer puntwolke, maar bronne en beperkings verskil. Bepaal produkte, bedekking en toetsing voor kostevergelyking. Punttal of soortgelyke driedimensionele voorkoms bewys nie geskiktheid nie. Die nuttige vraag is of elke metode die waarnemings vir ’n besluit verskaf en hoe voldoende gehalte getoon sal word.
Oorweeg fotogrammetrie se visuele sterkpunte
RGB-beelde bied kleur en tekstuur wat baie gebruikers maklik vertolk. Ortomosaïeke toon paaie, dakke, persele en sigbare oppervlaktoestand. Geskikte beelde en geometrie ondersteun ook driedimensionele rekonstruksie. Passing word egter moeilik oor eenvormige oppervlaktes, water, sterk skadu, herhaling en beweging. Toets by ’n visuele kaart van relatief oop grond ’n verteenwoordigende blok. Beoordeel skerpte, kenmerkleesbaarheid en onafhanklike punte. Meer megapixels beteken nie beter geometrie sonder lens, opnameafstand en verwysingsgehalte nie.
Verstaan LiDAR se ander waarnemings
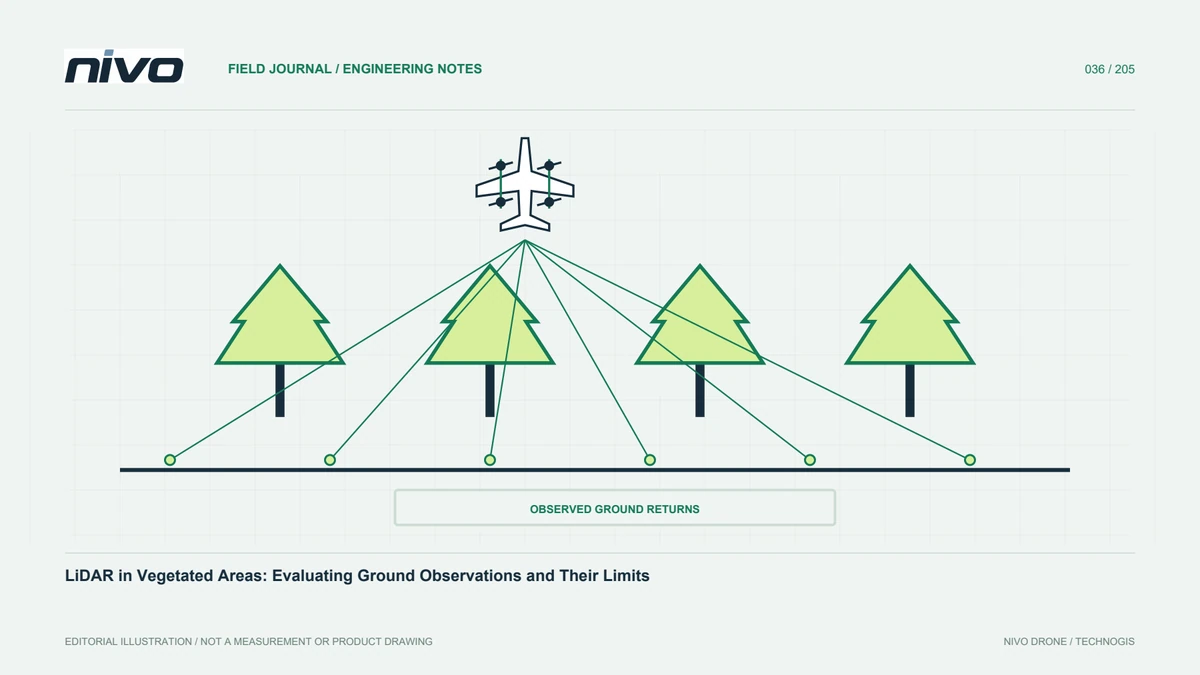
LiDAR kan volgens stelsel en toestande verskeie oppervlaktes binne ’n geskandeerde omgewing waarneem. Sommige pulse bereik grond deur plantegroeigapings en kan bepaalde terreinbehoeftes ondersteun. Dit beteken nie dat lasers altyd alle kruine deurdring of onderliggende grond volledig waarneem nie. Ondersoek grondterugsendings, skandeergeometrie en trajekgehalte. Posisie- en oriëntasie-integrasie maak ook saak. ’n Digte wolk bewys nie korrekte koördinate of klassifikasie nie. Toets moeilike projektoestande eerder as om verwagtings uit ’n aantreklike demonstrasie op ’n makliker terrein oor te dra.
Vergelyk volledige verwerkingskettings
Fotogrammetrie verg beeldverbinding, kameraoriëntasie en rekonstruksie. LiDAR verg trajek-, tyd-, installasiegeometrie-, strookkonsekwentheids- en klassifikasiekontroles. Albei benodig verwysings en onafhanklike toetsing. Raam die hele werkvloei, nie een rekenfase nie. ’n Vroeg beskikbare LiDAR-wolk benodig dalk nog grondklassifikasie; ’n ortomosaïek kan verkeerde nate bevat. Sluit vaardighede, sagteware en dokumentasieondersteuning by totale koste in. Duurder toerusting verkort nie outomaties produksie as noodsaaklike gehaltetake uit die oorspronklike raming ontbreek nie.
Spesifiseer kleur en attribute
Konsekwente RGB-kleur help visuele vertolking, terwyl sommige vormanalises hoofsaaklik koördinate en meetattribute benodig. LiDAR-wolke kan met geskikte kamera en verwerking gekleur word, maar kleurbelyning verg toetsing. Intensiteit en terugsendingsinligting is nie RGB nie. Kom vroeg oor attribute en formate ooreen. Waar gebruikers ortomosaïek en terrein benodig, kan gekombineerde sensors of afsonderlike opname sin maak. Beoordeel bykomende waarde teen ’n werklike vereiste eerder as om toerusting by te voeg bloot omdat nog ’n datatipe tegnies moontlik is.
Beoordeel moeilike toestande uitdruklik
Lys kruine, hellings, strukture, kabels, weerkaatsing, water en veranderende aktiwiteit. Identifiseer per geval moontlike verlies en beplande kontrole. Albei metodes het swak gebiede, maar oorsake en voorkoms verskil. Beoordeel op hellings kykrigting en geometriese versperring; by aktiewe terreine verandering gedurende opname. Moenie gevolgtrekkings sonder toetsing tussen omgewings oordra nie. ’n Moeilike voorbeeldblok bied dikwels sterker bewys as die beste demonstrasie. Dit toon ook aanvullende opmetingsbehoeftes en voorkom verwagtings dat enige metode elke vereiste oppervlak oral waarneem.
Raam koste tot aanvaarding
Sluit mobilisering, veldverwysings, loonvragopstelling, vlug, berging, verwerking, hersiening en regstellings in. Vlugtyd alleen is onvolledig. Laat heropname toe waar weer of terrein bruikbaarheid verminder. Bou scenario’s volgens gebied, toegang, gehalte en produkte. Eenvoudiger opname kan oop grond dien; ’n goedkoper sensor kan onder moeilike bedekking ekstra werk skep. Verduidelik kosteaannames. Die doel is ’n nuttige, verdedigbare resultaat teen aanvaarbare werk en risiko, nie die ingewikkeldste tegnologie of grootste geadverteerde dekking nie.
Gebruik ’n billike toetsvergelyking
Hou gebied, verwysings, oppervlakdefinisies en metodes versoenbaar. Om ’n fotogrammetriese DSM met ’n LiDAR-DTM te vergelyk en elke verskil akkuraatheidsfout te noem, mislei. Onderskei visuele gehalte, volledigheid, relatiewe presisie en absolute akkuraatheid. Gebruik onafhanklike verwysings vir die betrokke toestande. Bewaar profiele en kaarte van ontbrekende inligting. Verduidelik die toestande waar een benadering beter vir ’n taak werk. Dit rig NiVO-loonvraggesprekke sonder om een opstelling vir elke moontlike opmetingsomgewing beter te verklaar.
’n Besluitvoorbeeld vir ’n gemengde terrein
Beskou oop grond, digte plantasie en geboue waar ’n visuele kaart en grondinligting onder plantegroei nodig is. Toets RGB vir vertolking en LiDAR vir die terreinvereiste en beoordeel kombinasie. Waar grondwaarnemings onvoldoende bly, beplan aanvullende metings eerder as stil opvulling. Dokumenteer produkte en beperkings. NiVO-opstellingsgesprekke fokus dan op bewese integrasie en werkvloei. Die metodekeuse berus op bewys en gee operateurs en ontvangers ’n realistiese begrip van die inligting wat die opmeting moet lewer.
Denkbeeldige scenario: waarnemings vir gemengde grondbedekking kies
Beskou ’n denkbeeldige terrein met oop werf, digte aanplanting en geboue. Gebruikers benodig ’n leesbare visuele kaart en grond langs ’n moontlike toegangsroete. Die span onderskei behoeftes eerder as om toerusting volgens maksimum digtheid te kies. ’n RGB-voorbeeld word vir leesbaarheid en sigbare rekonstruksie beoordeel. ’n LiDAR-voorbeeld word vir werklike grondwaarnemings tussen plante, trajekondersteuning en attribute ondersoek. Albei gebruik dieselfde verwysingsraamwerk. Geen metode beantwoord alles bloot omdat dit ’n wolk skep nie. Die toets sluit moeilike dele in, nie net die maklike werf naby vertrek nie.
Die vergelyking identifiseer waar visuele konteks voldoende is en waar terrein ondersteuning kort. Verwerking, veldverwysings, berging en aanvullende metings word saam met opnametyd begroot. By kombinasie word produkte en belyningskontroles uitdruklik bepaal. Die span verklaar geen algemene wenner of beloof resultate onder digte bedekking uit oopgrondprestasie nie. Hierdie voorbeeld verander toerustingkeuse in ’n beoordeling van bewys, produkte en oorblywende leemtes. Gebruikers verstaan waarom ’n opstelling pas, watter aannames getoets is en wat nog voor ’n verdedigbare roetebesluit nodig kan wees.
Oorhandigingskriteria voorkom ook bevoordeling deur onversoenbare produkte. Oppervlak- en terreinmodelle word volgens betekenis gemerk en nie in een vae gehalteaanspraak saamgevoeg nie. Oorblywende leemtes se ligging en gevolg word genoem. Die keuse bevat ’n gemotiveerde produksieplan en hersienbare bewysstukpakket. ’n Latere aankoop- of projekbeoordelaar verstaan die afweging sonder om die demonstrasie te herhaal of ’n onverklaarde toerustingvoorkeur te vertrou.