LiDARか写真測量か:必要なデータから方法を選ぶ
観測、被覆、色、処理、検証、案件全体の作業を比較し、センサー仕様だけで測量方法を決めないようにします。

案件の問いから始める
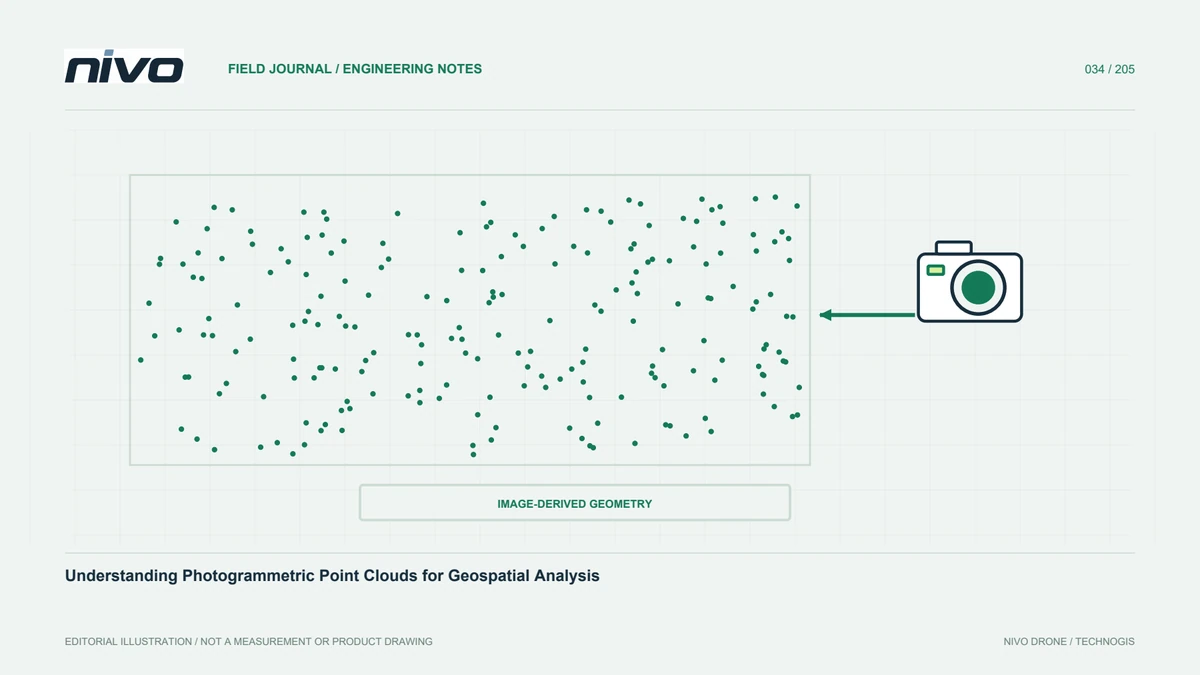
視覚地図、地面形、物体高、施設記録など、利用者情報を定めます。写真測量は画像関係で可視面を再構築し、LiDARはレーザー距離とセンサー位置・姿勢を組みます。双方点群を作れても源と制限は異なります。費用比較前に成果、被覆、検証を定義し、点数や似た三次元外観だけで適性としません。必要判断に各方法がどの観測を与え、十分性をどう示すかを比較します。
写真測量の視覚的強みを考える
RGBは多くの人が理解しやすい色とテクスチャを供給し、オルソは道路、屋根、区画、可視状態を示します。適画像と幾何なら三次元も支えますが、均一面、水、強影、反復模様、移動物では対応が難しくなります。主要求が比較的開放地の視覚図なら代表区で鮮明さ、可読性、独立点を試します。レンズ、距離、参考品質を無視した画素増では幾何改善を保証しません。
LiDARが異なる観測をすることを理解する
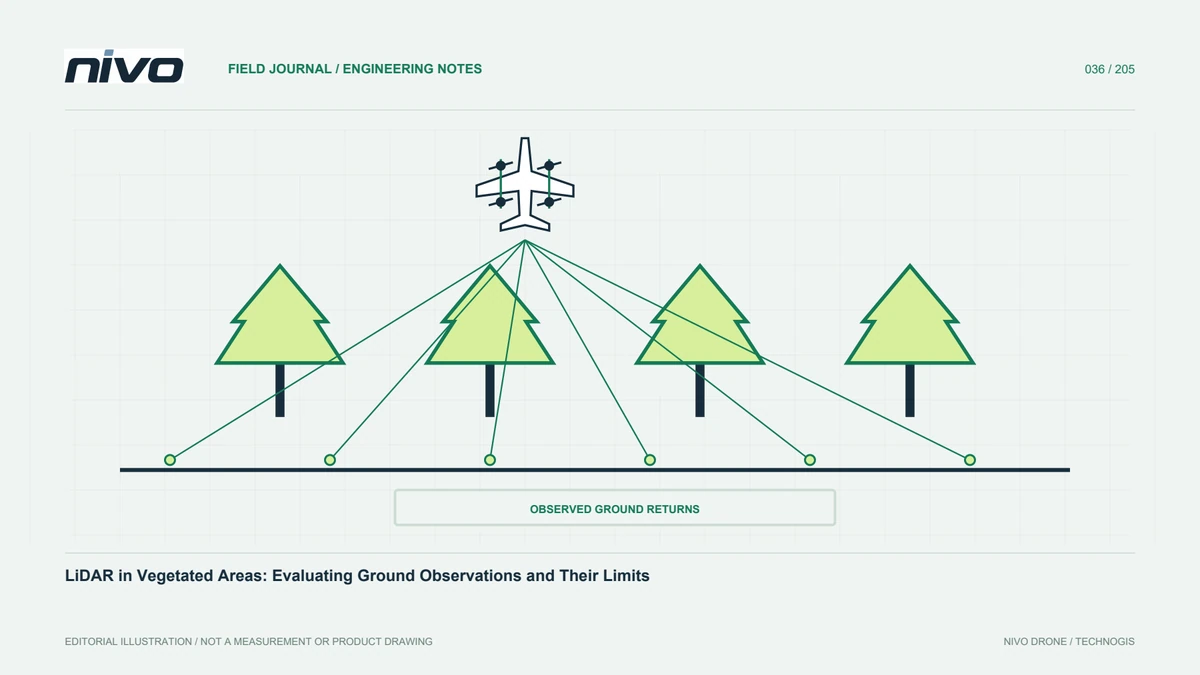
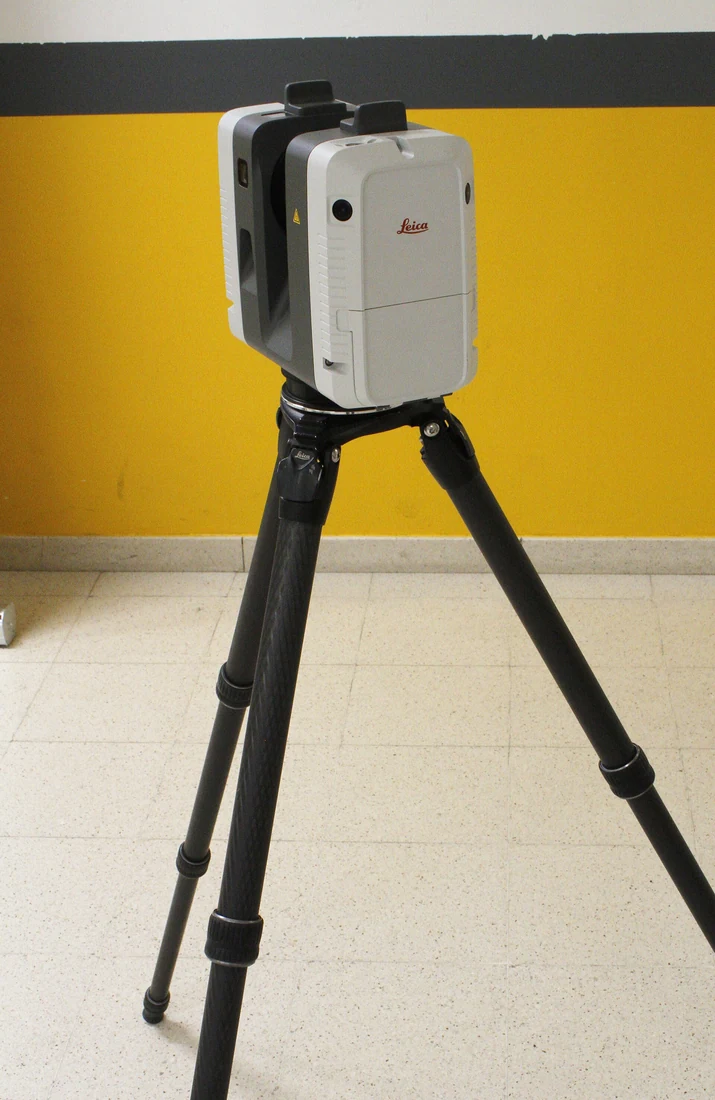
LiDARは能力と条件に応じ複数表面を観測し、植生間隙の一部パルスが地面へ達して特定地形要求を支える場合があります。ただし全冠層を透過し全面を見通す意味ではありません。地面リターン分布、走査幾何、軌跡、位置・姿勢統合を調べます。高密度点群は正座標や分類を証明しません。容易な実演の期待を転用せず、案件の難部を代表する条件で試します。
処理連鎖全体を比較する
写真測量は画像接続、方向、再構築、LiDARは軌跡、時刻、設置幾何、航帯一致、分類に注意します。双方に参考枠と独立評価が必要です。一計算段階でなく全工程を見積もります。早く得るLiDARにも丁寧な地面分類、表示済みオルソにも誤接合が残る可能性があります。技能、ソフト、文書支援を費用に含め、必要品質作業を省いた見積もりでは高価な設備も生産を早めるとは限りません。
色と属性を指定する
視覚解釈は一致RGBを活かし、形状分析は座標と測定属性を主に要する場合があります。LiDARに適カメラと処理で着色できても色位置合わせを確認し、強度やリターンをRGBと同じにしません。必要属性と形式を早期合意します。オルソと地形が両方必要なら複合センサーや別取得も合理的ですが、生成可能だから追加せず実要件への価値を評価します。
難しい条件を明示的に評価する
冠層、斜面、構造、線状物、反射、水、活動変化を列挙し、各情報損失と確認を特定します。双方弱域はあっても原因と外見が違います。斜面の方向と遮蔽、活動地の時間変化を見て、別環境へ無試験転用しません。代表難区は理想実演より強い証拠となり、補測必要性も示します。どちらも全所要表面をあらゆる場所で観測するという誤期待を防ぎます。
受入までの費用を見積もる
進場、参考測量、構成、飛行、保存、処理、評価、修正を含めます。飛行だけでは不完全で、天候や条件悪化による再取得も考えます。面積、アクセス、品質、成果で情景を作ります。開放地は簡単取得で足りても、難被覆で安いセンサーは後作業を増やす場合があります。仮定を説明し、最先端や最大公称面積でなく、受入可能投入とリスクで有用な結果を目指します。
公平な検証比較を使う
区域、参考、表面、評価をそろえます。写真DSMとLiDAR DTMの全差を精度誤差とするのは誤導です。視覚品質、完全性、相対精密さ、絶対精度を分け、条件に適した独立参考を使い剖面と欠情報図を残します。一法が適するなら支持条件を説明します。NiVO相談へ証拠を使い、一構成が全環境で優位と暗示しないようにします。
混合現場での判断例
開放地、密植園、建物があり、全体視覚図と植生下地面が必要な現場を考えます。RGB解釈とLiDAR地形を試し、組合せが要件を覆うか評価します。地面不足なら黙って埋めず補測を計画し、成果と制限を記します。NiVO議論を実証統合と工程へ集中し、証拠で方法を選ぶことで操作側と利用側が期待情報と残作業を現実的に理解できます。
仮想事例:混合被覆に必要な観測を選ぶ
開いたヤード、密植、建物の仮想現場で視覚図と計画通路沿い地面を求めます。総密度数字でなく要件を分け、RGBは可読性と可視面、LiDARは植生内の実地面、軌跡、属性を調べます。双方共通参考を使い、点群が出るだけで全問に答えるとはしません。離陸場の簡単なヤードだけでなく難条件も試します。
視覚背景で足りる所と地面不足を特定し、飛行に加えて処理、参考、保存、補測費を話します。組合せを選ぶなら出力と位置合わせ確認を定義します。開放地実績で密被覆を約束せず、普遍優位も言いません。選定を証拠、成果、残情報不足の評価へ変え、利用者は構成理由、試した仮定、通路判断前に残る仕事を理解できます。
受入では不互換出力で一方を有利にしません。表面と地形を実意味で名付け、曖昧な一品質主張へまとめません。観測穴は位置と影響を範囲へ示し、選択方法に理由ある生産計画と評価包を添えます。後の調達・案件評価者も、実演反復や説明なしの設備好みに頼らず交換条件を理解できます。