LiDAR hay đo ảnh: Chọn phương pháp theo dữ liệu cần
So LiDAR và đo ảnh qua quan sát, lớp phủ, màu, xử lý, kiểm chứng và toàn bộ công dự án thay vì chỉ thông số cảm biến.

Bắt đầu từ câu hỏi của dự án
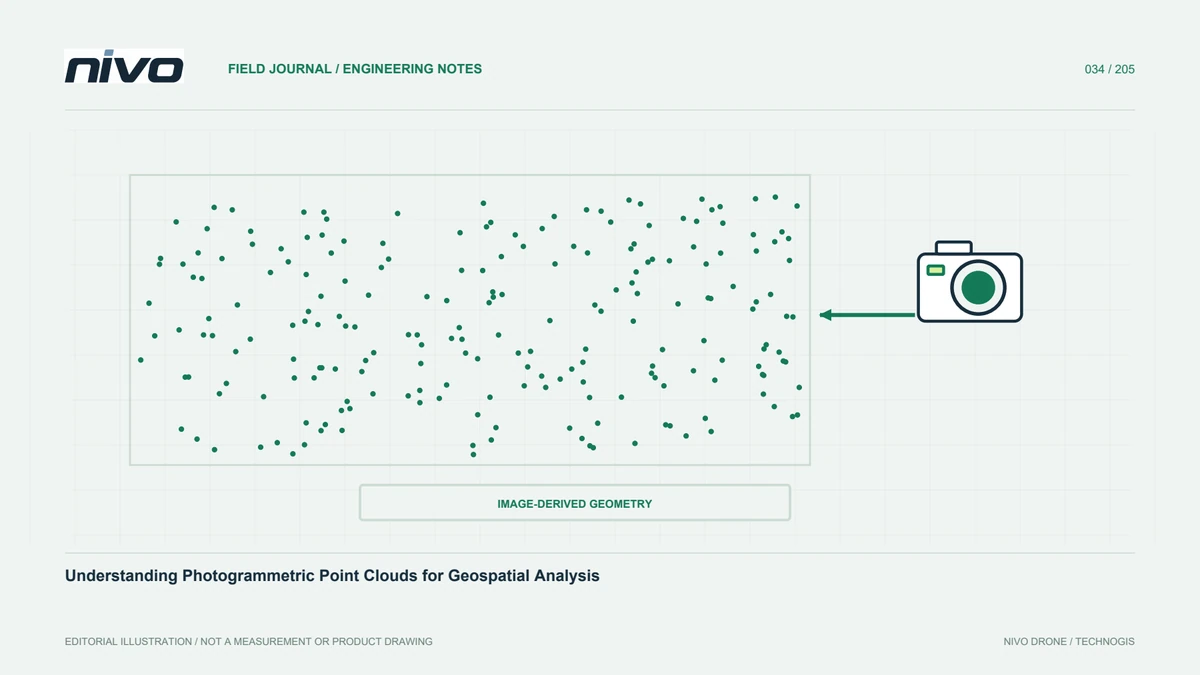
Chọn LiDAR hay đo ảnh bằng việc xác định thông tin cần: bản đồ thị giác, địa hình, cao vật hoặc tài liệu cơ sở. Đo ảnh tái dựng mặt nhìn thấy từ quan hệ ảnh; LiDAR kết hợp đo khoảng laser với vị trí, hướng cảm biến. Cả hai tạo đám mây điểm nhưng khác nguồn, giới hạn. Định sản phẩm, lớp phủ, kiểm chứng trước so giá. Số điểm hoặc hình ba chiều giống không đủ xác lập phù hợp. Cần hỏi mỗi cách có quan sát cần cho quyết định không, chứng minh đủ thế nào.
Xem điểm mạnh thị giác của đo ảnh
RGB cho màu, texture nhiều người đọc dễ. Ảnh trực giao ghép thể hiện đường, mái, thửa, tình trạng thấy. Ảnh, hình học phù hợp còn hỗ trợ ba chiều. Nhưng khớp khó ở mặt đều, nước, bóng mạnh, họa tiết lặp, vật di. Nếu cần bản đồ ảnh đất tương đối trống, thử khối đại diện. Đánh giá nét, đọc vật, điểm kiểm độc lập. Thêm megapixel không tự tạo hình học tốt nếu thiếu xét ống kính, khoảng chụp, chất lượng tham chiếu.
Hiểu quan sát khác của LiDAR
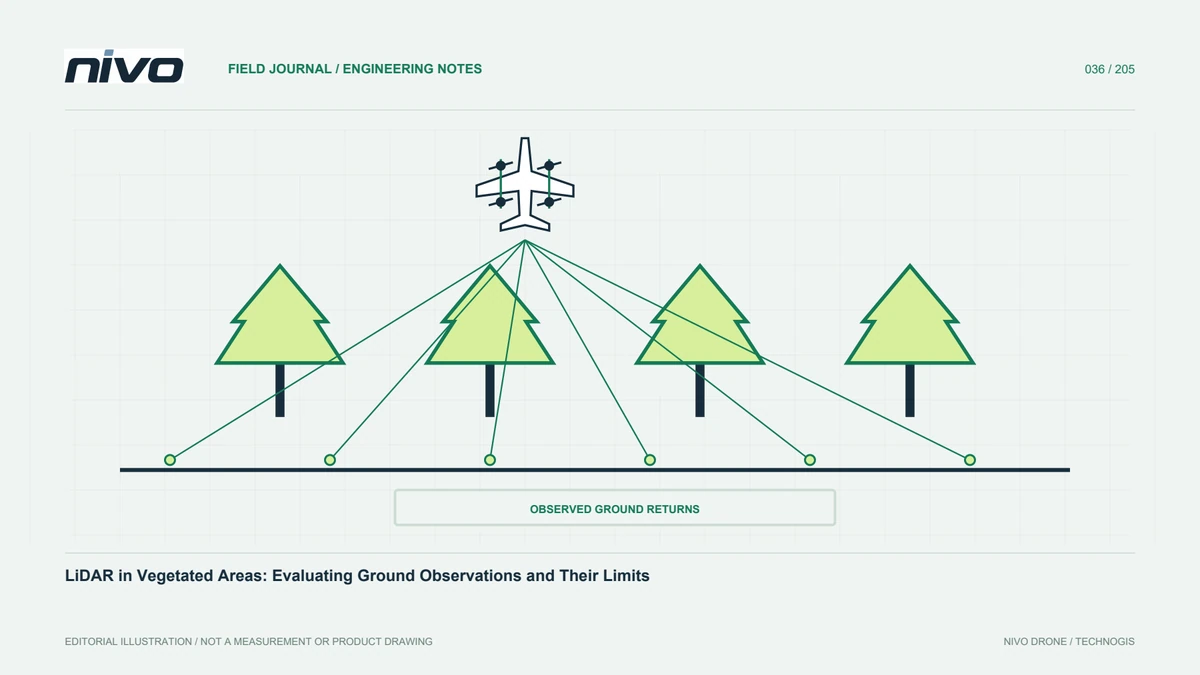
LiDAR có thể quan sát nhiều mặt tùy hệ, điều kiện. Một số xung qua khe thực vật tới đất hỗ trợ nhu cầu địa hình cụ thể. Không có nghĩa laser luôn xuyên mọi tán, quan sát nền đầy đủ. Xem phân bố phản hồi đất, hình học quét, chất lượng quỹ đạo. Tích hợp vị trí, hướng cũng quan trọng. Mây dày không chứng tọa độ, phân loại đúng. Thử phần khó đại diện, không chuyển kỳ vọng từ trình diễn đẹp ở nơi dễ hơn nhiều.
So cả chuỗi xử lý
Đo ảnh cần liên kết, hướng camera, tái dựng; LiDAR cần quỹ đạo, thời gian, hình lắp, nhất quán dải, phân loại. Cả hai cần hệ tham chiếu, đánh giá độc lập. Ước công toàn quy trình, không một bước tính. Mây LiDAR có sớm còn cần phân loại đất kỹ; ảnh ghép đã render còn seam sai. Tính kỹ năng, phần mềm, tài liệu khi so tổng chi. Thiết bị đắt không tự rút sản xuất nếu ban đầu quên công chất lượng cần.
Nêu yêu cầu màu và thuộc tính
Diễn giải thường hưởng RGB nhất quán, còn phân tích dạng có thể chủ yếu cần tọa độ, thuộc tính đo. Có camera, xử lý phù hợp thì tô màu LiDAR được nhưng phải kiểm căn màu. Cường độ, phản hồi không thay RGB. Thống nhất thuộc tính, định dạng sớm. Cần cả ảnh ghép và địa hình có thể hợp cảm biến kết hợp hoặc thu riêng. Đánh giá giá trị thêm theo yêu cầu thật, không thêm chỉ vì kỹ thuật tạo được loại dữ liệu khác.
Đánh giá rõ điều kiện khó
Liệt kê tán, dốc, kết cấu, dây, mặt phản xạ, nước, hoạt động đổi. Mỗi loại nêu thông tin có thể mất, kiểm dự kiến. Hai phương pháp có vùng yếu nhưng nguyên nhân, biểu hiện khác. Trên dốc xem hướng nhìn, khuất hình học; nơi hoạt động xem đổi lúc thu. Không chuyển kết luận môi trường khi chưa thử. Khối khó đại diện thường tốt hơn trình diễn thuận lợi nhất. Đánh giá chỉ nơi cần đo thêm, tránh kỳ vọng cả hai thấy mọi mặt mọi nơi.
Ước chi phí đến nghiệm thu
Tính huy động, tham chiếu đất, cấu hình tải, bay, lưu, xử lý, duyệt, sửa. Chỉ thời gian bay chưa đủ. Dành thu lại nếu thời tiết, hiện trường giảm thông tin. Lập phương án theo vùng, tiếp cận, chất lượng, sản phẩm. Đất trống có thể thu đơn giản đủ; cảm biến rẻ có thể tăng việc dưới phủ khó. Giải giả định để người dùng thấy nguyên nhân chi khác. Đích là kết quả hữu ích, có cơ sở với công, rủi ro chấp nhận, không công nghệ phức nhất hoặc số phủ lớn nhất.
So kiểm chứng công bằng
Giữ vùng, tham chiếu, định nghĩa mặt, phương pháp hợp khi so. So DSM ảnh với DTM LiDAR rồi gọi mọi chênh là sai chính xác gây hiểu nhầm. Tách thị giác, đầy đủ, độ chụm tương đối, chính xác tuyệt đối. Dùng tham chiếu độc lập đúng điều kiện. Giữ mặt cắt, bản thiếu. Cách nào tốt cho việc thì giải điều kiện hỗ trợ. Bằng chứng bàn NiVO không ngụ ý một cấu hình hơn cho mọi môi trường.
Ví dụ quyết định ở nơi hỗn hợp
Có đất trống, đồn điền dày, nhà; người dùng cần ảnh chung và đất dưới cây. Thử RGB cho diễn giải, LiDAR cho địa hình cụ thể rồi xem kết hợp đủ không. Điểm đất còn thiếu thì đo bổ sung, không lấp âm thầm. Ghi sản phẩm, giới hạn. Bàn NiVO tập trung tích hợp chứng minh, quy trình cần. Chọn dựa bằng chứng, người làm và nhận hiểu thực tế thông tin dự kiến.
Tình huống minh họa: chọn quan sát cho lớp phủ hỗn hợp
Giả sử nơi có sân trống, cây dày, vài nhà. Cần ảnh đọc được và địa hình dọc đường vào dự kiến. Tách yêu cầu thay chọn theo mật độ nổi. Mẫu RGB xem đọc vật, tái dựng mặt thấy. Mẫu LiDAR kiểm điểm đất thật trong cây, hỗ trợ quỹ đạo, thuộc tính. Cùng khung tham chiếu; không kỳ vọng trả mọi câu chỉ vì tạo mây. Thử có phần khó, không chỉ sân dễ gần điểm phóng.
So chỉ nơi ảnh đủ, nơi nền còn thiếu. Xử lý, điểm đất, lưu, đo thêm vào chi cùng thời gian thu. Nếu kết hợp, định sản phẩm, kiểm căn rõ. Không tuyên một phương pháp tốt mọi nơi hay lấy kết quả trống hứa dưới phủ dày. Ví dụ đổi chọn đồ thành duyệt bằng chứng, sản phẩm, khoảng thông tin. Người dùng hiểu cấu hình hợp vì sao, giả định thử gì, thêm việc nào trước quyết tuyến có cơ sở.
Tiêu chí bàn giao tránh thiên vị bằng đầu ra không tương thích. Mô hình mặt, địa hình ghi đúng đại diện, không gộp đánh giá thành tuyên chất lượng mơ hồ. Còn thiếu thì phạm vi chỉ chỗ, hệ quả. Cách chọn có kế hoạch sản xuất, bộ chứng duyệt được. Người mua hoặc dự án sau hiểu đánh đổi không cần diễn lại hay tin sở thích đồ thiếu giải thích.