LiDAR还是摄影测量:按数据需求选择方法
从观测、地表覆盖、颜色、处理、验证和总工作量比较LiDAR与摄影测量,而非只看传感器规格。

从项目问题开始
选择依据应是视觉地图、地形、对象高度或设施文档等信息。摄影测量通过图像关系重建可见表面,LiDAR结合激光距离及位置姿态。两者都可产点云,信息来源和限制却不同。先定义成果、覆盖条件和验证,再比设备成本;点数和相似三维外观不足以证明适用。关键是能否提供决策所需观测,以及如何证明。
考虑摄影测量的视觉优势
RGB提供易理解的颜色纹理,正射呈现道路、屋顶、地块和可见状态,合适影像及几何也能重建三维。但单色、水、强影、重复图案和运动物体会使匹配困难。若主要需要较开阔地视觉图,先试代表区,查锐度、特征可读和独立点。更多像素不自动改善几何,还需镜头、距离及参考质量。
理解LiDAR不同观测
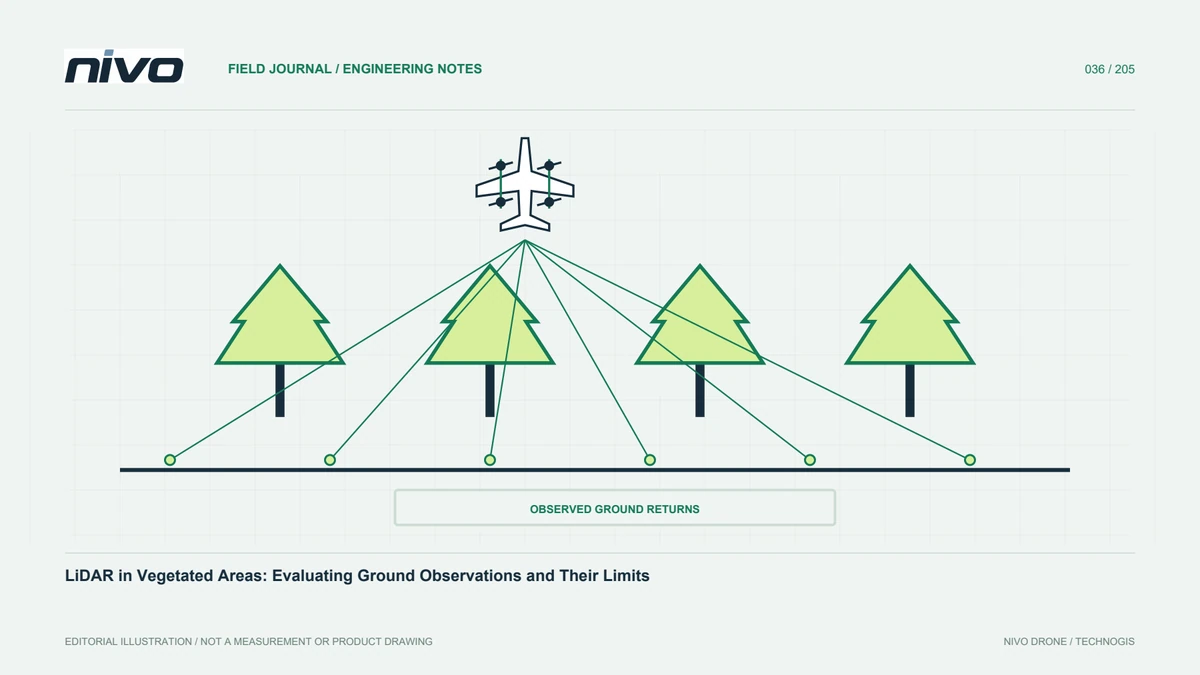
按系统与条件,LiDAR可观察扫描环境多个表面。部分脉冲经植被缝隙到地面,可支持某些地形需要,但不代表总能穿过所有树冠或完整看地。应查地面回波分布、扫描几何和轨迹,位置姿态集成也重要。密集点云不证明坐标或分类正确,应试最困难代表条件,不套用容易场地的漂亮演示。
比较完整处理链
摄影测量关注图像连接、定向和重建,LiDAR关注轨迹、时间、安装几何、条带一致及分类,两者都需参考和独立评价。按全流程估工作,不只某一计算阶段。LiDAR云早得到仍可能需细分类,正射已渲染仍可能接缝错。计入技能、软件和支持,设备更贵不等于生产更快,尤其原估算漏掉质量任务时。
明确颜色与属性
视觉解译常需一致RGB,部分形态分析主要需坐标与测量属性。LiDAR在相机与处理具备时可赋色,但也需检查颜色对齐;强度及回波信息不等同RGB。尽早约定属性和格式。若用户同时需正射和地形,组合或分开采集可合理,但应按真实需求评价增值,不仅因技术上能多产一种数据就加设备。
明确评价困难条件
列树冠、坡、结构、线缆、反射、水和活动变化,逐项指出可能信息损失及检查。两法都有弱区,但原因和表现不同。坡面看视角与几何遮影,活动场地看采集中变化,未经测试不跨环境套结论。困难区样例常比最佳条件演示有力,也可识别补测需求,避免误以为任一方法可处处看到所需全部表面。
计算直至验收的成本
纳入动员、现场参考、载荷、飞行、存储、处理、复核和修正,不只比飞时。条件降低可用信息时留重采,按面积、通行、质量和成果建情境。开阔地简单采集可能足够,低价传感器在困难覆盖却可能增加工作。解释成本假设,目标是合理投入风险下有用、有依据结果,不是最先进技术或最大面积宣传。
公平比较验证结果
区域、参考、表面定义和评价需兼容。把摄影DSM与LiDAR DTM差异全叫精度误差会误导。分开视觉、完整、相对精密和绝对精度,用适合条件的独立参考,保留剖面和缺信息图。一法对某任务更好时解释条件,可用于NiVO讨论,而不暗示任一配置普遍优越。
混合场地的决策示例
设想开阔地、密植区及建筑,用户既需视觉总图,也需植被下地面。测试RGB解释能力和LiDAR具体地形支持,再评价组合是否满足。地面仍不足时安排补测,不默填。记录成果和限制,让NiVO讨论聚焦已证明集成及流程。方法选择依据证据,使操作及接收方现实理解预期信息。
假设情境:为混合覆盖选择观测
设想现场有开阔院、密植区和建筑,用户要可读总图及拟通道地面表示。团队分需求,不按宣传密度选设备。RGB样本评可读及可见表面重建,LiDAR样本查植被中真地面、轨迹和属性,共用参考。不会因产点云就要求回答所有问题,测试包括困难区而不只起飞点旁院子。
比较识别视觉已够处和地形仍不足处,成本纳入处理、参考、存储和补测。若选组合,明确定义产品及对齐检查,不宣称一种通用最好,也不用开阔表现承诺密覆盖结果。情境把选型变成证据、成果及缺口审查,用户知道配置为何适用、哪些假设测试、路线决定前还需什么。
交接防止用不兼容成果偏袒一法。表面与地形按所代表对象标明,评价不混成模糊质量声明。剩余缺口明确位置和影响,方案附有依据生产计划及可审材料,让后来采购或项目人员无需重演示、也无需信任无解释偏好,就能理解取舍。