RTK และ PPK สำหรับทำแผนที่โดรน: เลือกกระบวนการอ้างอิงตำแหน่ง
เปรียบเทียบเวลาแก้ตำแหน่ง การสื่อสาร ข้อมูลดิบ ฐาน เหตุกล้อง เรขาคณิต และการตรวจแผนที่ของ RTK กับ PPK
เริ่มจากเวลาที่คำนวณตำแหน่ง
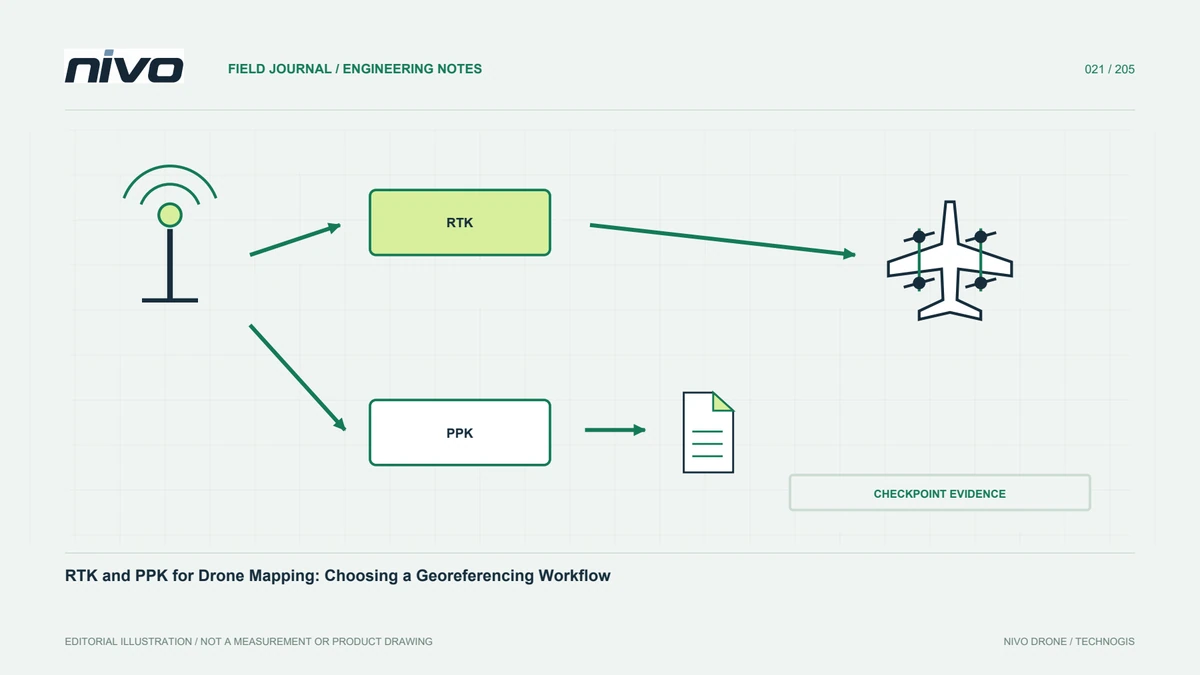
RTK และ PPK ใช้การวัด GNSS กับข้อมูลอ้างอิงที่เหมาะ ความต่างกระบวนการสำคัญคือ RTK คำนวณระหว่างวัด ส่วน PPK ใช้ข้อมูลบันทึกคำนวณภายหลัง กระทบการสื่อสาร ไฟล์ และบุคลากร ไม่มีวิธีใดรับประกันแผนที่อัตโนมัติ ผลยังขึ้นกับฐาน การสังเกต เวลา บูรณาการ และประมวลผลภาพหรือ LiDAR กำหนดผลกับหลักฐานก่อน แล้วตรวจชุดเสนอรองรับสายครบ เลือกแค่ชื่อโดยไม่ดูอาจทิ้งการบันทึกหรือหน้าที่ประมวลผลจำเป็นไว้ค้าง ต้องแยกสิ่งที่อุปกรณ์รองรับออกจากกระบวนการที่องค์กรพร้อมทำและตรวจจริง เพื่อให้ทางเลือกนำไปสู่ข้อมูลที่ใช้ได้ตามกำหนด
เข้าใจเส้นทางแก้ค่า RTK
ระบุที่มา การส่ง และการเฝ้าที่มี สถานะเครื่องรับไม่อธิบายฐานที่ใช้ลำพัง สื่อสารและสิ่งแวดล้อมอยู่ในการประเมินชุด บันทึกเปลี่ยนเกี่ยวตลอดวัด จัดการสถานะเปลี่ยนตามผู้ควบคุมกับวิธีตั้งใจ ไม่ใช่คำทำทั่วไปจากบทความ เป้าคือเชื่อมเครื่อง แก้ บันทึก และผล หลักฐานชัดอธิบายทั้งภารกิจ ไม่พึ่งภาพจอดีช่วงก่อนเก็บ ต้องรู้ว่าแหล่งข้อมูลและการส่งทำงานช่วงที่ต้องการอย่างไร และสิ่งใดไม่ถูกบันทึกหรือมีข้อจำกัด เพื่อให้คำอธิบายคุณภาพสุดท้ายไม่ขยายจากสถานะจุดเดียวไปแทนข้อมูลทั้งหมดโดยไม่มีฐาน
PPK ต้องมีการบันทึกครบ
ประมวลผลหลังต้องมีการสังเกตเครื่องรับ ช่วงเวลา รูปแบบ และเหตุเซนเซอร์ พิกัดไฟล์หนึ่งไม่จำเป็นแทนได้ ทดสอบก่อนงานใหญ่ PPK ให้ทบทวนทีหลังแต่สร้างสิ่งไม่บันทึกไม่ได้ ตกลงรายการส่งระหว่างผู้ควบคุมกับผู้ประมวลผล ตรวจครบเมื่อทีมยังแก้ขาดที่กู้ได้ ทำให้วิธีปฏิบัติได้และไม่ถือความยืดหยุ่นเป็นสัญญาว่าผิดหรือหายทุกอย่างซ่อมหลังได้ ต้องตรวจต้น กลาง และท้ายของข้อมูลตัวอย่าง รวมการเชื่อมกล้อง เพื่อไม่พบความไม่ครบเมื่อพื้นที่เข้าไม่ได้แล้วหรือสื่อถูกนำไปใช้ต่อจนเสียโอกาสยืนยันต้นฉบับ
กำหนดกรอบอ้างอิงฐาน
ทั้งสองต้องแหล่งที่รู้ พิกัดฐาน พื้นหลักฐาน เวลา และวิธีได้มาสำคัญ อ้างอิงไม่ชัดกระทบแม้คำนวณสำเร็จ อย่าถือบริการหรือไฟล์ฐานเท่ากันโดยไม่ดูเหมาะ ขอผู้ให้หรือหัวหน้าสำรวจและเก็บกับโครงการ การตามได้คือคุณภาพ ไม่ใช่กระดาษทำหลังส่ง ช่วยคนอื่นประมวลผลซ้ำและรู้ต้นทางพิกัด ต้องบันทึกสิ่งที่แปลงหรือใช้เพิ่มเติมด้วย เพื่อให้ความสัมพันธ์ระหว่างตำแหน่งต้นทางกับผลไม่หายภายในซอฟต์แวร์ การมีตัวเลขที่ดูละเอียดไม่ได้แทนการรู้ว่าค่านั้นอ้างอะไรและใช้กับเงื่อนไขโครงการนี้ได้อย่างไร
เชื่อมเหตุกล้องกับตำแหน่ง
ตำแหน่งดีต้องจับเหตุถ่ายถูก คำสั่ง เวลาเปิดรับ และไฟล์ต้องมีสัมพันธ์ในเอกสาร ถามผู้บูรณาการบันทึกอะไรและบอกผู้ประมวลผลข้อมูลหมายอะไร ตรวจตัวอย่างตลอด ไม่แค่แรก ไฟล์หายต้องไม่ทำลำดับหลังเลื่อนเงียบ RTK หรือ PPK มีความหมายเมื่อสังเกตเชื่อมถึงเซนเซอร์และผลสุดท้าย มิฉะนั้นพิกัดถูกอาจติดบันทึกผิดโดยหน้าจอไม่เผย ต้องมีวิธีรู้ข้อมูลไม่ครบและวิธีจัดการที่อธิบายได้ การใช้จำนวนภาพเท่ากับจำนวนเหตุเพียงอย่างเดียวจึงยังไม่เพียงพอ ต้องยืนยันนิยามและการจับคู่ในส่วนต่างของลำดับด้วย
เข้าใจเรขาคณิตเสากับเซนเซอร์
GNSS อ้างเสาที่อาจไม่ตรงศูนย์เซนเซอร์ บันทึกสัมพันธ์ แกน หน่วย และที่มาวัด ทบทวนเปลี่ยนยึดหรือเครื่อง อย่าคัดค่าชุดอื่นไม่ประเมิน ตัวเลขไม่นิยามคนอื่นตีต่างได้ ประวัติชัดแยกวัดตำแหน่งกับใช้สัมพันธ์ผิดในประมวลผล เวลาและเรขาคณิตต้องประเมินแยกแต่เชื่อม แต่ละด้านมีหลักฐานเหมาะกับชุดจริง ความถูกด้านหนึ่งไม่ได้ชดเชยผิดอีกด้าน ต้องให้ทีมรู้ว่าข้อมูลใดมาจากการวัดใดและใครรับผิดชอบการยืนยันก่อนใช้ เพื่อรักษาการอธิบายผลเมื่อเปลี่ยนอุปกรณ์หรือให้ผู้วิเคราะห์ใหม่รับช่วง
ทดสอบความถูกต้องสุดท้ายแยกต่างหาก
คุณภาพภาพ เรขาคณิตเก็บ โมเดลเซนเซอร์ ควบคุม และประมวลผลกระทบเกินตำแหน่งกล้อง ใช้จุดตรวจอิสระเหมาะ แยกแนวราบกับดิ่งบนอ้างอิงนิยาม สถานะคำตอบไม่ใช่รายงานจุด สอบสายครบก่อนตั้งเหตุไม่ตรง เทียบวิธียุติธรรมโดยวัดผลที่ต้องการ ไม่สเปกชิ้นเดียว บอกพื้นที่และขีดไม่ให้ตัวอย่างหนึ่งแทนทุกเงื่อนไข ต้องดูว่าจุดตรวจแทนสภาพใดและคุณภาพการวัดของมันพอหรือไม่ การรายงานจึงควรมีทั้งผลรายจุดและวิธี เพื่อให้คนรับตัดสินความเหมาะสมกับงานจริงได้ ไม่ใช่รับตัวเลขสรุปโดยไม่รู้บริบท
เทียบภาระคนและการสนับสนุน
PPK ต้องคนและซอฟต์แวร์ประมวลผล RTK ต้องเตรียมแก้ระหว่างวัด บางชุดเก็บเพิ่มได้แต่สำรองต้องพิสูจน์ ไม่สันนิษฐาน ซ้อมส่งจากสนามถึงผู้ประมวลผลหาอ่อน หน้าที่ชัดมักสำคัญกว่าบอกวิธีหนึ่งเหนือทุกกรณี รวมเวลาตรวจและเอกสาร วิธีเหมาะทฤษฎีก็ใช้จริงยากถ้าองค์กรเก็บและจัดข้อมูลจำเป็นไม่ได้สม่ำเสมอ ต้องประเมินทรัพยากรปัจจุบันและการฝึกที่ต้องเพิ่ม พร้อมกำหนดเจ้าของการตรวจความครบ เพื่อไม่ให้ความสำเร็จของการทดสอบที่ผู้เชี่ยวชาญช่วยทุกขั้นกลายเป็นข้อคาดหวังที่ทีมประจำรักษาไม่ได้
เลือกด้วยหลักฐานทำซ้ำ
ใช้บริเวณตัวแทนที่ตกลงไฟล์ ประมวลผล จุดตรวจ และรายงาน บันทึกลำ เพย์โหลด ฐาน และซอฟต์แวร์ หากไม่พอ หาจุดอ่อนด้วยหลักฐานก่อนเปลี่ยนวิธี โครงการต่างเลือกต่างได้เพราะสื่อสารและฐานพร้อมต่าง รักษาที่มา ผู้ใช้ต้องรู้พิกัดได้ไหน จับเซนเซอร์อย่างไร และตรวจแผนที่อย่างไร คำอธิบายมีค่ากว่าป้าย RTK หรือ PPK เปล่าเมื่องานใช้ตัดสินภูมิสารสนเทศ ต้องส่งความสัมพันธ์นี้ไปกับข้อมูลเพื่อให้การทบทวนในอนาคตยังรู้ว่าผลถูกยืนยันภายใต้ชุดและเงื่อนไขใด และข้อใดยังต้องตรวจเพิ่มก่อนเปลี่ยนวัตถุประสงค์การใช้
กรณีสมมติ: เลือกอ้างอิงตำแหน่งแนวยาวห่างไกล
สมมติโครงการแนวยาวมีช่วงที่วิธีส่งแก้ยังไม่สาธิต ทีมไม่ตัด RTK หรือ PPK ด้วยชอบชื่อคุ้น แต่ทำรายการฐาน สื่อสารที่พึ่ง การสังเกตดิบ เหตุกล้อง และหน้าที่ของแต่ละแบบ ผู้ควบคุมกับประมวลผลซ้อมส่งข้อมูลก่อนงานหลัก หากเสนอหลัง ให้ยืนยันดิบถูกบันทึก ไม่คิดสร้างจากพิกัดง่าย หากเรียลไทม์ ให้มีแหล่งและหลักฐานประเมินตลอดช่วง จุดตรวจอิสระอยู่ในประเมินผลทั้งคู่ นี่สมมติไม่สัญญาความถูกต้องหรือระยะ บันทึกเลือกอธิบายวิธีที่ชุดกับคนรองรับ สมมติฐานต้องทดสอบ และไฟล์ผู้ใช้ได้ ไม่บอกใครเหนือสากล โครงการหลังทบทวนตามทางเข้าและฐานตัวเองโดยคงข้อกำหนดตามได้ ต้องมีหลักฐานให้ผู้รับเห็นเหตุผล ไม่อ้างชื่อเทคนิคแทนระบบที่ยังเตรียมไม่ครบหรือความสามารถสำรองที่ไม่มีข้อมูลตัวอย่างยืนยัน
เรียลไทม์ที่ยืนยันเหมาะเมื่อสิ่งพึ่งครบ ส่วนหลังที่สาธิตอาจเหมาะอีกส่วน บันทึกตามชุดและงาน ไม่ใช้ความชอบทั้งฝูงที่ไม่อธิบาย ส่งฐาน การสังเกต นิยามเหตุ วิธีประมวลผล และผลอิสระ หากพูดบันทึกสำรองให้ตรวจจริง ไม่เดาจากฟีเจอร์ ผู้ใช้ได้คำอธิบายทำซ้ำว่าตำแหน่งได้และเชื่อมเซนเซอร์อย่างไรพร้อมขีดที่เหลือ ต้องรักษาความต่างของแต่ละทางเลือกและหน้าที่ที่เกี่ยวข้อง เพื่อให้การเปลี่ยนวิธีในครั้งต่อไปทำบนข้อมูล ไม่เป็นข้อสันนิษฐานจากความสำเร็จของงานที่มีเงื่อนไขคนละแบบ