ドローン測量のRTKとPPK:位置付け工程を選ぶ
補正通信、原観測、基準点、カメライベント、センサー幾何、独立品質検証からRTKとPPKを比較します。
測位をいつ解くかから考える
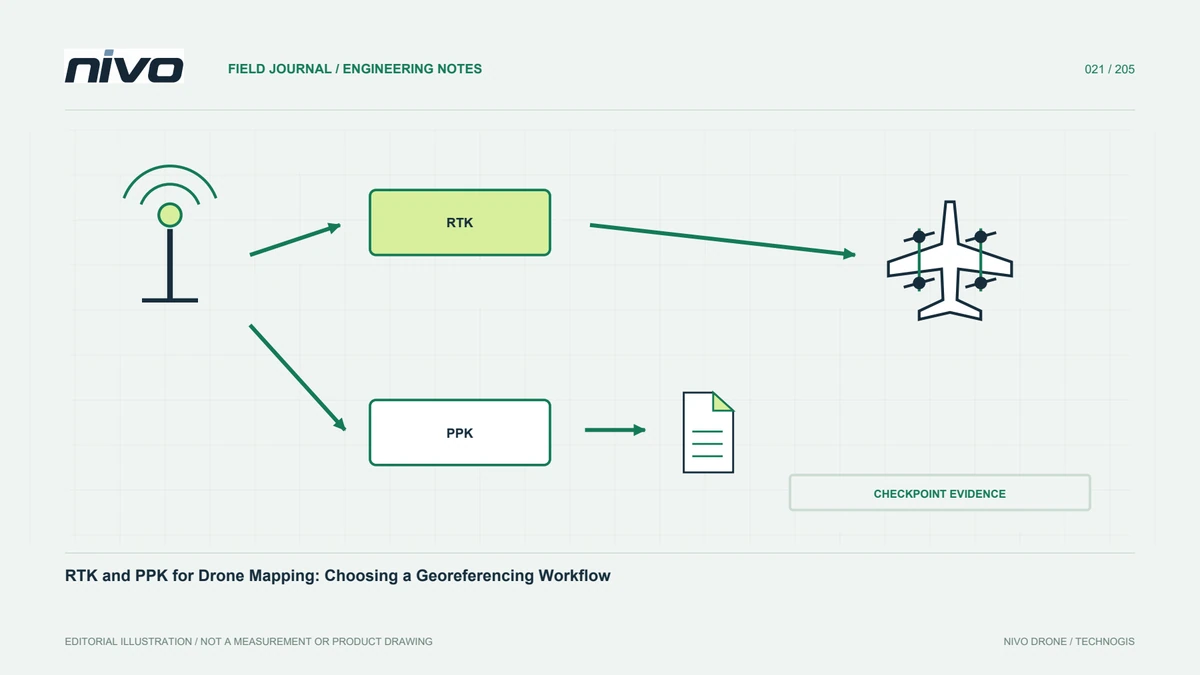
RTKとPPKはGNSS測定と適切参考情報を使います。重要な工程差は時期で、RTKは測定中、PPKは記録後に解きます。通信、ファイル、人員へ影響しますが、どちらも地図精度を自動保証しません。参考、観測、時刻、統合、写真測量やLiDAR処理も関係します。まず出力と証拠を定義し、提案構成が全連鎖を支えるか確認します。名称だけで選ぶと記録や処理責任が未解決に残ります。
RTK補正経路を理解する
補正の出所、伝達、監視を特定します。受信状態だけでは参考を説明しません。通信と環境も構成評価へ含め、測定全期間の関連変化を記録します。状態変化対応は記事の一般行動でなく操縦手順と目的方法に従います。装置、補正、記録、結果をつなぐことが目的です。取得前の一瞬の良好表示だけでなく、全ミッションを証拠から説明できるようにします。
PPKには完全記録が必要
後処理には必要な受信観測、時間範囲、形式、センサーイベントが必要で、座標ファイルは代替とは限りません。大仕事前に例を試します。PPKは後の見直しを可能にしても未記録観測を創造しません。操縦者と処理者で納品一覧を合意し、回復可能欠落へ対処できる間に完全性を確認します。柔軟処理を全記録誤りや欠損が後から直る約束にしないことで、方法が実用的になります。
基準局の参考を定義する
両方法とも既知参考源が必要です。基準局座標、基準系、時刻、決定方法が重要で、不明参考は処理成功に見えても結果へ影響します。サービスや参考ファイルを適性確認なしに同等としません。提供者や測量責任者から情報を得て案件と保管します。追跡性は納品後に埋める書類でなく品質要件であり、別処理者が作業を繰り返し位置の由来を理解する基礎です。
カメライベントと位置をつなぐ
良い測位は正しい撮影イベントと対応する必要があります。トリガー指令、露光時刻、保存画像の関係を記録し、統合者へ記録内容を問い、処理者へ意味を伝えます。最初だけでなく系列全体から抽出し、欠損が以後の対応を黙ってずらさないようにします。観測が最終成果までセンサーへつながって初めてRTK・PPKが意味を持ちます。正確位置でも誤レコードへ付けば、画面がずれを示さない可能性があります。
アンテナとセンサーの幾何を理解する
GNSSのアンテナ基準はセンサー中心と異なる場合があります。関係、軸、単位、測定源を記録し、取付や機器変更を評価します。他構成値を評価なしでコピーしません。定義なし数値は別分析者に異なる解釈をされ得ます。明確記録は測位自体の問題と処理中の幾何適用誤りを分けます。時刻と幾何は同工程の別要素としてそれぞれ搭載構成の証拠で評価します。
最終精度は別に試す
画像品質、取得幾何、センサーモデル、標定、処理はカメラ位置以外にも成果へ影響します。適切な独立検証点で水平と垂直を定義参考に分けて評価します。解状態は検証報告ではありません。不一致の原因を決める前に全連鎖を調べます。一部品仕様でなく必要成果で両方法を公平に比較し、例一つを全条件証明としないよう試験範囲と制限を述べます。
人員作業と支援を比較する
PPKには後処理能力とソフト、RTKには測定中の補正工程準備が必要です。追加記録を残せる構成もありますが、バックアップは仮定でなく実証します。現場から処理への引渡しを練習して弱点を見つけます。責任明確化は普遍的優劣を言うより重要なことがあります。確認と文書時間も比較し、理論適性があっても必要入力を継続管理できない方法は実用困難と認識します。
再現可能証拠で選ぶ
代表区域でファイル、処理、検証点、報告を合意し、機体、載荷、参考、ソフトを記録します。不十分ならすぐ方法を替えず証拠で弱点を探します。通信や参考の利用可能性が違えば案件ごとに選択が異なって構いません。位置の由来、センサー対応、地図評価を利用者が理解できる追跡性を保ちます。実際の地理空間判断に使う成果では、RTK・PPKというラベルだけより説明が有用です。
仮想事例:遠隔回廊の位置付けを選ぶ
補正伝達が未実証の区間を含む仮想回廊を考えます。慣れた名称の好みで決めず、各案の参考源、通信依存、原観測、イベント、処理責任を列挙します。主要取得前に操縦者と処理者で代表記録の引渡しを練習します。後処理なら単純座標から再構成できるとせず必要観測を確認し、リアルタイムなら全関連期間の使用評価に必要な出所と証拠を記録します。どちらでも独立検証は最終評価へ残ります。精度や距離を約束しないこの例の決定記録は、利用構成と人員で支えられる方法、未試験仮定、利用者へ渡るファイルを説明します。普遍優位を宣言せず、次案件でもアクセスと参考に応じ選び直せる一方、追跡可能証拠という要件は維持します。
依存条件を満たす場所では検証済みリアルタイム、別作業では実証済み後処理が適切かもしれません。説明のない機隊共通好みでなく構成とタスクごと選択を記録します。引渡しには参考源、観測、イベント定義、処理指示、独立評価を含めます。バックアップ記録を説明するなら機能一覧で推測せず存在確認します。利用者は位置の取得とセンサー対応、残る制限を反復できる説明として受け取れます。