ڈرون میپنگ کے لیے RTK اور PPK: جیوفرینسنگ ورک فلو کا انتخاب
پروسیسنگ کے وقت، مواصلات، خام مشاہدات، بنیادی حوالہ جات، کیمرے کے واقعات، سینسر جیومیٹری، اور آزاد نقشہ کے معیار کی جانچ کے ذریعے RTK اور PPK کا موازنہ کریں۔
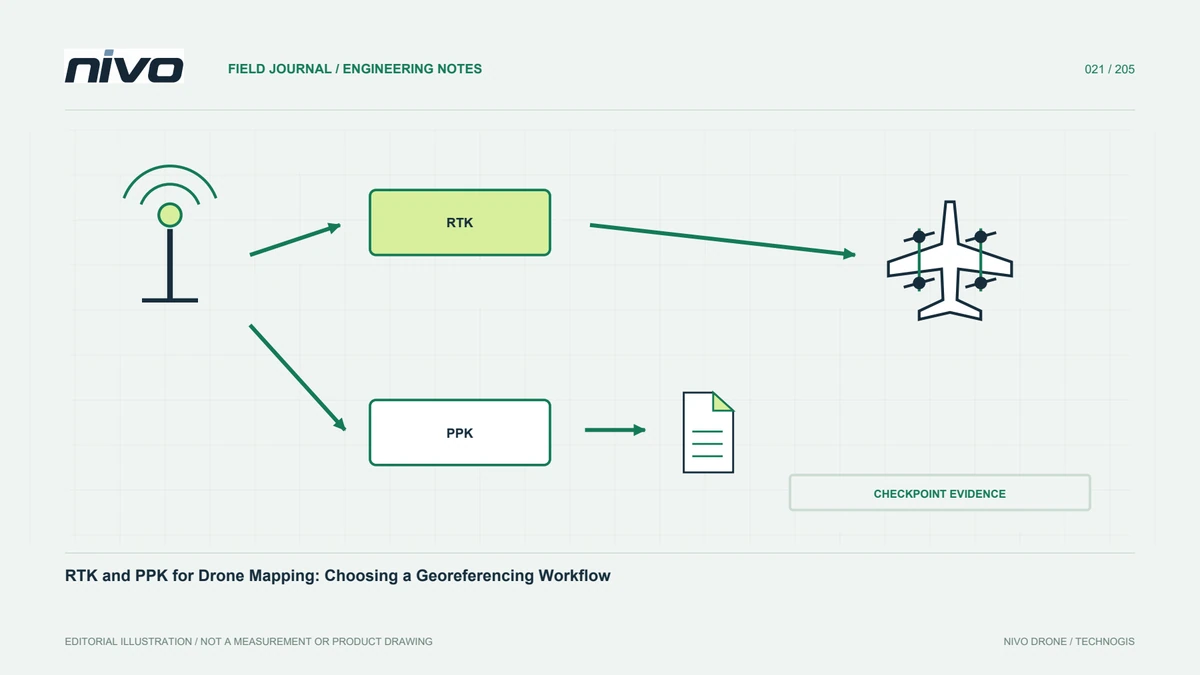
ابتدا اس بات سے کریں کہ پوزیشن کا حل کب نکالا جاتا ہے۔
RTK اور PPK GNSS پیمائش اور مناسب حوالہ معلومات استعمال کرتے ہیں۔ ایک اہم ورک فلو فرق وقت ہے: RTK پیمائش کے دوران حل کرتا ہے، جبکہ PPK بعد میں ریکارڈ شدہ ڈیٹا پر کارروائی کرتا ہے۔ یہ مواصلات، فائلوں اور عملے کو متاثر کرتا ہے۔ نہ ہی خود بخود نقشہ کی درستگی کی ضمانت دیتا ہے۔ نتائج کا انحصار حوالہ جات، مشاہدات، وقت، انضمام، اور فوٹوگرام میٹرک یا LiDAR پروسیسنگ پر بھی ہے۔ پہلے نتائج اور مطلوبہ ثبوت کی وضاحت کریں۔ پھر چیک کریں کہ پیش کردہ کنفیگریشن مکمل چین کو سپورٹ کرتی ہے۔ اس جائزے کے بغیر طریقہ کار کا لیبل منتخب کرنا ضروری ریکارڈنگ یا پروسیسنگ کی ذمہ داریوں کو حل نہیں کر سکتا۔
RTK کے تصحیحی ڈیٹا کے راستے کو سمجھیں۔
اصلاح کی اصل، ترسیل، اور دستیاب نگرانی کی شناخت کریں۔ اکیلے ریسیور کی حیثیت استعمال شدہ حوالہ کی وضاحت نہیں کرتی ہے۔ مواصلات اور ماحول کا تعلق ترتیب کی تشخیص میں ہے۔ پوری پیمائش کے دوران متعلقہ تبدیلیاں ریکارڈ کریں۔ تبدیل شدہ حیثیت کو سنبھالنے کے لیے آپریٹر کے طریقہ کار اور مطلوبہ طریقہ کی پیروی کرنی چاہیے، نہ کہ کسی مضمون کے عمومی اقدامات۔ مقصد آلات، تصحیح، ریکارڈ، اور نتائج کو جوڑنا ہے۔ واضح ثبوت ٹیم کو یہ بتانے کی اجازت دیتا ہے کہ ڈیٹا جمع کرنا شروع ہونے سے پہلے کسی خاص لمحے پر کیپچر کیے گئے ایک سازگار ڈسپلے پر انحصار کرنے کے بجائے پورے مشن میں کیا ہوا تھا۔
PPK کو مکمل ریکارڈنگ درکار ہے۔
پوسٹ پروسیسنگ کے لیے مطلوبہ ریسیور مشاہدات، وقت کی کوریج، فارمیٹس، اور سینسر ایونٹ ڈیٹا کی ضرورت ہوتی ہے۔ کوآرڈینیٹ فائل ضروری نہیں کہ متبادل ہو۔ کسی بڑے کام سے پہلے ایک مثال کی جانچ کریں۔ PPK بعد میں جائزہ لینے کی اجازت دیتا ہے لیکن ایسے مشاہدات نہیں بنا سکتا جو کبھی ریکارڈ نہیں کیے گئے تھے۔ آپریٹرز اور پروسیسرز کے درمیان ترسیل کی فہرست پر اتفاق کریں۔ مکمل جانچ پڑتال کریں جب تک کہ ٹیم اب بھی قابل بازیافت کوتاہیوں کو دور کرسکتی ہے۔ یہ طریقہ کار کو عملی بناتا ہے اور لچکدار پروسیسنگ کو ایک وعدہ کے طور پر علاج کرنے سے گریز کرتا ہے کہ ہر ریکارڈنگ کی غلطی یا گمشدہ ان پٹ کو بعد میں ٹھیک کیا جا سکتا ہے۔
بنیادی حوالہ کی وضاحت کریں۔
دونوں ورک فلو کو ایک معروف حوالہ ذریعہ کی ضرورت ہے۔ بنیادی نقاط، ڈیٹم، وقت، اور تعین کا طریقہ اہم ہے۔ ایک غیر واضح حوالہ نتائج کو متاثر کر سکتا ہے یہاں تک کہ جب پروسیسنگ کامیاب دکھائی دیتی ہے۔ خدمات اور ریفرنس فائلوں کو مناسبیت کی جانچ کیے بغیر مساوی نہیں سمجھا جانا چاہئے۔ فراہم کنندہ یا سروے لیڈ سے متعلقہ معلومات حاصل کریں اور اسے پروجیکٹ کے ساتھ رکھیں۔ ٹریس ایبلٹی ایک معیار کی ضرورت ہے، ترسیل کے بعد مکمل کرنے کے لیے کاغذی کارروائی نہیں۔ یہ دوسرے پروسیسر کو کام کو دہرانے اور نتیجے میں آنے والی پوزیشنوں کی اصلیت کو سمجھنے دیتا ہے۔
کیمرہ ایونٹس کو پوزیشنز کے ساتھ جوڑیں۔
اچھی پوزیشننگ کا صحیح امیجنگ ایونٹ سے مماثل ہونا ضروری ہے۔ ٹرگر کمانڈز، ایکسپوژر کا وقت، اور ذخیرہ شدہ فائلوں کو دستاویزی تعلق کی ضرورت ہوتی ہے۔ انٹیگریٹر سے پوچھیں کہ کیا ریکارڈ کیا گیا ہے اور پروسیسر کو بتائیں کہ ڈیٹا کس چیز کی نمائندگی کرتا ہے۔ پورے سلسلے میں نمونے چیک کریں، نہ صرف پہلی تصویر۔ لاپتہ فائلوں کو خاموشی سے بعد کی مماثلت کو تبدیل نہیں کرنا چاہئے۔ RTK یا PPK ورک فلو اس وقت معنی خیز ہو جاتا ہے جب مشاہدات حتمی مصنوع کے ذریعے سینسر سے جڑے رہتے ہیں۔ بصورت دیگر، غلط ریکارڈ کے ساتھ درست پوزیشنیں منسلک کی جا سکتی ہیں بغیر انٹرفیس کے بنیادی مماثلت کو ظاہر کیے بغیر۔
اینٹینا اور سینسر جیومیٹری کو سمجھیں۔
GNSS ایک اینٹینا حوالہ سے متعلق ہے جو سینسر سینٹر کے ساتھ موافق نہیں ہو سکتا۔ ہندسی تعلق، محور، اکائیاں، اور پیمائش کا ذریعہ دستاویز کریں۔ ماونٹس یا آلات میں تبدیلیوں کا جائزہ لیں۔ تشخیص کے بغیر کسی اور کنفیگریشن کی اقدار کو کاپی نہ کریں۔ کسی دوسرے تجزیہ کار کی طرف سے بغیر تعریف کے اعداد کی مختلف تشریح کی جا سکتی ہے۔ واضح ریکارڈز پوزیشن کی پیمائش کے مسائل کو پروسیسنگ کے دوران سینسر کے تعلق کو لاگو کرنے والی غلطیوں سے ممتاز کرتے ہیں۔ ٹائمنگ اور جیومیٹری کا اندازہ ایک ہی ورک فلو کے الگ الگ عناصر کے طور پر کیا جانا چاہیے، ہر ایک کو انسٹال کنفیگریشن کے لیے مناسب ثبوت کی ضرورت ہوتی ہے۔
حتمی درستگی کو الگ سے ٹیسٹ کریں۔
تصویر کا معیار، ڈیٹا جمع کرنے کی ہندسی ترتیب، سینسر ماڈلنگ، کنٹرول، اور پروسیسنگ کیمرہ پوزیشننگ سے آگے پروڈکٹ کو متاثر کرتی ہے۔ مناسب آزاد جانچ کے نقاط کا استعمال کریں اور متعین حوالوں کے ساتھ افقی اور عمودی تشخیص میں فرق کریں۔ حل کی حیثیت جانچ کے نقطے کی رپورٹ نہیں ہے۔ اختلاف کی وجہ بتانے سے پہلے مکمل سلسلہ کی چھان بین کریں۔ یہ طریقہ موازنہ کو منصفانہ بناتا ہے: دونوں کو ایک جزو کی تفصیلات کے بجائے مطلوبہ مصنوعات کے خلاف فیصلہ کیا جاتا ہے۔ آزمائش کی کوریج اور حدود واضح کریں، تاکہ ایک مثال کے نتیجے کو ہر پروجیکٹ کی ہر حالت کا ثبوت نہ سمجھا جائے۔
عملے کے کام کے بوجھ اور مدد کا موازنہ کریں۔
PPK کو قابل پوسٹ پروسیسنگ عملے اور سافٹ ویئر کی ضرورت ہے۔ RTK کو پیمائش کے دوران ایک تیار شدہ اصلاحی ورک فلو کی ضرورت ہے۔ کچھ کنفیگریشنز اضافی ریکارڈز کو برقرار رکھ سکتی ہیں، لیکن بیک اپ کی صلاحیت کو فرض کرنے کے بجائے ظاہر کیا جانا چاہیے۔ کمزور روابط کو بے نقاب کرنے کے لیے فیلڈ ٹیم سے پروسیسر میں منتقلی کی مشق کریں۔ واضح ذمہ داریاں اکثر ایک طریقہ کو عالمی سطح پر برتر قرار دینے سے زیادہ اہمیت رکھتی ہیں۔ مقابلے میں چیک اور دستاویزات کے لیے وقت شامل کریں۔ ایک طریقہ جو نظریاتی طور پر موزوں ہے تب بھی ناقابل عمل ہو سکتا ہے اگر تنظیم مسلسل اپنے مطلوبہ آدانوں کو حاصل اور منظم نہ کر سکے۔
دوبارہ قابل ثبوت کے ذریعے انتخاب کریں۔
متفقہ فائلوں، پروسیسنگ، جانچ کے نقاط اور رپورٹ کے ساتھ نمائندہ علاقہ استعمال کریں۔ ہوائی جہاز، پے لوڈ، حوالہ، اور سافٹ ویئر ریکارڈ کریں۔ اگر نتیجہ ناکافی ہے تو فوری طور پر طریقہ تبدیل کرنے کے بجائے ثبوت کے ذریعے کمزور عنصر کا پتہ لگائیں۔ مختلف منصوبے مختلف انتخاب کا جواز پیش کر سکتے ہیں کیونکہ مواصلات اور حوالہ کی دستیابی مختلف ہوتی ہے۔ ٹریس ایبلٹی کو محفوظ رکھیں: صارفین کو معلوم ہونا چاہیے کہ پوزیشن کہاں سے شروع ہوئی، ان کا سینسر کے ساتھ کیسے ملاپ کیا گیا، اور نقشے کا اندازہ کیسے لگایا گیا۔ یہ وضاحت صرف RTK یا PPK کے لیبل سے زیادہ مفید ہے جب ڈیلیور ایبل حقیقی جغرافیائی فیصلوں کی حمایت کرے گا۔
مثالی کیس: دور دراز راہداری کے لیے جیو ریفرینسنگ کا انتخاب
فرض کریں کہ ایک فرضی راہداری منصوبے میں ایسے حصے شامل ہیں جہاں منصوبہ بند اصلاحی ترسیل کے انتظامات کو ابھی تک ظاہر نہیں کیا گیا ہے۔ ٹیم RTK-بمقابلہ-PPK کے سوال کو مانوس لیبل کی ترجیح سے طے نہیں کرتی ہے۔ یہ ہر مجوزہ ورک فلو کے لیے اصل حوالہ کا ذریعہ، کمیونیکیشن انحصار، خام مشاہدات، کیمرے کے واقعات، اور پروسیسنگ کی ذمہ داریوں کی فہرست دیتا ہے۔ آپریٹر اور پروسیسر مرکزی ڈیٹا جمع کرنے کے شیڈول سے پہلے نمائندہ ریکارڈ کی فراہمی کی مشق کرتے ہیں۔ اگر پوسٹ پروسیسنگ کی تجویز پیش کی گئی ہے، تو جائزہ اس بات کی تصدیق کرتا ہے کہ مطلوبہ مشاہدات کو یہ فرض کرنے کے بجائے ریکارڈ کیا جاتا ہے کہ انہیں سادہ نقاط سے دوبارہ تشکیل دیا جا سکتا ہے۔ اگر ریئل ٹائم تصحیحات تجویز کی جاتی ہیں، تو ٹیم متعلقہ مدت میں ان کے استعمال کا جائزہ لینے کے لیے درکار ماخذ اور شواہد کو دستاویز کرتی ہے۔ آزاد جانچ کے نقاط دونوں صورتوں میں حتمی مصنوعات کی تشخیص کا حصہ بنی ہوئی ہیں۔ یہ منظر نامہ فرضی ہے اور کسی درستگی یا حد کا وعدہ نہیں کرتا ہے۔ اس کا فیصلہ ریکارڈ بتاتا ہے کہ کون سا طریقہ دستیاب کنفیگریشن اور عملے کے ذریعے سپورٹ کیا جاتا ہے، کن مفروضوں کو ابھی بھی جانچ کی ضرورت ہے، اور صارف کو کون سی فائلیں موصول ہوں گی۔ لہذا یہ ایک نقطہ نظر کو عالمی سطح پر برتر کہنے سے گریز کرتا ہے۔ بعد کا پروجیکٹ اپنی رسائی اور حوالہ جات کی شرائط کا استعمال کرتے ہوئے انتخاب پر نظرثانی کر سکتا ہے اور جغرافیائی حوالہ بندی کے ثبوت کا یہی تقاضا برقرار رکھ سکتا ہے۔
ایک توثیق شدہ ریئل ٹائم ورک فلو مناسب ہو سکتا ہے جہاں اس کے انحصار مطمئن ہوں، جب کہ ظاہر شدہ پوسٹ پروسیسنگ ورک فلو پروگرام کے دوسرے حصے کے مطابق ہو سکتا ہے۔ ٹیم ایک غیر واضح بیڑے کی وسیع ترجیح کو لاگو کرنے کے بجائے فی کنفیگریشن اور کام کے انتخاب کو ریکارڈ کرتی ہے۔ ہینڈ آف شواہد میں حوالہ کا ذریعہ، متعلقہ مشاہدات، واقعہ کی تعریفیں، پروسیسنگ کی ہدایات، اور آزادانہ تشخیص کے نتائج شامل ہیں۔ اگر بیک اپ ریکارڈنگ کو بیان کیا جاتا ہے، تو اس کی موجودگی کو فیچر لسٹ سے فرض کرنے کے بجائے چیک کیا جاتا ہے۔ اس طرح صارف کے پاس ایک قابلِ تکرار وضاحت ہوتی ہے کہ پوزیشنیں کیسے حاصل کی گئیں اور سینسر سے کیسے ملائی گئیں، نیز منتخب طریقے کی باقی حدود کیا ہیں۔