地形跟随:格网分辨率与净空假设的局限
结合高程定义、格网细节、狭窄地貌、数据不确定性及实际航空器支持的行为,评估依赖地形的规划。
明确地形数据表达什么
地形数据集按其来源、处理方法、基准和分辨率表达高程,并不自动成为建筑物、植被、临时设备或所有地貌的最新模型。依赖系统支持的地形跟随功能前,先记录数据含义。彩色高程图可能掩盖这些区别。规划要判断的是现有信息能否充分支持预期运行,而不是显示界面是否处处都有高程数值。
检查格网采样点之间的细节
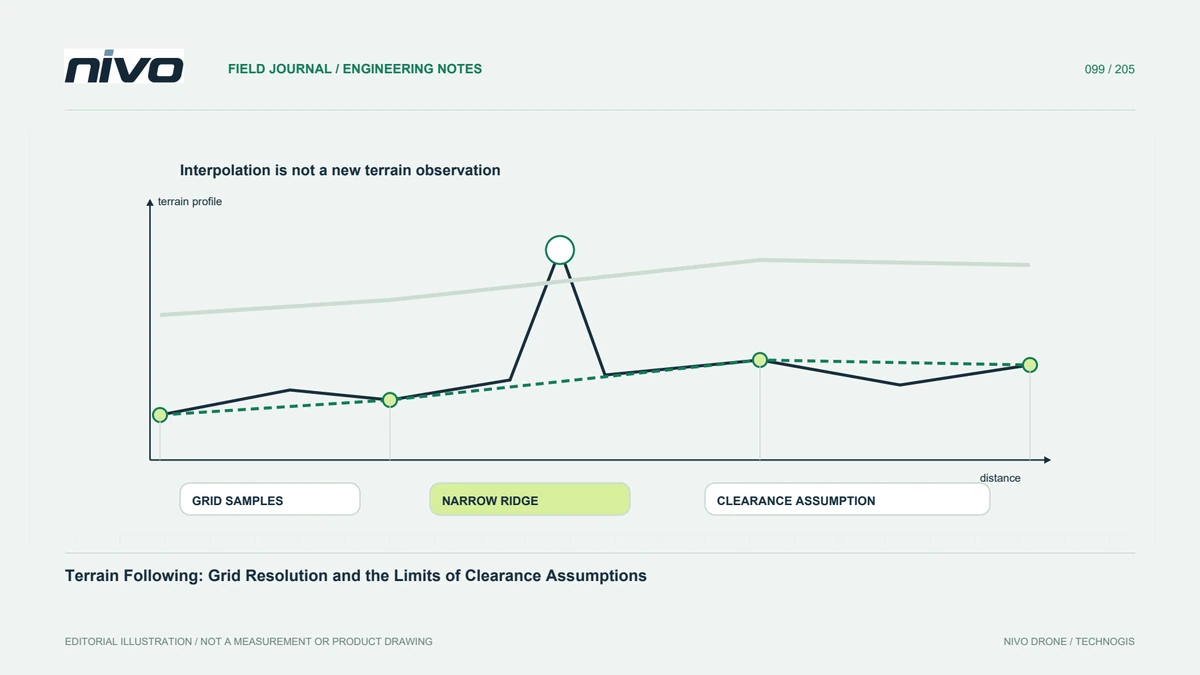
粗网格可能无法充分表示狭窄的山脊、路堤或挖掘边缘。插值无法创建源中不存在的观测值。检查对任务重要的地形规模并确定不确定区域。不要将较小的请求网格间距与更准确的原始测量等同起来。在解释飞机的可用地形信息实际描述的内容时,将源详细信息和软件存储设置分开。在假设的狭窄山脊检查中,把粗格网插值成更密集的显示,只会改变表达方式,不会补出原始资料未观测的山脊细节。因此应注明新增信息究竟来自独立观测,还是来自软件重采样,并分别解释两者的证据价值。
区分基准误差与地貌形状缺失
高度基准不匹配和未解决的狭窄地形会产生不同的问题。在解释差异之前确认单位、垂直定义、转换和相关检查。将示例保留在已知位置。纠正整体偏移并不能修复丢失的地形细节,而更密集的数据集仍然可能使用错误的基准。审查应确定正在解决哪些不确定性,而不是应用一项调整来使所有剖面显得一致。
将数据局限关联到航空器行为
阅读已安装的地形相关功能的文档,包括支持的任务基准和信息要求。该飞机还存在运动和操作限制;所需的净空曲线并不能证明可以遵循。评估通过负责任的流程的完整路线。本文不规定飞行高度或通用裕度。适当的决定取决于实际地形证据、飞机指令、现场条件和有效的操作评估。
对关键不确定位置有针对性地核验
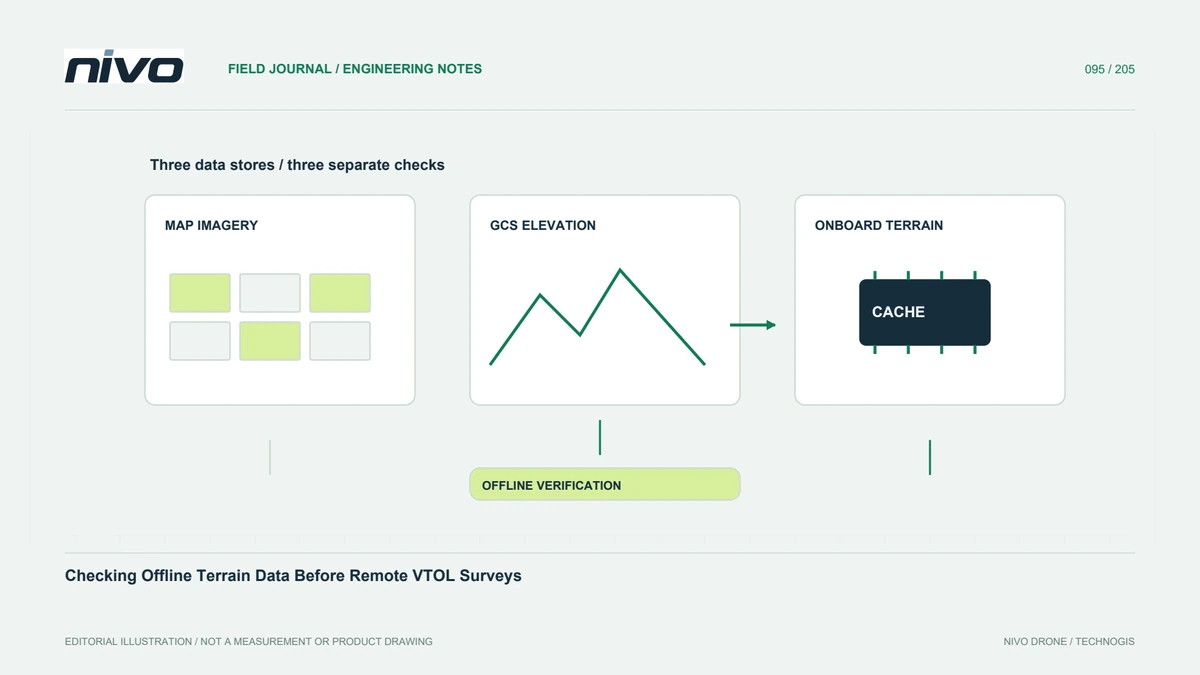
明确哪些位置的不确定性可能改变计划,并在依赖这些位置之前获取适当资料。新增数据应有已知质量,且基准与工作流程兼容。比较代表性地形剖面并保留差异。缓存检查成功,只证明数据可获得,不代表地形真实无误。证据仍不足时,应修订任务或采用已评估的其他方法,不能因航线看起来平滑,就认定缺失细节无害。
记录评估范围及其边界
保留任务中的地形源、版本、基准、分辨率、检查的位置和未解决的限制。解释数据未涵盖的内容,尤其是获取后的障碍和变化。当路线或来源发生变化时更新审查。这为 NiVO 规划创建了可靠的信息基础,而无需声称地形跟随是避障或单个高程数据库保证偏远地区测量每个部分的净空。