使用明确的观察者高度和表面模型进行视域分析
在解释无人机生成的通视分析图之前,定义观察者和目标高度、地形障碍物、覆盖范围限制和灵敏度检查。
定义可见性问题
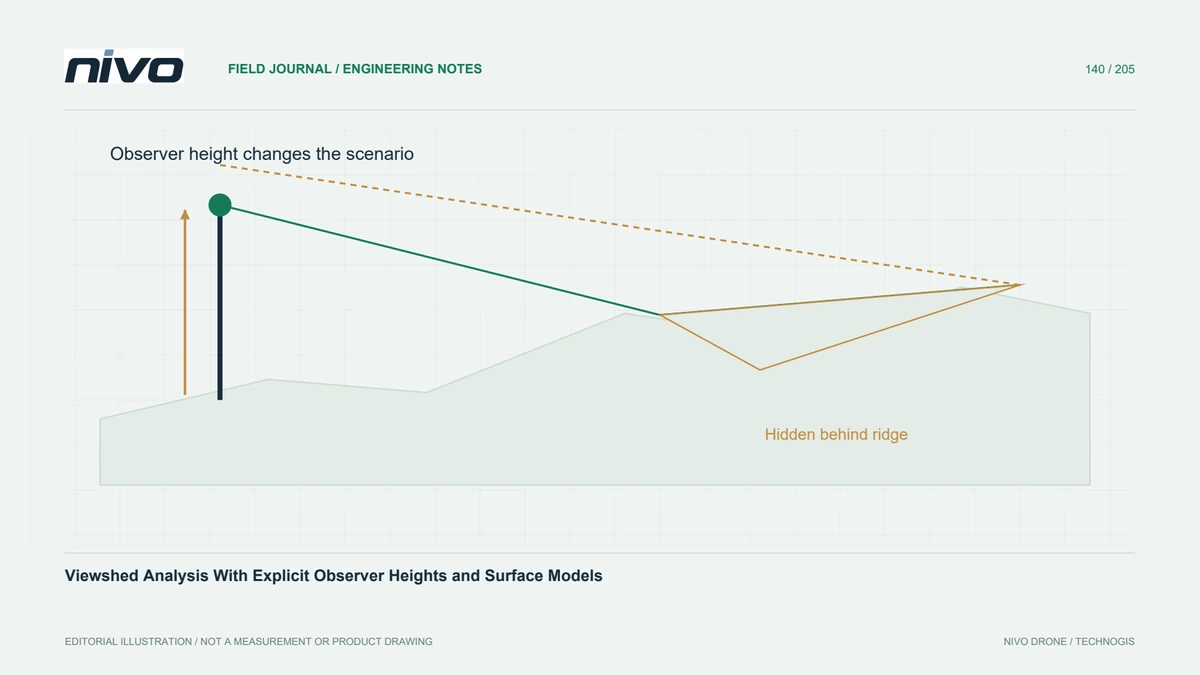
视域估计在定义的表面模型下从指定观察者看来哪些位置在几何上可见。从操作问题开始:观察地面特征、凸起的目标或结构上的点。这些是不同的场景。在无人机地图上选择方便的点之前,请说明观察者位置、观察高度、目标高度约定和预期解释。
故意选择地形或表面障碍物
裸地地形模型忽略了许多可能阻挡真实视线的建筑物和树木。表面模型可能包括这些障碍物,但可以将植被表示为不透明的外表面而不是单独的间隙。根据问题选择模型并解释其局限性。组合不同日期的数据集还需要检查相关结构或树冠条件是否发生变化。
检查高度参考和单位
区分输入表面上方的高度和绝对高程。如果观察者位于栅格中已表示的屋顶上,则再次添加完整的建筑物高度可能会错误地提高视点。确认水平坐标单位和高程单位,并在工具需要时使用合适的投影分析设置。在计算大面积之前测试剖面上的视点。
检查距离和边界假设
最大距离、栅格分辨率、地球曲率处理和任何折射假设都会影响结果。使用适合分析范围的设置并记录软件的约定。超出裁剪边界的地形缺失并不能证明视野畅通无阻。将未知区域与可见区域和隐藏区域分开标记,以便显示颜色不会掩盖缺乏支持的高程数据。
测试关键视线
在假设的监视位置研究中,比较几个可行的观察者高度并检查指向关键地物的视线。使用地形剖面来识别导致每个有争议结果的障碍物,然后与现场照片或现场访问进行比较。障碍物附近的微小变化可能会改变二元分类。报告这些敏感位置,而不是使用单个栅格来保证普遍可见性。
报告场景而不是通用答案
通过场景图提供输入表面版本、视点定义、目标约定、距离限制和相关模型设置。保留用于检查的关键剖面。验收应建立可理解的几何筛选结果及其未解决的假设。光学可见性本身并不确定无线电性能、巡检影像质量或进行操作的许可;这些决定需要自己的证据。 通视结果中的可见、不可见和未知区域应有不同标记。缺少高程支持的位置不能因为没有绘出遮挡就被默认判为可见,输入表面已经包含的建筑高度也不能再次完整叠加。保留关键视线剖面和多个合理观察高度的比较,可让接收方理解结论依赖哪些障碍物与高度假设,并据此安排必要的现场核查。 对关键目标保留明确的坐标和高度定义,可以使后续人员用同一假设重算视线,并判断差异来自输入数据还是观察条件。