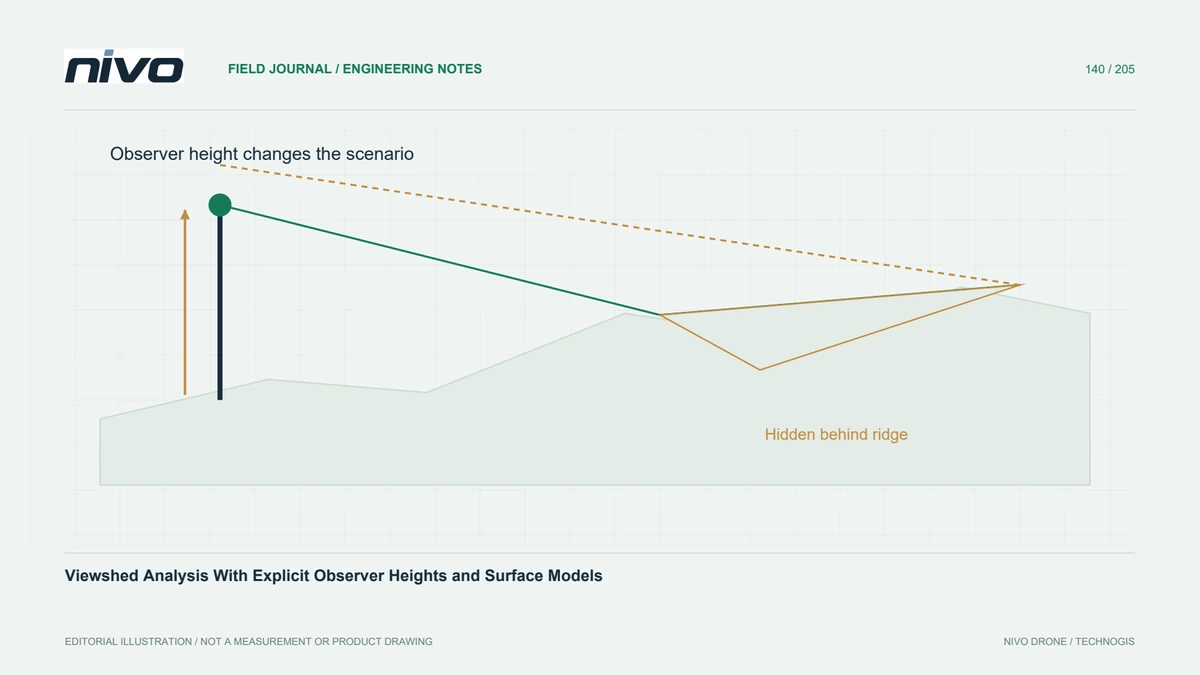
明示的な観測者の高さと表面モデルを使用した可視領域解析
ドローンから得られた視界マップを解釈する前に、観測者と目標の高さ、地形の障害物、カバー範囲の制限、感度チェックを定義します。
可視性に関する質問を定義する
可視領域は、定義されたサーフェス モデルの下で、指定された観測者からどの位置が幾何学的に見えるかを推定します。操作上の質問から始めます。地面の特徴、高くなったターゲット、または構造上の点に目を向けます。これらは異なるシナリオです。ドローンマップ上で都合の良い地点を選択する前に、観測者の位置、観測高度、目標高さの規則、意図する解釈を述べてください。
地形や表面の障害物を意図的に選択する
裸地地形モデルでは、実際の視界を遮る可能性のある多くの建物や樹木が省略されています。サーフェス モデルにはこれらの障害物が含まれる場合がありますが、植生を個々のギャップではなく不透明な外面として表現できます。質問に応じてモデルを選択し、その制限について説明します。異なる日付のデータセットを結合するには、関連する構造や林冠の状態が変化していないかどうかを確認する必要もあります。
高さの基準と単位を確認する
入力サーフェス上の高さを絶対標高と区別します。観測者がラスター内にすでに表されている屋根の上に位置している場合、建物全体の高さを再度追加すると、視点を誤って高く設定する可能性があります。水平座標単位と標高単位を確認し、ツールが必要とする適切な投影解析設定を使用します。広い領域を計算する前に、断面で視点をテストします。
距離と境界の仮定を確認する
最大距離、ラスター解像度、地球の曲率処理、および屈折の仮定が結果に影響を与える可能性があります。分析範囲に適した設定を使用し、ソフトウェアの規則を文書化します。切り取られた境界を越えて地形が欠けていても、遮るものがないことは証明されません。表示色によってサポートされる標高データの欠如が隠されないように、未知のエリアを可視エリアおよび非表示エリアとは別にマークします。
重要な視線をテストする
仮想的な監視位置の検討では、いくつかの実現可能な観測者の高さを比較し、重要な特徴に向かうラインを検査します。地形断面を使用して、それぞれの論争の結果の原因となった障害物を特定し、現場の写真または現場訪問と比較します。障害物の近くに小さな変化があると、二項分類が変わる可能性があります。単一のラスターを使用して普遍的な可視性を保証するのではなく、これらの結果が条件に敏感な場所を報告します。
普遍的な答えではなくシナリオを報告する
シナリオ マップを使用して、入力サーフェスのバージョン、視点の定義、ターゲットの規則、距離制限、および関連するモデル設定を提供します。チェックに使用される重要な断面を保存します。受け入れには、理解可能な幾何学的なスクリーニング結果とその未解決の仮定が確立される必要があります。光学的な可視性は、それ自体で無線の性能、検査の画質、または操作の許可を確立するものではありません。それらの決定には独自の証拠が必要です。