分散した農地で Agrios の作業工程を比較する
総面積だけでなく進入、設置、移動、支援準備、作業識別と実測周期を使って、小区画が分散した現場を評価します。
圃場のネットワークを整理する
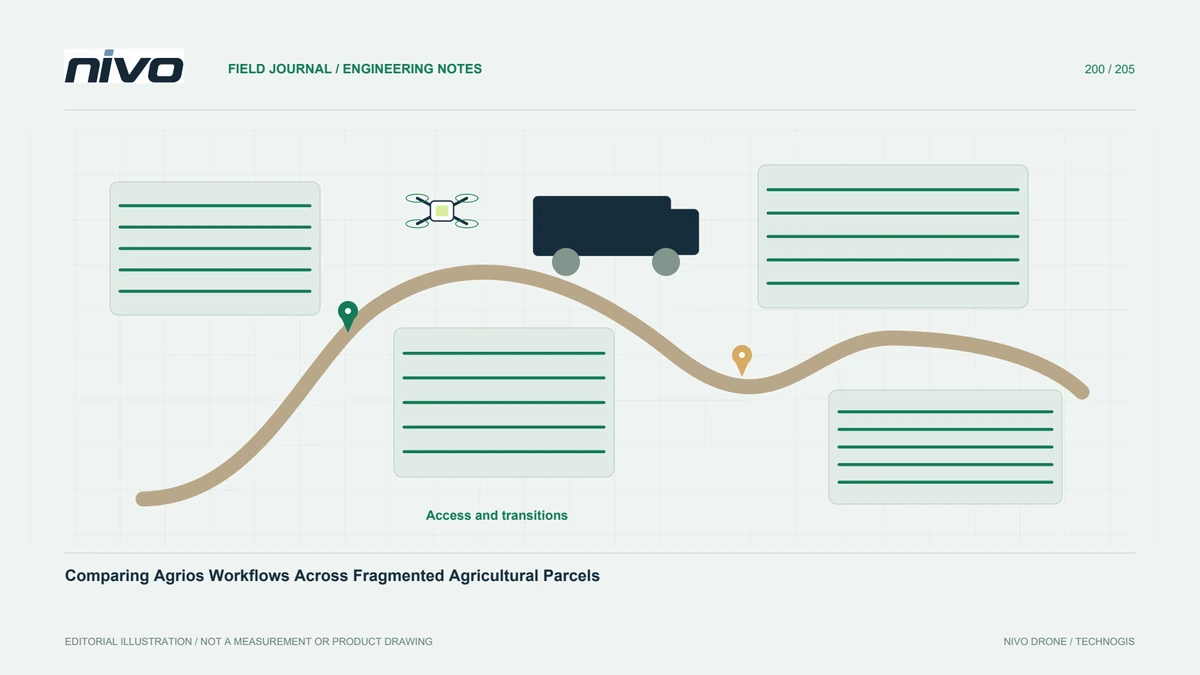
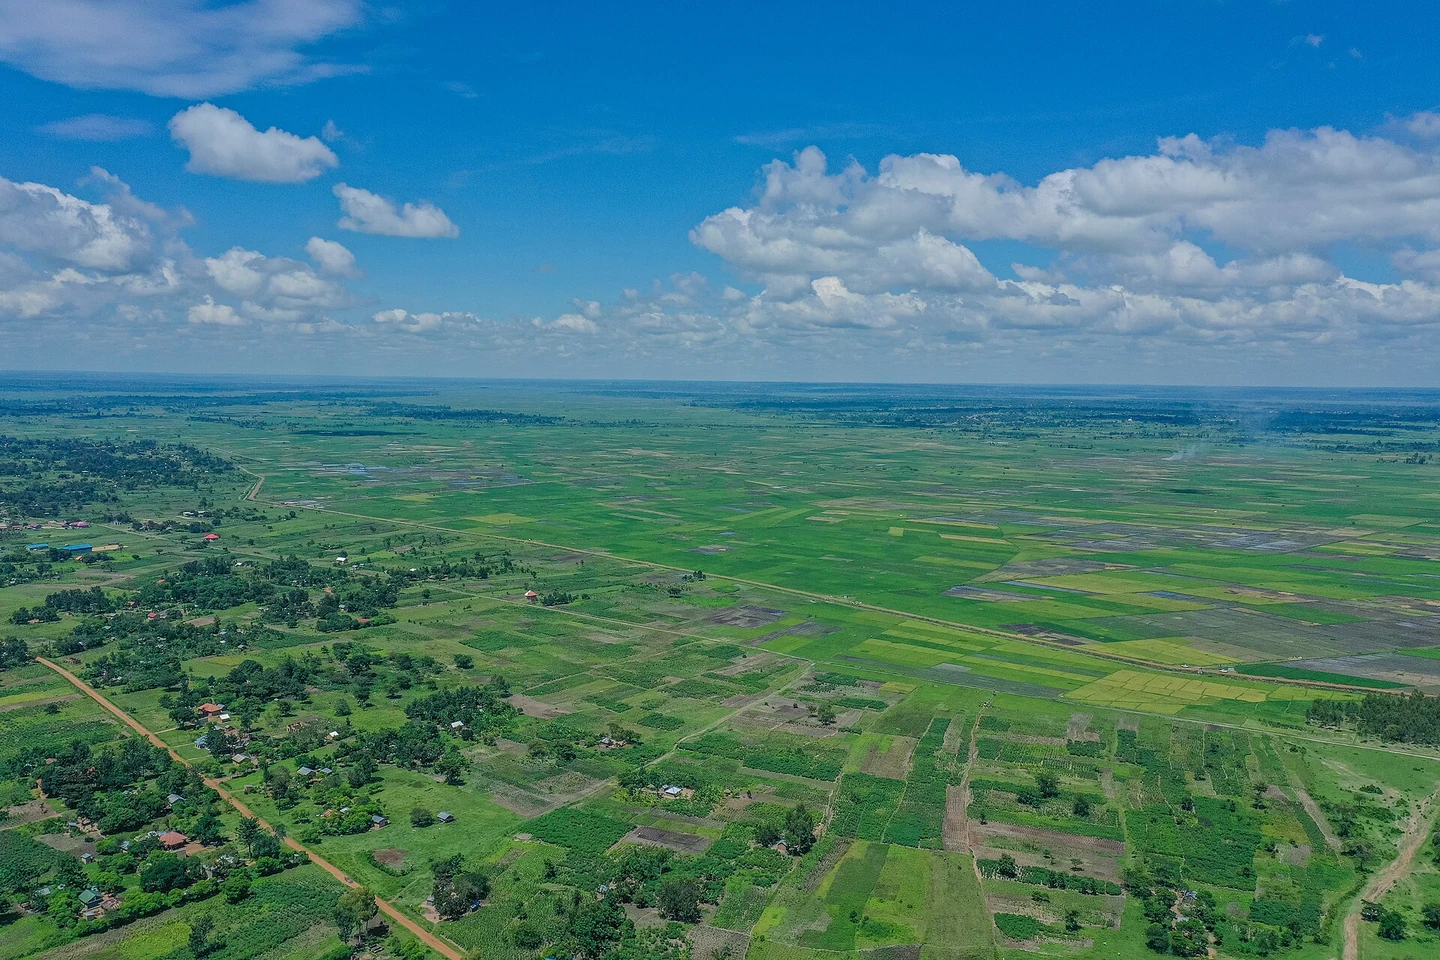
農場の総面積からは、作業がどのように配分されているかはわかりません。個別の区画は、アクセス、形状、地形の起伏、障害物、サポートの有無が異なる場合があります。勤務日を見積もる前に、区画リストを作成し、それらの間の関係を特定します。ペンシルバニア州立大学は、ドローン散布の文脈の一部として小規模で不規則な圃場について議論していますが、それは特定の Agrios の構成の生産性を確立するものではありません。運用上の問題は、チーム全体が実際のタスク間をどのように移動するかです。
移動と散布を分ける
輸送、セットアップ、チェック、タスクの実行、待機、およびタスク後の処理について個別の計画カテゴリを作成します。単なる圃場中心間の直線距離ではなく、サポート車両が実際に到達できる場所を記録します。地図上では短いように見えるルートでも、地上では異なるアクセス順序が必要になる場合があります。タンクが大きくなればこれらの移行がなくなるとは考えないでください。カテゴリを使用して、1 日のどの部分が公称積載量ではなく物流によって支配されているかを明らかにします。
圃場と作業の識別を関連付ける
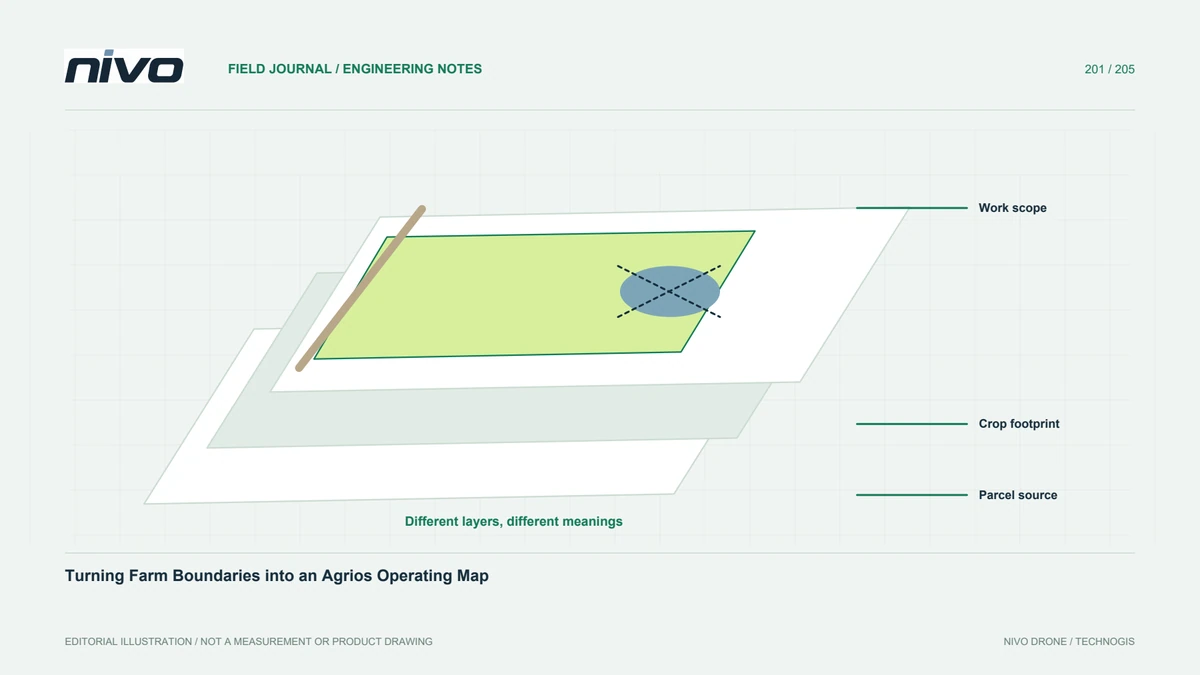
各作業項目に安定した圃場 ID と確認された技術要件を割り当てます。さまざまな作物や製品は、準備、記録、引き渡しを通じて区別できるようにする必要があります。この記事は混合物や用量を処方するものではありません。これらの決定は、適切な専門評価と該当する指示に従って行われます。移動量は減りますが、タスク間で混乱が生じるような移動計画は改善とは言えません。複数の近隣の所有者または作業班が 1 つのサポート協定を共有している場合でも、作業識別の履歴を明確に保ちます。
現実的な支援案を比べる
実際のアクセスとチームの制約 (1 つの中央サポート ポイントと、適切に計画された区画グループ間の移動など) を使用して代替案を評価します。エネルギー、輸送、人員配置、および許可された操業場所に関する想定を述べます。どちらの取り決めも普遍的に好ましいものとして扱わないでください。必要な仕様が未確認の場合は、NiVO にご相談ください。比較では、各オプションが機能するために何が真実でなければならないかを示す必要があり、印象的な 1 日あたりの面積推定値の中に不明な点を隠すものではありません。
代表的な圃場間移動を試す
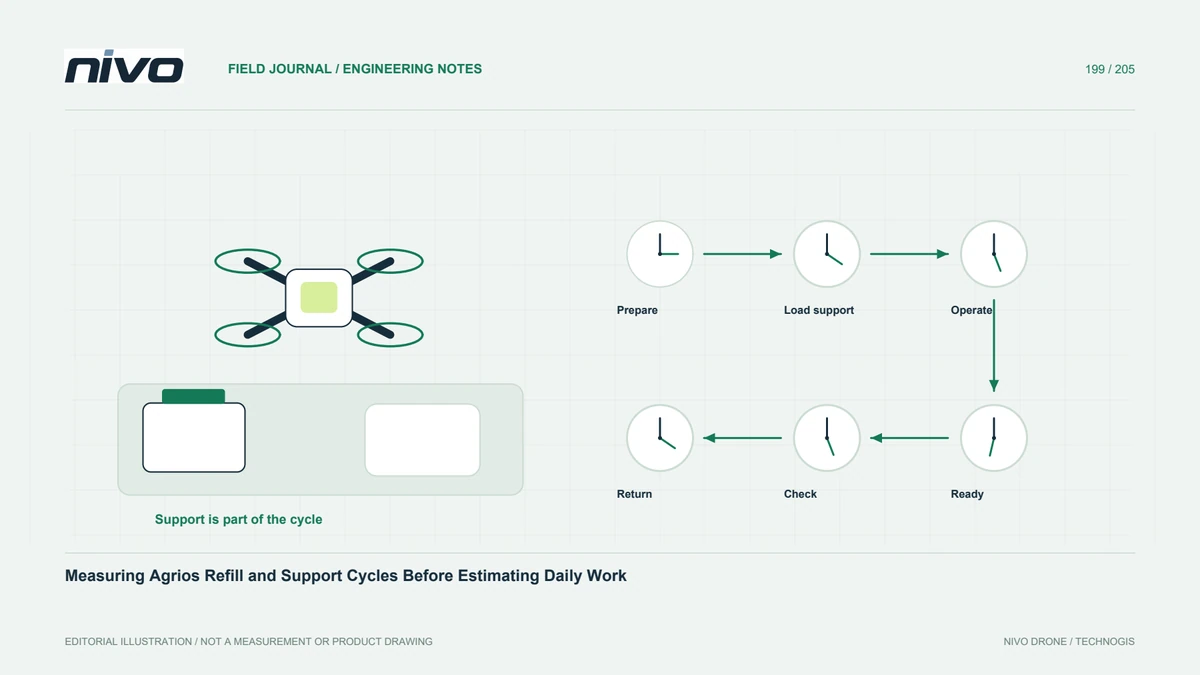
日常業務で予想される種類の区画変更を含む小さなシーケンスを観察してください。サイクル調査の時間定義を使用し、中断を理由とともに記録します。担当技術チームはタスクの品質もチェックします。これは、迅速な移行によって不適切な散布やチェックの省略が正当化されるわけではないためです。測定された観察を計画の仮定から切り離して保管してください。簡単に隣接する畑に関する試験は、遠く離れた、遮蔽された、または含まれなかった異なる区画の証拠として提示されるべきではありません。
根拠のある作業工程を選ぶ
優先配置がなぜ区画ネットワークに適合するのか、また決定を変更する可能性があるものは何かを文書化します。 18L、20L、50L、100L などの容量オプションは、確認済みの仕様で評価する構成の選択肢として残ります。Agriosのコンサルティング中に、地図、サポート計画、試験記録、未解決の質問を提供します。有益な結果は、最大の容量が常に勝つとか、観察された 1 つのシーケンスが農場や季節ごとのパフォーマンスを確立するなどと主張することなく、再現可能なローカル運用設計です。