農場境界から Agrios の作業地図を作る
所有境界、作付け、作業範囲、除外区と支援経路を分け、地図を実際の手順に使う前に意味を確認します。
異なる境界の意味を分ける
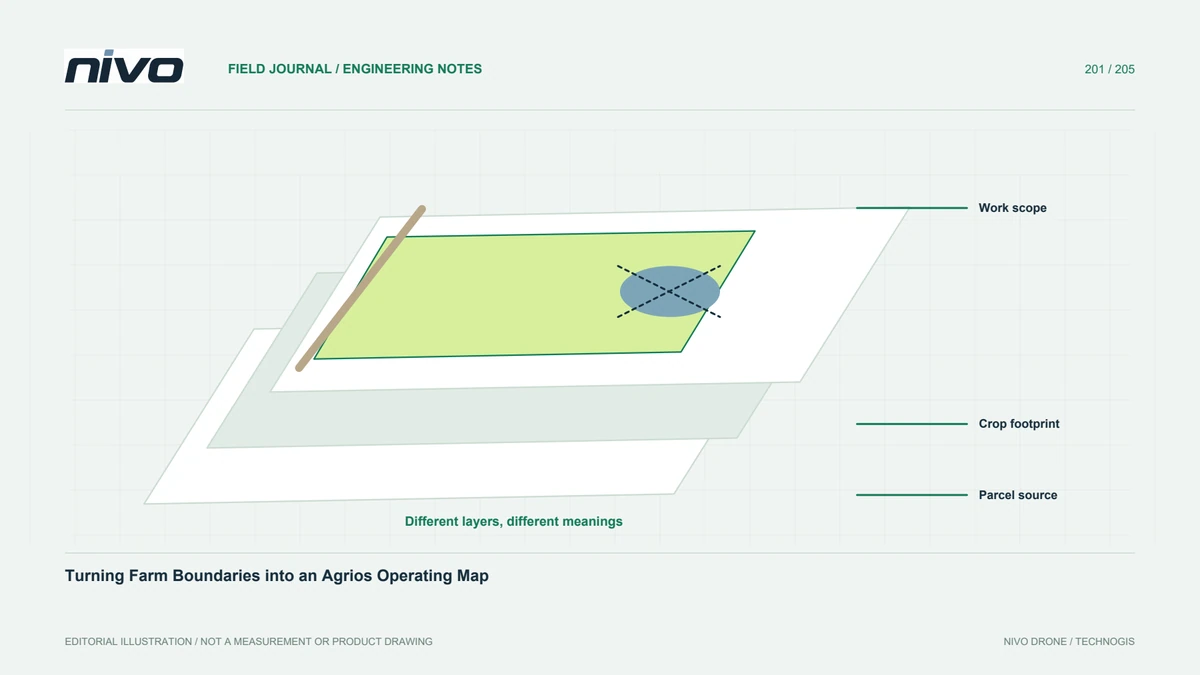
農場の所有境界ポリゴンは、自動的に実際の作付け範囲や、特定のタスクに対して承認されたエリアにはなりません。各レイヤーの目的とソースを特定します。行政境界、作付面積、計画された作業、および除外対象を区別できるようにします。計画を開始する前に、オペレーターと農場管理者は同じ解釈を行う必要があります。すべての境界が 1 つの輪郭として描かれ、作業班がすべての囲まれた表面が同じ操作に適していると想定している場合、視覚的に単純な地図では結果的な差異が隠蔽される可能性があります。
現在の圃場状況を確認する
現場に詳しい人たちと地図を確認し、利用可能な最近の画像を確認します。責任ある評価を通じて、道路、排水溝、構造物、植生、アクセス ポイント、その他の関連する特徴を記録します。古いベースマップにはないフィーチャが、今日の作業に依然として影響を与える可能性があります。観察の日付と信頼度に注意してください。地図上に障害物を描くことで適切な作業距離が確立されるとは主張しないでください。これらの決定には、実際の機器、タスク、および該当するサイトのプロセスが必要です。
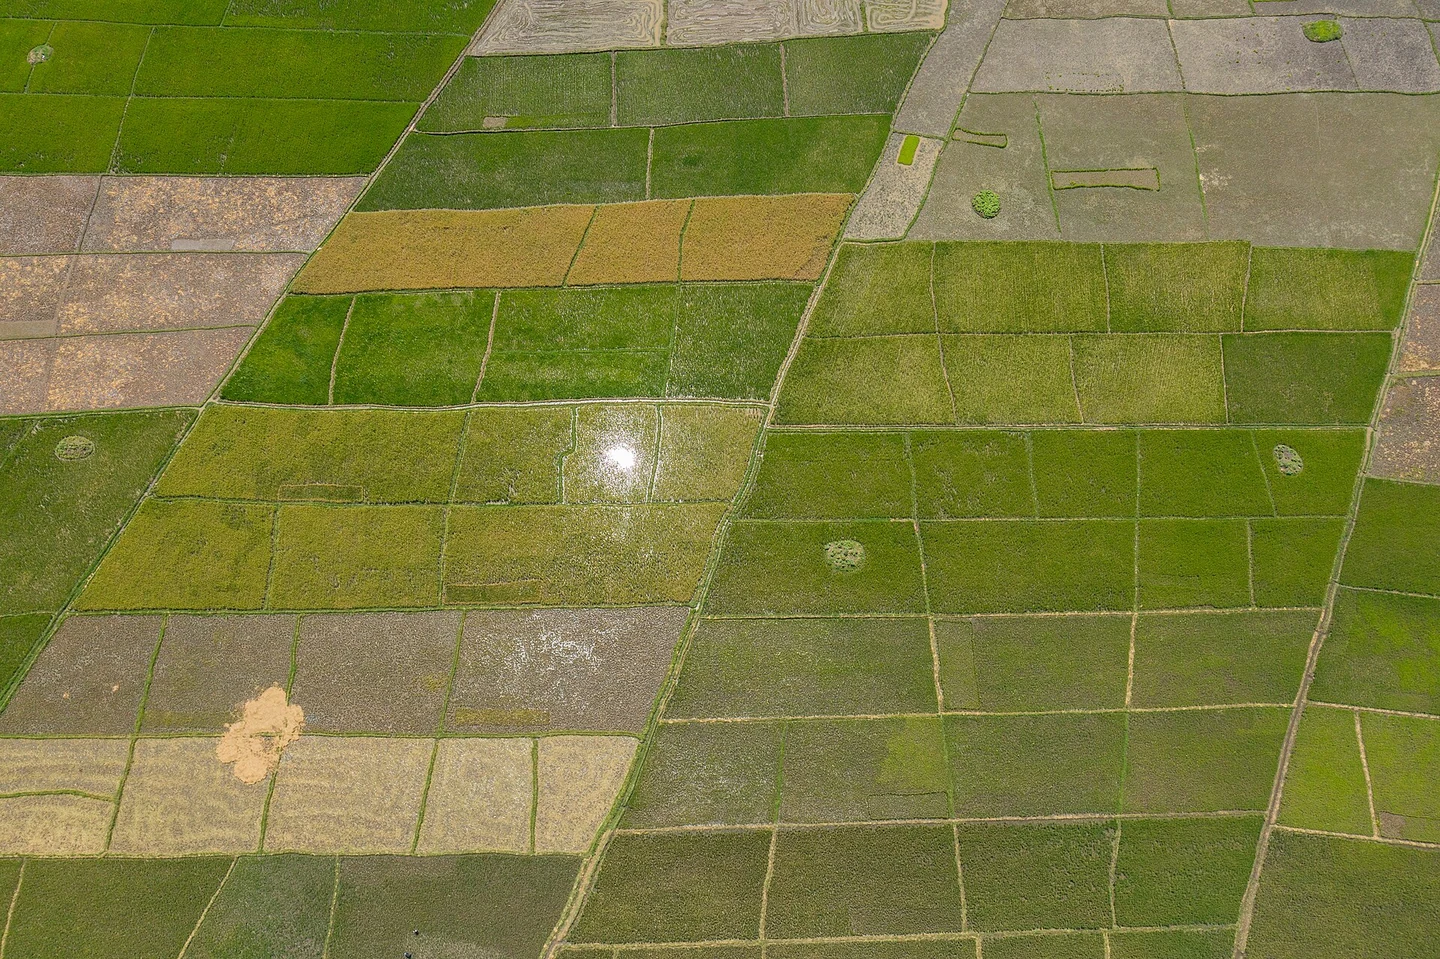
作業専用のレイヤーを作る
計画された各作業エリアを区画の ID、確認された技術要件、および責任あるレビューに関連付けます。非作業領域を明示的に保ち、境界編集を理由付きで保存します。別のチームがレイヤーを提供する場合は、座標参照とそれがどのように解釈されるかを確認してください。同じ多角形が、農学、計画、報告の間で意味を黙って変えてはなりません。有用なマップには、作業班が何をすることが期待されているか、またタスクを進める前にどのような疑問が未解決のままであるかが記載されています。
計画図と実際の制御設定を分ける
印刷されたマップ上の色付きの除外は、航空機の動作を自動的に構成しません。 ArduPilot は、車両と構成に応じて異なるフェンスのタイプと動作を文書化します。どの電子制御層にも、独自に確認された統合と適切なテストが必要です。すべての Agrios の構成が同じ機能を実装している、またはフェンスが運用レビューの代わりになると想定しないでください。作業員がイラストをアクティブなコントロールと間違えないように、計画マップ、アップロードされた構成、検証済みのシステム動作を区別できるようにしてください。
支援と圃場間移動の情報を含める
レビューされたサポート場所、地上アクセス、圃場を回る順序、および作業に関連する通信参照を表示します。マップを混雑させずに、情報を読みやすい状態に保ちます。サポートの場所や作業境界が変更された場合は、更新の責任を割り当てます。改訂された地図は、マネージャーのコンピューター上にのみ残されるのではなく、実際の作業班に届く必要があります。 1 つの代表的なタスクでブリーフィングをテストし、チーム メンバーに同じマップを使用してそのアイデンティティ、範囲、未解決の制約について説明してもらいます。
計画と完了記録を分けて保管する
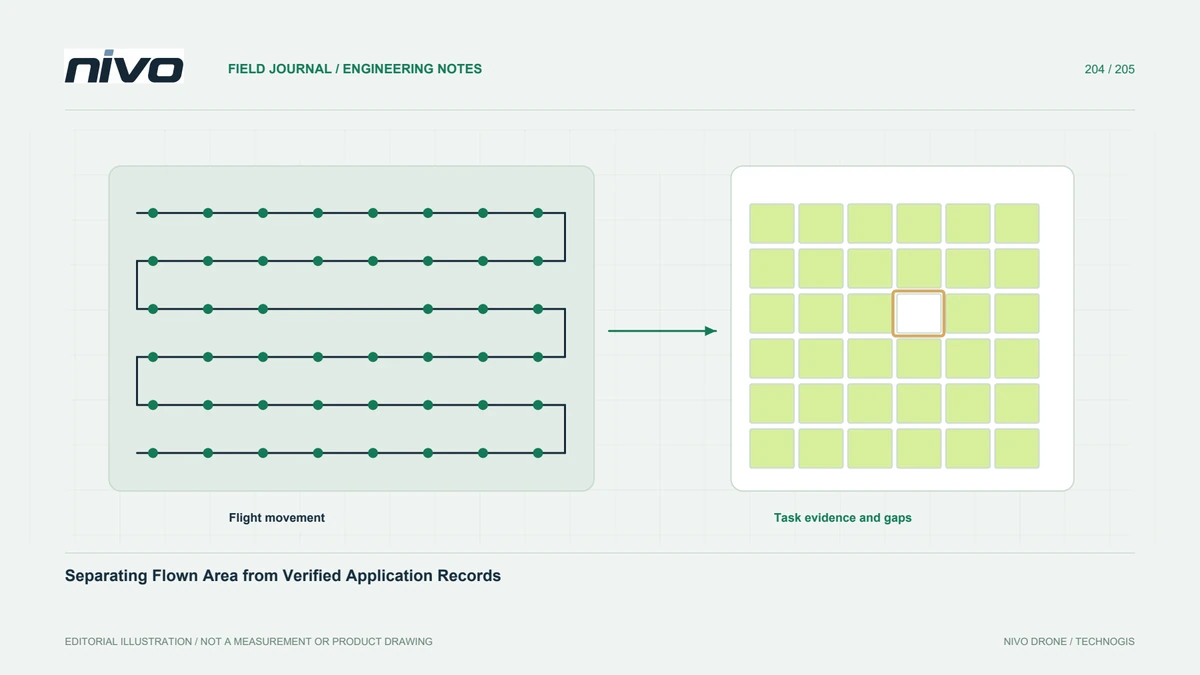
承認された計画バージョンを保持し、元の意図を上書きすることなく、後のレコードをそのバージョンにリンクします。合意されたプロセスを通じて、変更、省略された領域、および理由をマークします。不確実なマップとシステムの関係については、運用前に NiVO と話し合ってください。承認は、チームがタスクの地理を理解し、追跡できることを示す必要があり、境界ファイルだけですべてのエラーを防ぐことを約束するものではありません。その結果、検証された手順と実際に完了したことの正直な記録に関連付けられた、わかりやすい運用マップが作成されます。