飛行した面積と確認済みの散布記録を分ける
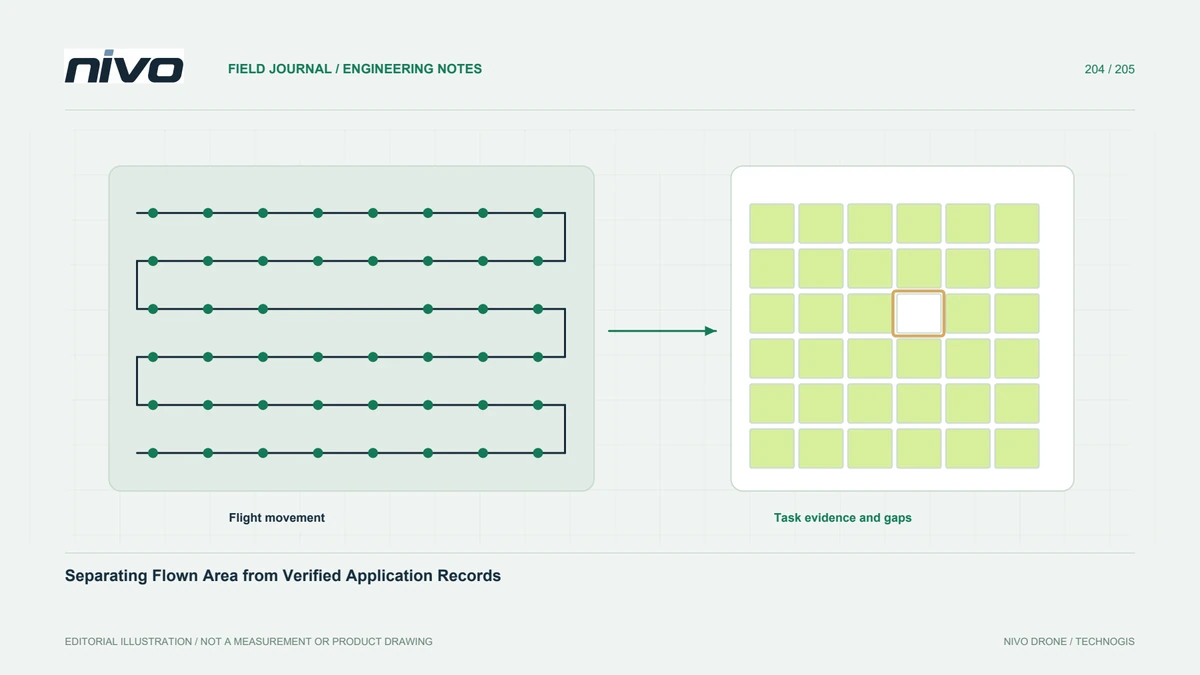
機体移動、散布命令、実際の吐出根拠、作業識別と未解決範囲を分け、農業ドローンの作業を正確に報告します。
報告する面積の意味を定義する
圃場上での飛行経路自体は、散布が行われしたこと、または要求された品質を満たしたことを証明するものではありません。計画された作業エリア、通過したエリア、指示した散布、記録された吐出の根拠、および承認された完了を区別します。レポートに含まれる数量を記載します。一見正確な多角形は、この区別を隠すことができます。所有者は、動き、意図、検証されたタスクの結果を黙って混ぜ合わせた単一の領域の合計ではなく、証拠が裏付ける内容のわかりやすい記録を必要としています。
実際に記録される情報を確認する
デバイスのドキュメントと関連するログ定義を使用して、実際にインストールされた構成が記録する内容を確認します。一般的なオートパイロット メッセージ リストは、リストされているすべてのセンサーまたは散布信号が Agrios ユニットに存在することを証明するものではありません。利用可能なフィールドとその意味を確認してください。該当する場合、コマンドと測定されたステータスを区別します。必要な観測値が存在しない場合は、航空機の速度と公称の散布設定の間の想定される関係からギャップを再構築するのではなく、そのギャップにマークを付けます。
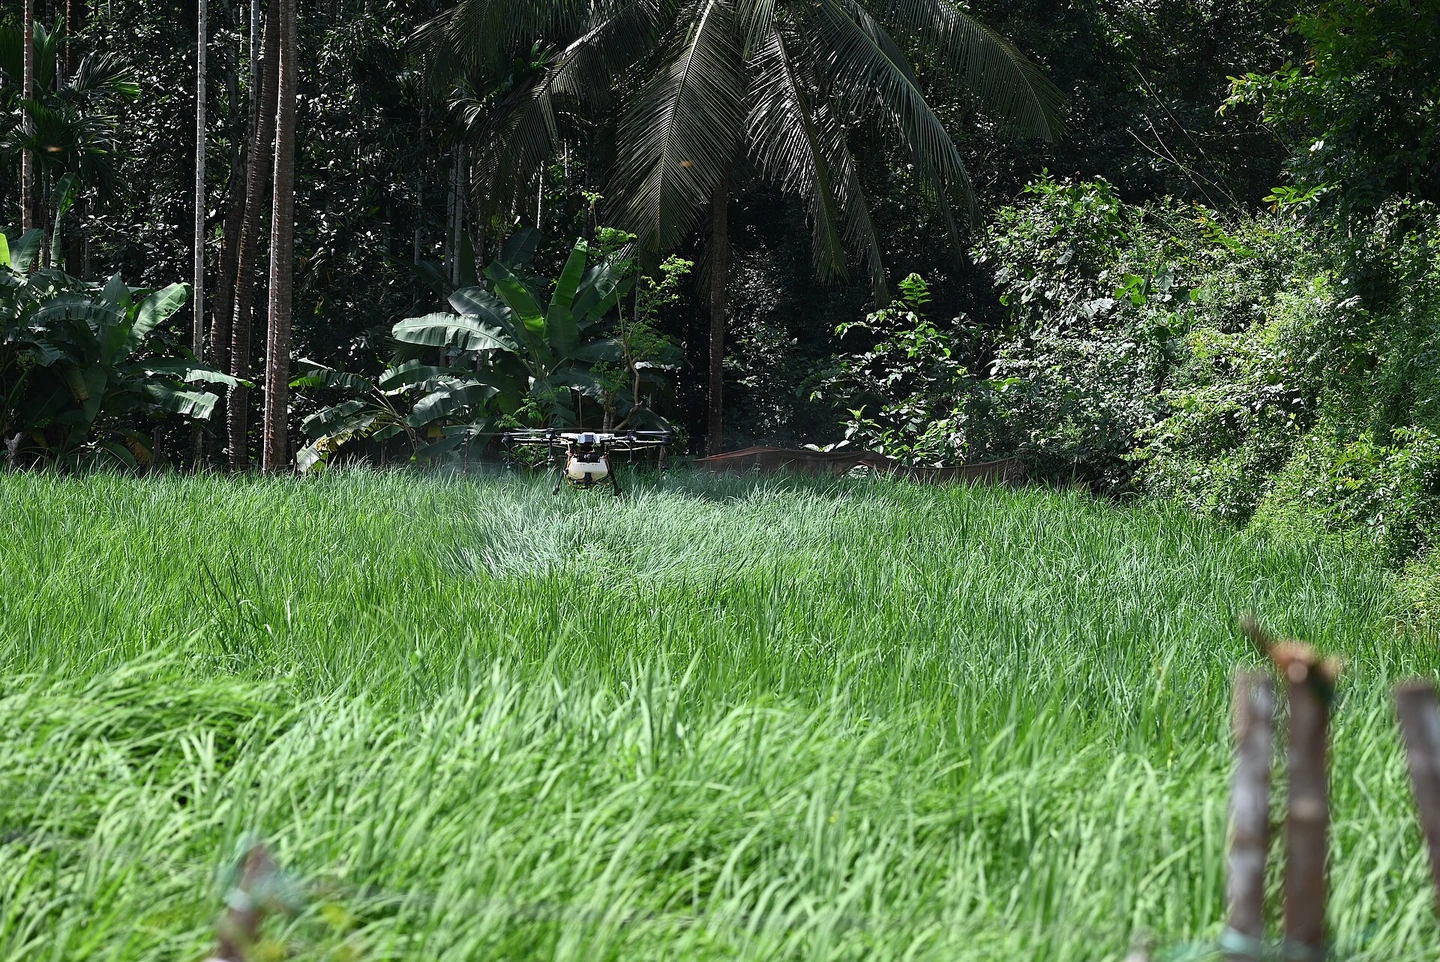
記録を正しい作業に関連付ける
区画の ID、計画バージョン、日付、機器構成、確認済みの散布要件を関連付けたままにします。 1 日に複数のタスクが発生する場合は、その境界を記録に保存します。異なる製品や作物の区画を 説明のない一つの完了レイヤーに結合しないでください。イベントを関連付ける前に、システム間のタイミング関係を確認する必要がある場合があります。明確なタスク台帳では、オペレーターの記憶に頼らずに、どの証拠が特定の圃場に属しているかを他の人が識別できるようにする必要があります。
中断や計画との差を見直す
合意されたプロセスを通じて、一時停止、変更された作業領域、繰り返し部分、および省略された領域を理由とともに記録します。きちんとしたトラックには、散布を伴わない移動や繰り返しのパスが含まれる場合があります。計画を入手可能な証拠と比較し、未解決の不一致にフラグを立てます。結果を意図したルートに近づけるために中断を消去しないでください。記録の目的は、不確実性を含む実際の作業を説明することであるため、後の決定は、当初の意図をきれいに表現したものではなく、正直な説明に基づいて行われます。
散布品質を別に評価する
吐出事象の信頼できる記録があっても、分布、有効性、または農業学的成果が自動的に証明されるわけではありません。これらの質問には、適切な技術的手法と証拠が必要です。関連する構成および校正記録をリンクし、責任者が実行した検証を特定します。説明できる根拠なしに、走査されたすべてのピクセルを効果的に処理されたものとしてラベル付けすることは避けてください。完了レポートは、何が観察され、何が記録の外に残っているのかを所有者が理解していれば、その範囲が限定されている場合でも有用であり続けます。
追跡できる完了資料を渡す
承認された計画、実績、定義、除外、レビュー状況、未解決の質問を提供します。派生したワークエリア レイヤーおよび計算方法とともにオリジナルを保存します。レビュー担当者にパッケージから 1 つのタスクを再構築するよう依頼します。自動レポート機能を約束する前に、不足しているシグナルや統合に関する質問について NiVO と話し合ってください。検収では、現地に即した再現可能な根拠整理の手順を確認します。すべての構成で実散布記録を地図化できる、未処理範囲がゼロである、飛行ログだけで散布効果を検証できる、といった主張はしません。