密なマッチングの信頼性とサポートされていないホールの解釈
ソフトウェア コンテキストで密な再構築品質フィールドを読み取り、完全性と信頼性を比較し、派生サーフェスでサポートされていないギャップを表示したままにします。
品質フィールドの実際の意味を特定する
高密度再構成ソフトウェアは、一貫性の尺度、サポートビュー数、マッチングコスト、またはその他の品質指標を明らかにする可能性があります。それらの名前とスケールは実装によって異なります。表示値が高いからといって、それが標高の正しさの確率を示すとは限りません。また、プロジェクトやツール間で比較できない場合もあります。しきい値を選択する前、またはフィールドを普遍的な信頼スコアとして提示する前に、関連する定義を読んでください。
弱いサポートの原因を追跡する
サポートの低下は、均一なテクスチャ、反射、移動する表面、オクルージョン、ぼやけ、または不適切な画像ジオメトリによって発生する可能性があります。元の写真とカメラ ネットワークで影響を受けた領域を特定します。高密度処理の品質を高めると状況によっては役立つ場合がありますが、すべてのビューで隠されたサーフェスの観察を作成することはできません。より高価な処理構成を選択する前に、計算上の制限と取得ギャップを区別してください。
完全性と信頼性を意図的に比較する
フィルタリングを厳密にすると、穴が発生すると同時に異常値を除去できます。寛容なフィルタリングにより、偽のサーフェスを保持しながらカバレッジを拡大できます。両方の効果を使用目的と比較してください。テクスチャ付きプレゼンテーション メッシュと地形入力には、異なる受け入れ証拠が必要です。トライアル中は設定と評価領域を固定したままにして、見かけ上の完全性の変化を特定の処理の決定に結び付けることができます。
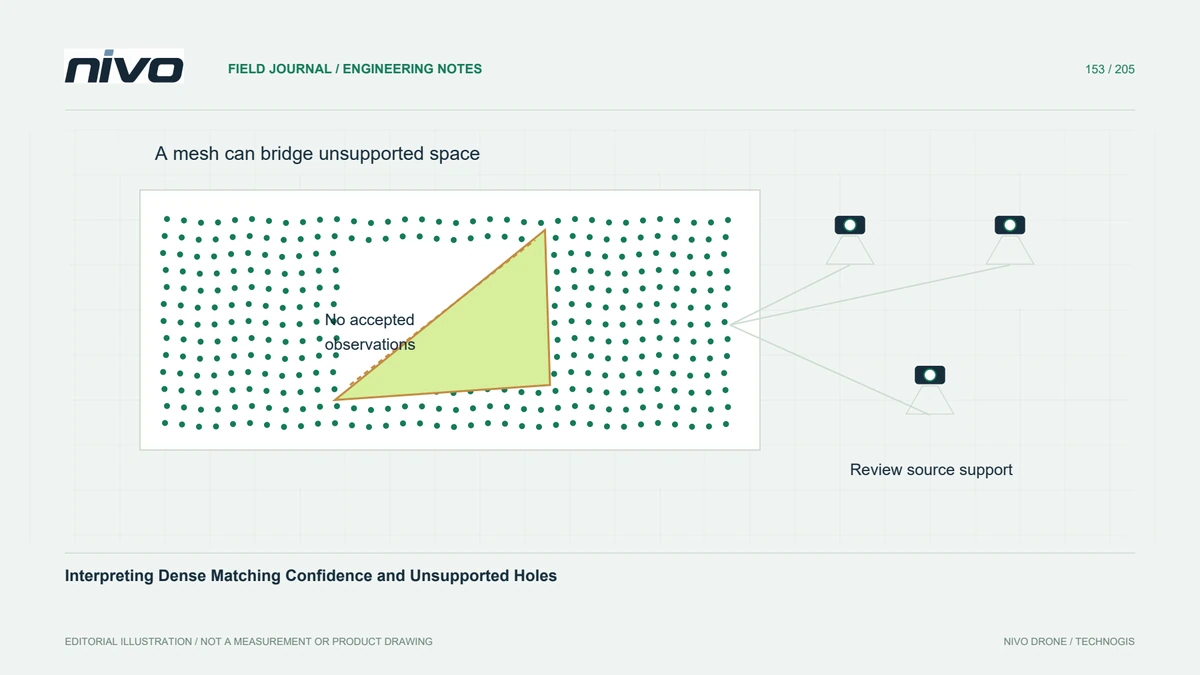
補間前にギャップを検査する
メッシュ化またはラスタライゼーションのステップは、採用された高密度観測点がない領域を埋める可能性があります。結果の連続性を解釈する前に、選別後の元の点群と利用可能なサポート マップを検査します。長い三角形や隙間を横切る滑らかな充填物は、測定しなくても説得力があるように見えます。これらの領域をマークし、それらを除外するか、適格な内挿を保持するか、補足的な観測値を取得するかを決定します。
小さくて難しい表面をテストする
植生の横にある明るいコンクリートの庭の仮想調査で、同じ小さな窓上で 2 つの正当化されたフィルタリング構成を比較します。ポイント断面、サポートインジケーター、画像テクスチャ、および安定したアクセス可能な表面上の独立したチェックを検査します。保持された異常値と失われた実際の詳細の両方を記録します。ポイント数を最大化したり、単独で目に見える穴を最小限に抑えたりするのではなく、特定の測定タスクをサポートする構成を選択してください。
観察された領域と推測された領域を明確に配信する
品質フィールドの定義、関連する再構築設定、カバレッジとギャップ マスク、および選択された比較証拠を提供します。どの最終サーフェスが補間されたか、受け入れられた観察を超えて推測されたかを特定します。承認には、意図した分析に対する解釈可能なサポートと制御された制限が確立される必要があります。密に見える点群は信頼できるジオメトリと同義ではありませんが、文書化された穴は、サポートされていない滑らかな表面よりも不確実性をより正直に伝えることができます。