解释稠密匹配置信度和无观测支持的空缺
在软件环境中读取稠密重建质量字段,比较完整性与可靠性,并在派生曲面中保持不受支持的间隙可见。
识别质量字段的实际含义
稠密重建软件可以公开一致性度量、支持视图计数、匹配成本或其他质量指标。它们的名称和量纲尺度是特定于实现的。高显示值并不自动代表正确高程的概率,并且它可能无法在项目或工具之间进行比较。在选择阈值或将字段呈现为通用置信度分数之前,请阅读相关定义。
追踪弱支撑的来源
低支持可能是由均匀纹理、反射、移动表面、遮挡、模糊或不合适的图像几何形状引起的。在原始照片和相机网络中找到受影响的区域。提高稠密处理质量可能会对某些情况有所帮助,但无法对每个视图中隐藏的表面进行观察。在选择更昂贵的处理配置之前,请区分计算限制和采集差距。
刻意比较完整性和可靠性
更严格的过滤可以去除异常值,同时产生空缺;宽容过滤可以增加覆盖范围,同时保留虚假表面。将两种效果与预期用途进行比较。用于展示的纹理网格模型和地形输入需要不同的验收证据。在试验期间保持设置和评估区域固定,以便将表面完整性的变化与特定的处理决策联系起来。
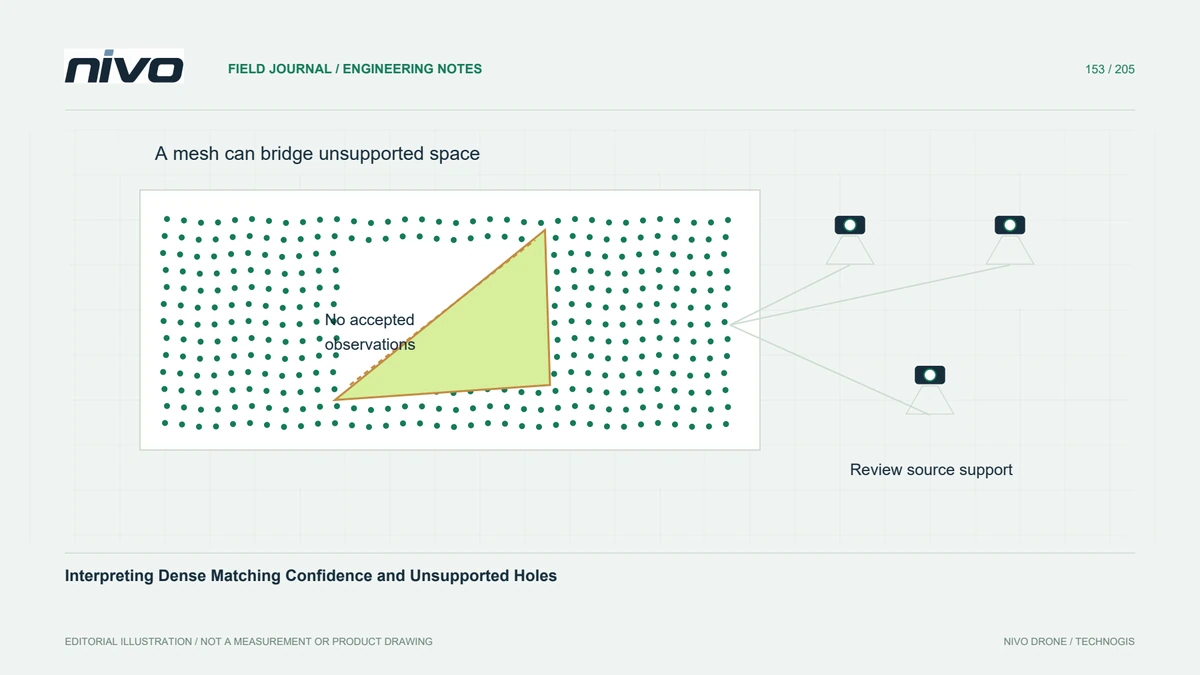
插值前检查间隙
网格化或栅格化步骤可能会桥接未接受密集观测的区域。在解释结果的连续性之前,检查原始的已通过筛选点云和任何可用的支持图。跨度过大的三角面或间隙上的平滑填充无需测量即可看起来令人信服。标记这些区域并决定是否排除它们、保留合格的插值或获取补充观察结果。
测试一个小的困难表面
在对植被旁边的明亮混凝土院子的假设测绘中,比较同一小范围窗口上的两种合理的过滤配置。检查点云剖面、支撑指示器、图像纹理以及稳定可触及表面上的独立检查。记录保留的异常值和丢失的真实细节。选择支持特定测量任务的配置,而不是最大化点数或最小化孤立的可见孔。
清晰地提供观察和推断的区域
提供质量字段定义、相关重建设置、覆盖范围和间隙掩膜以及选定的比较证据。确定哪些最终表面被插值或推断超出了可接受的观察结果。验收应为预期分析建立可解释的支持和受控限制。看起来密集的云并不代表可靠的几何形状,而记录下来的孔可以比无支撑的光滑表面更诚实地传达不确定性。 筛选结果应把保留下来的异常点与失去的真实细节一起记录。若只追求孔洞更少,可能接纳错误表面;若只追求点更干净,也可能让关键区域缺少支持。把同一小范围中的点云剖面、支持指标和独立检查并列比较,才能说明选择某个阈值的理由,并标出最终网格中仅靠插值连接的部分。