信頼性の高い共通リンクを使用した写真測量ブロックの分割と結合
実際の接続性を中心に大規模な画像プロジェクトを分割し、共有された観察と調整を検証し、シームレスに見えるオルソモザイクを超えてマージされた出力をチェックします。
証拠とリソースを区切る
大きな画像コレクションを分割すると処理が容易になりますが、便利な画像数だけが分割基準ではありません。画像ネットワークの接続性、地形の変化、基準点の分布、および利用可能なメモリを考慮します。ワークロードが等しい場合でも、弱く観察される領域を通る境界により、困難なサブモデルが作成される可能性があります。データセット全体をパーティショニング スキームにコミットする前に、代表的なトライアルを計画します。
意味のある共通の観察を保存する
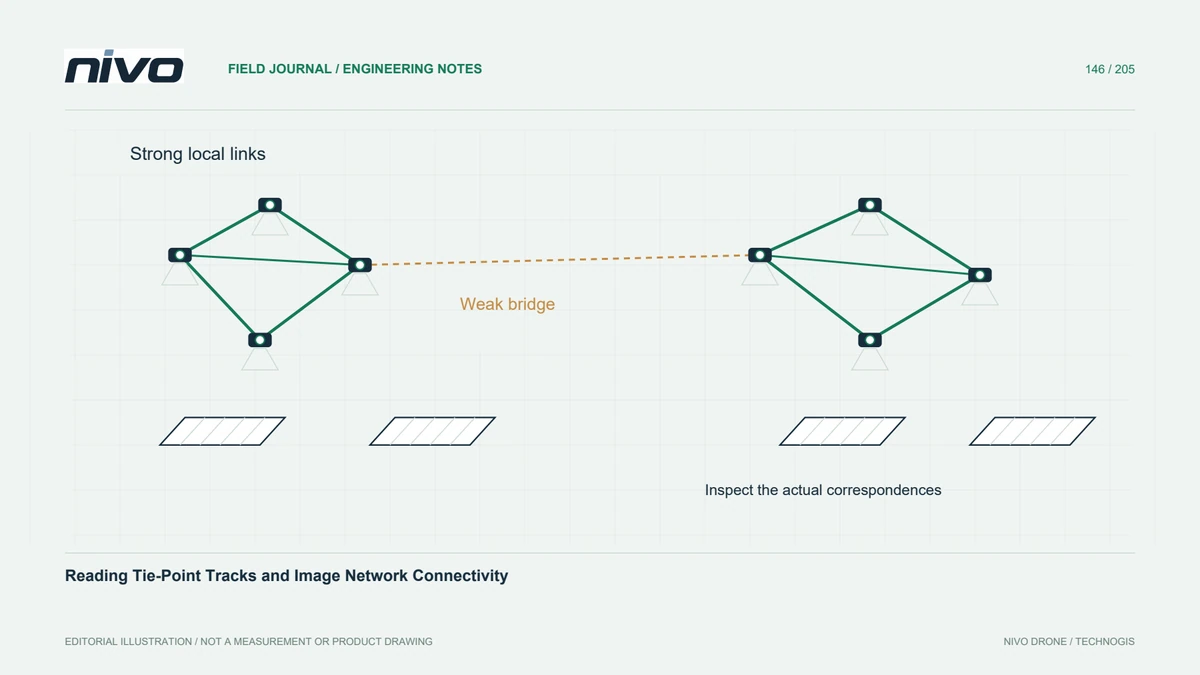
サブモデルには、選択した位置合わせ方法についての十分な共通の証拠が必要です。共有画像、安定した地物、適切な基準点は、ソフトウェアに応じてさまざまな役割を果たします。名目上のオーバーラップ距離は、そこに有用な観測が存在することを確立するものではありません。実際の画像を検査し、境界を越えた一致を確認します。特に、水、均一なフィールド、または繰り返しの構造により、隣接するブロック間の信頼性の高い接続が低下する場合に当てはまります。
リファレンスとカメラの前提条件の互換性を保つ
意図的な違いが文書化されない限り、座標参照、高さの規則、カメラのグループ化、および関連する処理設定の一貫性を保ちます。独立して成功した再構築であっても、隣接する再構築と互換性がない可能性があります。マージ コマンドの完了メッセージを信頼するのではなく、推定された変換とその妥当性を確認してください。サブモデルの入力とレポートを保存して、後で不一致の原因を特定できるようにします。
関連するすべてのマージされた製品を検査する
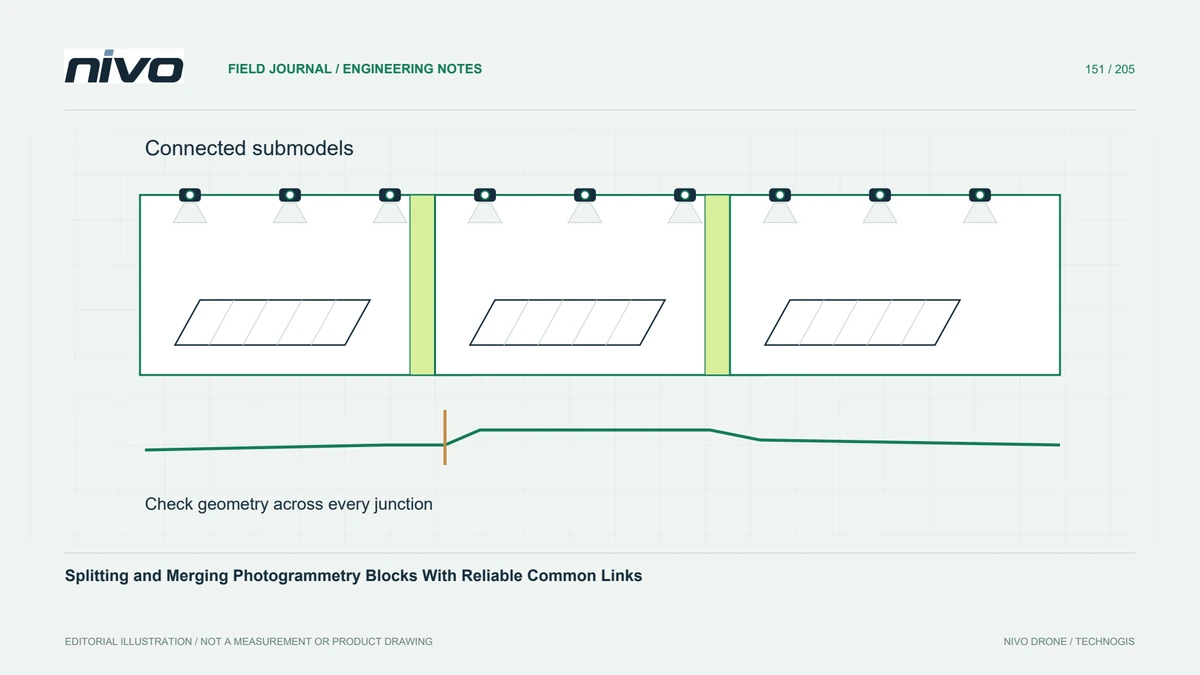
オルソモザイク、標高モデル、点群、テクスチャ メッシュは異なる製品であり、異なるマージ パスをたどる場合があります。ワークフローが実際に何をマージし、どの出力が分離されたままであるかを確認します。カラーブレンディングにより、高さの不連続性を解決せずに画像の継ぎ目を隠すことができます。逆に、一貫したジオメトリでも目に見える露光継ぎ目が生じる可能性があり、幾何学的な修正ではなくプレゼンテーションの決定が必要になります。
境界ジオメトリを個別にテストする
仮想の長い産業回廊で、独立したフィーチャと境界を横切る地形断面を使用して、各ブロックのジャンクションを検査します。狭い構造や接続がまばらな領域など、ソース サブモデルとマージされた結果を比較します。重複したサーフェス、ギャップ、またはローカル オフセットを記録します。最終的な継ぎ目を表面的に滑らかにして基礎的な証拠を失う代わりに、必要に応じて責任のあるブロックまたは位置合わせを再処理します。
サブモデルの監査証跡を保持する
パーティション インデックス、共通観察ポリシー、アライメント設定、マージされたプロダクト リスト、およびデータセットとのジャンクション チェックを提供します。出力をサブモデルおよび取得ファイルに接続するマニフェストを保持します。受け入れられるには、一貫した形状が確立され、すべての境界を越えて意図された範囲が完全にカバーされる必要があります。分割はリソース管理戦略であり、その品質は観測ネットワークに依存します。これは、一貫した独立して検証された再構築に自動的に代わるものではありません。