タイポイント トラックの読み取りと画像ネットワーク接続
密な再構築に投資する前に、画像の接続を評価し、分布を追跡して、弱くリンクされたブロック、繰り返しテクスチャ、孤立した画像を見つけます。
トラックが何を接続しているのかを理解する
タイポイント トラックは、画像全体で同じシーンの特徴を表すと考えられる観測値をリンクします。その長さは、その特徴をサポートする画像観察の数を表しますが、長さだけでは正確性や有用なジオメトリを確立しません。ほぼ同じ視点に集中したトラックと、多様な視点を接続するトラックは異なります。カメラの位置、画質、再構築される物理的な表面とともにトラックの証拠を読み取ります。
ネットワークと合計を読み取ります
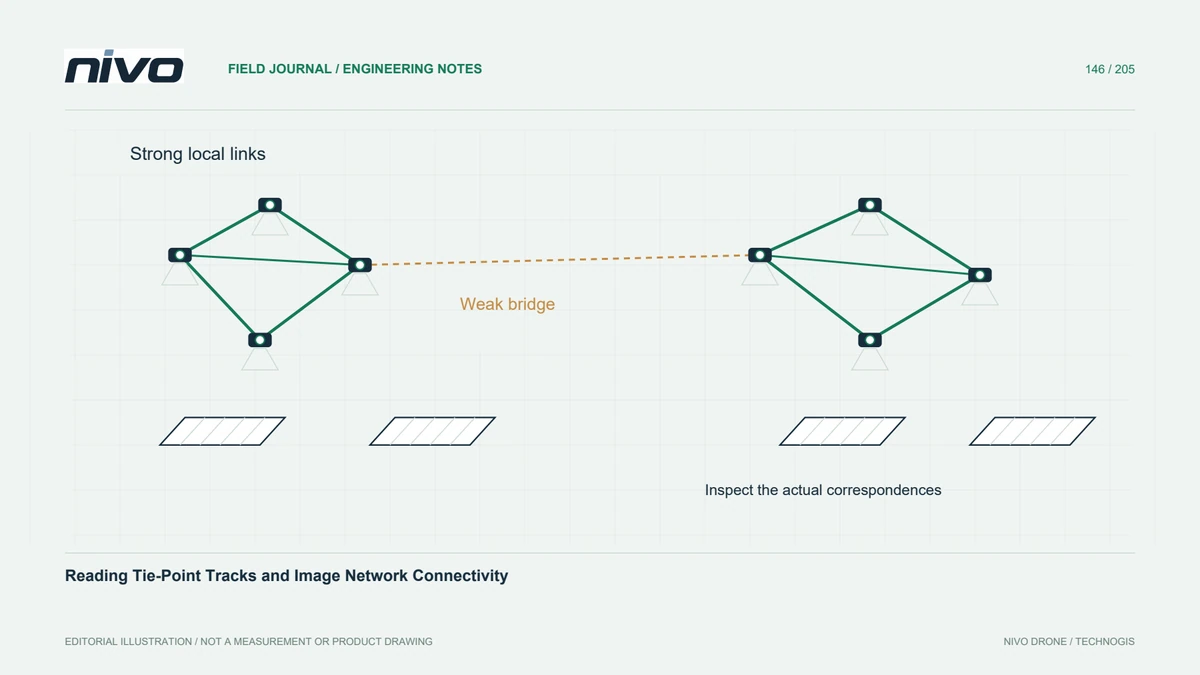
全体的な特徴数によって、ブロック間の弱い接続が隠れてしまう可能性があります。画像一致グラフで、孤立した写真、個別のコンポーネント、少数の接続のみでサポートされている狭いブリッジを調べます。ストリップがそれぞれの方向に沿ってのみではなく、プロジェクト全体に接続されているかどうかを確認します。レジストレーション画像の割合が大きいと、重要な接合点またはエッジが主な再構成に不十分にリンクされたままになる可能性があります。
画像内の空間分布を検査する
有用な観察結果は、画像領域全体およびサイト全体に分散される必要があります。テクスチャ付きの 1 つのコーナーに集合した特徴は、他の画像領域を弱く拘束したままにします。フィーチャまたはトラックのヒートマップを確認し、それらをシャドウ、均一なサーフェス、および画像エッジの動作に関連付けます。 1 つの建物上の長いタイポイントトラックでは、成果物にも信頼性の高いジオメトリが必要な、隣接するオープン フィールド上の欠落した接続が自動的に補正されません。
繰り返し模様や動くテクスチャを疑う
屋根パネル、作物の列、および同様のオブジェクトを繰り返すと、一見もっともらしく見えても不正確な対応関係が生成される可能性があります。移動する車両や植生も、安定したシーンの想定に違反する可能性があります。疑わしい接続付近の代表的な一致を検査し、再構成されたカメラの配置を取得記録と比較します。グラフの線は、受け入れられた計算上の関係を示します。それは、基礎となる対応関係が物理的に正しいという独立した証明ではありません。
実際の接続問題を修復する
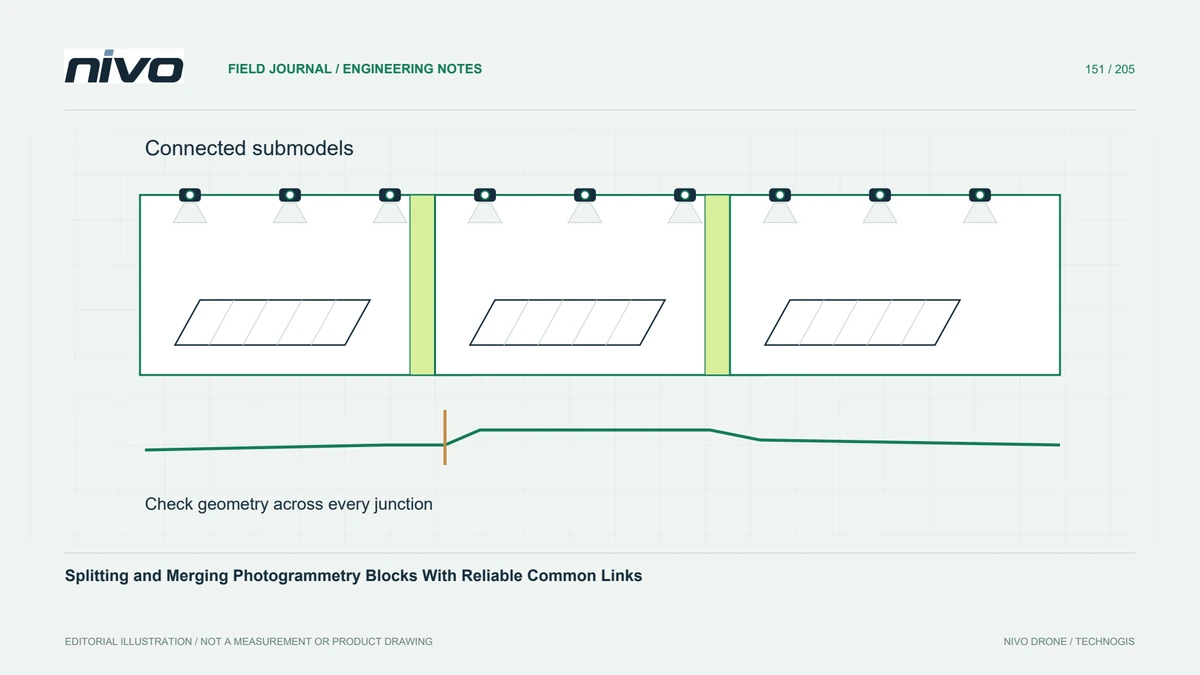
仮想の倉庫マッピング ブロックで、繰り返し屋根の横にある孤立したストリップを調査します。まず、画像の鮮明さ、キャプチャ シーケンス、安定したテクスチャ領域に適切なオーバーラップが存在するかどうかを確認します。次に、正当な一致設定をテストするか、小さなサブセットで慎重に検討したマスクをテストします。観測値がまったく存在しない場合は、視覚的に接続されたグラフが表示されるまで特徴量を増やすのではなく、補足的な取得を特定します。
高密度の処理の前に証拠を保管する
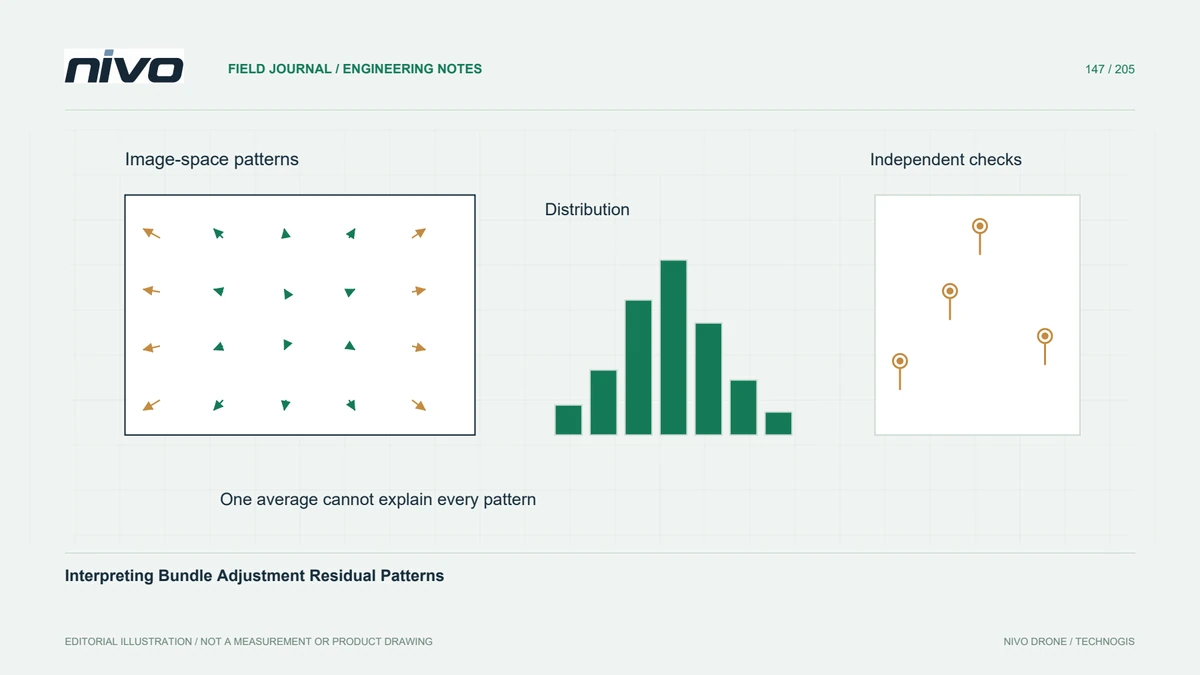
高密度処理の前に、ネットワーク ビュー、画像登録の要約、分布の追跡、拒否されたイメージまたは分離されたイメージに関する決定を保存します。実際の弱い領域を改善した変更を記録し、独立したチェックで結果のジオメトリを検証します。承認には、意図した範囲に対して十分かつ妥当な関連性が確立されている必要があります。高密度のマッチングにより、後から表面観察を追加することはできますが、根拠のあるカメラ ネットワークや正しくリンクされた画像証拠の代わりにはなりません。