バンドル調整の残差パターンの解釈
画像の位置、カメラ グループ、調査位置ごとに残差分布を読み取ることで、全体的な再構成誤差が低いにもかかわらず体系的な問題が依然として残ることがわかります。
どの残差が報告されているかを特定する
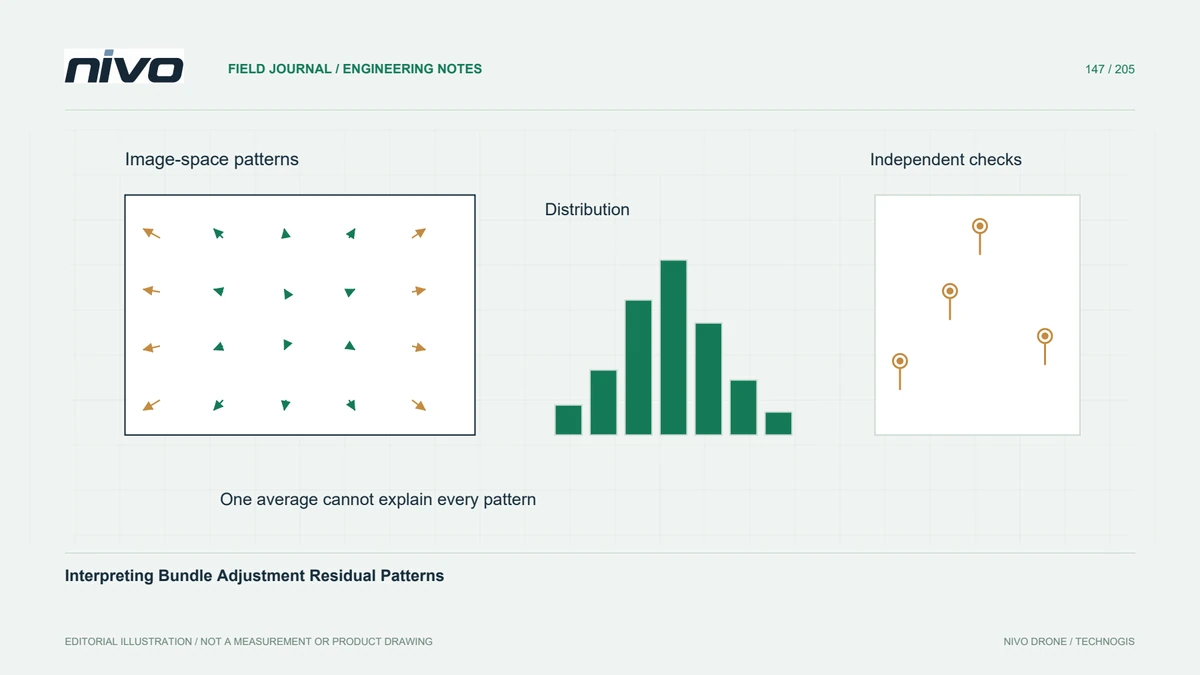
バンドル調整は、観測モデルに基づいて再構築を共同で調整します。そのレポートには、画像の再投影の差、カメラ位置の事前の差、およびさまざまな単位と意味を持つ基準点に関する残差が含まれる場合があります。数値を比較する前に数量を特定してください。ピクセル残差は、ジオメトリを追加しない限り、対地距離エラーとして直接解釈することはできません。また、調整された基準点残差は、独立したチェックポイントの不一致と同等ではありません。
分布と空間パターンを検査する
平均値は、不十分な観察や一貫したパターンの長い尾を隠す可能性があります。画像座標全体にわたる残差の方向と大きさの分布とマップを検査します。画像の端付近の放射状パターンは、いくつかの大きな不一致が個別に存在することから、別の調査が必要であることを示唆しています。これらのパターンを使用して、小さな単一の要約値を完全な品質ステートメントとして扱うのではなく、モデルの仮定や観察に関する仮説を立てます。
取得条件ごとに証拠をグループ化する
カメラ グループ、飛行セグメント、画像の寸法、取得条件を比較します。 1 つのグループに限定された問題は、フォーカス、メタデータ、または別の物理カメラに関連している可能性がありますが、サイト全体のパターンは別の原因を示している可能性があります。記録に基づいたグループ定義を維持します。すべての画像を独自のキャリブレーション グループに任意に分離すると、制約に必要な観察を作成することなく、自由度を高めることができます。
外れ値を削除する前に確認する
大きな残差は、ソース イメージと対応関係を検査する価値があります。これらは、間違った一致、移動する物体、ぼやけ、誤った目標観測、または不適切なモデルを反映している可能性があります。特定可能な間違いを修正し、除外事項を記録します。平均が満足のいくものであると思われるまで観測値を繰り返し削除すると、系統的障害の貴重な証拠が削除され、ブロックの重要な部分のサポートが不十分なままになる可能性があります。
画像の適合性を独立した証拠と比較する
仮想の混合カメラ調査では、同じ観察と制御について 2 つの処理構成を比較します。残留パターン、登録されたカバレッジ、妥当なカメラ パラメーター、および独立した地面チェックを一緒に確認します。ある構成によりイメージ エラーが低下するものの、チェックポイントの動作が悪化する場合は、その構成が優れていると自動的に判断するのではなく、トレードオフを調査してください。モデルを選択する際に平差に使わず確保した独立検証点を独立させ、その実際の役割を透過的に報告します。
診断記録をモデルとともに保管してください
残差のタイプ、単位、分布、除外された観測値、選択された構成を特定するコンパクトな診断要約を提供します。トレーサビリティのために詳細なプロットと再構築レポートを保持します。受け入れには、疑わしいパターンが調査され、外部証拠が意図された使用を裏付けることが証明される必要があります。残差分析は、モデルがその入力にどの程度適合しているかを説明します。ネットワークの強度や独立した検証と併せて解釈すると、意味のある質の高い証拠となります。