解释光束法平差残差模式
按图像位置、相机组和测量位置读取残差分布,以便在较低的整体重建误差背后仍然可见系统问题。
确定正在报告的残差
光束法平差联合细化了观测模型下的重建。其报告可以包括图像重投影差异、相机位置先验差异以及具有不同单位和含义的与控制相关的残差。在比较数字之前先确定所报告的物理量。如果没有额外的几何形状,像素残差不能直接解释为地面距离误差,并且调整后的控制残差并不等同于独立检查点差异。
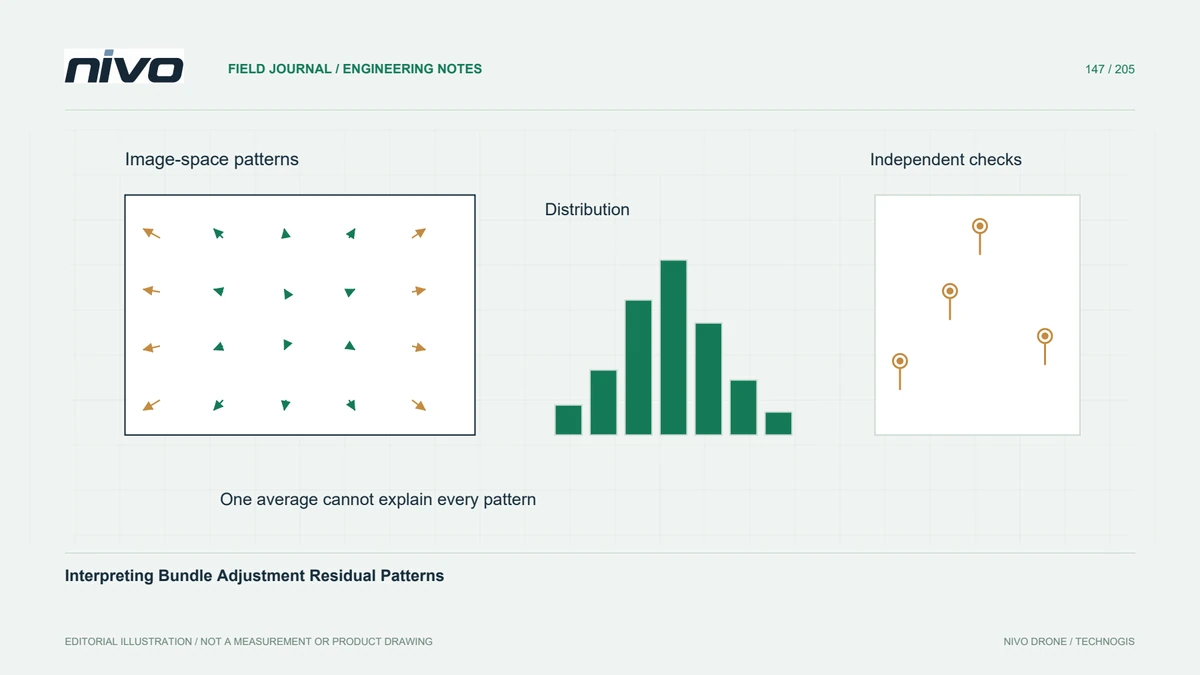
检查分布和空间模式
平均值可以掩盖不良观察的长尾或连贯的模式。检查图像坐标上残差方向和大小的分布和图。影像边缘附近的径向模式与少数孤立的大残差需要不同的诊断方向。使用这些模式来制定有关模型假设或观察的假设,而不是将低单个摘要视为完整的质量陈述。
按采集条件对证据进行分组
比较相机组、航段、图像尺寸和采集条件。仅限于一组的问题可能与焦点、元数据或不同的物理相机有关,而测区范围的模式可能表明另一个原因。将组定义保留在记录中。将每个图像任意分成自己的校准组可以增加自由度,而无需创建约束它所需的观察结果。
在删除异常值之前检查它们
大残差值得检查源图像和对应关系。它们可能反映了错误的匹配、移动的物体、模糊、错误的目标观察或不合适的模型。纠正可识别的错误并记录排除情况。反复删除观测值,直到平均值看起来令人满意为止,这可能会消除系统故障的宝贵证据,并使该块的重要部分得到较弱的支持。
将图像拟合度与独立证据进行比较
在假设的混合相机测绘中,比较相同观察和控制的两种处理配置。一起审查残差模式、配准覆盖范围、合理的相机参数和独立的地面检查。如果一种配置降低了图像错误但恶化了检查点行为,请测绘权衡而不是自动宣布它更优越。在选择模型时保持预留的独立检查的独立性,并透明地报告其实际角色。
将诊断记录与模型一起保存
提供紧凑的诊断摘要,识别残差类型、单位、分布、排除的观测值和选定的配置。保留详细的绘图和重建报告以进行追踪。验收应确定对可疑模式进行了测绘并且外部证据支持预期用途。残差分析解释了模型对其输入的拟合程度;当与网络强度和独立验证一起解释时,它就成为有意义的质量证据。 残差的单位、观测类型和是否参与平差应始终一起说明。参与拟合的控制点残差、影像像素误差与预留检查点偏差不能直接当作同一种精度指标比较。按相机组和位置查看模式后,再核查具体影像或目标观测,有助于保留系统问题的证据,而不是通过不断删点把平均数修饰得更好看。