摄影测量自校准中的拱形畸变诊断
使用独立检查、相机参数审查和网络几何来寻找广泛的系统变形,而不是仅通过图像拟合来判断重建。
识别广泛的变形模式
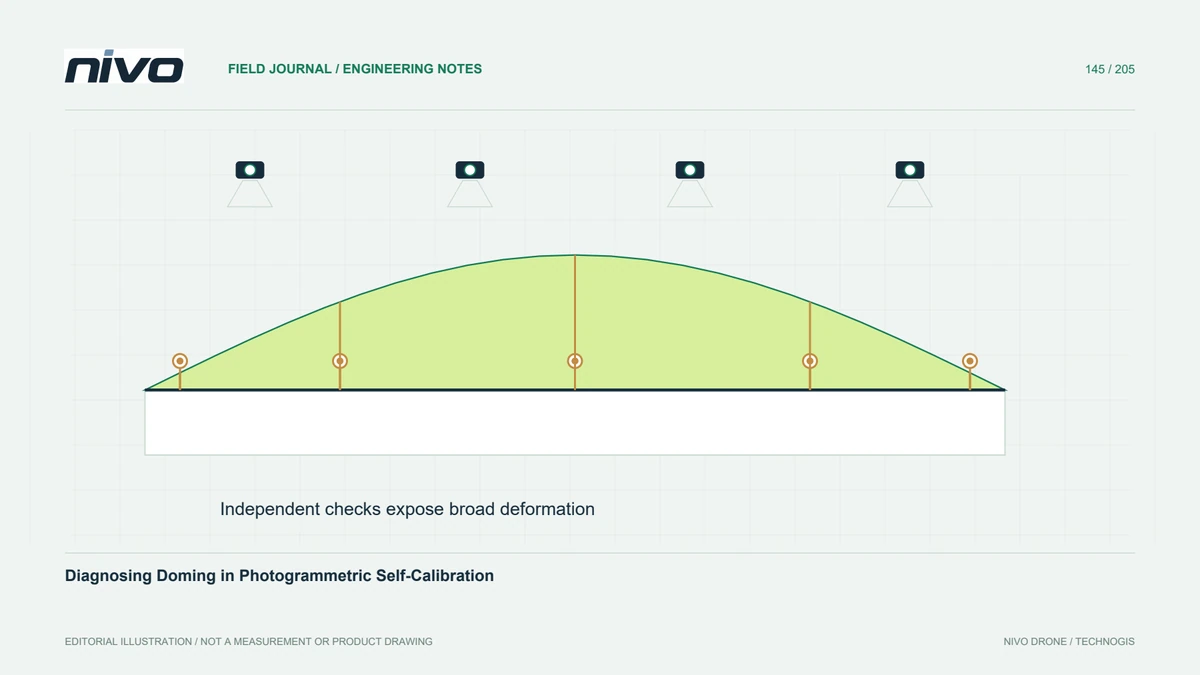
拱形或碗形畸变描述了一种广泛的弯曲变形,即使局部细节看起来令人信服,它也会影响重建的表面。不应将其与真正的山丘、不正确的高度基准或恒定的垂直偏移相混淆。检查整个测区分块的独立高程,包括其中心和边缘,并检查差异是否遵循连贯的空间模式,而不是孤立的噪声观测。
将图像拟合与对象空间检查分开
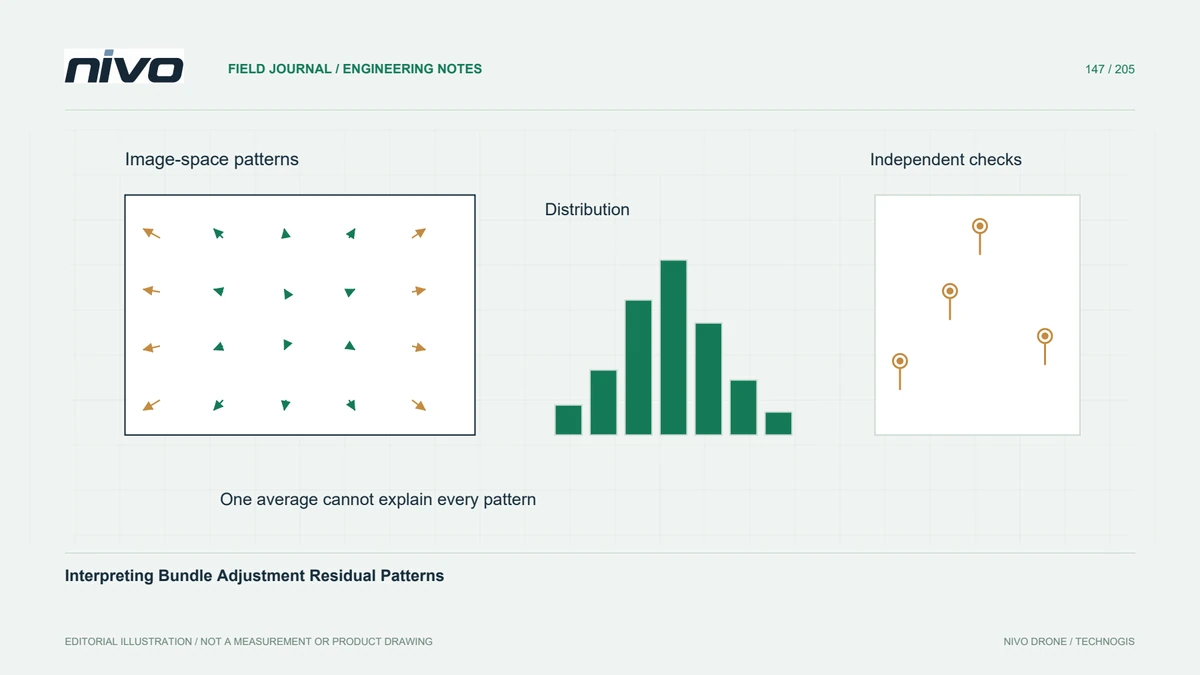
较低的平均重投影误差表明估计模型下的图像空间一致性;它不能独立证明准确的地形高度。参数和场景几何形状可以在弱网络中相互补偿。使用从调整中排除的检查点并按位置比较带正负号的误差。不要仅仅为了减少显示的残差而将检查观察结果转化为控制点,而不保留真正独立的评估。
检查相机参数假设
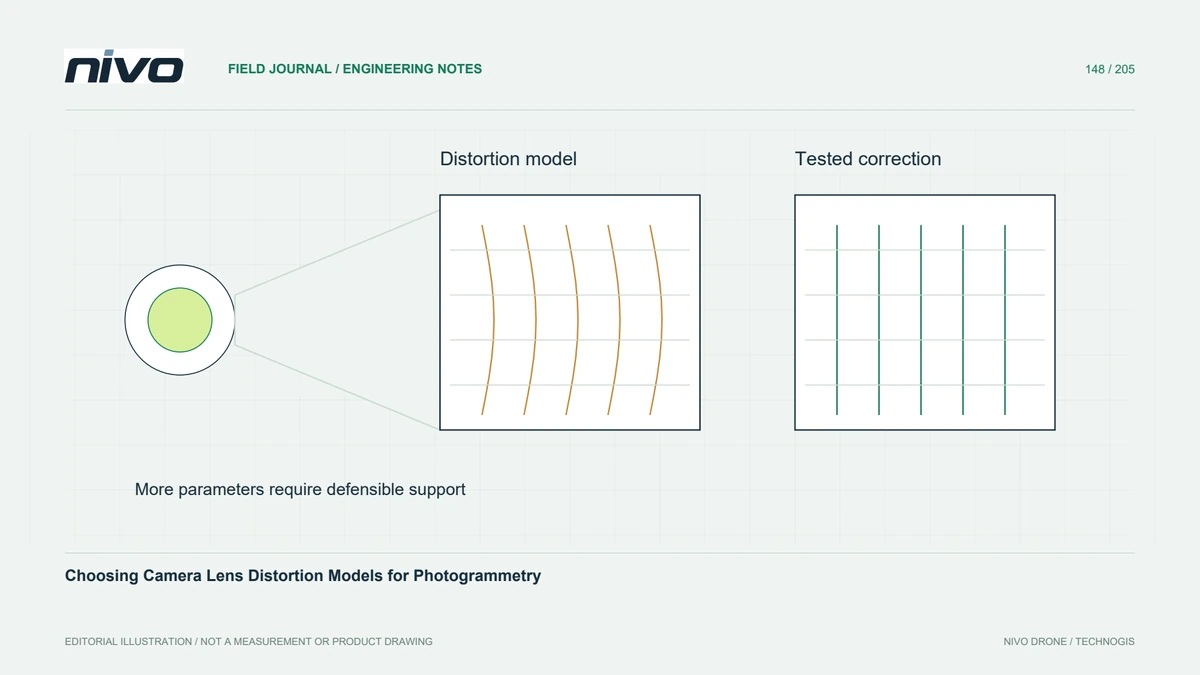
检查所选的镜头模型、相机分组、焦距假设以及参数是否固定或优化。来自其他对焦设置或不兼容模型的校准可能不合适。相反,自由估计太多弱约束参数可能会产生不稳定的结果。保留候选校准文件和处理设置,以便将差异归因于特定的、记录的更改,而不是未记录的试验序列。
检查采集几何形状
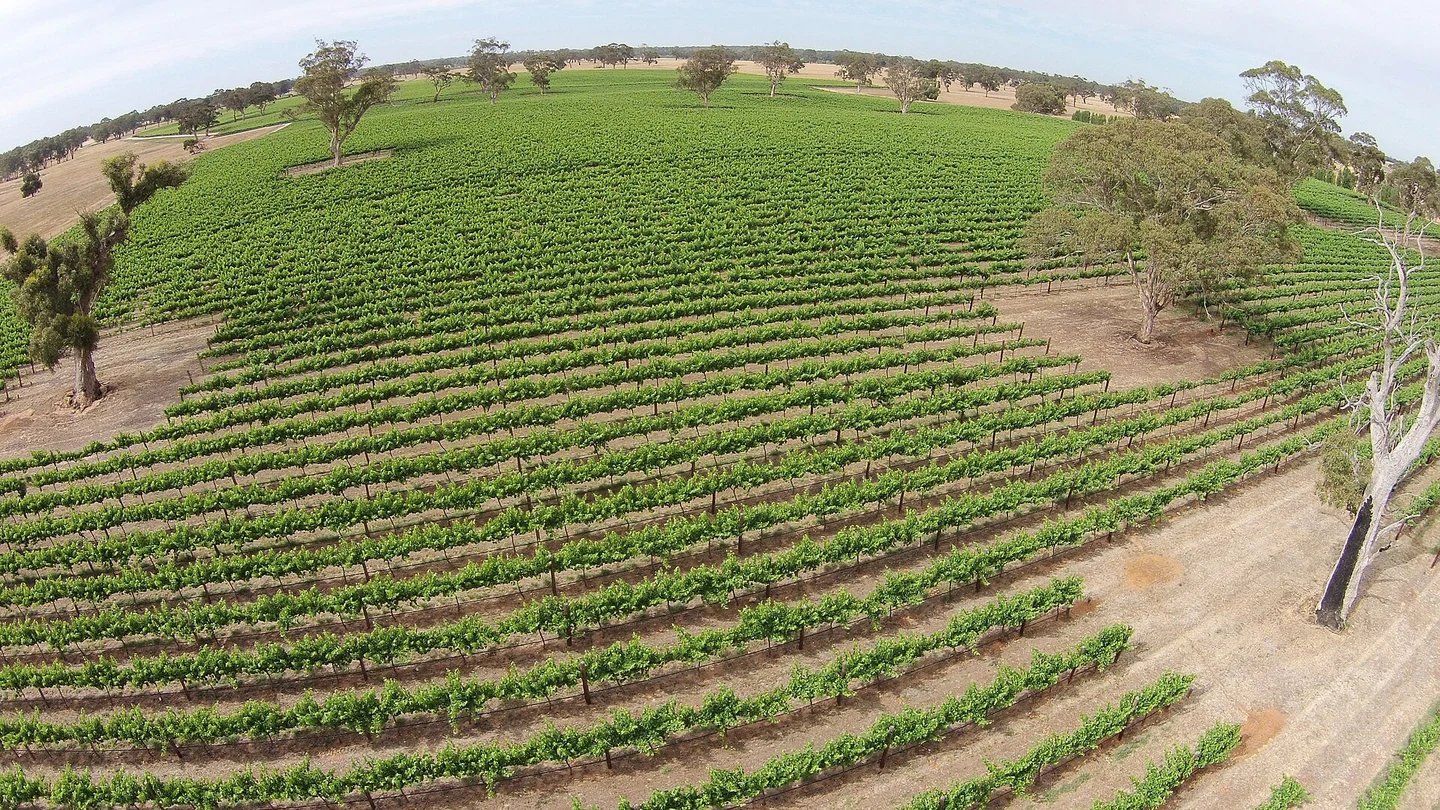
检查图像网络是否存在重复的观看方向、有限的几何多样性以及跨其他独立区域的薄弱链接。其他合适的观察几何形状可以帮助限制重建,但必须针对实际平台、地点和所需的观测进行规划。更多具有基本相同的弱几何形状的图像并不自动等同于约束更好的网络。
比较受控处理替代方案
在假设的宽阔、缓坡场地中,将基线重建与一种合理的相机参数替代方案进行比较,同时保持控制和其他设置不变。一起审查独立的高度模式、参数合理性和局部细节。如果现有图像无法解决歧义,请确定所需的额外控制或采集证据。避免仅仅因为表面看起来更平坦或平均图像误差更小而选择结果。
记录证据实际支持的内容
使用地形模型提供诊断图、独立检查分布、摄像机假设和选定的处理配置。解释剩余的不确定性并保留被拒绝的试验作为有用的内部可追溯性。验收应证明已对系统模式进行了研究,并且所选结果得到外部证据的支持。有时减少隆起的软件选项只是一个需要测试的假设,而不是通用的精度保证。 独立高程检查应覆盖分块中心与边缘,而不只集中在方便到达的位置。这样才能识别局部噪声与大范围拱形变形的区别。比较候选校准方案时,同时保留相机参数、影像残差和这些外部检查,可防止仅因平均重投影误差下降就忽略地形变差,也避免把原本独立的检查点全部改成控制点。