Диагностика куполообразности при фотограмметрической самокалибровке
Ищите широкую систематическую деформацию, используя независимые проверки, просмотр параметров камеры и геометрию сети, вместо того, чтобы оценивать реконструкцию только по подгонке изображения.
Распознайте широкую картину деформации
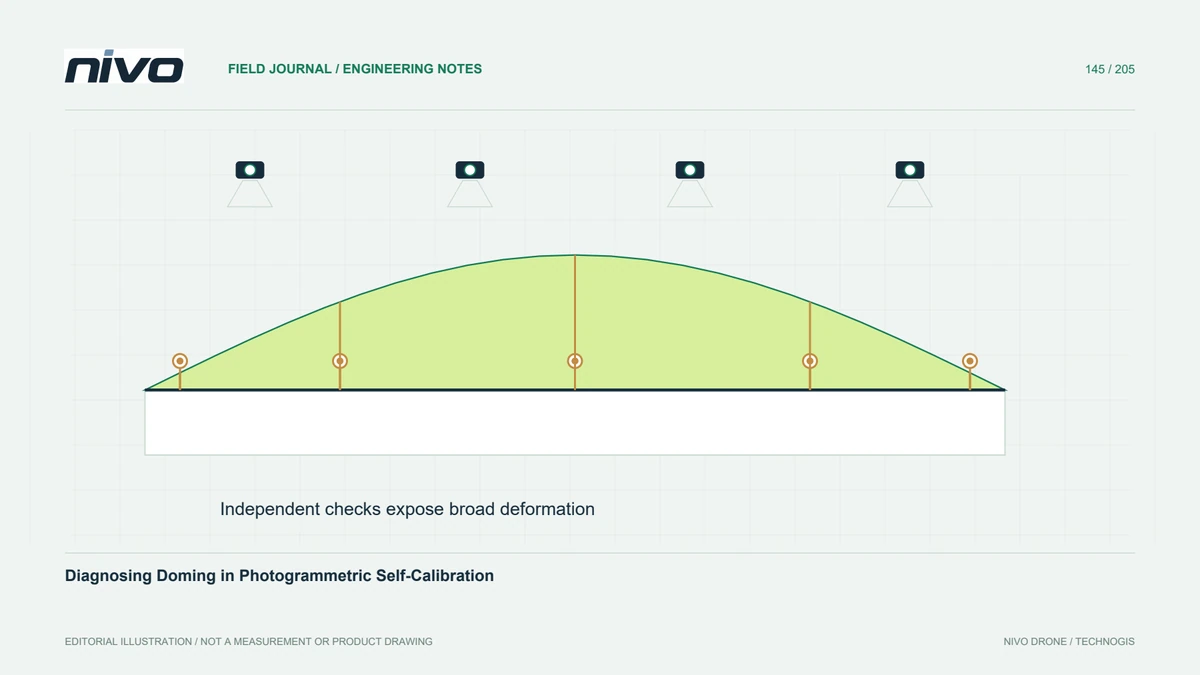
Куполообразная или чашеобразная деформация описывает широкое искривленное искажение, которое может повлиять на реконструированную поверхность, даже если местные детали выглядят убедительно. Его не следует путать с настоящим холмом, неправильной базой высот или постоянным вертикальным смещением. Изучите независимые высоты по всему блоку, включая его центр и края, и проверьте, соответствуют ли расхождения последовательной пространственной структуре, а не изолированным зашумленным наблюдениям.
Отдельная подгонка изображения от проверок пространства объектов
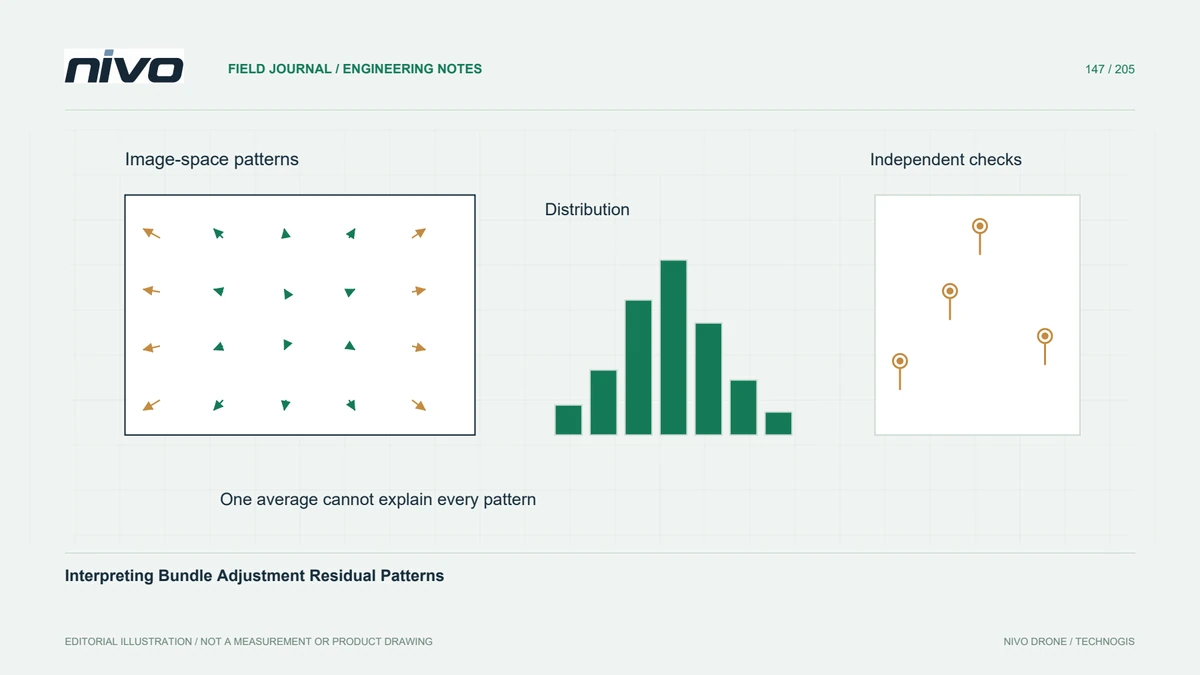
Низкая средняя ошибка перепроецирования указывает на согласие пространства изображения в рамках предполагаемой модели; она сама по себе не доказывает точную высоту местности. Параметры и геометрия сцены могут компенсировать друг друга в слабой сети. Используйте контрольные точки, исключенные из корректировки, и сравнивайте ошибки с учётом знака по местоположению. Не переводите независимые проверочные наблюдения в опорные только для того, чтобы уменьшить отображаемые остатки, не сохраняя при этом действительно независимую оценку.
Просмотрите предположения о параметрах камеры.
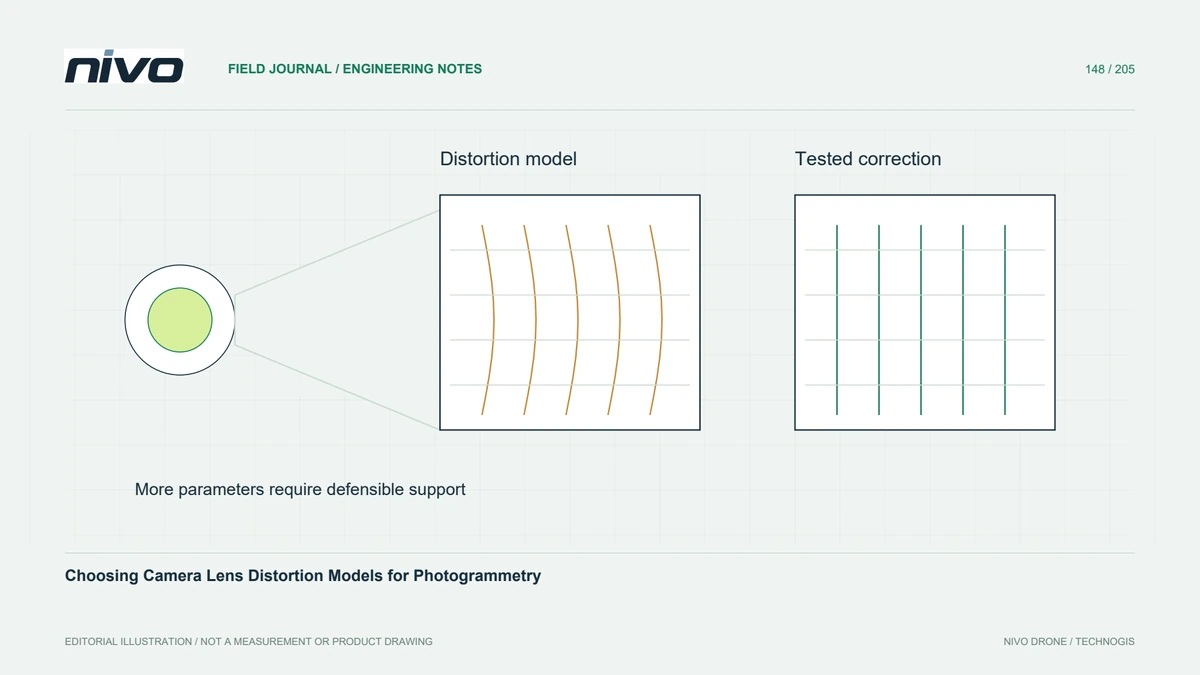
Проверьте выбранную модель объектива, группу камер, предположения о фокусном расстоянии, а также то, были ли параметры фиксированными или оптимизированными. Калибровка с использованием другой настройки фокуса или несовместимой модели может оказаться неприемлемой. И наоборот, свободная оценка слишком большого количества слабо ограниченных параметров может привести к нестабильным результатам. Сохраняйте файлы потенциальных калибровок и настройки обработки, чтобы различия можно было отнести к конкретному документированному изменению, а не к недокументированной последовательности испытаний.
Проверка геометрии сбора данных
Проверьте сеть изображений на наличие повторяющихся направлений просмотра, ограниченного геометрического разнообразия и слабых связей между отдельными областями. Дополнительная подходящая геометрия просмотра может помочь ограничить реконструкцию, но она должна быть запланирована для реальной платформы, места и необходимых наблюдений. Большее количество изображений с по существу такой же слабой геометрией не автоматически эквивалентно более ограниченной сети.
Сравните альтернативы контролируемой обработки
На гипотетическом широком, пологом участке сравните реконструкцию базовой линии с одной обоснованной альтернативой параметров камеры, сохраняя при этом контроль и другие настройки постоянными. Совместно просмотрите независимые шаблоны высот, достоверность параметров и местные детали. Если существующие изображения не могут разрешить двусмысленность, определите необходимые дополнительные доказательства контроля или сбора данных. Не выбирайте результат только потому, что его поверхность выглядит более плоской или средняя ошибка изображения меньше.
Запишите, что на самом деле подтверждают доказательства
Предоставьте диагностические графики, независимое распределение проверок, предположения камеры и выбранную конфигурацию обработки с моделью местности. Объясните оставшуюся неопределенность и сохраните отклоненные исследования для внутренней прослеживаемости там, где это полезно. Принятие должно продемонстрировать, что систематическая закономерность была исследована и выбранный результат подтвержден внешними доказательствами. Опция программного обеспечения, которая иногда уменьшает куполообразную деформацию, является гипотезой для проверки, а не универсальной гарантией точности.