Giải thích các mẫu dư bình sai chùm tia
Đọc các phân phối dư theo vị trí hình ảnh, nhóm camera và vị trí khảo sát để vẫn có thể nhìn thấy các vấn đề mang tính hệ thống đằng sau lỗi tái tạo tổng thể thấp.
Xác định phần dư nào đang được báo cáo
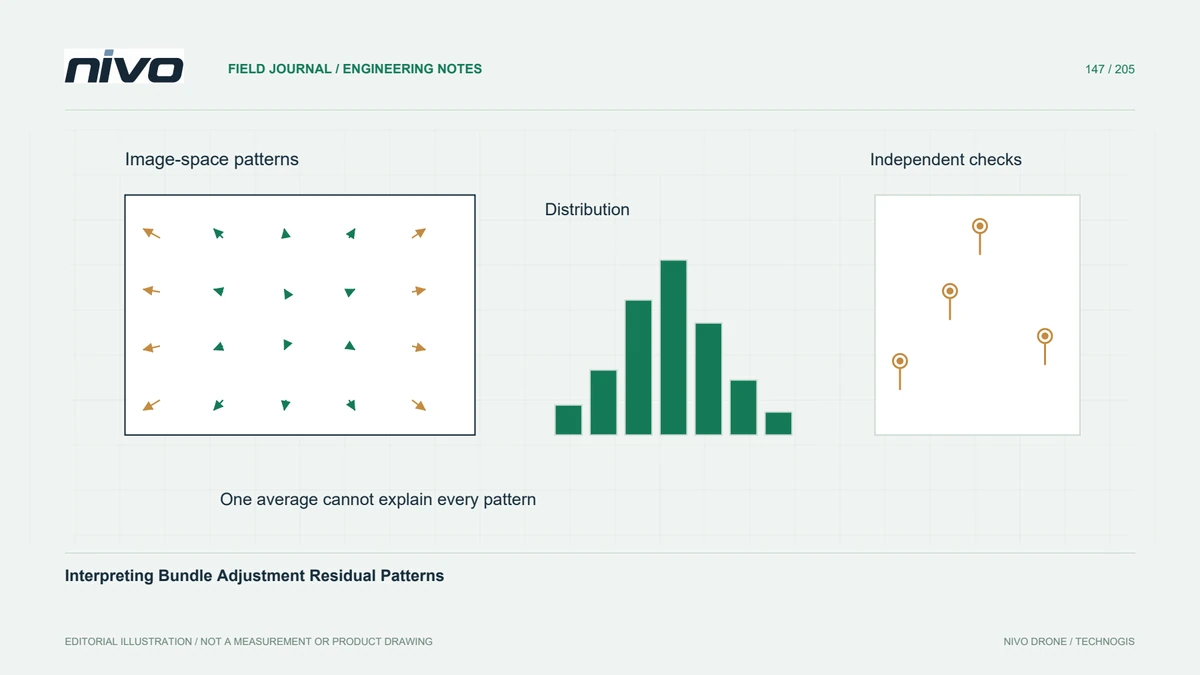
Bình sai chùm tia cùng nhau cải tiến việc tái thiết theo mô hình quan sát. Các báo cáo của nó có thể bao gồm những khác biệt về tái chiếu hình ảnh, những khác biệt trước đó về vị trí của máy ảnh và các phần dư liên quan đến khống chế với các đơn vị và ý nghĩa khác nhau. Nhận biết đại lượng trước khi so sánh các số. Phần dư pixel không thể được hiểu trực tiếp là lỗi khoảng cách mặt đất nếu không có hình học bổ sung và phần dư khống chế đã tham gia bình sai không tương đương với chênh lệch điểm kiểm tra độc lập.
Kiểm tra sự phân bố và mô hình không gian
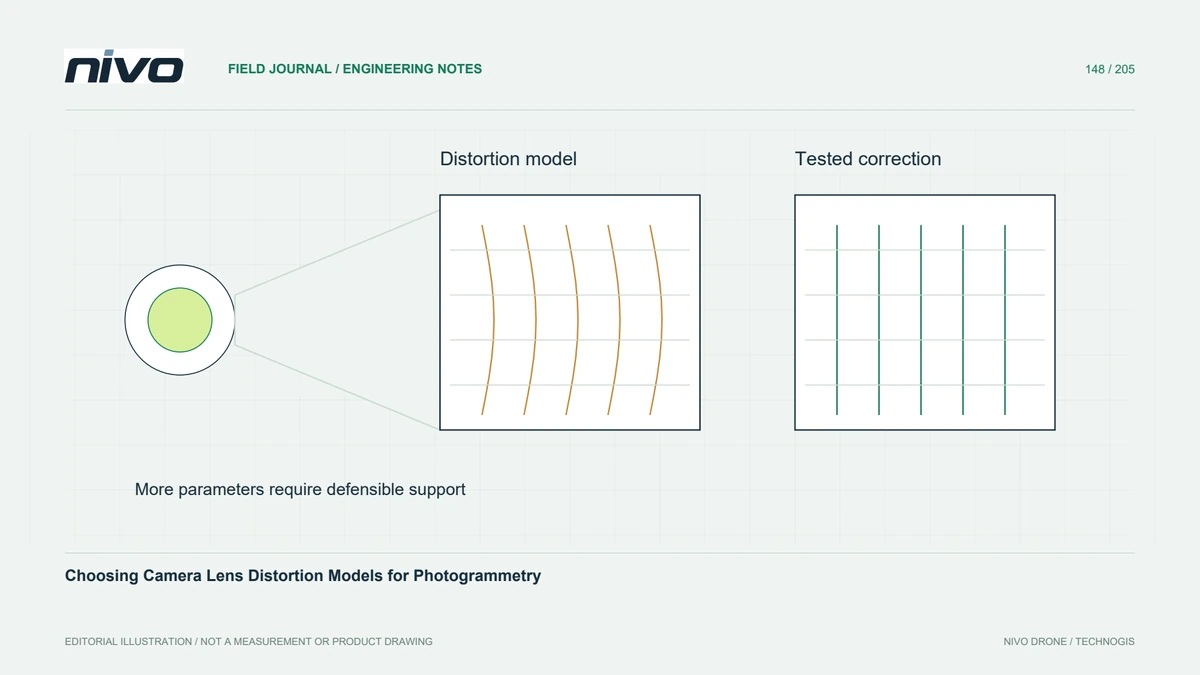
Mức trung bình có thể che giấu một chuỗi dài những quan sát kém hoặc một mô hình mạch lạc. Kiểm tra sự phân bố và bản đồ hướng và độ lớn sai số dư trên các tọa độ hình ảnh. Mẫu xuyên tâm gần các cạnh của hình ảnh gợi ý một cuộc điều tra khác với một số khác biệt lớn riêng lẻ. Sử dụng các mẫu này để hình thành các giả thuyết về các giả định hoặc quan sát của mô hình, thay vì coi một bản tóm tắt đơn lẻ thấp như một tuyên bố chất lượng hoàn chỉnh.
Nhóm bằng chứng theo điều kiện thu nhận
So sánh các nhóm camera, phân đoạn chuyến bay, kích thước hình ảnh và điều kiện thu ảnh. Sự cố được giới hạn trong một nhóm có thể liên quan đến tiêu điểm, siêu dữ liệu hoặc máy ảnh vật lý khác, trong khi mẫu trên toàn khu vực khảo sát có thể chỉ ra nguyên nhân khác. Giữ các định nghĩa nhóm có căn cứ trong hồ sơ. Việc tách tùy ý mọi hình ảnh thành nhóm hiệu chỉnh riêng có thể tăng thêm sự tự do mà không tạo ra các quan sát cần thiết để hạn chế nó.
Xem xét các ngoại lệ trước khi loại bỏ chúng
Phần dư lớn đáng được kiểm tra hình ảnh nguồn và các cặp điểm tương ứng. Chúng có thể phản ánh sự trùng khớp không chính xác, một vật thể chuyển động, bị mờ, quan sát mục tiêu sai hoặc một mô hình không phù hợp. Sửa các lỗi có thể xác định được và ghi lại các trường hợp loại trừ. Việc liên tục xóa các quan sát cho đến khi mức trung bình đạt yêu cầu có thể loại bỏ bằng chứng có giá trị về lỗi hệ thống và khiến các phần quan trọng của khối được hỗ trợ yếu.
So sánh hình ảnh phù hợp với bằng chứng độc lập
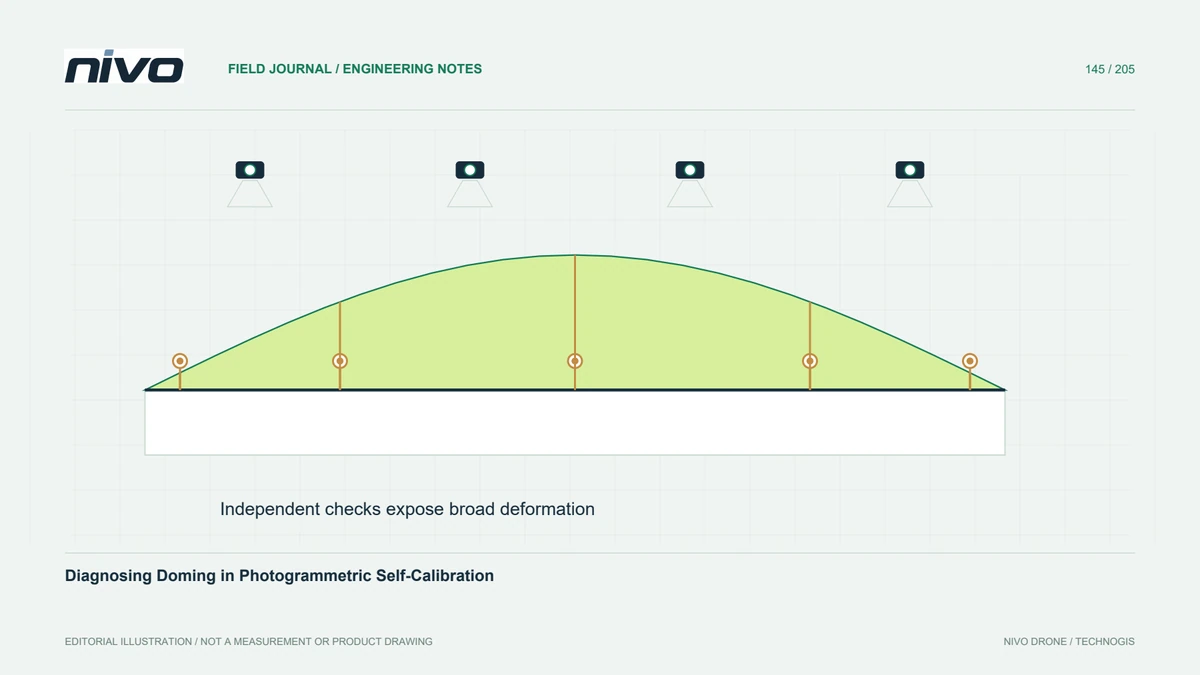
Trong một cuộc khảo sát giả định về camera hỗn hợp, hãy so sánh hai cấu hình xử lý trên cùng một quan sát và mốc khống chế. Cùng nhau xem xét phân bố sai số dư, phạm vi phủ sóng đã đăng ký, thông số camera hợp lý và kiểm tra mặt đất độc lập. Nếu một cấu hình làm giảm lỗi hình ảnh nhưng lại làm trầm trọng thêm hành vi của điểm kiểm tra, hãy điều tra sự cân bằng thay vì tự động tuyên bố cấu hình đó vượt trội. Giữ các điểm kiểm tra không tham gia bình sai độc lập trong khi chọn mô hình và báo cáo vai trò thực tế của chúng một cách minh bạch.
Giữ hồ sơ chẩn đoán cùng với mô hình
Cung cấp bản tóm tắt chẩn đoán nhỏ gọn xác định các loại sai số dư, đơn vị, phân bố, quan sát bị loại trừ và cấu hình đã chọn. Giữ lại các biểu đồ chi tiết và báo cáo tái thiết để truy xuất nguồn gốc. Việc chấp nhận phải chứng minh rằng các mẫu đáng ngờ đã được điều tra và bằng chứng bên ngoài hỗ trợ cho mục đích sử dụng đã định. Phân tích phần dư giải thích mức độ phù hợp của mô hình với các đầu vào của nó; nó trở thành bằng chứng có chất lượng có ý nghĩa khi được giải thích cùng với sức mạnh mạng lưới và xác minh độc lập.