写真測量用のカメラレンズ歪みモデルの選択
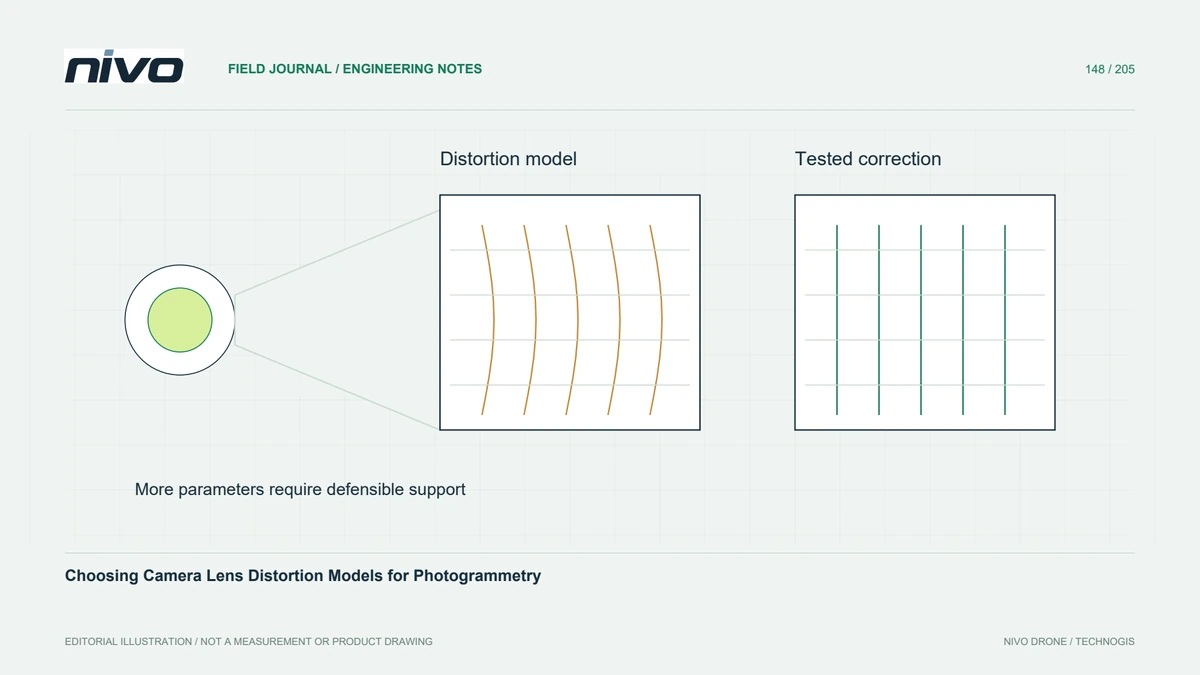
より多くの係数が精度を向上させると仮定するのではなく、根拠のあるカメラ モデルを選択し、キャリブレーション規則を保持し、パラメーターの安定性と独立したジオメトリをテストします。
物理的なイメージング システムから始める
カメラ モデルは、3 次元ジオメトリを画像座標に関連付け、投影および関連する光学効果を考慮します。従来の遠近法レンズ、魚眼システム、およびすでに歪み補正を施した画像を同一の入力として扱うべきではありません。処理前に適用された修正も含め、実際のファイルに何が含まれているかを確認します。カメラのマーケティング名だけでは、エクスポートされた画像の幾何学的状態を説明しません。
適切なモデルの複雑さを使用する
サポートされていない自由度を追加することなく、関連する歪みを表現できるモデルを選択してください。係数を増やすと、観測への当てはめ誤差が小さくなる可能性があり、キャリブレーションが不合理になる、または不安定になる可能性があります。モデルが単純すぎると、再構築で他の場所に対応する体系的なパターンが残る可能性があります。文書化された適切なモデルから始めて、より複雑な代替案を検討する前に、残差構造、パラメーターの妥当性、および外部チェックを検査します。
転送中にパラメータ規則を確認する
さまざまなツールのキャリブレーション ファイルでは、さまざまな座標原点、正規化、パラメータの順序付け、および歪みの定式化を使用できます。類似したパラメータ名は、直接の互換性を保証しません。値を転送する前に、画像の寸法と正確なソースと宛先の規則を確認してください。別のアプリケーションのフィールドに係数を貼り付けてインポートが成功すると等価性が確立されると仮定するのではなく、既知の画像の場所で変換されたモデルをテストします。
正当な共通キャリブレーションによる画像のグループ化
同じイメージング構成を合理的に表す画像間でのみパラメータを共有します。焦点の変更、ズームの変更、異なるレンズ、または幾何学的な画像の前処理には、別個の処理が必要な場合があります。逆に、画像ごとに個別のキャリブレーションを作成すると、推定が弱くなる可能性があります。取得記録とファイル検査を使用してグループ化を正当化し、推定された差異が他の誤差を補正するのではなく観察によって裏付けられていることを確認します。
代表的なブロックをテストする
2 台のカメラ設定を使用した仮想調査で、代表的な接続ブロック上で根拠のあるモデル構成を比較します。制御点と評価点の一貫性を保ち、画像エッジの動作とオブジェクト空間の不一致の両方を検査します。たとえ 1 つの平均統計が改善されたとしても、信じられないパラメーターを含む構成を拒否します。結果があいまいなままの場合は、最も滑らかな地形プレビューを作成するオプションを選択するのではなく、より適切なキャリブレーションまたは取得の証拠を入手してください。
選択したモデルとその証拠を提供する
投影タイプ、パラメータ値、座標規則、画像の寸法、カメラ グループ、パラメータが固定されているか改良されているかを提供します。校正ソースと比較結果を処理記録として保存します。承認されると、選択したモデルの再現可能な解釈と有用な独立したジオメトリが確立される必要があります。レンズモデルは測定チェーンの一部です。欠落したオーバーラップ、ぼやけた画像、または誤って識別された地上基準点を修復することはできません。