การเลือกโมเดลความผิดเพี้ยนของเลนส์กล้องสำหรับโฟโตแกรมเมทรี
เลือกรุ่นกล้องที่สามารถป้องกันได้ คงรูปแบบการสอบเทียบ และทดสอบความเสถียรของพารามิเตอร์และรูปทรงที่เป็นอิสระ แทนที่จะคิดว่าค่าสัมประสิทธิ์ที่มากขึ้นจะช่วยปรับปรุงความแม่นยำ
เริ่มต้นด้วยระบบการถ่ายภาพทางกายภาพ
โมเดลกล้องเชื่อมโยงเรขาคณิตสามมิติเข้ากับพิกัดของภาพ และคำนึงถึงการฉายภาพและเอฟเฟกต์แสงที่เกี่ยวข้อง เลนส์เปอร์สเปคทีฟแบบทั่วไป ระบบฟิชอาย และภาพที่แก้ความบิดเบี้ยวมาแล้วไม่ควรถือเป็นอินพุตที่เหมือนกัน กำหนดสิ่งที่อยู่ในไฟล์จริง รวมถึงการแก้ไขใดๆ ที่นำไปใช้ก่อนการประมวลผล ชื่อทางการตลาดของกล้องเพียงอย่างเดียวไม่ได้อธิบายสถานะทางเรขาคณิตของภาพที่ส่งออก
ใช้ความซับซ้อนของโมเดลที่เหมาะสม
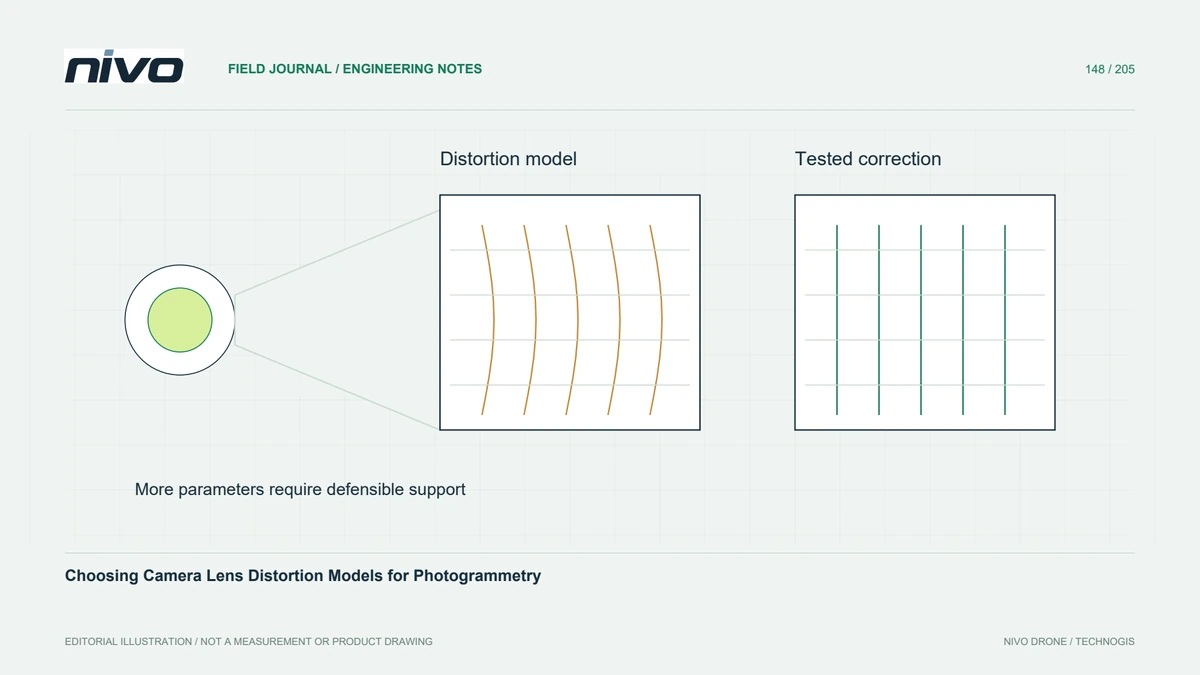
เลือกแบบจำลองที่สามารถนำเสนอความบิดเบี้ยวที่เกี่ยวข้องได้โดยไม่ต้องเพิ่มอิสระที่ไม่ได้รับการสนับสนุน ค่าสัมประสิทธิ์ที่มากขึ้นสามารถลดค่าคลาดเหลือบนข้อมูลที่ใช้ประมาณพารามิเตอร์ ขณะเดียวกันก็ทำให้การสอบเทียบไม่น่าเชื่อหรือไม่เสถียร แบบจำลองที่ง่ายเกินไปอาจทำให้รูปแบบที่เป็นระบบซึ่งการสร้างใหม่รองรับที่อื่นได้ เริ่มต้นด้วยแบบจำลองที่เหมาะสมที่ได้รับการบันทึกไว้ และตรวจสอบโครงสร้างที่เหลือ ความน่าเชื่อถือของพารามิเตอร์ และการตรวจสอบภายนอก ก่อนที่จะพิจารณาทางเลือกที่ซับซ้อนมากขึ้น
ตรวจสอบข้อกำหนดของพารามิเตอร์ระหว่างการถ่ายโอน
ไฟล์การสอบเทียบจากเครื่องมือต่างๆ สามารถใช้ต้นทางพิกัด การทำให้เป็นมาตรฐาน การเรียงลำดับพารามิเตอร์ และสูตรการบิดเบือนที่แตกต่างกันได้ ชื่อพารามิเตอร์ที่คล้ายกันไม่รับประกันความเข้ากันได้โดยตรง ยืนยันขนาดภาพและรูปแบบแหล่งที่มาและปลายทางที่แน่นอนก่อนถ่ายโอนค่า ทดสอบโมเดลที่แปลงแล้วบนตำแหน่งรูปภาพที่ทราบ แทนที่จะวางค่าสัมประสิทธิ์ลงในฟิลด์ของแอปพลิเคชันอื่น และสมมติว่าการนำเข้าที่สำเร็จจะสร้างความเท่าเทียมกัน
จัดกลุ่มภาพโดยการปรับเทียบทั่วไปอย่างสมเหตุสมผล
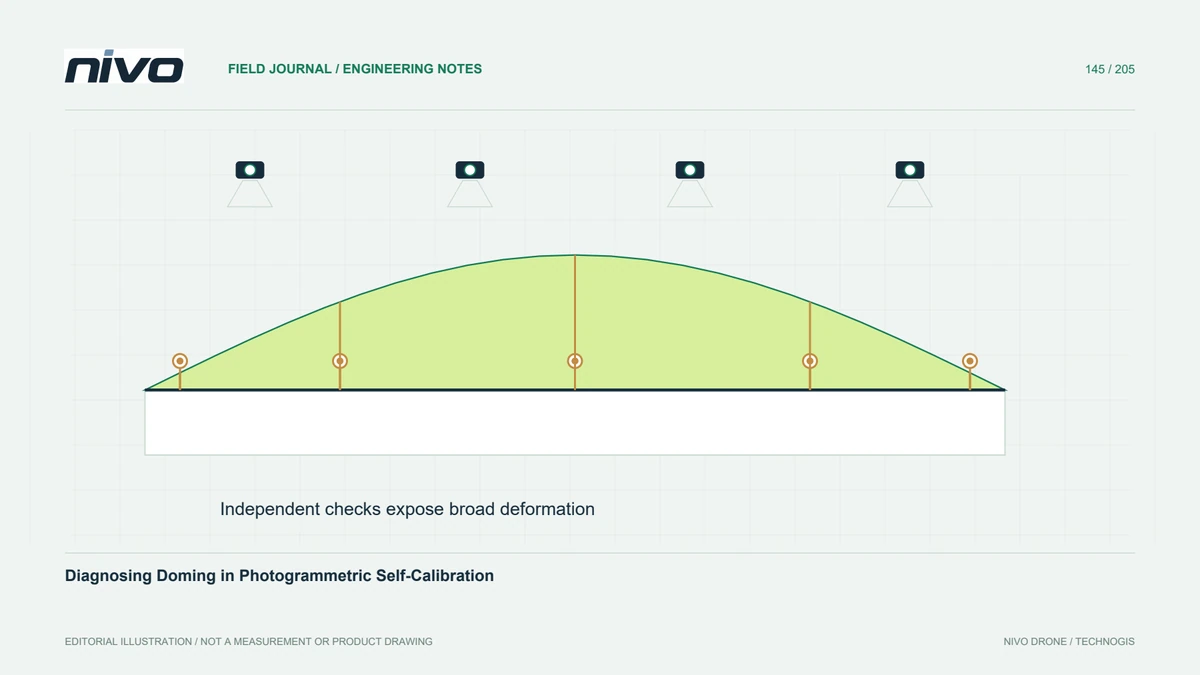
แชร์พารามิเตอร์ระหว่างรูปภาพที่แสดงถึงการกำหนดค่ารูปภาพเดียวกันอย่างสมเหตุสมผลเท่านั้น การเปลี่ยนแปลงโฟกัส การเปลี่ยนแปลงการซูม เลนส์ที่แตกต่างกัน หรือการประมวลผลภาพเรขาคณิตล่วงหน้าอาจต้องได้รับการดูแลแยกต่างหาก ในทางกลับกัน การสร้างการสอบเทียบแยกกันสำหรับทุกภาพอาจทำให้การประมาณค่าอ่อนลงได้ ใช้บันทึกการได้มาและการตรวจสอบไฟล์เพื่อจัดกลุ่ม จากนั้นยืนยันว่าผลต่างโดยประมาณได้รับการสนับสนุนจากการสังเกต แทนที่จะชดเชยข้อผิดพลาดอื่นๆ
ทดสอบบล็อกตัวแทน
ในการสำรวจเชิงสมมุติด้วยการตั้งค่ากล้องสองตัว ให้เปรียบเทียบการกำหนดค่าโมเดลที่สมเหตุสมผลบนบล็อกที่เชื่อมต่อโดยตัวแทน รักษาจุดควบคุมและการประเมินผลให้สอดคล้องกัน และตรวจสอบทั้งพฤติกรรมของขอบภาพและความคลาดเคลื่อนของพื้นที่วัตถุ ปฏิเสธการกำหนดค่าด้วยพารามิเตอร์ที่ไม่น่าเชื่อ แม้ว่าสถิติโดยเฉลี่ยจะดีขึ้นก็ตาม หากผลลัพธ์ยังคงคลุมเครือ ให้รับการสอบเทียบหรือหลักฐานการรับข้อมูลที่ดีกว่า แทนที่จะเลือกตัวเลือกใดก็ตามที่สร้างการแสดงตัวอย่างภูมิประเทศที่ราบรื่นที่สุด
ส่งมอบแบบที่เลือกและหลักฐาน
ส่งมอบประเภทการฉายภาพ ค่าพารามิเตอร์ ข้อตกลงพิกัด ขนาดภาพ กลุ่มกล้อง และพารามิเตอร์ถูกตรึงค่าหรือปรับแต่งหรือไม่ รักษาแหล่งการสอบเทียบและผลการเปรียบเทียบด้วยบันทึกการประมวลผล การยอมรับควรสร้างการตีความแบบจำลองที่เลือกและเรขาคณิตอิสระที่มีประโยชน์ที่สามารถทำซ้ำได้ โมเดลเลนส์เป็นส่วนหนึ่งของห่วงโซ่การวัด ไม่สามารถซ่อมแซมการทับซ้อนกันที่หายไป ภาพเบลอ หรือการระบุการควบคุมภาคพื้นดินที่ไม่ถูกต้อง