فوٹو گرامیٹری کے لیے کیمرہ لینس ڈسٹورشن ماڈلز کا انتخاب
مناسب کیمرہ ماڈل اور کیلیبریشن اصول محفوظ کریں؛ زیادہ ضرائب کو بہتر درستگی کی ضمانت سمجھنے کے بجائے پیرامیٹر کے استحکام اور آزاد جیومیٹری کی جانچ کریں۔
جسمانی امیجنگ سسٹم کے ساتھ شروع کریں۔
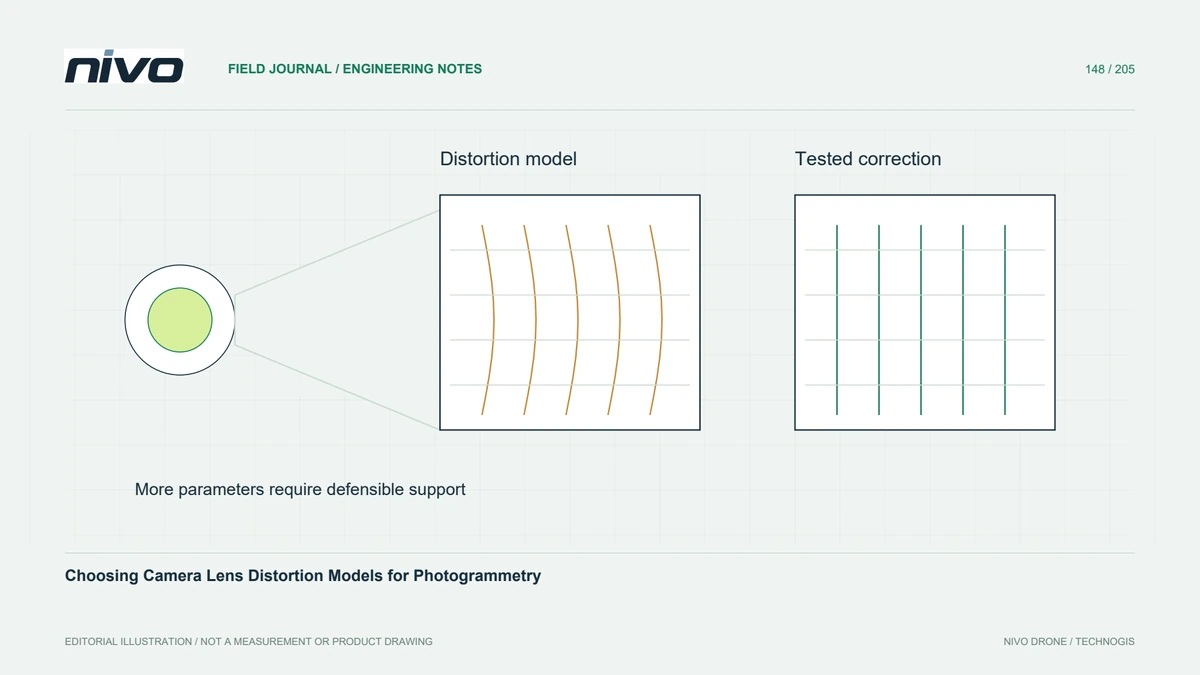
ایک کیمرہ ماڈل تین جہتی جیومیٹری کو امیج کوآرڈینیٹس سے جوڑتا ہے اور پروجیکشن اور متعلقہ آپٹیکل اثرات کا حساب لگاتا ہے۔ ایک روایتی نقطہ نظر کے لینس، ایک فش آئی سسٹم، اور پہلے سے ہی غیر مسخ شدہ تصویروں کو ایک جیسی معلومات کے طور پر نہیں سمجھا جانا چاہئے۔ اس بات کو قائم کریں کہ اصل فائلوں میں کیا ہے، بشمول پروسیسنگ سے پہلے لاگو کردہ کوئی بھی اصلاحات۔ صرف کیمرے کی مارکیٹنگ کا نام برآمد شدہ تصویر کی ہندسی حالت کو بیان نہیں کرتا ہے۔
مناسب ماڈل کی پیچیدگی کا استعمال کریں۔
غیر تعاون یافتہ آزادی کو شامل کیے بغیر متعلقہ تحریف کی نمائندگی کرنے کے قابل ماڈل کا انتخاب کریں۔ ناقابل فہم یا غیر مستحکم کیلیبریشن پیدا کرتے ہوئے مزید عددی ضریب تخمینے کے لیے استعمال شدہ ڈیٹا پر فٹ کی غلطی کم کر سکتے ہیں۔ بہت آسان ایک ماڈل منظم نمونوں کو چھوڑ سکتا ہے جو کہ تعمیر نو کہیں اور ایڈجسٹ کرتا ہے۔ ایک دستاویزی موزوں ماڈل کے ساتھ شروع کریں اور زیادہ پیچیدہ متبادل پر غور کرنے سے پہلے بقایا ڈھانچہ، پیرامیٹر کی معقولیت، اور بیرونی جانچ پڑتال کریں۔
منتقلی کے دوران پیرامیٹر کنونشنز کو چیک کریں۔
مختلف ٹولز سے کیلیبریشن فائلیں مختلف کوآرڈینیٹ اصلیت، نارملائزیشن، پیرامیٹر آرڈرنگ، اور ڈسٹورشن فارمولیشن استعمال کر سکتی ہیں۔ اسی طرح کے پیرامیٹر کے نام براہ راست مطابقت کی ضمانت نہیں دیتے ہیں۔ اقدار کو منتقل کرنے سے پہلے تصویر کے طول و عرض اور صحیح ذریعہ اور منزل کے کنونشنز کی تصدیق کریں۔ کسی دوسرے ایپلیکیشن کے فیلڈز میں عددی ضریب چسپاں کرنے اور یہ مانتے ہوئے کہ کامیاب درآمد سے مساوات قائم کرنے کے بجائے تبدیل شدہ ماڈل کو معلوم تصویری مقامات پر جانچیں۔
جائز مشترکہ کیلیبریشن کے ذریعے تصاویر کو گروپ کریں۔
صرف ان تصاویر کے درمیان پیرامیٹرز کا اشتراک کریں جو معقول طور پر ایک ہی امیجنگ کنفیگریشن کی نمائندگی کریں۔ فوکس تبدیلیاں، زوم تبدیلیاں، مختلف لینز، یا جیومیٹرک امیج پری پروسیسنگ کے لیے الگ علاج کی ضرورت پڑ سکتی ہے۔ اس کے برعکس، ہر تصویر کے لیے الگ کیلیبریشن بنانا تخمینہ کو کمزور کر سکتا ہے۔ گروپ بندی کا جواز پیش کرنے کے لیے حصولی ریکارڈ اور فائل کے معائنے کا استعمال کریں، پھر تصدیق کریں کہ دیگر غلطیوں کی تلافی کرنے کے بجائے تخمینہ شدہ فرق مشاہدات سے تعاون یافتہ ہیں۔
نمائندہ بلاک کی جانچ کریں۔
دو کیمرہ سیٹ اپ کے ساتھ ایک فرضی سروے میں، نمائندہ منسلک بلاک پر جائز ماڈل کنفیگریشنز کا موازنہ کریں۔ کنٹرول اور تشخیصی پوائنٹس کو یکساں رکھیں، اور امیج ایج رویے اور آبجیکٹ اسپیس کے تضادات دونوں کا معائنہ کریں۔ غیر معقول پیرامیٹرز کے ساتھ کنفیگریشنز کو مسترد کریں یہاں تک کہ اگر ایک اوسط اعداد و شمار بہتر ہوں۔ اگر نتائج مبہم رہتے ہیں، تو بہتر کیلیبریشن یا حصولی ثبوت حاصل کریں بجائے اس کے کہ جو بھی آپشن ہموار خطوں کا پیش نظارہ بناتا ہے اسے منتخب کریں۔
منتخب ماڈل اور اس کے شواہد پیش کریں۔
پروجیکشن کی قسم، پیرامیٹر کی قدریں، کوآرڈینیٹ کنونشن، تصویر کے طول و عرض، کیمرہ گروپس، اور آیا پیرامیٹر طے شدہ تھے یا بہتر تھے۔ پروسیسنگ ریکارڈ کے ساتھ کیلیبریشن ذریعہ اور موازنہ کے نتائج کو محفوظ رکھیں۔ قبولیت کو منتخب ماڈل اور مفید آزاد جیومیٹری کی تولیدی تشریح قائم کرنی چاہیے۔ لینس کا ماڈل پیمائشی سلسلہ کا حصہ ہے۔ یہ گمشدہ اوورلیپ، دھندلی امیجز، یا غلط طریقے سے شناخت شدہ گراؤنڈ کنٹرول کو ٹھیک نہیں کر سکتا۔