Choisir des modèles de distorsion d'objectif de caméra pour la photogrammétrie
Choisissez un modèle de caméra adapté et vérifiez conventions, stabilité et géométrie indépendante avant d'ajouter des coefficients de distorsion.
Commencez par le système d’imagerie physique
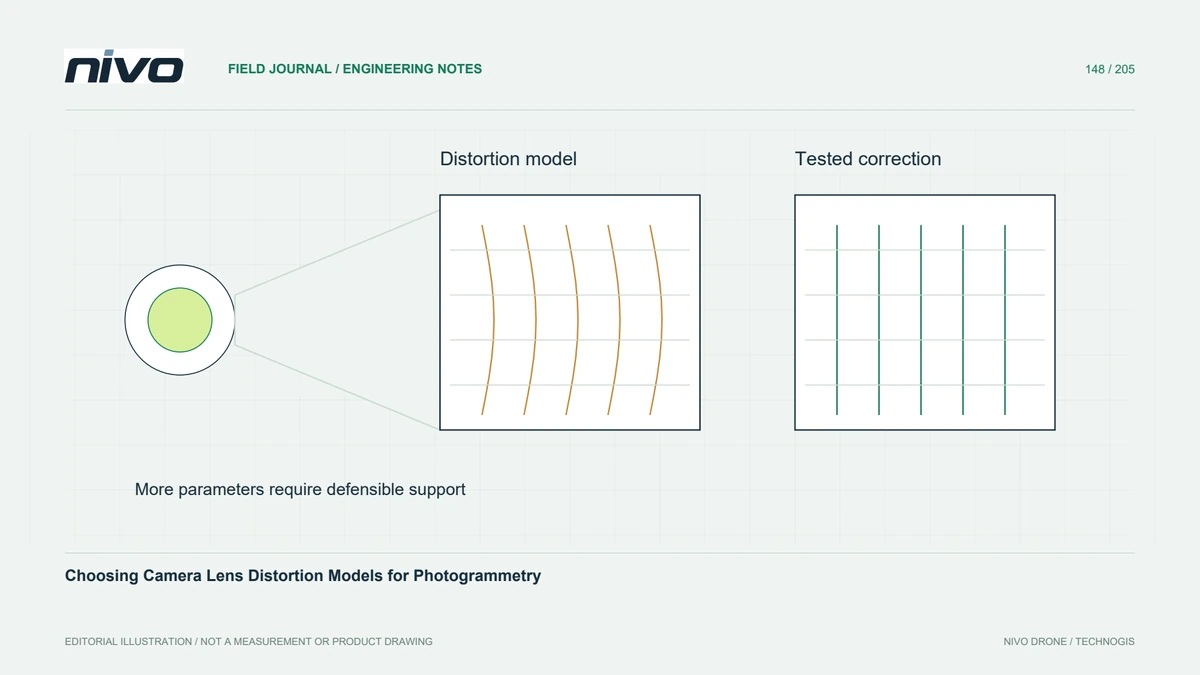
Un modèle de caméra relie la géométrie tridimensionnelle aux coordonnées de l'image et prend en compte la projection et les effets optiques pertinents. Un objectif de perspective conventionnel, un système fisheye et des images déjà non déformées ne doivent pas être traités comme des entrées identiques. Déterminez ce que contiennent les fichiers réels, y compris les corrections appliquées avant le traitement. Le nom marketing de l'appareil photo ne décrit pas à lui seul l'état géométrique d'une image exportée.
Utiliser une complexité de modèle appropriée
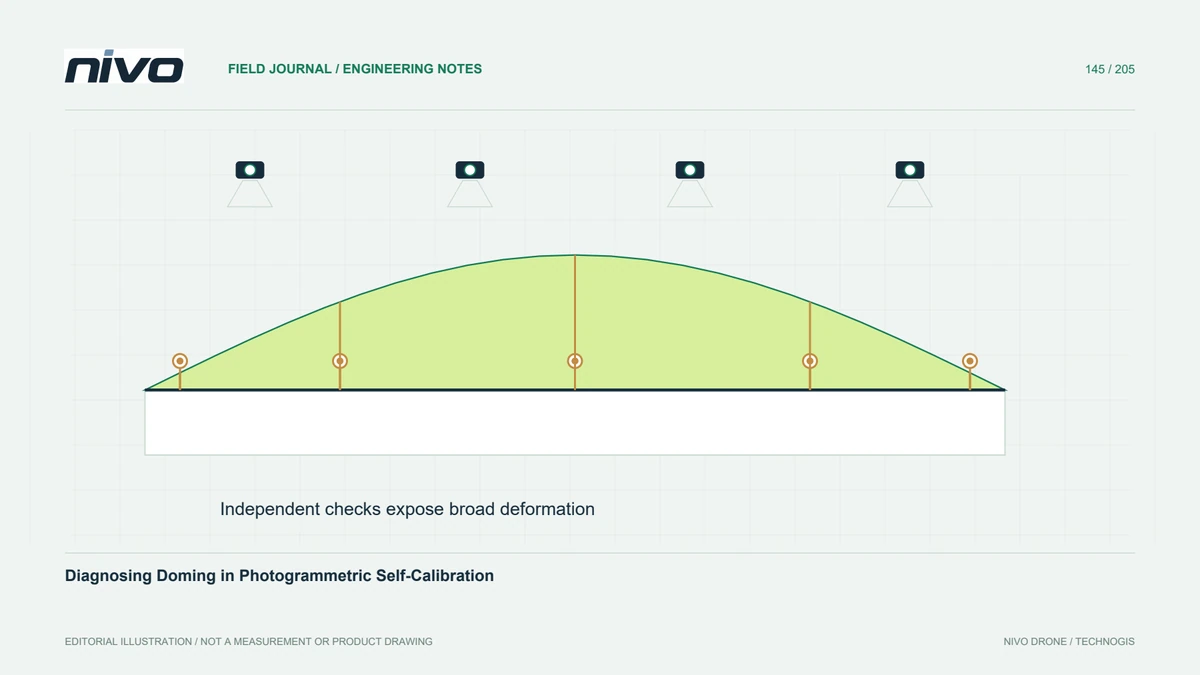
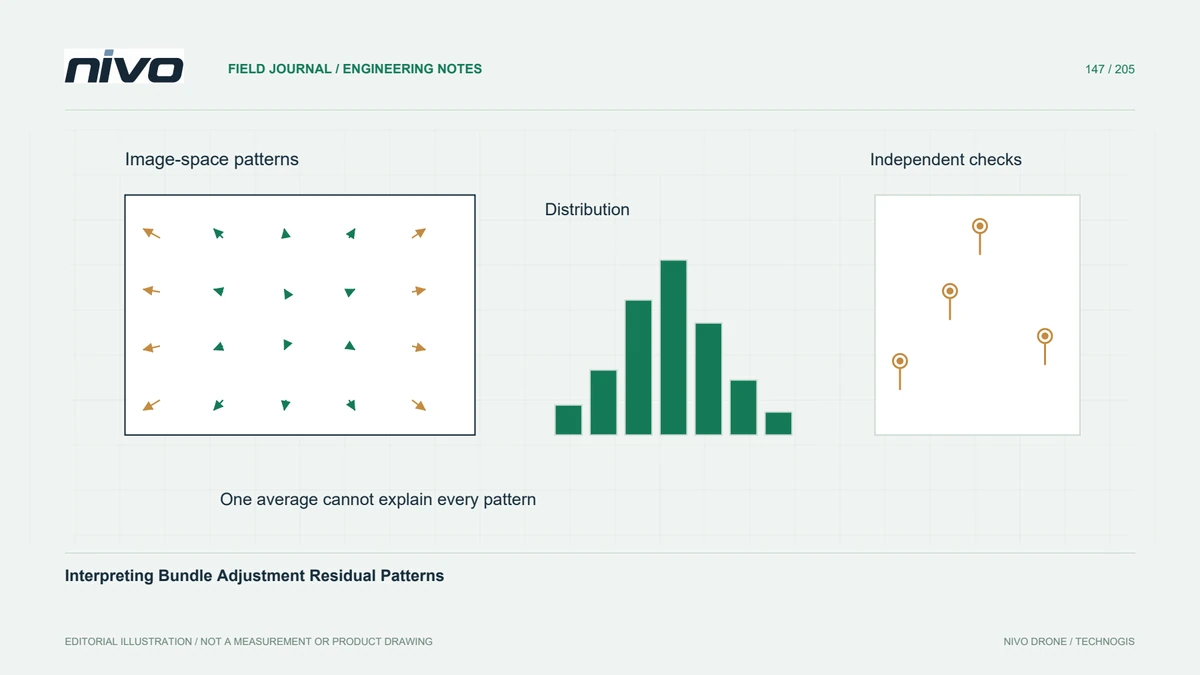
Choisissez un modèle capable de représenter la distorsion pertinente sans ajouter de liberté non prise en charge. Un plus grand nombre de coefficients peut réduire les résidus sur les données utilisées pour l'estimation tout en produisant un étalonnage invraisemblable ou instable. Un modèle trop simple peut laisser des schémas systématiques que la reconstruction intègre ailleurs. Commencez par un modèle approprié documenté et inspectez la structure résiduelle, la plausibilité des paramètres et les vérifications externes avant d'envisager une alternative plus complexe.
Vérifier les conventions des paramètres lors du transfert
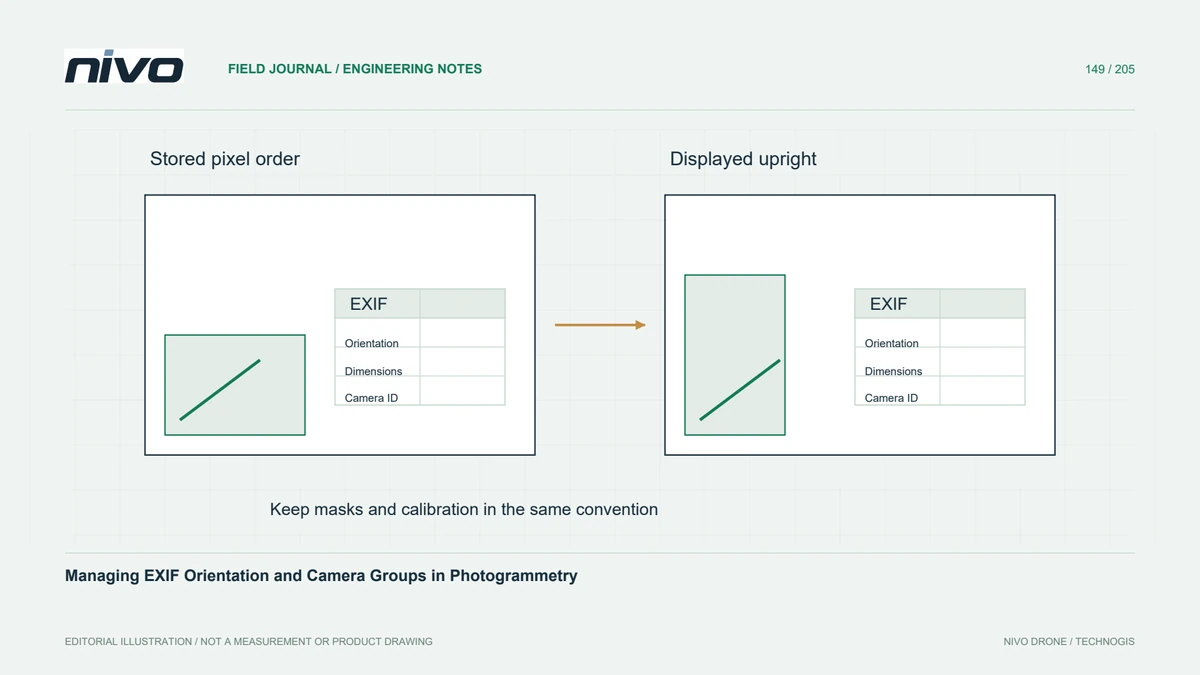
Les fichiers d'étalonnage provenant de différents outils peuvent utiliser différentes origines de coordonnées, normalisations, ordres de paramètres et formulations de distorsion. Des noms de paramètres similaires ne garantissent pas une compatibilité directe. Confirmez les dimensions de l’image et les conventions exactes de source et de destination avant de transférer les valeurs. Testez le modèle converti sur des emplacements d'images connus plutôt que de coller des coefficients dans les champs d'une autre application et en supposant qu'une importation réussie établit l'équivalence.
Regrouper les images par calibrage commun justifié
Partagez les paramètres uniquement entre des images qui représentent raisonnablement la même configuration d’imagerie. Les changements de mise au point, les changements de zoom, les différents objectifs ou le prétraitement géométrique de l'image peuvent nécessiter un traitement séparé. À l’inverse, créer un calibrage distinct pour chaque image peut affaiblir l’estimation. Utilisez les enregistrements d'acquisition et l'inspection des fichiers pour justifier le regroupement, puis confirmez que les différences estimées sont étayées par les observations plutôt que de compenser d'autres erreurs.
Tester un bloc représentatif
Dans un levé hypothétique avec deux configurations de caméra, comparez les configurations de modèle justifiées sur un bloc connecté représentatif. Maintenez la cohérence des points de contrôle et d’évaluation et inspectez à la fois le comportement des bords de l’image et les écarts dans l’espace objet. Rejetez les configurations avec des paramètres peu plausibles même si une statistique moyenne s'améliore. Si les résultats restent ambigus, obtenez de meilleures preuves d'étalonnage ou d'acquisition au lieu de sélectionner l'option qui crée l'aperçu du terrain le plus fluide.
Livrer le modèle sélectionné et ses preuves
Fournissez le type de projection, les valeurs des paramètres, la convention de coordonnées, les dimensions de l'image, les groupes de caméras et si les paramètres ont été fixes ou affinés. Conservez la source d’étalonnage et les résultats de comparaison avec l’enregistrement de traitement. L'acceptation doit établir une interprétation reproductible du modèle choisi et une géométrie indépendante utile. Un modèle de lentille fait partie de la chaîne de mesure ; il ne peut pas réparer les chevauchements manquants, les images floues ou les contrôles au sol mal identifiés.