फोटोग्रामेट्री के लिए कैमरा लेंस विरूपण मॉडल चुनना
साक्ष्य-समर्थित कैमरा मॉडल और अंशांकन नियम चुनें। अधिक गुणांकों को बेहतर सटीकता की गारंटी मानने के बजाय पैरामीटर स्थिरता और स्वतंत्र ज्यामिति जाँचें।
भौतिक इमेजिंग प्रणाली से प्रारंभ करें
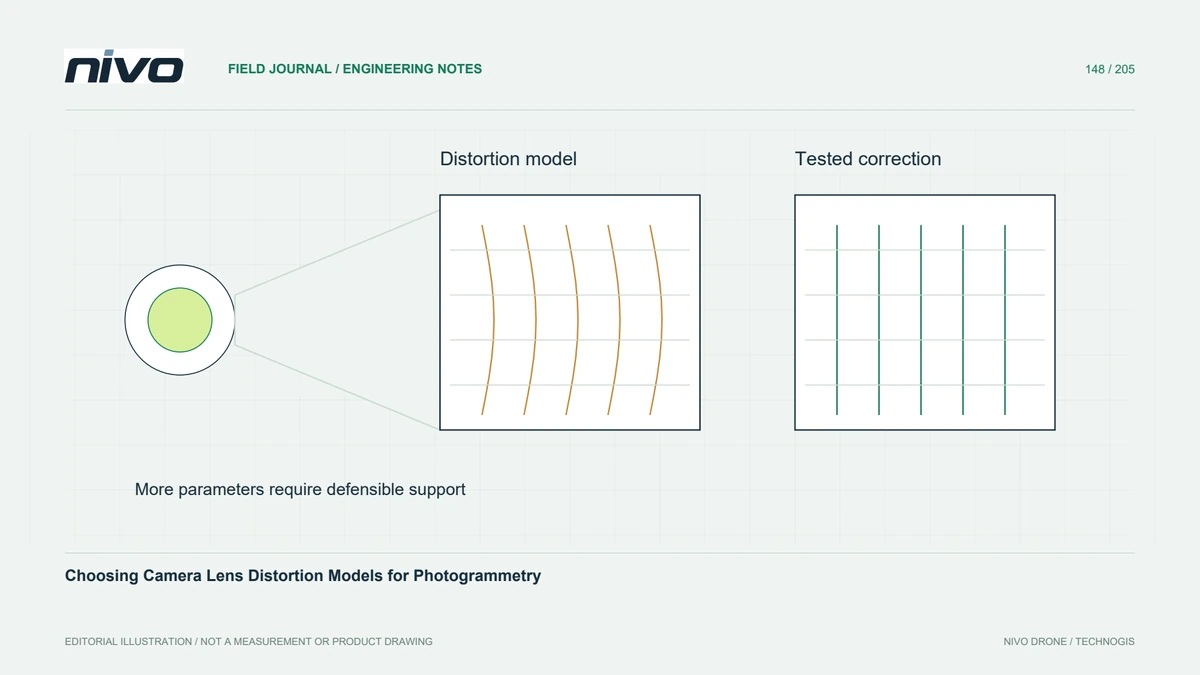
एक कैमरा मॉडल त्रि-आयामी ज्यामिति को छवि निर्देशांक से जोड़ता है और प्रक्षेपण और प्रासंगिक ऑप्टिकल प्रभावों का हिसाब रखता है। एक पारंपरिक परिप्रेक्ष्य लेंस, एक फिशआई सिस्टम और विकृति-सुधार से गुजर चुकी इमेजरी को समान इनपुट के रूप में नहीं माना जाना चाहिए। प्रसंस्करण से पहले लागू किए गए किसी भी सुधार सहित, स्थापित करें कि वास्तविक फ़ाइलों में क्या है। अकेले कैमरे का मार्केटिंग नाम किसी निर्यातित छवि की ज्यामितीय स्थिति का वर्णन नहीं करता है।
उपयुक्त मॉडल जटिलता का प्रयोग करें
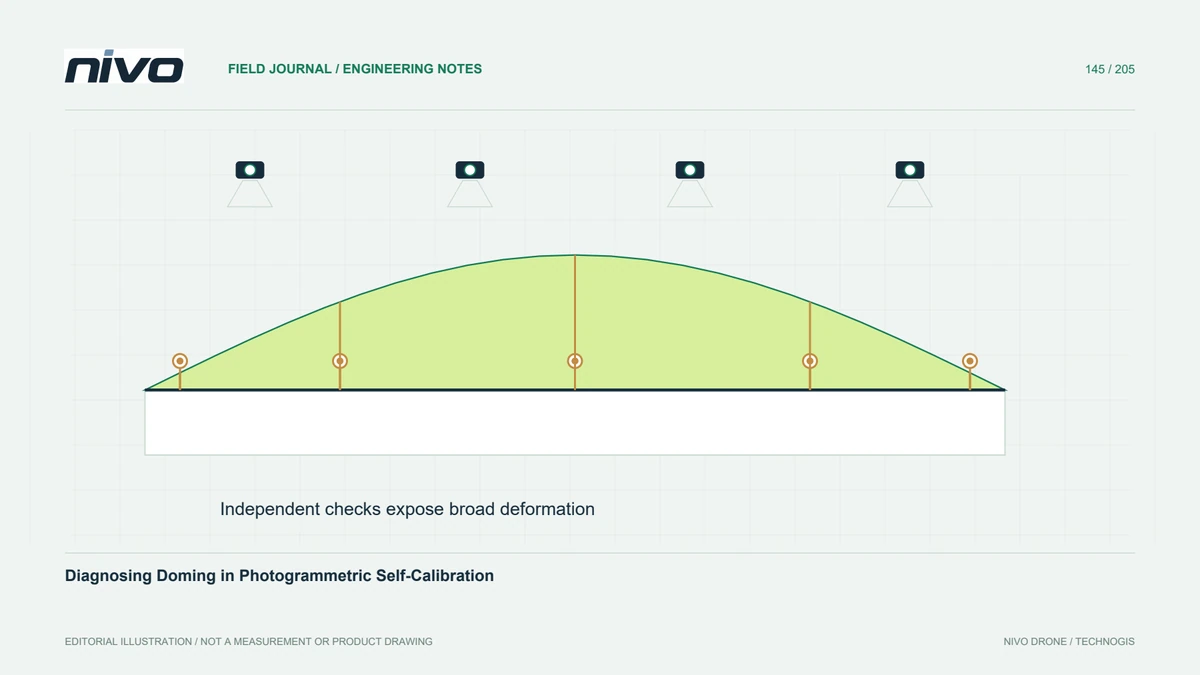
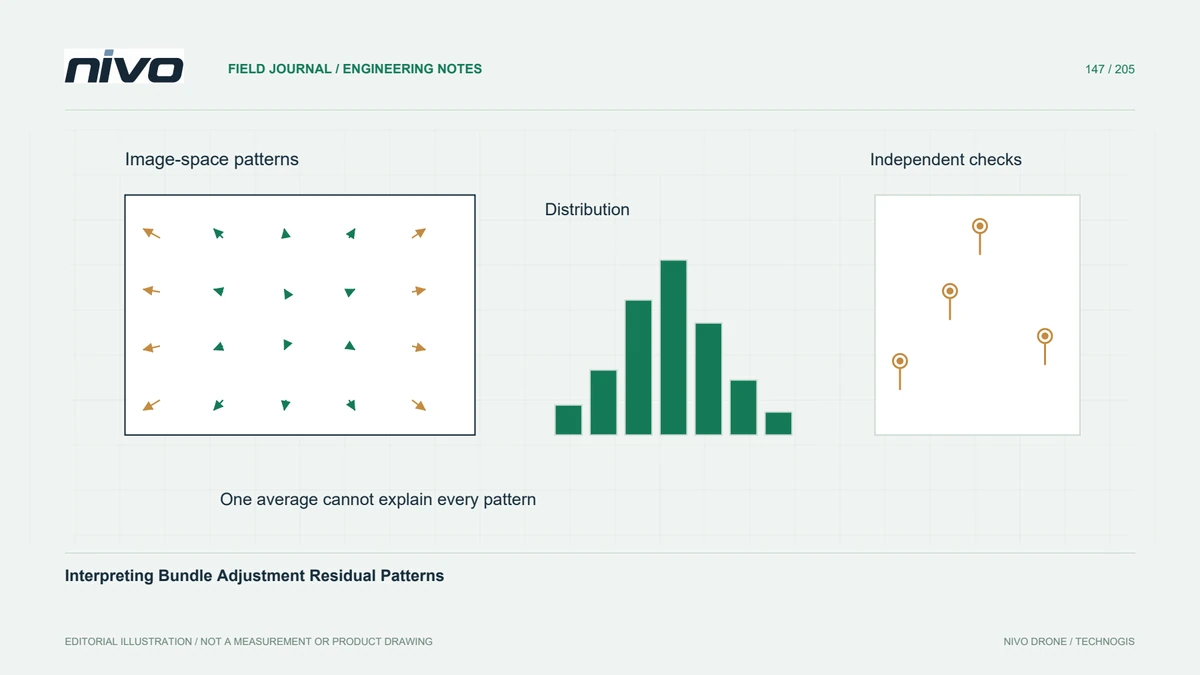
असमर्थित स्वतंत्रता को जोड़े बिना प्रासंगिक विकृति का प्रतिनिधित्व करने में सक्षम मॉडल चुनें। अधिक गुणांक अविश्वसनीय या अस्थिर अंशांकन उत्पन्न करते हुए अनुमान में प्रयुक्त डेटा पर फिट की त्रुटि कम कर सकते हैं। बहुत सरल मॉडल व्यवस्थित पैटर्न छोड़ सकता है जिसे पुनर्निर्माण कहीं और समायोजित करता है। एक प्रलेखित उपयुक्त मॉडल से शुरुआत करें और अधिक जटिल विकल्प पर विचार करने से पहले अवशिष्ट संरचना, पैरामीटर संभाव्यता और बाहरी जांच का निरीक्षण करें।
स्थानांतरण के दौरान पैरामीटर सम्मेलनों की जाँच करें
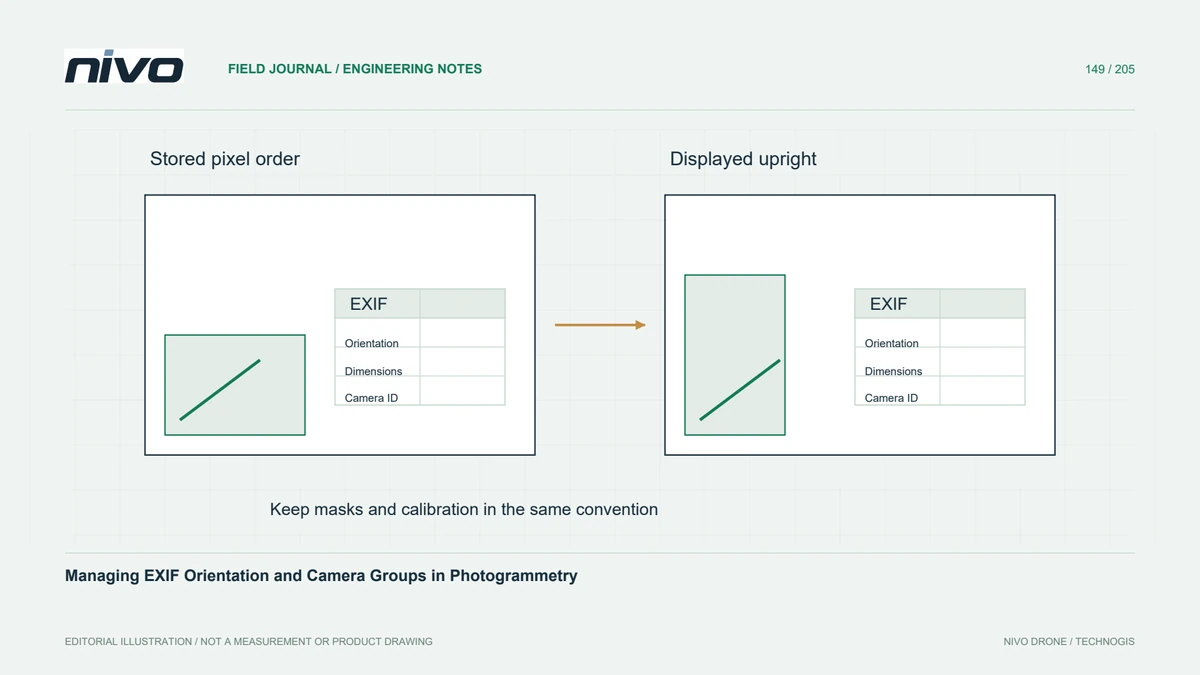
विभिन्न उपकरणों से अंशांकन फ़ाइलें विभिन्न निर्देशांक उत्पत्ति, सामान्यीकरण, पैरामीटर ऑर्डरिंग और विरूपण फॉर्मूलेशन का उपयोग कर सकती हैं। समान पैरामीटर नाम प्रत्यक्ष संगतता की गारंटी नहीं देते हैं। मूल्यों को स्थानांतरित करने से पहले छवि आयाम और सटीक स्रोत और गंतव्य सम्मेलनों की पुष्टि करें। किसी अन्य एप्लिकेशन के फ़ील्ड में गुणांक चिपकाने और यह मानने के बजाय ज्ञात छवि स्थानों पर परिवर्तित मॉडल का परीक्षण करें कि एक सफल आयात समतुल्यता स्थापित करता है।
उचित सामान्य अंशांकन द्वारा छवियों का समूह बनाएं
केवल उन छवियों के बीच पैरामीटर साझा करें जो उचित रूप से समान इमेजिंग कॉन्फ़िगरेशन का प्रतिनिधित्व करते हैं। फोकस परिवर्तन, ज़ूम परिवर्तन, विभिन्न लेंस, या ज्यामितीय छवि प्रीप्रोसेसिंग के लिए अलग उपचार की आवश्यकता हो सकती है। इसके विपरीत, प्रत्येक छवि के लिए एक अलग अंशांकन बनाने से अनुमान कमजोर हो सकता है। समूहीकरण को उचित ठहराने के लिए डेटा-संग्रह रिकॉर्ड और फ़ाइल निरीक्षण का उपयोग करें, फिर पुष्टि करें कि अनुमानित अंतर अन्य त्रुटियों की भरपाई के बजाय अवलोकनों द्वारा समर्थित हैं।
एक प्रतिनिधि ब्लॉक का परीक्षण करें
दो कैमरा सेटअप के साथ एक काल्पनिक सर्वेक्षण में, एक प्रतिनिधि कनेक्टेड ब्लॉक पर उचित मॉडल कॉन्फ़िगरेशन की तुलना करें। नियंत्रण और मूल्यांकन बिंदुओं को सुसंगत रखें, और छवि-किनारे व्यवहार और ऑब्जेक्ट-स्पेस विसंगतियों दोनों का निरीक्षण करें। एक औसत आँकड़ा बेहतर होने पर भी अविश्वसनीय मापदंडों वाले कॉन्फ़िगरेशन को अस्वीकार करें। यदि परिणाम अस्पष्ट रहते हैं, तो किसी भी विकल्प का चयन करने के बजाय बेहतर अंशांकन या डेटा-संग्रह साक्ष्य प्राप्त करें जो सबसे चिकना भूभाग पूर्वावलोकन बनाता है।
चयनित मॉडल और उसके साक्ष्य प्रदान करें
प्रक्षेपण प्रकार, पैरामीटर मान, निर्देशांक सम्मेलन, छवि आयाम, कैमरा समूह, और क्या पैरामीटर तय या परिष्कृत किए गए थे, वितरित करें। अंशांकन स्रोत और प्रसंस्करण रिकॉर्ड के साथ तुलना परिणामों को सुरक्षित रखें। स्वीकृति को चुने गए मॉडल और उपयोगी स्वतंत्र ज्यामिति की प्रतिलिपि प्रस्तुत करने योग्य व्याख्या स्थापित करनी चाहिए। एक लेंस मॉडल माप श्रृंखला का हिस्सा है; यह गायब ओवरलैप, धुंधली छवियों, या गलत तरीके से पहचाने गए ग्राउंड कंट्रोल की मरम्मत नहीं कर सकता है।