Rolling Shutter dalam Imej Dron: Gejala, Ujian dan Had Pembetulan
Bezakan rolling shutter daripada kabur gerakan, nilai kesan geometri dan uji pembetulan pemprosesan terhadap output ukur yang diperiksa secara bebas.
Fahami cara bingkai dibaca
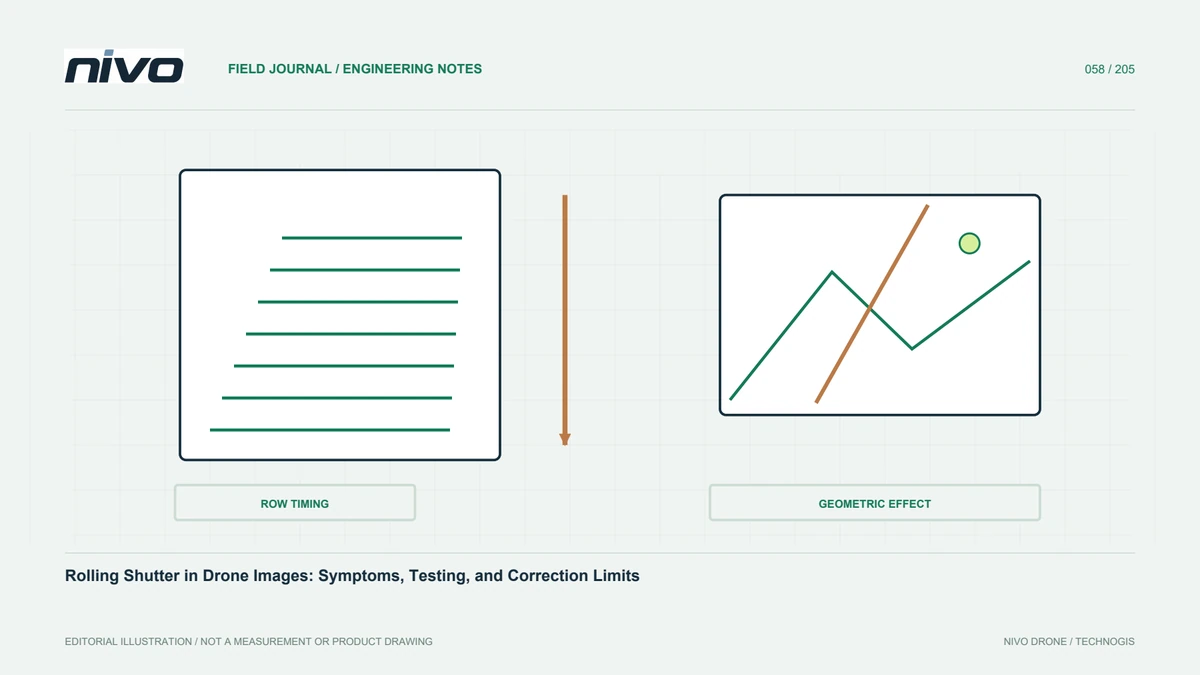
Sensor rolling shutter membaca bahagian bingkai pada masa berlainan. Gerakan kamera atau subjek ketika pembacaan bermakna seluruh imej tidak semestinya mewakili satu kedudukan seketika. Kesan udara termasuk garisan condong, bentuk berubah atau geometri tidak konsisten antara foto. Skala bergantung pada sensor serta gerakan. Masukkan mod pengatup sebenar dalam penilaian muatan. Mengetahui kamera menggunakan sensor elektronik tidak cukup; fahami mod dipakai dan cara pemerolehan serta pemprosesan menangani cirinya.
Jangan kelirukan herotan dengan kabur gerakan
Kabur gerakan menggabungkan pergerakan sepanjang dedahan, manakala herotan rolling shutter berkaitan masa bacaan berbeza merentas bingkai. Kedua-duanya boleh wujud bersama tetapi memerlukan alasan berlainan. Dedahan pendek mengehadkan kabur tanpa semestinya menghapuskan geometri pembacaan. Pembetulan geometri tidak memulihkan butiran hilang akibat kabur. Periksa ketajaman setempat berasingan daripada bentuk. Garisan tajam tetapi condong luar biasa menimbulkan soalan berbeza daripada tepi terseret. Dokumentasikan beberapa bingkai, bukan menentukan masalah daripada objek yang mungkin memang senget.
Sertakan putaran dan getaran dalam siasatan
Kelajuan mendatar bukan satu-satunya pengaruh. Putaran serta getaran mengubah arah pandangan ketika sensor dibaca. Pelekap tidak sesuai menghasilkan corak cepat berubah dalam dan antara bingkai. Mulakan pemasangan direka untuk platform serta semak sambungan dan susunan mekanikal diluluskan. Bandingkan asas diketahui, bukan menyelesaikan semua getaran melalui pemprosesan. Jalankan percubaan dalam had pesawat diluluskan bersama pasukan yang memahami objektif. Peralatan selamat serta utuh ialah prasyarat data perbandingan berguna.
Pilih kawasan ujian dengan ciri boleh diperiksa
Gunakan garis statik, bucu, tekstur dan ciri yang kelihatan dari beberapa arah. Rakam blok pendek dengan tetapan direkodkan. Jika sesuai operasi, bandingkan senario gerakan tanpa mengubah banyak pemboleh ubah serentak. Simpan imej asal serta navigasi untuk menghubungkan gejala dengan penerbangan. Sasaran bergerak sahaja lemah sebagai rujukan kerana gerakannya sendiri mempengaruhi bentuk. Teruskan ujian hingga pemprosesan contoh. Herotan kecil dalam satu foto masih melemahkan geometri apabila banyak imej digabung dalam pembinaan besar.
Fahami pilihan pembetulan pemprosesan
Sesetengah alat fotogrametri memodelkan rolling shutter. OpenDroneMap mendokumentasikan pilihan pembetulan serta masa bacaan sensor. Suis tersedia tidak bermakna semua kamera mempunyai parameter betul atau semua gerakan dapat dibetulkan sepenuhnya. Semak sokongan kamera, takrif dan unit bagi versi digunakan. Jangan masukkan anggaran tanpa penjelasan demi proses berjalan. Dapatkan bukti atau nasihat teknikal apabila diperlukan. Simpan parameter bersama output dan nilai melalui geometri, bukan sekadar tugas pemprosesan mencapai penghujung tanpa ralat.
Bandingkan output terhadap semakan bebas
Proses percubaan menggunakan konfigurasi pertimbangan dan nilai titik semakan di luar kawalan. Periksa ralat ruang serta mengikut tinggi, keselarasan permukaan dan sambungan kawasan model. Pembetulan satu statistik residu tidak semestinya memperbaiki semua aspek. Rekod kepekaan dan pilih tingkah laku boleh dijelaskan. Fahami ketidakpastian ukur kawalan serta koordinat supaya kesan kamera tidak dikelirukan dengan ralat lain. Perbandingan jelas lebih berguna daripada menganggap pembetulan mesti sentiasa diaktifkan bagi data kurang dikenali.
Utamakan pencegahan semasa pemerolehan
Imej konsisten menyediakan asas lebih kukuh daripada gerakan serta pemasangan tidak terkawal. Gunakan julat diuji, periksa kestabilan mekanikal dan kekalkan profil kamera boleh ulang. Jika gabungan kerap bermasalah, nilai semula kesesuaian projek. Isunya bukan teknologi pengatup sahaja tetapi kemampuan mengekalkan hasil diterima dalam keadaan lapangan. Jangan ganti penerimaan muatan dengan janji pembetulan kemudian. Pilih konfigurasi yang menghasilkan bukti melalui pemeriksaan yang benar-benar boleh dilakukan rutin oleh pengendali serta pemproses.
Jejaki perubahan kamera dengan teliti
Mod pengatup, perisian tegar, resolusi atau tetapan bacaan mengubah andaian pemprosesan. Log setiap perubahan, alasan dan hasil ujian. Simpan identiti badan serta kanta supaya peranti berlainan tidak bercampur tanpa sedar. Semak sebelum terbang jika kamera digunakan untuk tujuan lain. Kekalkan pakej asas imej, parameter dan semakan bebas. Ia membantu mengesan kemerosotan tanpa memulakan semua eksperimen semula serta menggantikan aduan ketepatan kabur dengan konfigurasi dan data khusus yang boleh diulang untuk sokongan.
Jadikan bukti sebagai batas operasi
Akhiri ujian dengan konfigurasi diterima, keadaan diuji serta pencetus penilaian semula yang jelas. Beri contoh gejala dikenal pengendali dan kriteria menjeda pemerolehan. Bagi ukuran, dokumentasikan pembuktian mutu serta ketidakpastian berbaki. Satu percubaan tidak meliputi semua persekitaran atau rupa bumi. Batas ditakrif menjadikan penilaian rolling shutter sebahagian kawalan mutu sistematik. Keputusan kamera serta misi mengikuti tingkah laku diperhatikan, bukan istilah meyakinkan atau andaian bahawa pilihan perisian menjamin hasil memuaskan.
Contoh ilustrasi: menguji penjelasan rolling shutter
Bayangkan pasukan hipotesis menyemak pembinaan dengan tepi bangunan tidak konsisten. Foto individu agak tajam, lalu perbincangan bermula dengan menambah kawalan. Sebelum reka ukur diubah, pemproses memeriksa mod kamera serta gerakan berpotensi rolling shutter. Imej asal, navigasi, pelekap dan parameter dikumpulkan. Rujukan koordinat turut disemak supaya kedudukan salah tidak dianggap tingkah laku sensor. Penjelasan kekal hipotesis, bukan diagnosis daripada satu garisan condong.
Penyemak memproses data sama dengan tetapan alternatif terdokumen dan membandingkan titik semakan bebas serta ciri stabil. Mereka tidak mencipta nilai bacaan hanya kerana perisian menerimanya. Parameter tidak diketahui memerlukan bukti susulan teknikal. Residu ringkasan lebih rendah dinilai bersama bentuk permukaan serta taburan ralat, bukan bukti semua bahagian bertambah baik. Konfigurasi diterima dan ketidakpastian ditulis dalam rekod operasi. Perubahan mod atau perisian tegar kemudian mencetus semakan bersasar terhadap asas. Senario memisahkan pemerolehan, rujukan dan andaian pemprosesan daripada satu penyelesaian sejagat.
Pasukan membandingkan model pemprosesan disokong dengan perubahan pemerolehan yang mengurangkan gerakan bermasalah dalam keadaan diluluskan. Rekod menjelaskan gejala ditangani serta andaian berbaki. Penyerahan memerlukan versi output sepadan, identiti semakan bebas dan penjelasan corak ralat ruang. Penerima boleh membezakan angka ringkasan bertambah baik daripada ciri tujuan benar-benar diperbaiki. Kes tidak selesai hanya kerana output lebih lurus atau kotak pembetulan ditandakan dalam proses tanpa penjelasan.