Rolling shutter in dronebeelden: kenmerken, tests en correctiegrenzen
Onderscheid rolling shutter en bewegingsonscherpte en toets geometrische correcties aan onafhankelijk beoordeelde meetproducten.
Begrijp hoe het beeld wordt uitgelezen
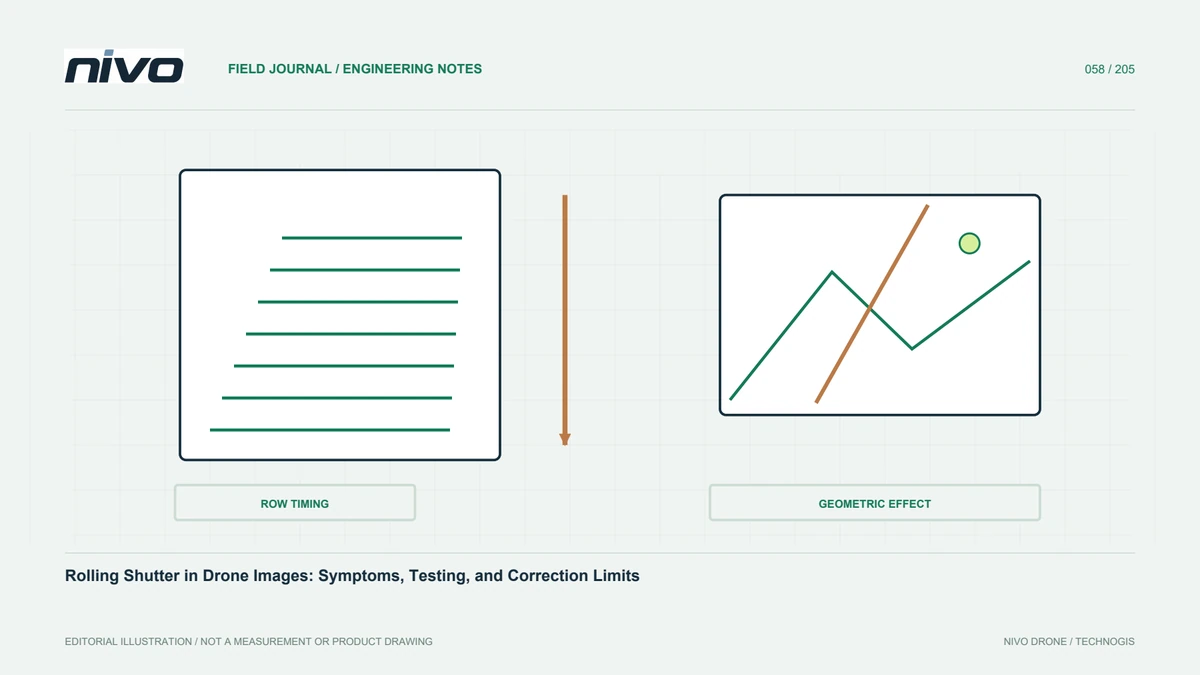
Een rolling-shuttersensor kan delen van hetzelfde beeld op verschillende momenten uitlezen. Beweging van camera of onderwerp betekent dan dat het beeld niet overal dezelfde momentpositie vertegenwoordigt. In luchtbeelden kunnen scheve lijnen, veranderde vormen en onderlinge geometrische verschillen ontstaan. De omvang hangt van sensor en beweging af. Neem de werkelijk gebruikte sluitermodus mee in de payloadbeoordeling. Een elektronische sensor alleen zegt onvoldoende: begrijp de modus en hoe opname en verwerking haar specifieke eigenschappen behandelen.
Verwar vervorming en blur niet
Bewegingsonscherpte integreert beweging tijdens de belichting; rolling-shuttervervorming ontstaat door verschillende uitleesmomenten binnen het beeld. Beide kunnen tegelijk voorkomen, maar vragen een andere redenering. Kort belichten beperkt onscherpte zonder alle uitleesgerelateerde geometrie weg te nemen. Geometrische correctie herstelt geen detail dat al verloren is. Beoordeel lokale scherpte afzonderlijk van vorm. Een scherpe maar onnatuurlijk hellende gebouwlijn roept een andere vraag op dan een uitgesmeerde rand. Documenteer meerdere beelden, want een object kan ook werkelijk schuin zijn.
Neem rotatie en trilling mee
Horizontale snelheid is niet de enige invloed. Camerarotatie en trilling kunnen tijdens het uitlezen de kijkrichting veranderen. Een ongeschikte houder veroorzaakt mogelijk snel wisselende patronen binnen en tussen beelden. Begin met een voor het platform ontworpen installatie en controleer verbindingen en goedgekeurde mechanische opbouw. Vergelijk een bekende uitgangsconfiguratie in plaats van ieder trillingsprobleem met verwerking te willen oplossen. Proeven blijven binnen geaccepteerde toestelgrenzen en worden uitgevoerd met een team dat het doel begrijpt. Intacte apparatuur is een voorwaarde voor bruikbare vergelijking.
Kies inspecteerbare kenmerken
Statische lijnen, hoeken en textuur uit meerdere richtingen zijn geschikt. Korte proef behoudt instellingen, navigatie en bron. Vergelijk beweging zonder veel tegelijk. Bewegend doel is zwakke referentie. Ga door echte verwerking: klein beeldverschil kan groot model beïnvloeden.
Begrijp correctieopties
OpenDroneMap documenteert rolling-shuttercorrectie en uitleestijd. Beschikbaar betekent geen passende waarde voor elke camera. Controleer ondersteuning, definitie en eenheid bij versie. Geen schatting alleen om door te gaan. Vraag bewijs en beoordeel geometrie, niet afgeronde verwerking.
Vergelijk onafhankelijk
Alternatieven op dezelfde proef worden met niet-ingepaste punten, ruimtepatroon, hoogte en oppervlak getoetst. Eén verbeterd residu betekent niet overal. Benoem gevoeligheid, referentieonzekerheid en kaders. Verklaarbare keuze helpt meer dan correctie altijd aanzetten.
Voorkom bij opname
Consistent beeld, stabiele montage en getest bereik geven sterkere basis. Herhaald problematisch vraagt heroverweging. Sluitertechniek alleen bepaalt niet veldresultaat. Acceptatie wordt niet vervangen door latere softwarebelofte. Operators moeten de nodige checks routinematig kunnen uitvoeren.
Volg wijzigingen
Modus, firmware, resolutie en uitlezen veranderen aannames. Noteer reden en proef met camera- en lensidentiteit. Andere gebruik vraagt precheck. Basis met beelden, parameters en onafhankelijke toets helpt diagnose zonder volledig opnieuw en maakt support concreet.
Vertaal bewijs naar grenzen
Eindtest noemt aanvaard, omstandigheden en hertoetsgronden. Symptoomvoorbeelden helpen pauzebesluit. Meetkwaliteit en onzekerheid worden beschreven. Eén proef geldt niet overal. Systematisch oordeel volgt gedrag in plaats van technische taal of checkboxgarantie.
Hypothetisch praktijkvoorbeeld: rolling-shutterverklaring toetsen
Stel dat een team een reconstructie met ongelijke gebouwranden beoordeelt. Losse foto's lijken scherp, zodat eerst meer grondslag wordt voorgesteld. De verwerker controleert vóór ontwerpwijziging of modus en beweging rolling shutter kunnen veroorzaken. Originalen, navigatie, montage en parameters worden verzameld. Ook referenties worden gecontroleerd zodat een positievraag niet verkeerd aan de sensor wordt toegeschreven. De verklaring blijft hypothese en geen diagnose uit één lijn.
Hetzelfde proefmateriaal wordt met gedocumenteerde alternatieven verwerkt en aan onafhankelijke punten en vaste kenmerken getoetst. Niemand verzint een uitleestijd omdat software een getal accepteert. Onbekende parameters krijgen een bewijsverzoek. Een lager samenvattend residu wordt naast vorm en foutverdeling gelezen. Geaccepteerde configuratie en resterende onzekerheid komen in het register. Latere firmware of moduswijziging leidt tot een gerichte controle. Zo blijven opnamegedrag, referentie en verwerkingsaannames afzonderlijk beoordeelbaar.
Het team vergelijkt een ondersteund verwerkingsmodel met een opnamewijziging die de problematische beweging onder toegestane omstandigheden vermindert. Het beschrijft welk symptoom iedere keuze aanpakt. De overdracht vraagt passende versies, controlepuntidentiteit en uitleg van ruimtepatronen. De ontvanger onderscheidt betere score en betere relevante kenmerken. Het geval eindigt niet alleen wegens rechter beeld of ingeschakelde correctie in een verder onverklaarde verwerking.