ドローン画像のローリングシャッター:症状、試験、補正の限界
ブレと読出し歪みを区別し、運動による幾何影響と処理補正を、独立検証した成果で評価します。
フレームの読出しを理解する
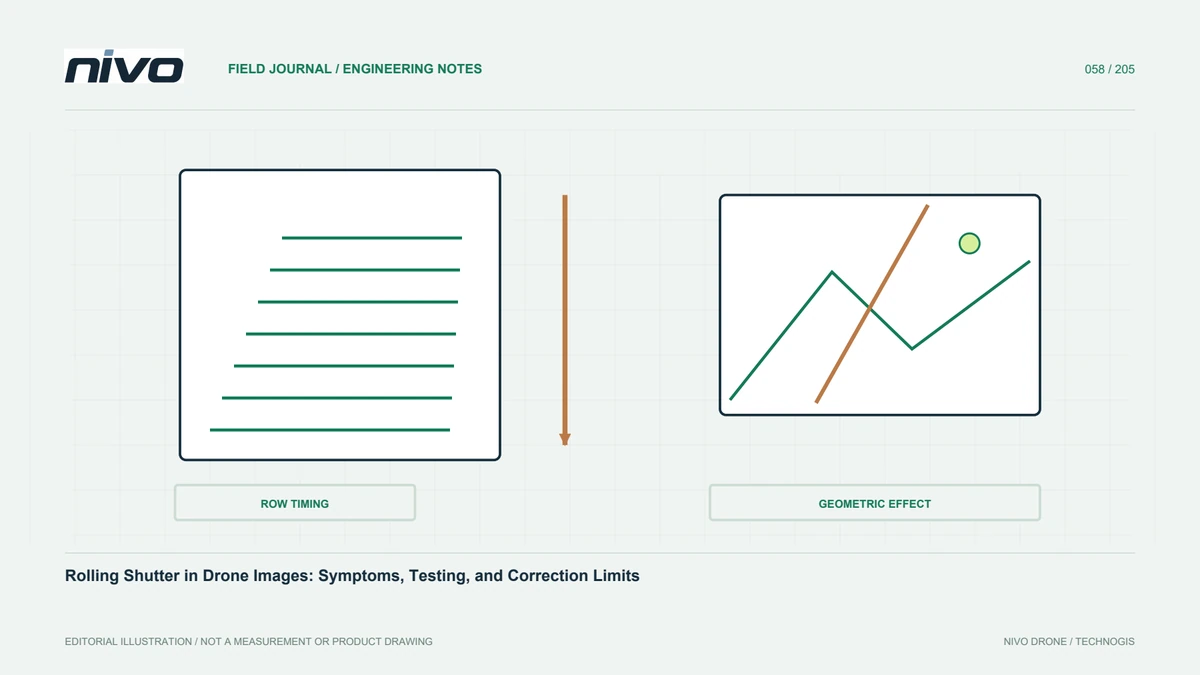
ローリングシャッターは画面の部分を異なる時刻で読みます。その間のカメラや対象の運動により、全画像が一瞬の位置を表さない場合があります。傾線、形変化、写真間不整合が生じ、程度はセンサーと運動次第です。実モードを載荷評価に含め、電子センサーという知識だけで済ませず、取得と処理がその特性をどう扱うか理解します。
歪みとブレを混同しない
ブレは露光中の運動積分、読出し歪みは画面各部の時刻差です。共存しても考え方が違います。短露光はブレを減らしても読出し幾何を消すとは限らず、幾何補正は失った細部を戻しません。形と局所鮮明さを別々に見て、鮮明な斜線と広い擦れを分けます。本当に斜めの物かもしれない一例だけでなく複数フレームを記録します。
回転と振動も調べる
水平速度だけでなく回転と振動が読出し中の視向を変えます。不適取付はフレーム内外で急変模様を作る場合があります。平台向け設置と承認接続を確認し、全てを後処理で解かず既知基準へ比較します。目的理解チームで機体の承認限界内に試験を行い、安全で損傷のない機器を有用比較の前提にします。
確認可能な要素を持つ試区を選ぶ
静止線、角、テクスチャ、複方向で見える物を使い、記録設定で短区を撮ります。適切運用下なら多数変数同時変更を避け運動情景を比べます。原画像と航法を保ち、自己運動が形を変える移動目標だけを参考にしません。単写真で目立たなくても大再構築を弱めるため、代表処理まで試します。
処理補正の選択肢を理解する
一部工具は読出しをモデル化し、OpenDroneMapは補正と読出し時間を説明します。設定項目があっても全カメラ正値や全運動完全補正は保証しません。版に合う対応、定義、単位を確認し、処理続行のため理由不明値を入れません。証拠や技術助言を得て、値と出力を残し、完了状態でなく幾何で効果を判断します。
独立検証で出力を比べる
候補構成で同試験を処理し、標定外点、空間・高程誤差、面一貫性、接続を見ます。一残差改善で全側面改善とはしません。感度を記し説明できる挙動を選び、標定不確かさと参考を理解して他誤差をカメラへ混ぜません。未知データは必ず補正という仮定より、明確比較が有用です。
取得での予防を優先する
無管理運動・設置変化より一貫画像が強い基礎です。試験運用範囲、機械安定、再現設定を維持します。反復問題なら適性を見直します。技術名だけでなく現場で合格を保てるかが重要です。後補正の約束を載荷受入に替えず、操作と処理が日常的に確認できる構成を選びます。
カメラ変更を丁寧に追う
モード、ファーム、解像度、読出し設定は処理仮定を変えます。変更、理由、結果を記し、カメラ・レンズ識別で混用を防ぎます。他用途後は飛行前設定を確認します。画像、値、独立点の基準包を残せば全実験をやり直さず劣化が分かり、曖昧精度苦情を具体的再現データへ変えて支援を改善します。
証拠を運用境界にする
受入構成、試験条件、再評価条件を明記し、認識できる症状と中断基準を与えます。量測は証明法と残未知を記します。一試験で全環境・地形を覆わず、系統品質管理にします。説得的用語や一ソフト選択で満足結果が出る仮定でなく、観測挙動からカメラと計画を決めます。
仮想事例:ローリングシャッター説を試す
建物端が不一致でも単写真は鮮明な仮想案件で、標定追加の前にモードと運動を調べます。原画像、航法、取付、値を集め、座標誤りをセンサーへ誤帰属しないよう参考も確認します。一斜線の診断でなく仮説のまま扱います。
記録した別設定で同データを処理し、独立点と安定物で比較します。数を入れられるから読出し値を作らず、不明なら技術フォローの証拠需要を記します。低残差を形と分布にも照合し、構成と未知を残します。後変更は基準へ再試験し、取得、参考、仮定を分け万能処方としません。
根拠ある処理モデルと、承認条件で問題運動を減らす取得策を比べ、症状への対応と残仮定を示します。版、独立点ID、空間誤差を引き渡し、摘要数改善と重要要素改善を分けます。直線がきれい、チェック済みだけで案件を閉じません。