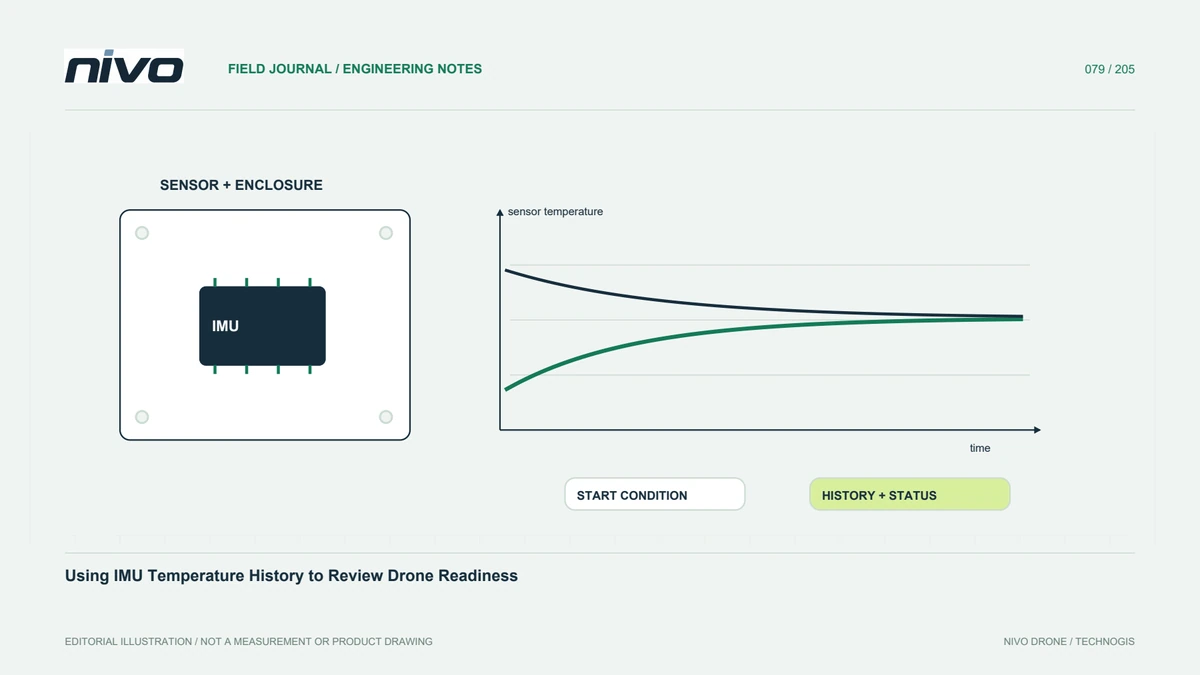
利用 IMU 温度历史评估无人机就绪状态
结合已记录的工况、适用的校准资料和受控审查,区分传感器的温度相关行为与安装问题。
区分就绪状态与等待时长
上电后等待固定时长,并不能证明所有惯性传感器在各种条件下均已就绪。关键是实际安装的系统是否满足其文档规定的要求。记录飞控型号、配置、环境条件,以及日志中可获得的传感器温度。具有温度管理功能的电路板,其行为可能不同于其他电路板。因此,机队指引应注明实际设备,不能默认不同设备可以直接互换。
明确需要调查的温度问题
惯性测量结果可能随温度变化,这也是支持相关功能的系统提供温度校准流程的原因。但并非每一次姿态偏差都是温漂。启动时的移动、安装问题、校准不一致或其他传感器问题,可能呈现相似现象。描述异常何时出现、如何演变,并保留一条关联上电、环境变化、就绪提示及操作人员观测的时间线。
核查校准记录的来源
确认接受校准的是哪台设备、适用固件、所用方法及记录的温度范围。另一台飞控的参数文件,不能证明当前这台已经完成有效校准。区分出厂资料与后续维修车间的变更。记录不完整时,应先要求技术澄清,再判断校准是否有效。审查应明确证据覆盖范围,而不是为所有航空器编造统一的温度阈值。
保留安装和环境背景
飞控通风、外壳变更、阳光直射及附近发热设备,都可能改变温度历史。比较不同记录前,应先记录这些条件。不要为了复现网上的方法而临时加热或冷却设备。校准和检查须由具备相应能力的人员遵循制造商及自动驾驶系统的相关指南进行。本文用于组织证据;具体操作及检查可以开展的条件,仍由经批准的指引确定。
带着明确目的比较不同记录
选择能回答同一问题的记录,并明确列出不同的初始条件。结合相关传感器和状态估计器信息审查温度曲线,注明中断或移动。偏差逐渐减小可以成为有用证据,但不能单独构成放飞批准。记录其他可能的解释,以及下一项能区分原因的检查,避免用简单的预热说法替代对实际系统的有据评估。
形成针对具体设备的指引
最终记录应明确飞控、获接受的校准依据、观测要求,以及需要重新审查的条件。硬件或外壳布置变化时,应更新培训示例。为报告无法解释的行为保留清晰渠道,不要教人员在熟悉的等待时间之后忽略异常。有价值的温度历史能支持可重复的就绪决策和维护沟通,但航空器的使用放行仍应由相应技术流程负责。