调整滤波设置前,如何解读无人机振动频谱
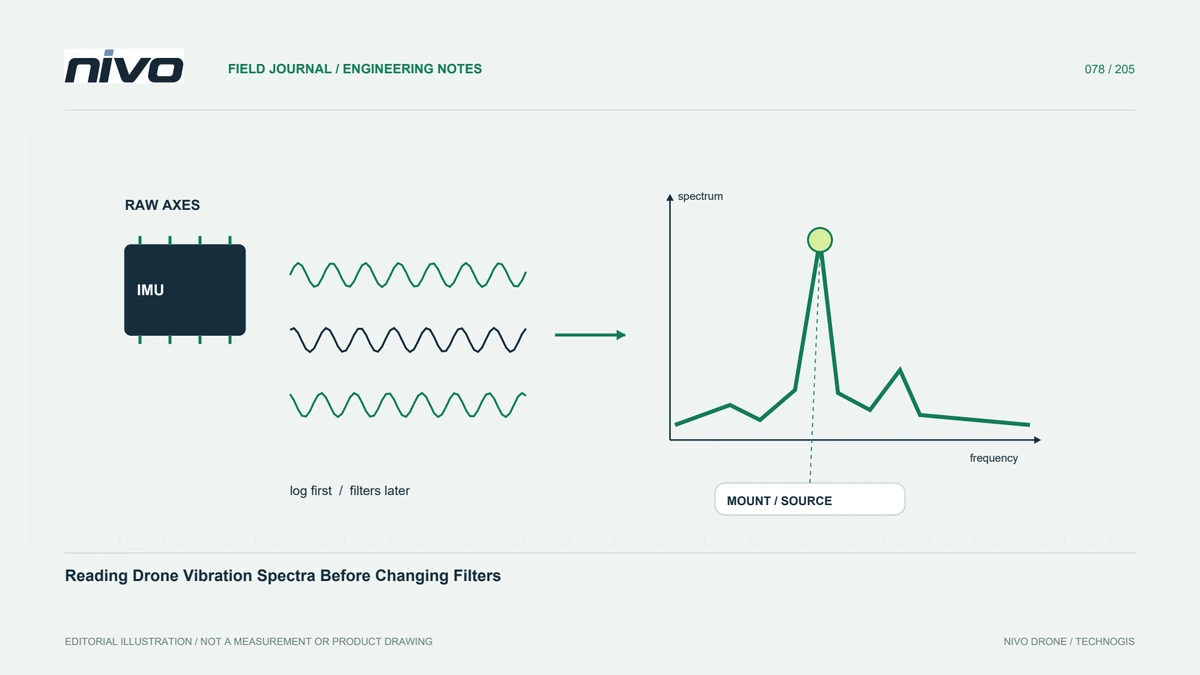
调整飞控滤波设置前,结合可比的原始记录、频率变化、机械检查和可追溯的验证结果,调查振动来源。
先明确症状,再查看频谱
频谱中的峰值表示振动能量集中在某一频率,不能单独证明某个部件已经损坏。首先记录所报告的症状、受影响的飞行阶段、航空器配置和记录时段。照片模糊与状态估计器告警应分别处理,因为两者可能需要不同的调查。还应记录异常是否出现在运输、维护或载荷更换之后。这些问题决定技术审查人员实际需要哪些证据。
确认记录适合分析
确认固件版本、传感器标识、采样配置及分析工具的要求。原始 IMU 记录可能产生体积较大的文件,采样缺失则会削弱分析的可靠性。保留原始日志并注明所选时段,不要只提供一张来源不明的截图。应比较相当的运行工况:即使坐标轴标签相同,静止状态下的低振动记录与带负载的飞行片段所回答的问题也不同。
结合运行工况解释频率
将频谱与可获得的转速观测、油门、飞行方向和空速变化结合比较。随推进需求移动的峰值,与不同工况下频率基本不变的峰值,指向不同的调查方向。检查多个轴和时段,不要只挑最显眼的图。采样限制和处理方法同样影响显示结果。在其他观测或检查能够区分原因之前,应把疑似振动源作为假设,而不是既定结论。
首先检查机械传递路径
检查经批准的安装方式、与飞控接触的电缆、松动的盖板,以及维护记录中已有的推进系统检查结果。即使减振安装件看起来完好,电缆仍可能形成意外的振动传递路径。遵循航空器的检查程序;调整滤波设置不能修复受损硬件。拍摄相关安装细节并保留部件标识,使航空器恢复使用后,这些证据仍能被正确理解。
在技术管控下评估变更
具备相应资质的审查人员应结合已安装的飞控、软件版本、计算能力及航空器验证流程,评估任何滤波调整方案。不能仅因另一架航空器出现类似峰值就照搬设置。保留基准配置,只修改有依据的项目。后续验证必须同时考虑噪声降低效果和系统响应,不能把曲线更平滑作为唯一的成功标准。
用可复现的对比形成结论
保留条件相匹配的调整前后时段、分析设置、机械检查结果和各项决定的依据。说明哪些工况已评估、哪些尚未测试。维护同事应能直接找到相同证据,而不必要求原分析人员重新制作。这样,频谱分析才能成为支持后续 NiVO 配置讨论的调查记录,而不是一组与航空器实际状态脱节的漂亮图表。