フィルター設定を変更する前にドローンの振動スペクトルを読む
飛行制御器のフィルター設定を変える前に、比較可能な生データ、周波数の変化、機械的点検と記録に基づく検証で振動を調べます。
スペクトルを見る前に症状を定義する
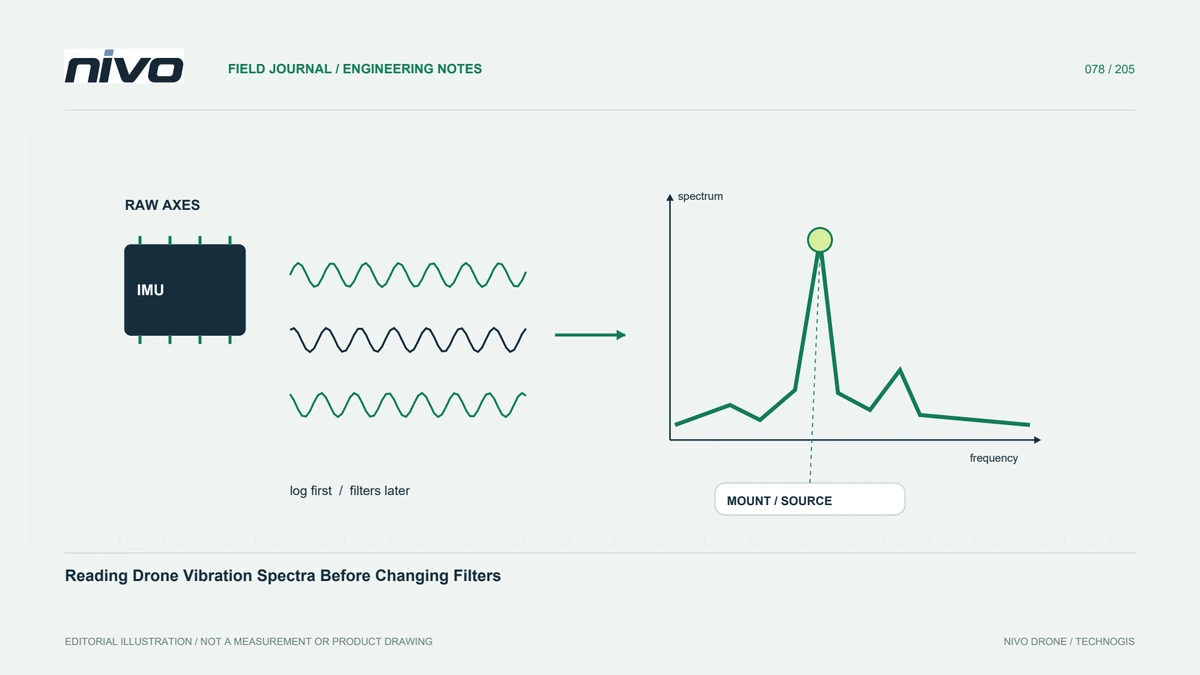
スペクトル ピークは、ある周波数での集中した振動を識別します。それ自体では欠陥のあるコンポーネントを特定しません。報告された症状、影響を受けた飛行段階、航空機の構成、および記録間隔から始めます。ぼやけた写真は別の調査が必要になる可能性があるため、状態推定器の警告とは切り離してください。輸送、メンテナンス、またはペイロードの変更後にパターンが現れたかどうかを記録します。この質問により、技術レビュー担当者が実際にどの証拠を必要とするかが決まります。
記録が分析に使えるか確認する
ファームウェア、センサー ID、サンプリング配置、分析ツールの要件を確認します。未加工の IMU 記録では容量の大きなファイルが作成される可能性があり、サンプルが欠落していると解釈が損なわれる可能性があります。説明のないスクリーンショットを共有するのではなく、元のログを保存し、選択した間隔を特定します。同等の動作条件を比較します。静かな静止記録と負荷のかかった飛行区間では、グラフで同じ軸ラベルが使用されている場合でも、異なる質問への答えが異なります。
周波数と運転条件を結び付ける
スペクトルを、取得できた回転速度、スロットル、飛行方向、対気速度の変化と比較します。推進系への要求に応じて周波数が移動するピークと、条件が変わっても周波数が固定されたピークでは、調べるべき原因が異なります。目立つ画像だけを選ばず、複数の軸と区間を確認します。サンプリングの限界や処理方法も表示に影響します。別の観測や点検で原因を区別できるまでは、疑わしい発生源を仮説として扱います。
まず機械的な伝達経路を点検する
承認された取り付け配置、コントローラーに接触しているケーブル、カバーの緩み、および保守によってすでに記録されている推進に関する調査結果を確認します。防振マウントが無傷であるように見えても、ケーブルによって意図しない振動経路が発生する可能性があります。航空機の検査手順に従ってください。フィルター調整では、損傷したハードウェアは修復されません。関連する設置の詳細を写真に撮り、コンポーネントの識別情報を保存して、航空機が運航に戻った後も証拠が理解できるようにします。
技術管理の下で変更案を評価する
資格のあるレビュー担当者は、フィルターの提案を、設置されているコントローラー、ソフトウェアのバージョン、計算能力、および航空機の検証プロセスと結び付ける必要があります。別の航空機が同様のピークを示すという理由だけで設定をコピーしないでください。ベースラインを保持し、変更の根拠がある設定項目のみを変更します。フォローアップでは、より滑らかなグラフを唯一の成功基準として受け入れるのではなく、ノイズの低減とシステムの応答の両方を考慮する必要があります。
再現可能な比較で結論をまとめる
条件をそろえた変更前後の区間、分析設定、機械的所見、および各決定の理由を保持します。どの条件が評価され、どの条件が未テストのままであるかを述べます。メンテナンスの同僚は、元の分析者に再作成を依頼することなく、同じ証拠を見つけられる必要があります。これにより、スペクトル解析が、航空機の状態から切り離された魅力的なグラフのコレクションではなく、将来の NiVO 構成の議論をサポートする調査記録に変わります。