การอ่านสเปกตรัมการสั่นสะเทือนของโดรนก่อนเปลี่ยนตัวกรอง
ใช้การบันทึกดิบที่เปรียบเทียบได้ บริบทความถี่ การตรวจสอบกลไก และการตรวจสอบเอกสารเพื่อตรวจสอบการสั่นสะเทือนก่อนเปลี่ยนตัวกรองตัวควบคุมการบิน
กำหนดอาการก่อนเปิดสเปกตรัม
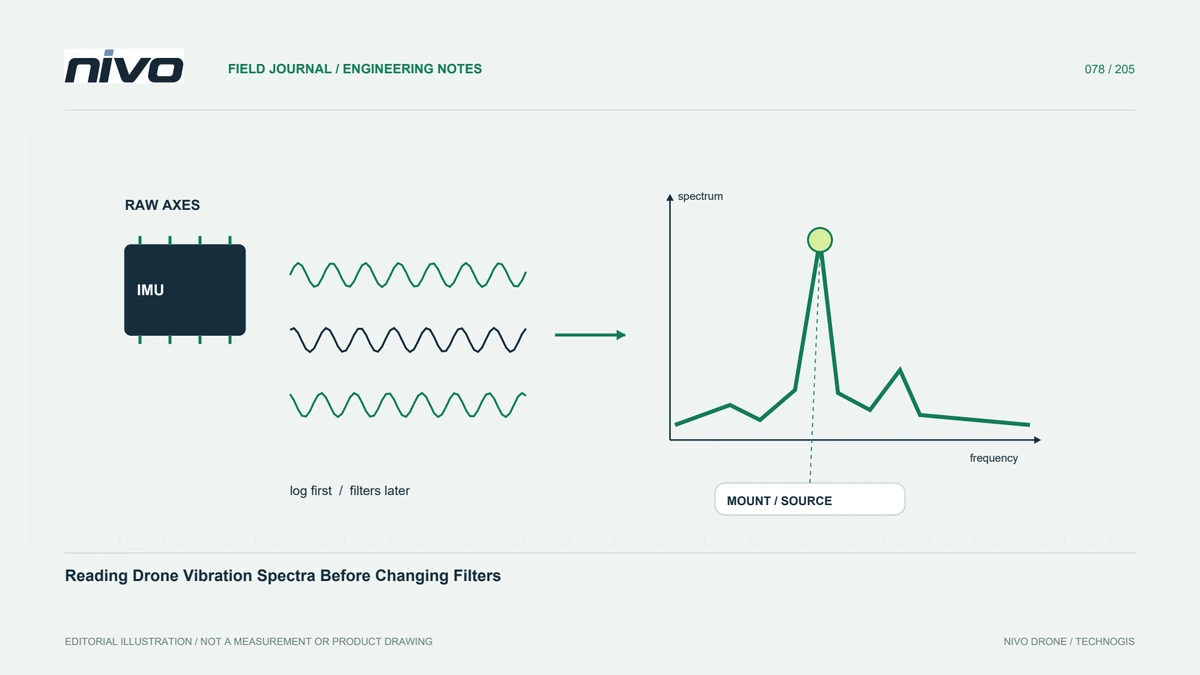
จุดสูงสุดของสเปกตรัมระบุการสั่นสะเทือนที่มีความเข้มข้นที่ความถี่ มันไม่ได้ระบุส่วนประกอบที่ชำรุดด้วยตัวเอง เริ่มต้นด้วยอาการที่รายงาน ระยะการบินที่ได้รับผลกระทบ การกำหนดค่าของอากาศยาน และช่วงเวลาในการบันทึก แยกภาพถ่ายที่เบลอออกจากคำเตือนของเครื่องมือประมาณค่า เนื่องจากอาจต้องมีการตรวจสอบที่แตกต่างกัน บันทึกว่ารูปแบบปรากฏขึ้นหลังจากการขนส่ง การบำรุงรักษา หรือการเปลี่ยนแปลงน้ำหนักบรรทุกหรือไม่ คำถามนี้กำหนดว่าหลักฐานใดที่ผู้ตรวจสอบทางเทคนิคต้องการจริงๆ
ยืนยันว่าการบันทึกสามารถใช้งานได้
ยืนยันเฟิร์มแวร์ ข้อมูลเฉพาะตัวของเซ็นเซอร์ การจัดเตรียมการเก็บตัวอย่าง และข้อกำหนดของเครื่องมือวิเคราะห์ การบันทึก IMU แบบ Raw สามารถสร้างไฟล์จำนวนมากได้ และตัวอย่างที่ขาดหายไปอาจส่งผลต่อการตีความได้ เก็บรักษาบันทึกดั้งเดิมและระบุช่วงเวลาที่เลือก แทนที่จะแชร์ภาพหน้าจอที่ไม่สามารถอธิบายได้ เปรียบเทียบสภาพการทำงานที่เทียบเท่า การบันทึกที่อยู่กับที่อย่างเงียบๆ และส่วนการบินที่บรรทุกของหนักจะตอบคำถามที่แตกต่างกัน แม้ว่ากราฟจะใช้ป้ายกำกับแกนที่เหมือนกันก็ตาม
เชื่อมต่อความถี่กับบริบทการปฏิบัติงาน
เปรียบเทียบสเปกตรัมกับการสังเกตความเร็วการหมุน คำสั่งกำลังขับ ท่าทางการบิน และการเปลี่ยนแปลงความเร็วเทียบกับอากาศที่มีอยู่ ยอดสเปกตรัมที่เปลี่ยนความถี่ตามความต้องการแรงขับชี้ไปสู่การตรวจสอบคนละแนวทางกับยอดที่คงความถี่เดิมในทุกสภาวะ ตรวจสอบหลายแกนและช่วงเวลาแทนที่จะเลือกภาพที่น่าทึ่งที่สุด ข้อจำกัดในการสุ่มตัวอย่างและตัวเลือกการประมวลผลยังส่งผลต่อการแสดงผลอีกด้วย ถือว่าแหล่งที่มาต้องสงสัยเป็นเพียงสมมติฐาน จนกว่าการสังเกตหรือการตรวจสอบอื่นจะแยกแยะระหว่างแหล่งที่มาเหล่านั้นได้
ตรวจสอบเส้นทางเครื่องกลก่อน
ตรวจสอบการจัดวางการติดตั้งที่ได้รับอนุมัติ สายเคเบิลที่สัมผัสกับตัวควบคุม ฝาครอบหลวม และผลการขับเคลื่อนที่บันทึกไว้แล้วในการบำรุงรักษา สายเคเบิลสามารถสร้างเส้นทางการสั่นสะเทือนโดยไม่ได้ตั้งใจได้ แม้ว่าแท่นยึดแยกจะดูไม่เสียหายก็ตาม ปฏิบัติตามขั้นตอนการตรวจสอบของเครื่องบิน การปรับตัวกรองไม่สามารถซ่อมแซมฮาร์ดแวร์ที่เสียหายได้ ถ่ายภาพรายละเอียดการติดตั้งที่เกี่ยวข้องและรักษาเอกลักษณ์ของส่วนประกอบเพื่อให้หลักฐานยังคงเป็นที่เข้าใจได้หลังจากที่เครื่องบินกลับมาให้บริการแล้ว
ประเมินการเปลี่ยนแปลงที่เสนอภายใต้การควบคุมทางเทคนิค
ผู้ตรวจสอบที่มีคุณสมบัติควรเชื่อมต่อข้อเสนอตัวกรองกับตัวควบคุมที่ติดตั้ง เวอร์ชันซอฟต์แวร์ ความสามารถในการคำนวณ และกระบวนการตรวจสอบเครื่องบิน อย่าคัดลอกการตั้งค่าเพียงเพราะว่าเครื่องบินลำอื่นมีจุดสูงสุดที่คล้ายกัน รักษาพื้นฐานและแก้ไขเฉพาะองค์ประกอบการกำหนดค่าที่มีเหตุผลรองรับเท่านั้น การติดตามผลจะต้องพิจารณาทั้งการลดสัญญาณรบกวนและการตอบสนองของระบบ แทนที่จะยอมรับกราฟที่นุ่มนวลกว่าเป็นเกณฑ์ความสำเร็จเพียงอย่างเดียว
ปิดด้วยการเปรียบเทียบที่ทำซ้ำได้
รักษาช่วงเวลาก่อนและหลังที่ตรงกัน การตั้งค่าการวิเคราะห์ การค้นพบทางกล และเหตุผลในการตัดสินใจแต่ละครั้ง ระบุเงื่อนไขที่ได้รับการประเมินและเงื่อนไขใดที่ยังไม่ผ่านการทดสอบ เพื่อนร่วมงานด้านการบำรุงรักษาควรสามารถค้นหาหลักฐานเดียวกันได้โดยไม่ต้องขอให้นักวิเคราะห์เดิมสร้างหลักฐานนั้นขึ้นมาใหม่ สิ่งนี้จะเปลี่ยนการวิเคราะห์สเปกตรัมให้เป็นบันทึกการสอบสวนที่สนับสนุนการอภิปรายเกี่ยวกับการกำหนดค่า NiVO ในอนาคต แทนที่จะเป็นการรวบรวมกราฟที่น่าสนใจซึ่งแยกออกจากสภาพของเครื่องบิน