Đọc phổ rung trước khi điều chỉnh bộ lọc của máy bay không người lái
Sử dụng các bản ghi thô có thể so sánh, bối cảnh tần số, kiểm tra cơ học và xác minh bằng tài liệu để điều tra độ rung trước khi thay đổi bộ lọc của bộ điều khiển chuyến bay.
Xác định triệu chứng trước khi mở phổ
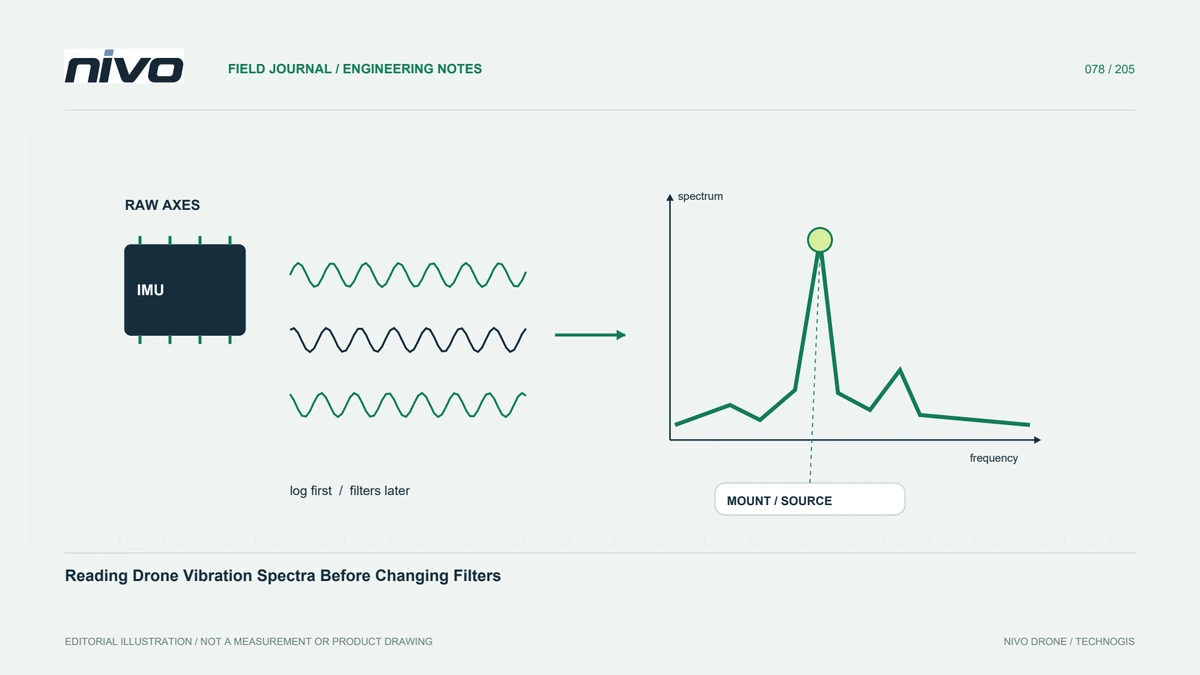
Đỉnh phổ xác định rung động tập trung ở một tần số; nó không tự xác định được thành phần bị lỗi. Bắt đầu với triệu chứng được báo cáo, giai đoạn chuyến bay bị ảnh hưởng, cấu hình máy bay và khoảng thời gian ghi lại. Tách các bức ảnh bị mờ khỏi các cảnh báo của bộ ước lượng vì chúng có thể yêu cầu các cuộc điều tra khác nhau. Ghi lại xem mẫu có xuất hiện sau khi vận chuyển, bảo trì hoặc thay đổi tải trọng hay không. Câu hỏi này xác định bằng chứng nào mà người đánh giá kỹ thuật thực sự cần.
Xác nhận rằng bản ghi có thể sử dụng được
Xác nhận chương trình cơ sở, nhận dạng cảm biến, sắp xếp lấy mẫu và các yêu cầu của công cụ phân tích. Bản ghi IMU thô có thể tạo ra các tệp có dung lượng lớn và các mẫu bị thiếu có thể làm suy yếu khả năng diễn giải. Lưu giữ nhật ký gốc và xác định khoảng thời gian đã chọn thay vì chia sẻ ảnh chụp màn hình không giải thích được. So sánh các điều kiện hoạt động tương đương. Bản ghi cố định yên tĩnh và đoạn chuyến bay được tải sẽ trả lời các câu hỏi khác nhau, ngay cả khi biểu đồ của chúng sử dụng nhãn trục giống hệt nhau.
Kết nối tần số với bối cảnh hoạt động
So sánh phổ với các quan sát tốc độ quay, lệnh ga, tư thế bay và những thay đổi về tốc độ tương đối với không khí hiện có. Đỉnh có tần số thay đổi theo nhu cầu lực đẩy gợi ý hướng kiểm tra khác với đỉnh giữ nguyên tần số trong các điều kiện khác nhau. Kiểm tra một số trục và khoảng thay vì chọn hình ảnh ấn tượng nhất. Giới hạn lấy mẫu và lựa chọn xử lý cũng ảnh hưởng đến màn hình. Hãy coi các nguồn bị nghi ngờ là giả thuyết cho đến khi quan sát hoặc kiểm tra khác phân biệt được giữa chúng.
Kiểm tra đường dẫn cơ khí đầu tiên
Xem lại cách bố trí lắp đặt đã được phê duyệt, các dây cáp chạm vào bộ điều khiển, các nắp bị lỏng và các phát hiện về lực đẩy đã được ghi lại trong quá trình bảo trì. Cáp có thể tạo ra đường rung ngoài ý muốn ngay cả khi giá đỡ cách ly vẫn còn nguyên vẹn. Tuân thủ quy trình kiểm tra của máy bay; điều chỉnh bộ lọc không sửa chữa được phần cứng bị hỏng. Chụp ảnh các chi tiết lắp đặt có liên quan và giữ lại danh tính các bộ phận để bằng chứng vẫn có thể hiểu được sau khi máy bay trở lại hoạt động.
Đánh giá các thay đổi được đề xuất dưới sự kiểm soát kỹ thuật
Người đánh giá đủ điều kiện phải kết nối mọi đề xuất bộ lọc với bộ điều khiển đã cài đặt, phiên bản phần mềm, khả năng tính toán và quy trình xác thực máy bay. Không sao chép cài đặt chỉ vì một máy bay khác hiển thị đỉnh tương tự. Giữ nguyên đường cơ sở và chỉ thay đổi các thành phần cấu hình hợp lý. Quá trình tiếp theo phải xem xét cả khả năng giảm nhiễu và phản hồi của hệ thống, thay vì chấp nhận một biểu đồ mượt mà hơn làm tiêu chí thành công duy nhất.
Kết thúc bằng một so sánh có thể lặp lại
Giữ lại các khoảng thời gian trước và sau phù hợp, cài đặt phân tích, kết quả cơ học và lý do cho mỗi quyết định. Nêu rõ những điều kiện nào đã được đánh giá và những điều kiện nào vẫn chưa được kiểm tra. Đồng nghiệp bảo trì sẽ có thể xác định được bằng chứng tương tự mà không cần yêu cầu nhà phân tích ban đầu tạo lại nó. Điều này biến phân tích phổ thành một bản ghi điều tra hỗ trợ các cuộc thảo luận về cấu hình NiVO trong tương lai, thay vì một tập hợp các biểu đồ hấp dẫn tách rời khỏi tình trạng máy bay.