필터 설정을 바꾸기 전에 드론 진동 스펙트럼 읽기
비행제어기 필터 설정을 변경하기 전에 비교 가능한 원시 기록, 주파수 특성, 기계적 검사와 문서화된 검증으로 진동을 조사합니다.
스펙트럼을 보기 전에 증상 정의하기
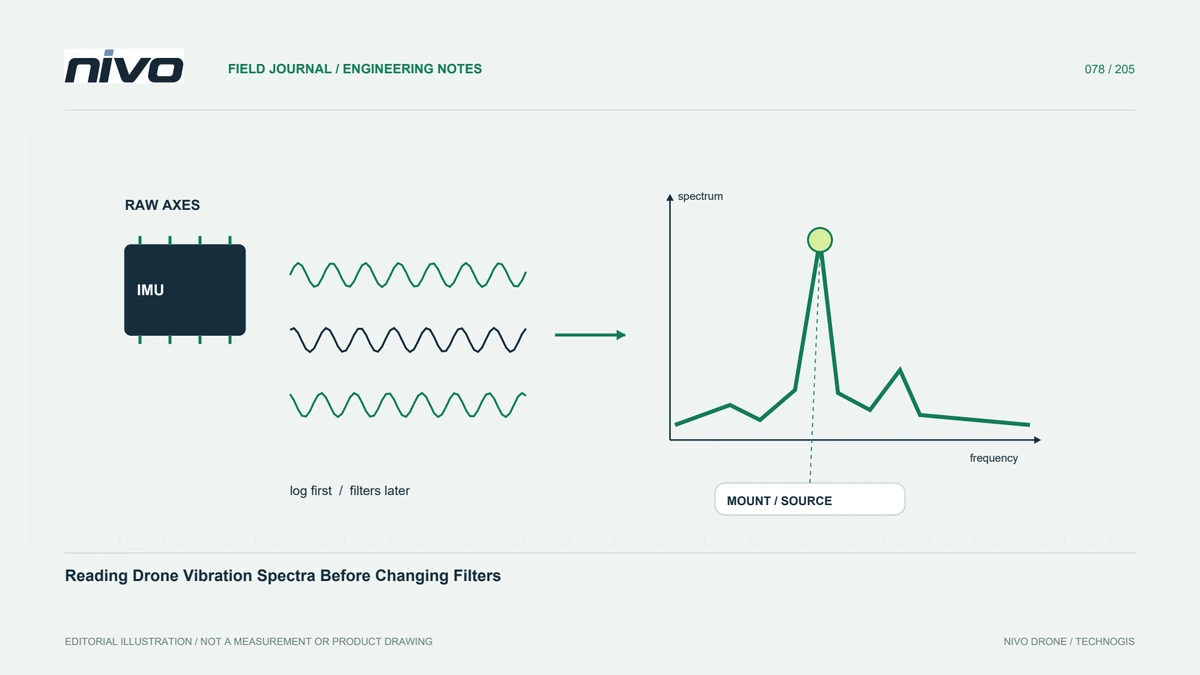
스펙트럼 피크는 특정 주파수에 집중된 진동을 식별합니다. 결함이 있는 구성 요소를 자체적으로 식별하지는 않습니다. 보고된 증상, 영향을 받는 비행 단계, 항공기 구성 및 기록 간격부터 시작합니다. 흐릿한 사진은 다른 조사가 필요할 수 있으므로 상태 추정기 경고와 분리하세요. 운송, 유지보수 또는 페이로드 변경 후에 패턴이 나타났는지 기록하십시오. 이 질문은 기술 검토자에게 실제로 필요한 증거가 무엇인지 결정합니다.
기록이 분석에 적합한지 확인하기
펌웨어, 센서 ID, 샘플링 배열 및 분석 도구의 요구 사항을 확인합니다. 원시 IMU 기록은 용량이 큰 파일을 생성할 수 있으며 누락된 샘플은 해석을 약화시킬 수 있습니다. 설명되지 않은 스크린샷을 공유하기보다는 원본 로그를 보존하고 선택한 간격을 식별하세요. 동등한 작동 조건을 비교하십시오. 조용한 정지 기록과 부하가 걸린 비행 구간는 그래프가 동일한 축 레이블을 사용하는 경우에도 서로 다른 질문에 답합니다.
주파수와 운용 조건 연결하기
스펙트럼을 확보된 회전속도 관측값, 스로틀, 비행 방향 및 대기속도 변화와 비교합니다. 추진 요구량에 따라 주파수가 이동하는 피크와 여러 조건에서 주파수가 고정되는 피크는 서로 다른 조사 방향을 시사합니다. 가장 두드러진 그래프만 고르지 말고 여러 축과 구간을 살펴봅니다. 샘플링의 한계와 처리 방식도 표시 결과에 영향을 줍니다. 다른 관측이나 검사로 원인을 구분할 때까지 의심되는 진동원은 가설로 다룹니다.
기계적 전달 경로 먼저 검사하기
승인된 장착 배열, 컨트롤러에 닿는 케이블, 느슨한 덮개, 정비를 통해 이미 기록된 추진계 점검 결과를 검토합니다. 방진 마운트가 손상되지 않은 것처럼 보이더라도 케이블은 의도하지 않은 진동 경로를 생성할 수 있습니다. 항공기 검사 절차를 따르십시오. 필터 조정은 손상된 하드웨어를 수리하지 않습니다. 항공기가 서비스를 재개한 후에도 증거를 이해할 수 있도록 관련 설치 세부 정보를 사진으로 촬영하고 구성 요소 ID를 유지합니다.
기술 관리 절차에 따라 변경안 평가하기
자격을 갖춘 검토자는 모든 필터 변경안을 설치된 컨트롤러, 소프트웨어 버전, 계산 용량 및 항공기 검증 프로세스와 연결해야 합니다. 단지 다른 항공기가 비슷한 피크를 보인다는 이유만으로 설정을 복사하지 마십시오. 기준선을 유지하고 변경 근거가 있는 설정 항목만 변경합니다. 후속 조치에서는 매끄러운 그래프를 유일한 성공 기준으로 받아들이기보다는 노이즈 감소와 시스템 응답을 모두 고려해야 합니다.
재현 가능한 전후 비교로 마무리하기
일치하는 변경 전후의 대응 구간, 분석 설정, 기계적 검사 결과 및 각 결정의 이유를 유지합니다. 평가된 조건과 테스트되지 않은 상태로 남아 있는 조건을 명시합니다. 정비 동료는 원래 분석가에게 다시 생성하도록 요청하지 않고도 동일한 증거를 찾을 수 있어야 합니다. 이는 스펙트럼 분석을 항공기 상태에서 분리된 매력적인 그래프 모음이 아닌 향후 NiVO 구성 논의를 지원하는 조사 기록으로 전환합니다.