'n Regressiematriks vir drone-firmware-opdaterings
Hersien fermwareveranderinge deur middel van toerustingidentiteit, behoue basislyne, simulasie, geïnstalleerde-funksiekontroles en bewyse wat verband hou met 'n beheerde vrystellingsbesluit.
Definieer hoekom 'n opdatering voorgestel word
'n Beskikbare firmwarevrystelling is nie 'n volledige rede om 'n operasionele vliegtuig onmiddellik te verander nie. Identifiseer die probleem, vereiste vermoë of instandhoudingsdoelwit en lees die toepaslike vrystelling-inligting. Teken die beheerder se teikenhardeware, voertuigtipe en huidige installasie aan. Dit stel die verwagte voordeel vas en verhoed dat 'n vloot 'n opdatering ontvang bloot omdat 'n ander eenheid 'n aflaailêer met 'n soortgelyke naam gebruik het. Die verantwoordelike tegniese proses bepaal wanneer 'n verandering moet voortgaan.
Behou 'n herstelbare basislyn
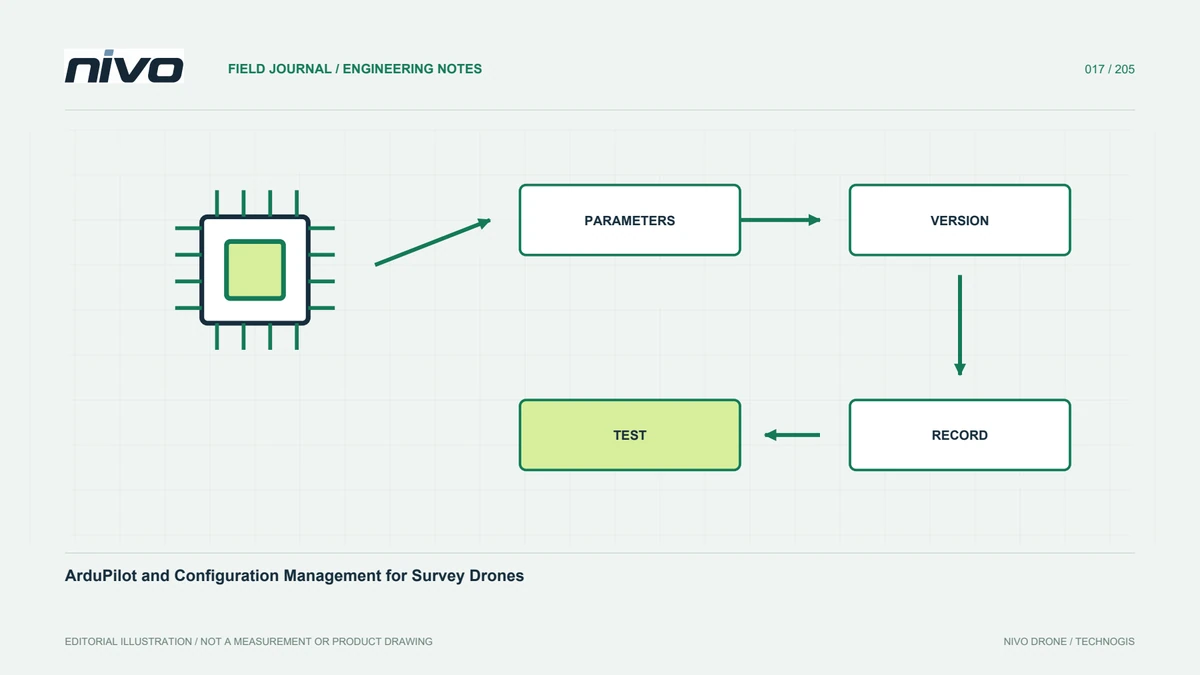
Voor gemagtigde werk, identifiseer die bestaande firmware, parameters, kalibrasieverwysings, gekoppelde toestelle en aanvaarde missievoorbeelde. Bewaar ondersteunende rekords op 'n toeganklike projekplek. 'n Skermskoot van die weergawenommer is nie 'n volledige basislyn nie. Bepaal watter herstelstappe eintlik vir die bord- en sagtewarekombinasie ondersteun word. Moenie aanvaar dat die laai van 'n ouer lêer outomaties alle vorige instellings sal herskep of elke verandering sal omkeer nie.
Bou kontroles rondom geïnstalleerde funksies
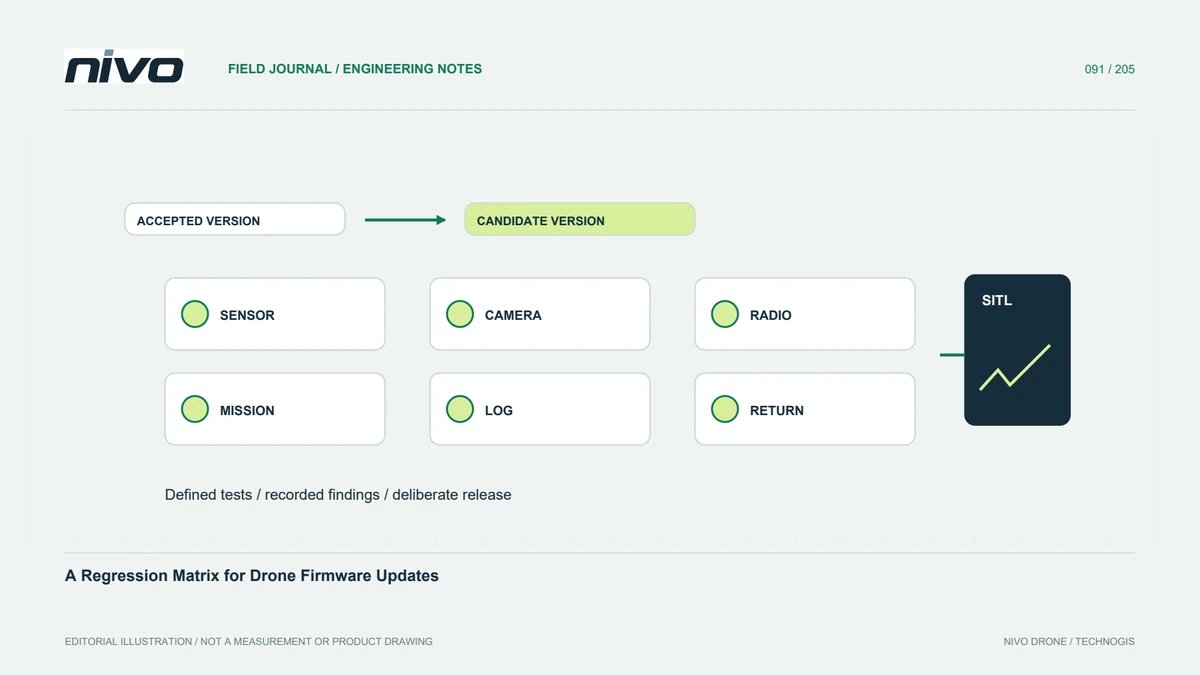
Skep 'n matriks wat elke relevante funksie verbind met sy konfigurasie, verwagte waarneming, toetsomgewing en beoordelaar. Sluit sensors, kommunikasie, loonvragbevele, missie-interpretasie, logboekregistrasie en toepaslike gebeurlikheidsgedrag in. Die matriks moet die verskafde vliegtuig weerspieël eerder as elke moontlike autopilot-kenmerk. Dit ontbloot ontbrekende bewyse: 'n suksesvolle opstart kan bevestig dat sagteware loop terwyl die kamerakoppelvlak of terugkeergedrag heeltemal onondersoek gelaat word.
Gebruik simulasie vir die vrae wat dit kan beantwoord
Sagteware-in-die-lus-toetsing kan ondersteunde missielogika en werkvloei ondersoek sonder om 'n regte vliegtuig as die eerste eksperiment te behandel. Teken die simulator, sagteware weergawe, model en aannames aan. Simulasie bewys nie bedrading, voortstuwingstoestand of geïnstalleerde sensorwerkverrigting nie. Hou daardie kontroles apart. ’n Nuttige resultaat dui aan watter gedrag uitgeoefen is en watter fisiese vrae nog die vliegtuig se goedgekeurde grond- en operasionele valideringsproses vereis.
Hersien verskille voordat ontplooiing uitgebrei word
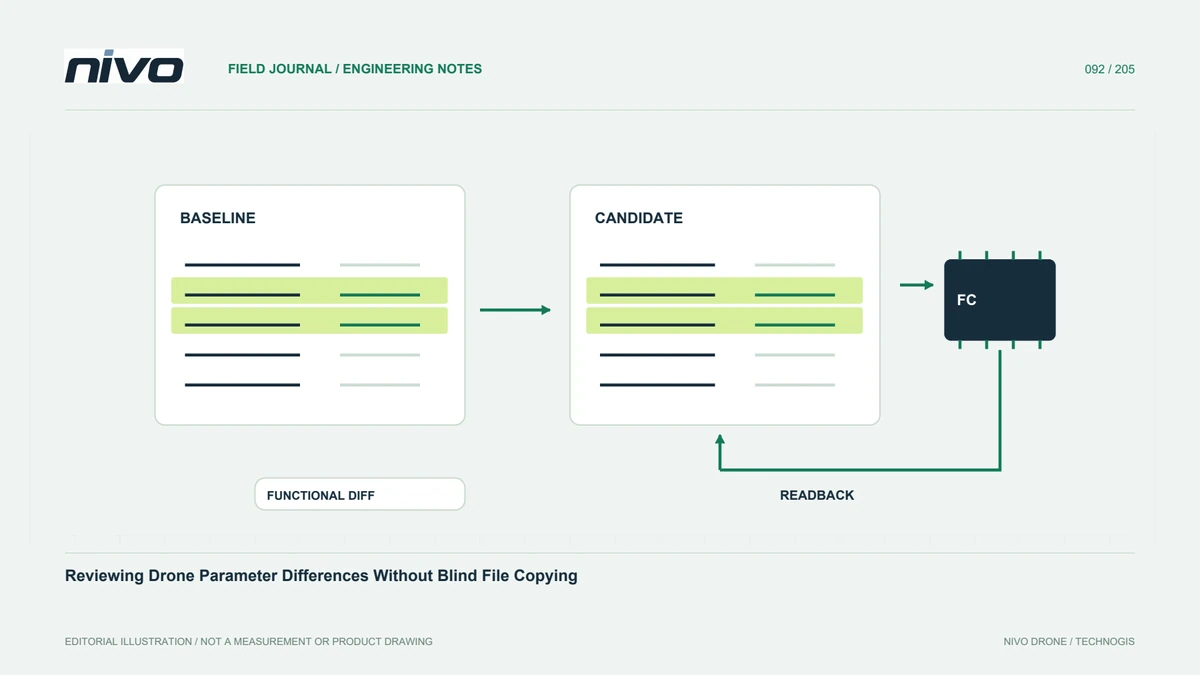
Vergelyk verwagte en waargenome resultate, insluitend veranderde verstekke, hernoemde instellings, toestelontdekking en aangetekende data. Ondersoek verskille eerder as om 'n vorige parameterlêer onoordeelkundig te kopieer. Hou die evaluering beperk tot die konfigurasie wat werklik getoets is. As 'n onopgeloste probleem 'n vereiste funksie affekteer, behou 'n duidelike status en eskalasieroete. Vlootwye aanneming behoort gedemonstreerde toepaslikheid te volg, nie die afwesigheid van 'n sigbare fout tydens een informele demonstrasie nie.
Stel 'n volledige operasionele verwysing vry
Die finale pakket moet die aanvaarde firmware, konfigurasie, toetsbewyse, oorblywende limiete en opgedateerde instruksies identifiseer. Maak seker dat operateurs en ondersteuningspersoneel kan herken watter vliegtuig die goedgekeurde reëling dra. Behou die vorige basislyn en die besluitgeskiedenis. Dit maak 'n NiVO-firmware-bespreking hersienbaar en gee toekomstige probleemoplossing 'n betroubare beginpunt, terwyl dit voorkom dat 'n weergawenommer alleen as volledige gereedheid verwar word.