Een regressiematrix voor drone-firmware-updates
Beoordeel firmwarewijzigingen via apparatuuridentiteit, bewaarde referenties, simulatie, geïnstalleerde functies en bewijs voor een gecontroleerde vrijgave.
Definieer waarom een update wordt voorgesteld
Een beschikbare firmwarerelease is geen volledige reden om een operationeel vliegtuig onmiddellijk te wijzigen. Identificeer het probleem, de vereiste capaciteit of de onderhoudsdoelstelling en lees de toepasselijke release-informatie. Registreer het hardwaredoel van de controller, het voertuigtype en de huidige installatie. Dit zorgt voor het verwachte voordeel en voorkomt dat een vloot een update ontvangt simpelweg omdat een andere eenheid een download met dezelfde naam heeft gebruikt. Het verantwoordelijke technische proces bepaalt wanneer een wijziging moet plaatsvinden.
Behoud een herstelbare basislijn
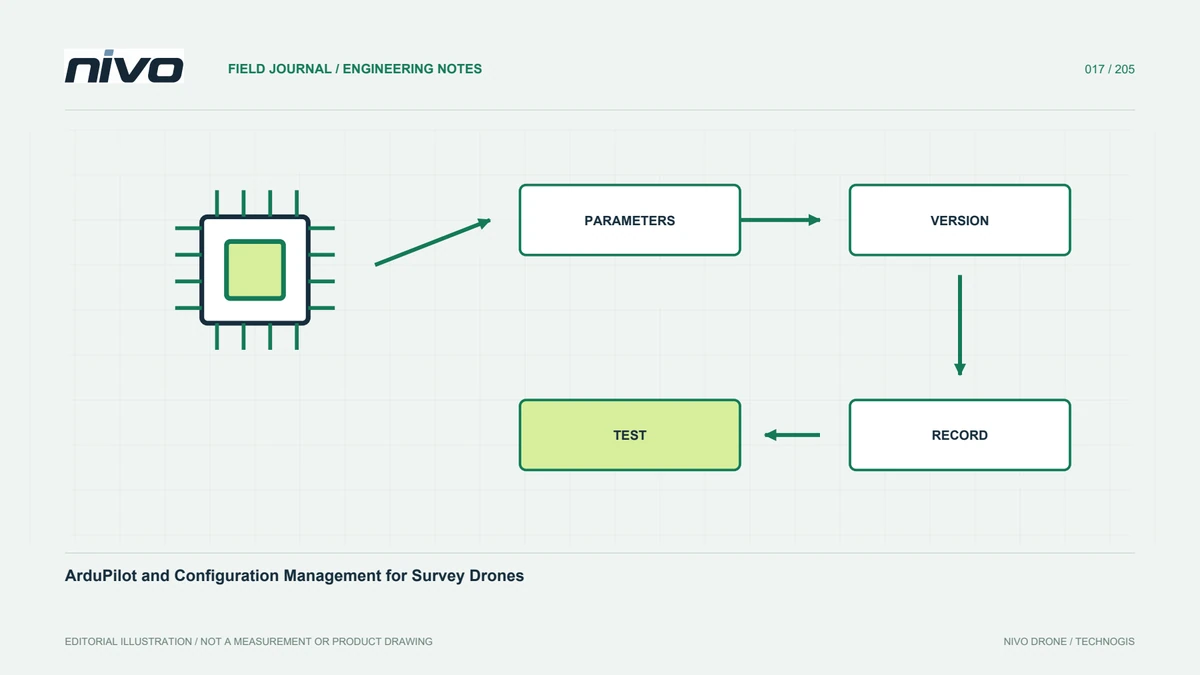
Identificeer vóór geautoriseerd werk de bestaande firmware, parameters, kalibratiereferenties, aangesloten apparaten en geaccepteerde missievoorbeelden. Bewaar ondersteunende documenten op een toegankelijke projectlocatie. Een screenshot van het versienummer is geen volledige basislijn. Stel vast welke herstelstappen daadwerkelijk worden ondersteund voor de combinatie van bord en software. Ga er niet van uit dat het laden van een ouder bestand automatisch alle voorgaande instellingen opnieuw zal creëren of elke wijziging ongedaan zal maken.
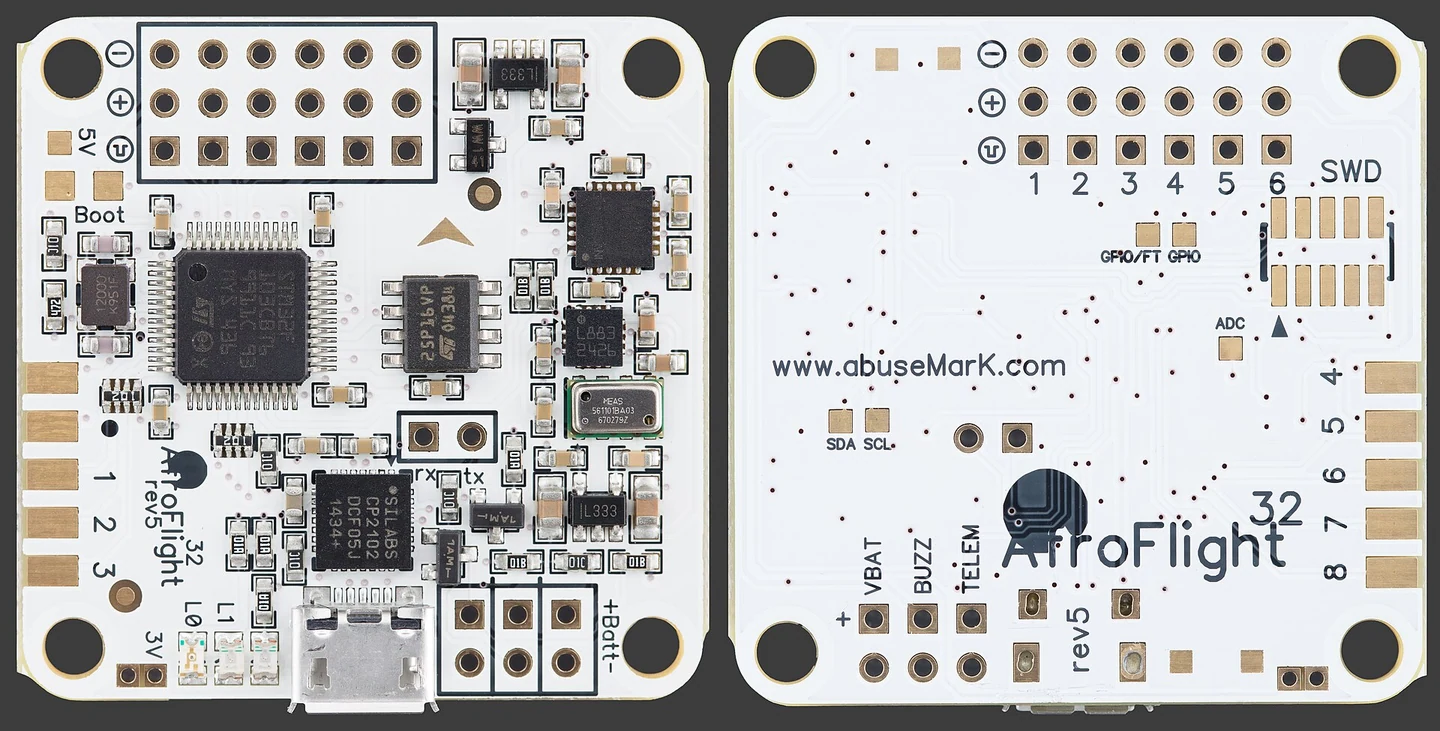
Bouw controles rond geïnstalleerde functies
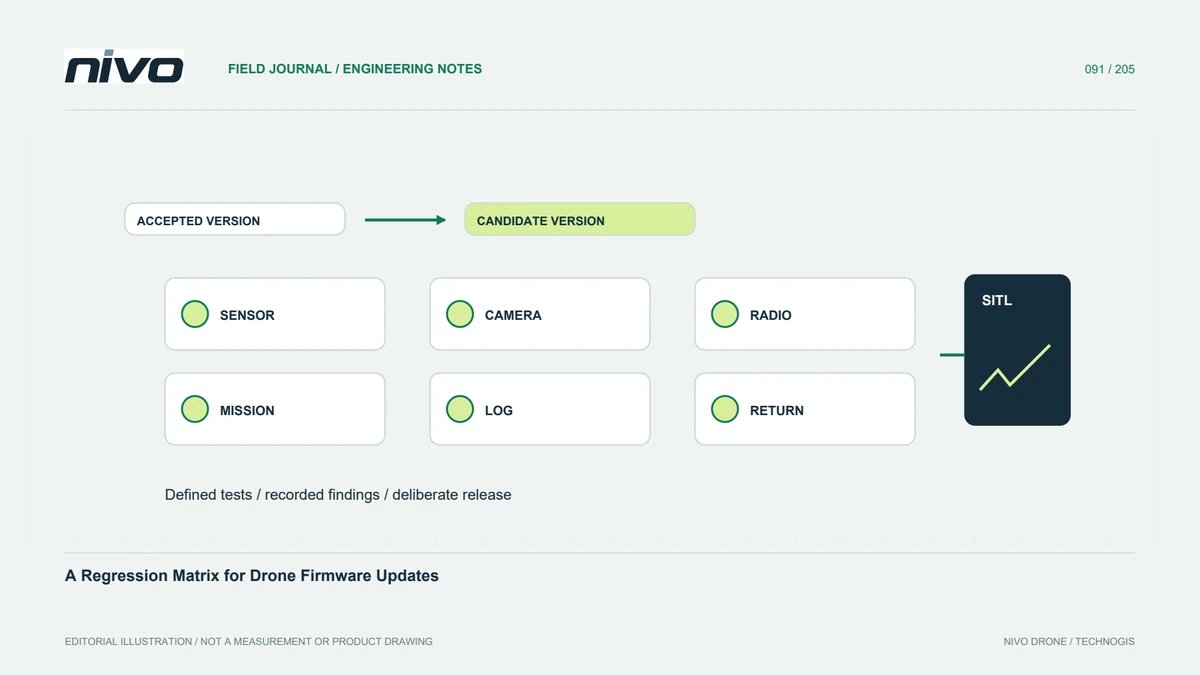
Maak een matrix die elke relevante functie koppelt aan de configuratie, de verwachte waarneming, de testomgeving en de beoordelaar. Neem sensoren, communicatie, payloadcommando's, missie-interpretatie, logregistratie en toepasselijk gedrag bij onvoorziene omstandigheden op. De matrix moet het geleverde vliegtuig weerspiegelen, niet elke mogelijke stuurautomaatfunctie. Ze maakt ontbrekend bewijs zichtbaar: succesvol opstarten kan aantonen dat de software draait, terwijl de camera-interface of het terugkeergedrag nog volledig ononderzocht blijft.
Gebruik simulatie voor de vragen die het kan beantwoorden
Software-in-the-loop-testen kunnen ondersteunde missielogica en workflows onderzoeken zonder een echt vliegtuig als het eerste experiment te beschouwen. Leg de simulator, de softwareversie, het model en de aannames vast. Simulatie bewijst geen bedrading, voortstuwingsconditie of geïnstalleerde sensorprestaties. Houd die controles gescheiden. Een nuttig resultaat geeft aan welk gedrag is getest en welke fysieke vragen nog steeds het goedgekeurde grond- en operationele validatieproces van het vliegtuig vereisen.
Bekijk de verschillen voordat u de implementatie uitbreidt
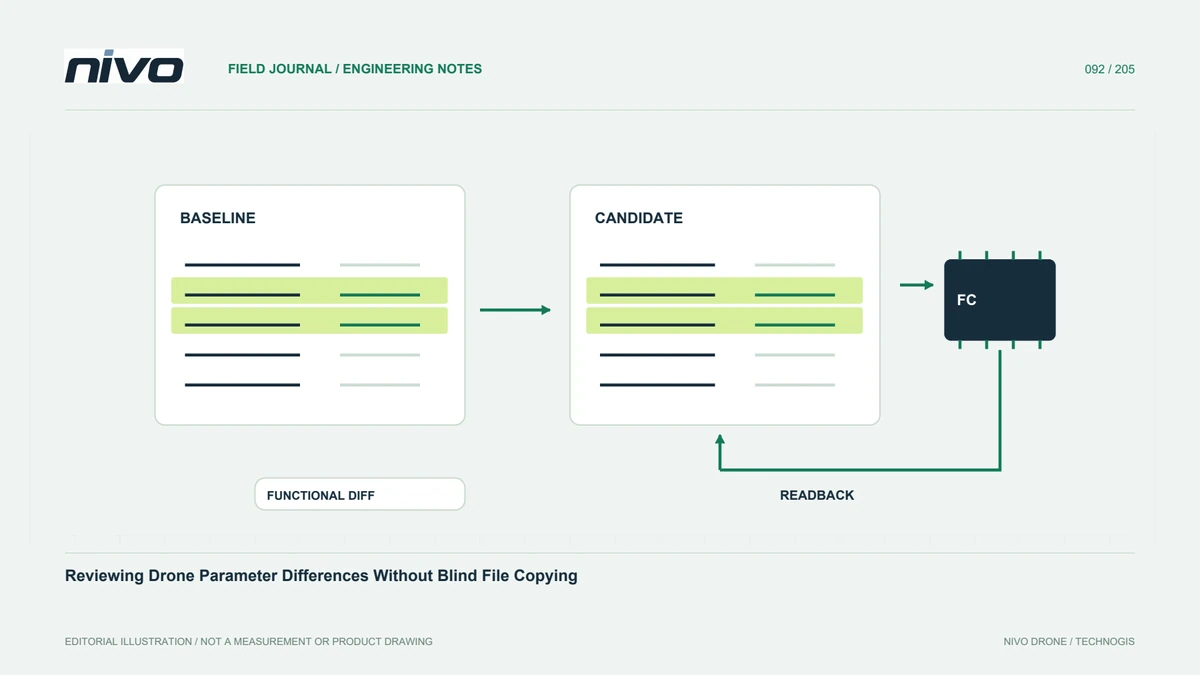
Vergelijk verwachte en waargenomen resultaten, inclusief gewijzigde standaardwaarden, hernoemde instellingen, apparaatdetectie en vastgelegde gegevens. Onderzoek verschillen in plaats van lukraak een eerder parameterbestand te kopiëren. Houd de evaluatie beperkt tot de daadwerkelijk geteste configuratie. Als een onopgelost probleem een vereiste functie beïnvloedt, zorg dan voor een duidelijke status en escalatieroute. Een vlootbrede adoptie zou moeten volgen op aangetoonde toepasbaarheid, en niet op de afwezigheid van een zichtbare fout tijdens één informele demonstratie.
Geef een volledige operationele referentie vrij
Het uiteindelijke pakket moet de geaccepteerde firmware, configuratie, testbewijs, resterende limieten en bijgewerkte instructies identificeren. Zorg ervoor dat operators en ondersteunend personeel kunnen herkennen welk vliegtuig de goedgekeurde configuratie heeft. Bewaar de eerdere basislijn en de beslissingsgeschiedenis. Dit maakt een discussie over de NiVO-firmware overzichtelijk en geeft toekomstige probleemoplossing een betrouwbaar startpunt, terwijl wordt voorkomen dat alleen een versienummer wordt aangezien voor volledige gereedheid.