Une matrice de régression pour les mises à jour du micrologiciel des drones
Évaluez les changements de micrologiciel par le matériel, les références conservées, la simulation et les contrôles des fonctions avant une remise en service maîtrisée.
Définir pourquoi une mise à jour est proposée
Une version disponible du micrologiciel n’est pas une raison complète pour changer immédiatement un avion opérationnel. Identifiez le problème, la capacité requise ou l'objectif de maintenance et lisez les informations de version applicables. Enregistrez la plateforme matérielle cible du contrôleur, le type de véhicule et l’installation actuelle. Cela établit le bénéfice attendu et empêche une flotte de recevoir une mise à jour simplement parce qu'une autre unité a utilisé un téléchargement portant le même nom. Le processus technique responsable détermine quand un changement doit être effectué.
Préserver une ligne de base récupérable
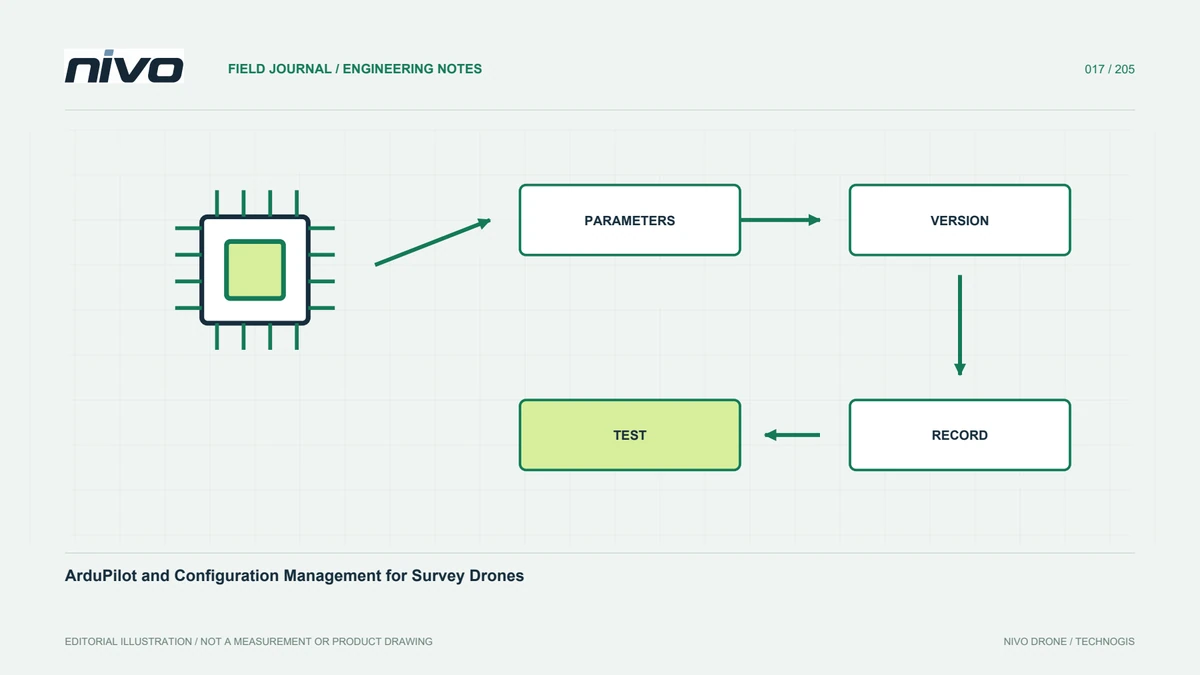
Avant tout travail autorisé, identifiez le micrologiciel existant, les paramètres, les références d'étalonnage, les appareils connectés et les exemples de missions acceptées. Conservez les documents justificatifs dans un emplacement de projet accessible. Une capture d'écran du numéro de version ne constitue pas une référence complète. Déterminez quelles étapes de récupération sont réellement prises en charge pour la combinaison carte-logiciel. Ne présumez pas que le chargement d’un fichier plus ancien recréera automatiquement tous les paramètres précédents ou annulera chaque modification.
Construire des contrôles autour des fonctions installées
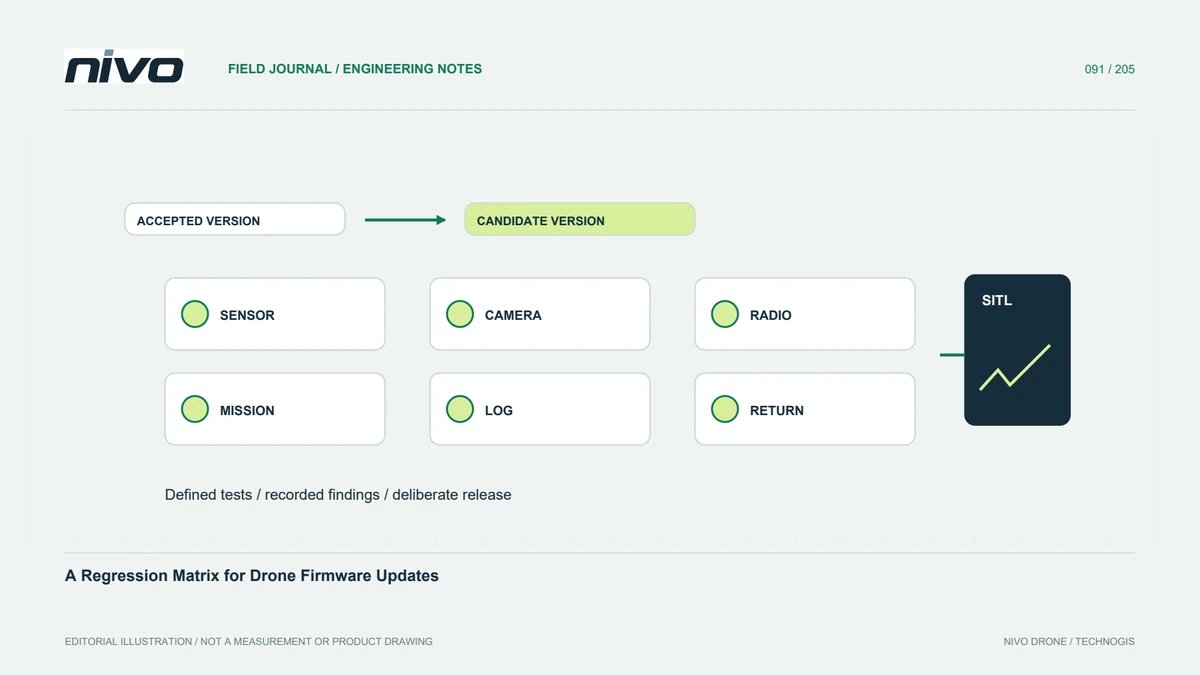
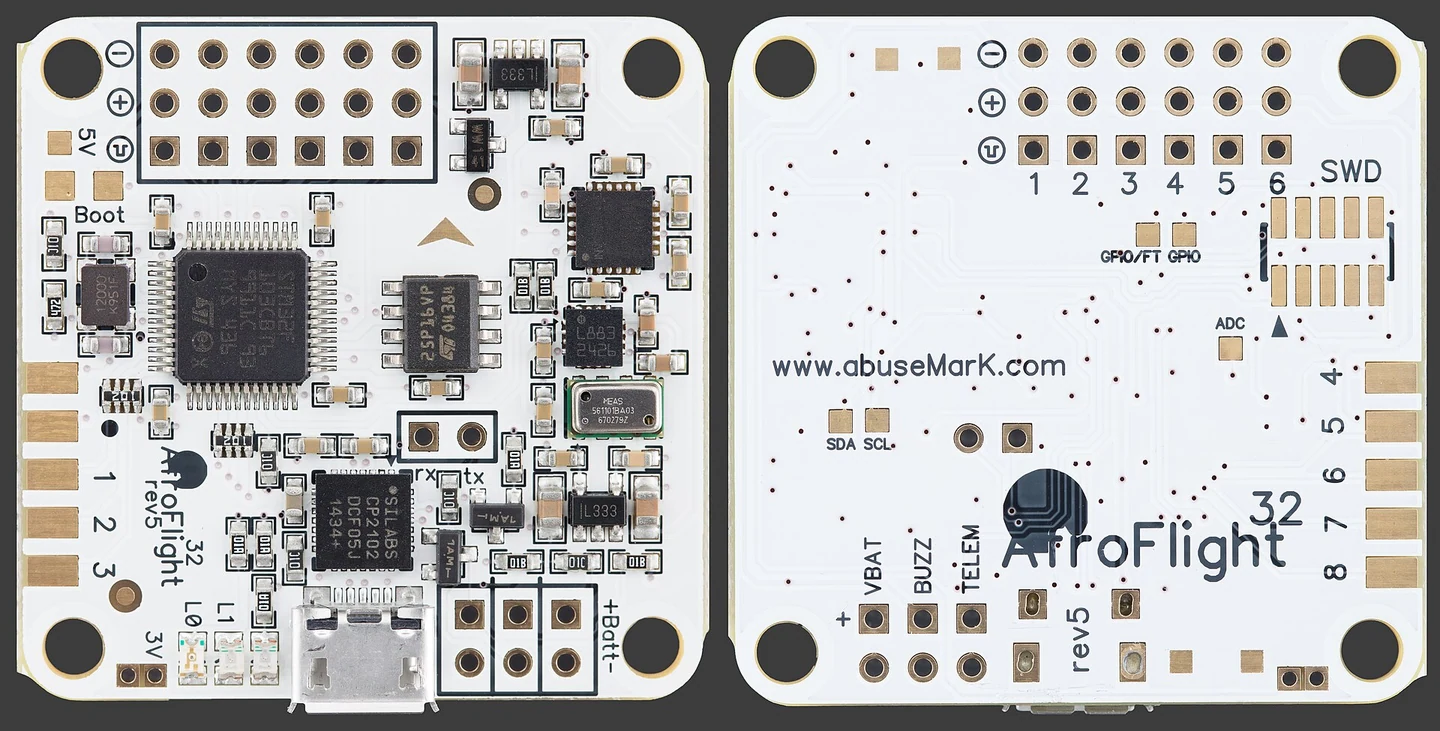
Créez une matrice reliant chaque fonction pertinente avec sa configuration, son observation attendue, son environnement de test et son réviseur. Incluez les capteurs, les communications, les commandes de charge utile, l'interprétation de la mission, la journalisation et le comportement d'urgence applicable. La matrice doit refléter l'avion fourni plutôt que toutes les fonctionnalités possibles du pilote automatique. Elle révèle les preuves manquantes : un démarrage réussi peut confirmer l'exécution du logiciel tout en laissant l'interface de la caméra ou le comportement de retour entièrement non examinés.
Utiliser la simulation pour les questions auxquelles elle peut répondre
Les tests Software-in-the-loop peuvent examiner la logique de mission et les flux de travail pris en charge sans traiter un avion réel comme première expérience. Enregistrez le simulateur, la version du logiciel, le modèle et les hypothèses. La simulation ne prouve pas le câblage, l’état de propulsion ou les performances du capteur installé. Gardez ces vérifications séparées. Un résultat utile indique quel comportement a été testé et quelles questions physiques nécessitent encore le processus de validation au sol et opérationnel approuvé de l'avion.
Examinez les différences avant d’étendre le déploiement
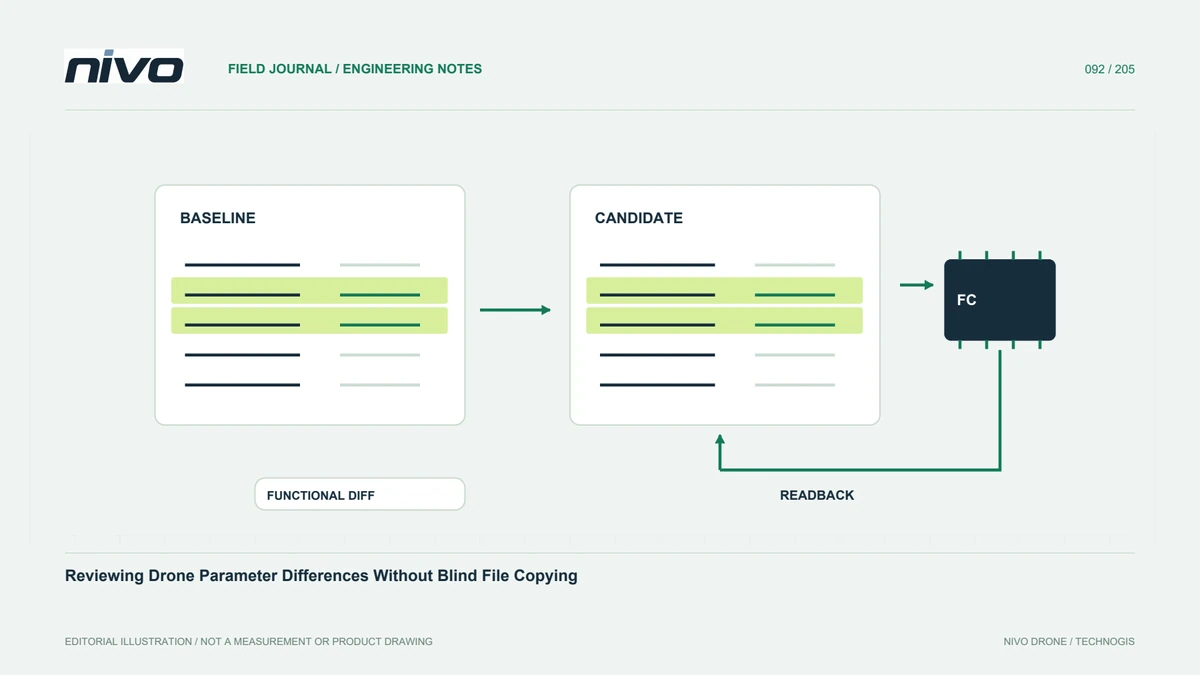
Comparez les résultats attendus et observés, y compris les valeurs par défaut modifiées, les paramètres renommés, la découverte de périphériques et les données enregistrées. Recherchez les différences plutôt que de copier sans discernement un fichier de paramètres précédent. Gardez l'évaluation limitée à la configuration réellement testée. Si un problème non résolu affecte une fonction requise, conservez un statut clair et une voie d'escalade. L’adoption à l’échelle de la flotte doit suivre une applicabilité démontrée, et non l’absence d’erreur visible lors d’une démonstration informelle.
Libérer une référence opérationnelle complète
Le package final doit identifier le micrologiciel accepté, la configuration, les preuves de test, les limites restantes et les instructions mises à jour. Assurez-vous que les exploitants et le personnel de soutien peuvent reconnaître quel avion utilise la configuration approuvée. Conservez la ligne de base antérieure et l’historique des décisions. Cela rend une discussion sur le micrologiciel NiVO révisable et donne un point de départ fiable au dépannage futur, tout en empêchant qu'un seul numéro de version soit confondu avec une disponibilité complète.