ड्रोन फ़र्मवेयर अपडेट के लिए एक रिग्रेशन मैट्रिक्स
उपकरण की पहचान, बनाए रखी गई बेसलाइन, सिमुलेशन, इंस्टॉल-फ़ंक्शन जांच और नियंत्रित रिलीज़ निर्णय से जुड़े साक्ष्य के माध्यम से फ़र्मवेयर परिवर्तनों की समीक्षा करें।
परिभाषित करें कि अद्यतन क्यों प्रस्तावित है
एक उपलब्ध फ़र्मवेयर रिलीज़ एक परिचालन विमान को तुरंत बदलने का पूर्ण कारण नहीं है। समस्या, आवश्यक क्षमता, या रखरखाव उद्देश्य की पहचान करें और लागू रिलीज़ जानकारी पढ़ें। नियंत्रक का लक्षित हार्डवेयर, वाहन प्रकार और वर्तमान स्थापना को रिकॉर्ड करें। यह अपेक्षित लाभ स्थापित करता है और एक बेड़े को केवल इसलिए अपडेट प्राप्त करने से रोकता है क्योंकि किसी अन्य इकाई ने समान नामित डाउनलोड का उपयोग किया था। जिम्मेदार तकनीकी प्रक्रिया यह निर्धारित करती है कि परिवर्तन कब आगे बढ़ना चाहिए।
पुनर्प्राप्त करने योग्य आधार रेखा को सुरक्षित रखें
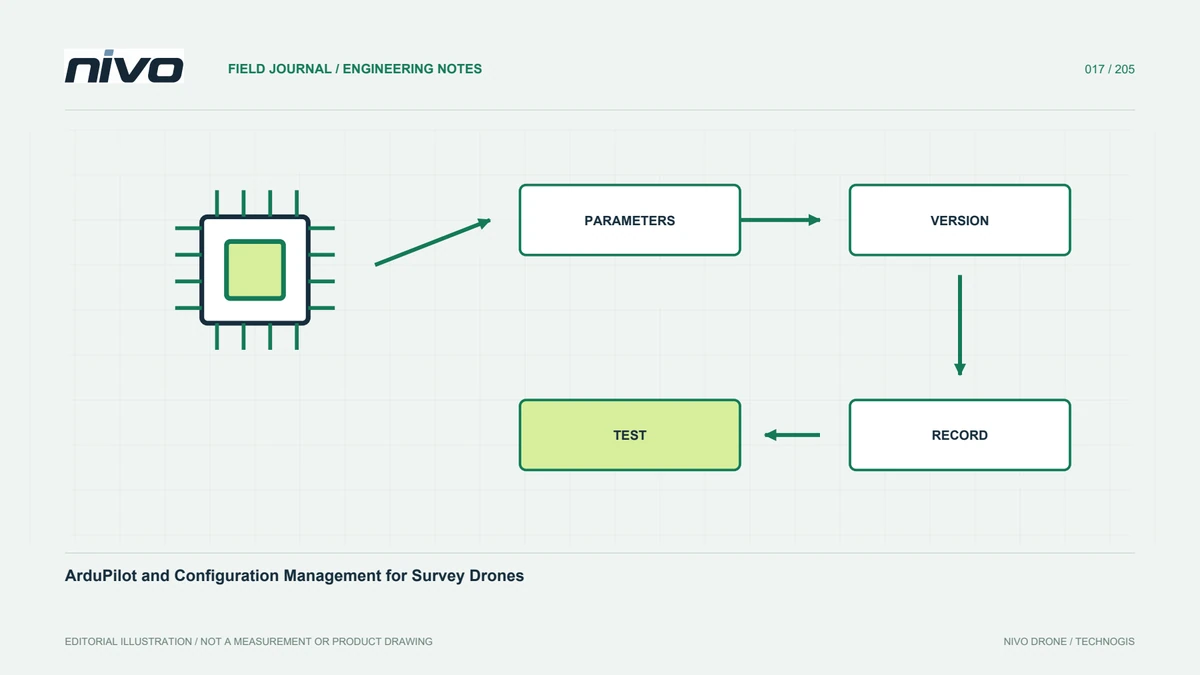
अधिकृत कार्य से पहले, मौजूदा फर्मवेयर, पैरामीटर, अंशांकन संदर्भ, कनेक्टेड डिवाइस और स्वीकृत मिशन उदाहरणों की पहचान करें। किसी सुलभ परियोजना स्थान में सहायक रिकॉर्ड सुरक्षित रखें। संस्करण संख्या का स्क्रीनशॉट पूर्ण आधार रेखा नहीं है. स्थापित करें कि कौन से पुनर्प्राप्ति चरण वास्तव में बोर्ड और सॉफ़्टवेयर संयोजन के लिए समर्थित हैं। यह न मानें कि पुरानी फ़ाइल लोड करने से स्वचालित रूप से सभी पिछली सेटिंग्स फिर से बन जाएंगी या हर परिवर्तन उलट जाएगा।
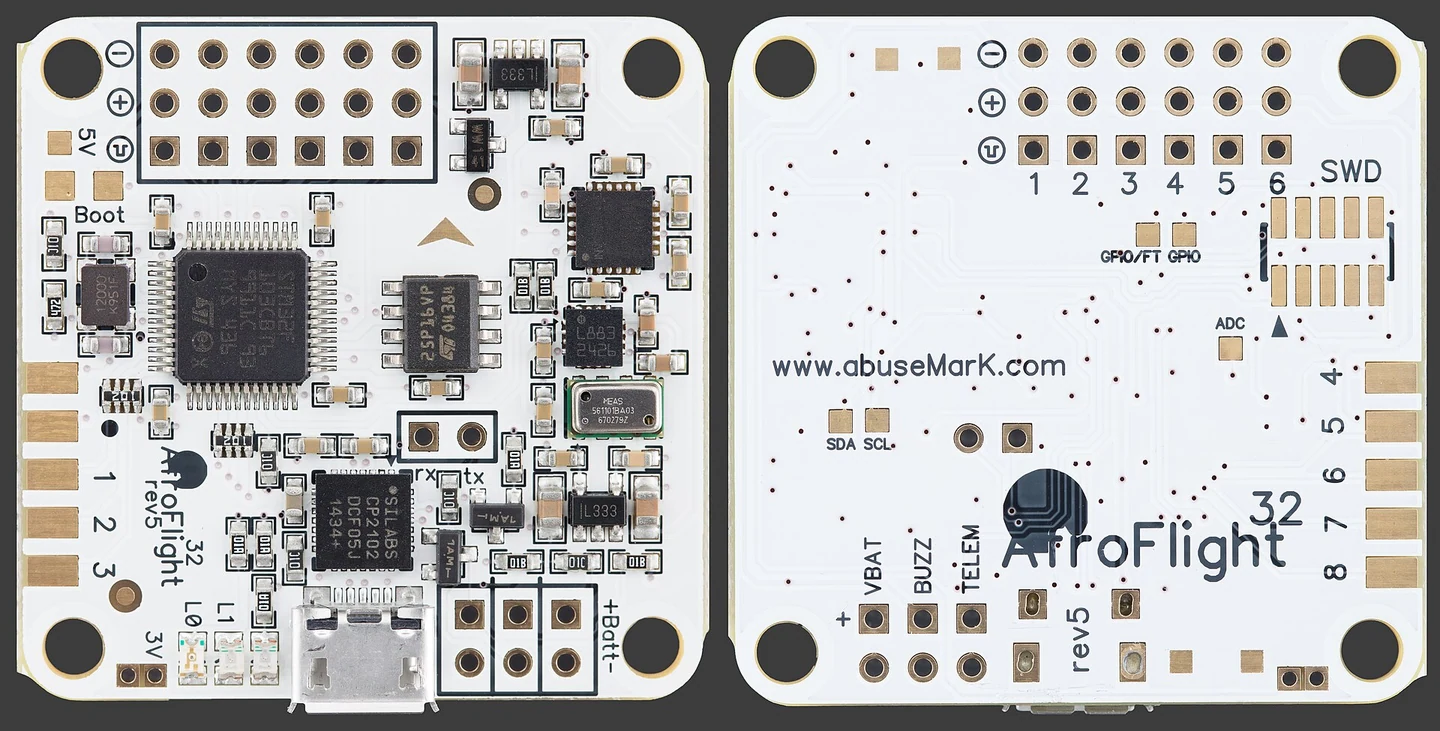
इंस्टॉल किए गए फ़ंक्शंस के आसपास चेक बनाएं
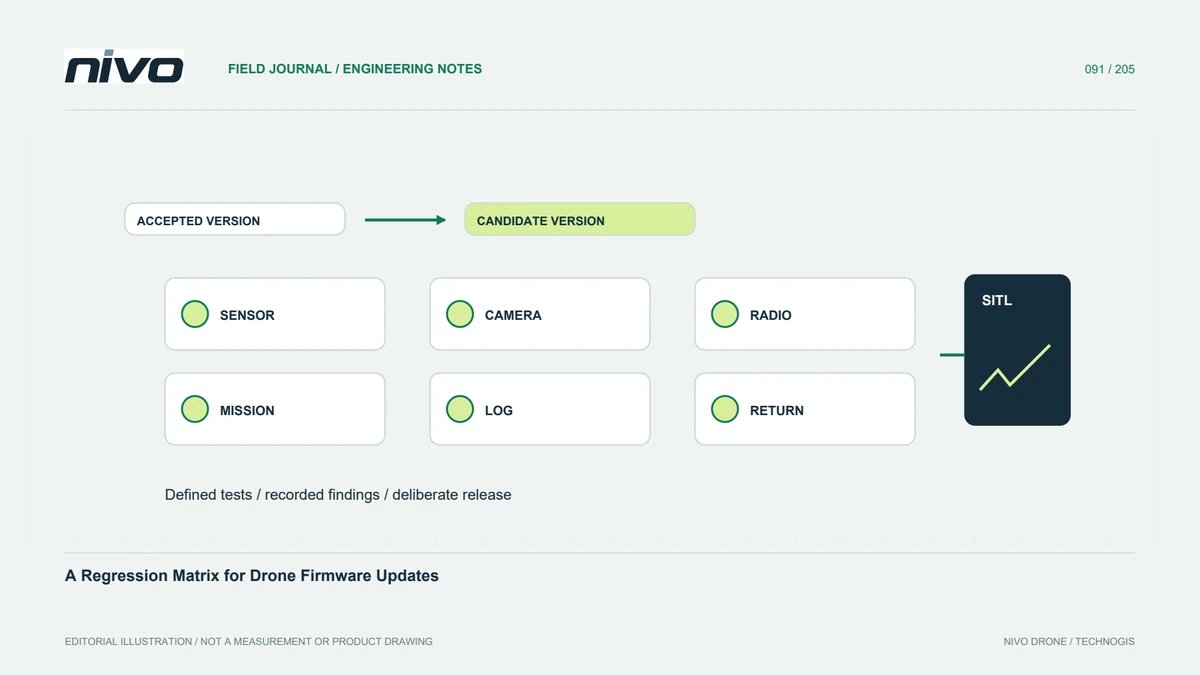
प्रत्येक प्रासंगिक फ़ंक्शन को उसके कॉन्फ़िगरेशन, अपेक्षित अवलोकन, परीक्षण वातावरण और समीक्षक के साथ जोड़कर एक मैट्रिक्स बनाएं। सेंसर, संचार, पेलोड कमांड, मिशन व्याख्या, लॉगिंग और लागू आकस्मिक व्यवहार शामिल करें। मैट्रिक्स को प्रत्येक संभावित ऑटोपायलट सुविधा के बजाय आपूर्ति किए गए विमान को प्रतिबिंबित करना चाहिए। यह लापता सबूतों को उजागर करता है: एक सफल स्टार्टअप यह पुष्टि कर सकता है कि सॉफ्टवेयर चल रहा है, जबकि कैमरा इंटरफ़ेस या वापस लौटने के व्यवहार की बिल्कुल जांच न हुई हो।
उन प्रश्नों के लिए सिमुलेशन का उपयोग करें जिनका यह उत्तर दे सकता है
सॉफ़्टवेयर-इन-द-लूप परीक्षण वास्तविक विमान को पहला प्रयोग माने बिना समर्थित मिशन तर्क और वर्कफ़्लो की जांच कर सकता है। सिम्युलेटर, सॉफ्टवेयर संस्करण, मॉडल और मान्यताओं को रिकॉर्ड करें। सिमुलेशन वायरिंग, प्रणोदन स्थिति, या स्थापित सेंसर प्रदर्शन को साबित नहीं करता है। उन चेकों को अलग रखें. एक उपयोगी परिणाम बताता है कि किस व्यवहार का परीक्षण किया गया था और किन भौतिक प्रश्नों के लिए अभी भी विमान की अनुमोदित जमीन और परिचालन सत्यापन प्रक्रिया की आवश्यकता है।
तैनाती का विस्तार करने से पहले अंतरों की समीक्षा करें
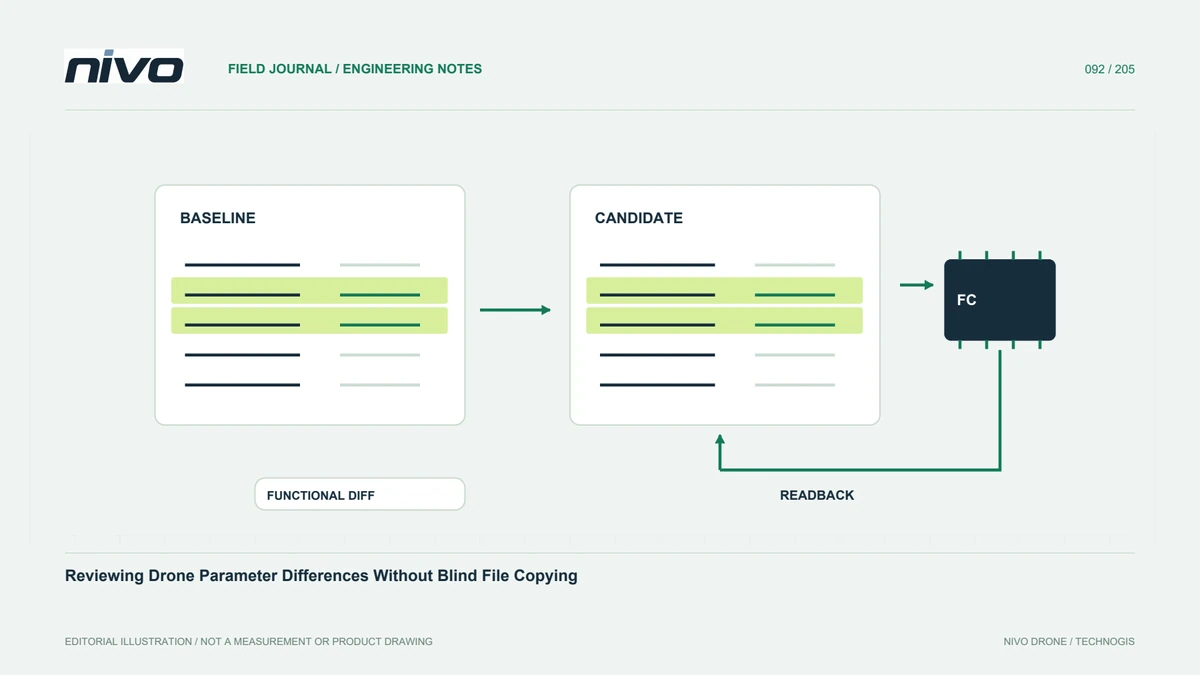
अपेक्षित और देखे गए परिणामों की तुलना करें, जिसमें परिवर्तित डिफ़ॉल्ट, नाम बदली गई सेटिंग्स, डिवाइस खोज और रिकॉर्ड किए गए डेटा शामिल हैं। पिछली पैरामीटर फ़ाइल को अंधाधुंध तरीके से कॉपी करने के बजाय अंतरों की जांच करें। मूल्यांकन को वास्तव में परीक्षण किए गए कॉन्फ़िगरेशन तक सीमित रखें। यदि कोई अनसुलझा मुद्दा किसी आवश्यक कार्य को प्रभावित करता है, तो एक स्पष्ट स्थिति और जिम्मेदार तकनीकी स्तर तक समस्या पहुँचाने का मार्ग बनाए रखें। बेड़े-व्यापी अपनाने को प्रदर्शित प्रयोज्यता का पालन करना चाहिए, न कि एक अनौपचारिक प्रदर्शन के दौरान दृश्य त्रुटि की अनुपस्थिति का।
संपूर्ण परिचालन संदर्भ जारी करें
अंतिम पैकेज में स्वीकृत फर्मवेयर, कॉन्फ़िगरेशन, परीक्षण साक्ष्य, शेष सीमाएँ और अद्यतन निर्देशों की पहचान होनी चाहिए। सुनिश्चित करें कि ऑपरेटर और सहायक कर्मचारी यह पहचान सकें कि कौन से विमान में अनुमोदित व्यवस्था है। पूर्व आधार रेखा और निर्णय इतिहास को बनाए रखें। यह NiVO फ़र्मवेयर चर्चा को समीक्षा योग्य बनाता है और भविष्य में समस्या निवारण को एक विश्वसनीय प्रारंभिक बिंदु देता है, जबकि अकेले संस्करण संख्या को पूर्ण तत्परता समझने से रोकता है।