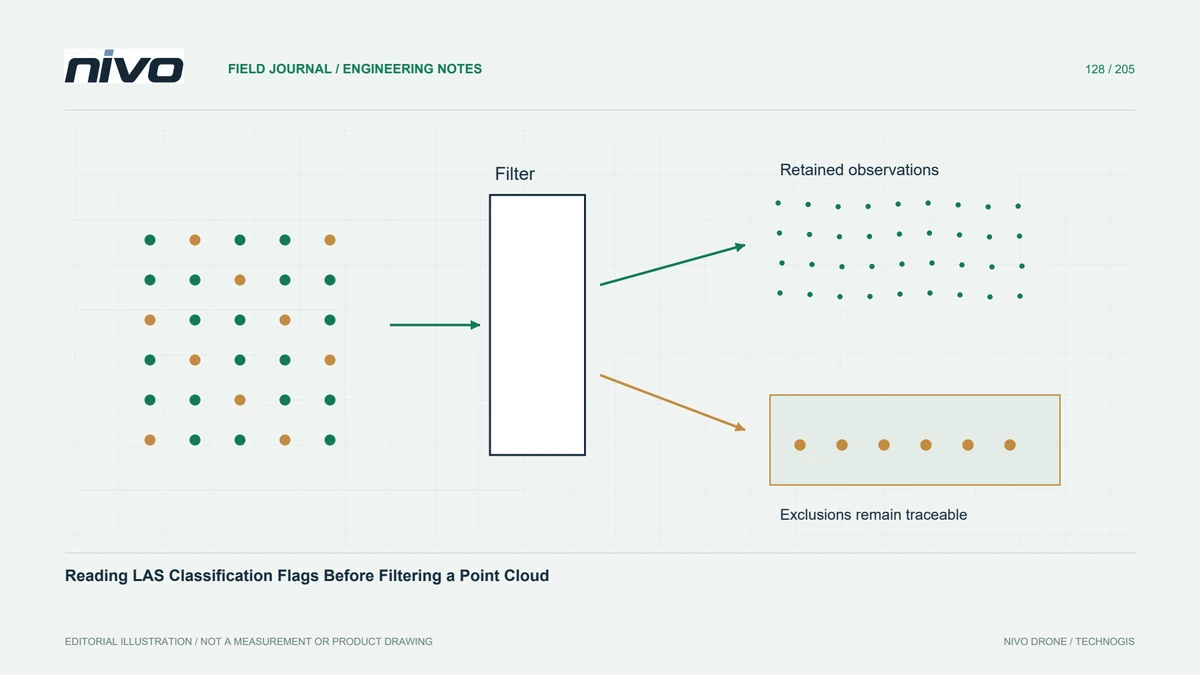
Lesen von LAS-Klassifizierungsflags vor dem Filtern einer Punktwolke
Trennen Sie LAS-Punktklassen von Statusflags, dokumentieren Sie Ausschlüsse und prüfen Sie, ob die Filterung die für das jeweilige LiDAR-Produkt nötigen Beobachtungen bewahrt.
Lesen Sie Klasse und Flags als separate Informationen
Eine Bodenklassifizierung beschreibt einen interpretierten Oberflächentyp, während Flaggen zusätzliche Status wie „von der Verarbeitung ausgeschlossen (withheld)“, „synthetisch“, „Schlüsselpunkt“ oder „Überlappung“ übermitteln können. Diese Bedeutungen sollten nicht in einer informellen Kategorie zusammengefasst werden. Die Klasse eines Punktes allein reicht daher möglicherweise nicht aus, um zu entscheiden, ob er zu einer analytischen Oberfläche, einer Visualisierung oder einem Archiv gehört, das alle Beobachtungen speichern soll.
Überprüfen Sie das Format, bevor Sie Regeln anwenden
Überprüfen Sie die LAS-Version, das Punktformat, die Dimensionsnamen und die verfügbaren Statusfelder, bevor Sie Filter schreiben. Unterschiedliche Softwareschnittstellen können Flags unterschiedlich anzeigen, insbesondere wenn ältere und neuere Formate gemischt werden. Lesen Sie eine kleine Auswahl und bestätigen Sie, wie die empfangende Bibliothek die Datensätze interpretiert. Vermeiden Sie es, ein fehlendes Feld als Beweis dafür zu betrachten, dass jeder Punkt einen bekannten negativen Status hat.
Machen Sie Inklusion zu einem expliziten Ausdruck
Drücken Sie Einschlussregeln in einer überprüfbaren Form aus und verwenden Sie bei Bedarf sowohl Klassifizierung als auch relevante Markierungen. Geben Sie an, ob es sich bei dem Ziel um ein unverdünntes Archiv, eine reine Boden-Geländeeingabe oder eine Anzeigeteilmenge handelt. Eine allgemeine Regel, die Überlappungspunkte entfernt, kann redundante Beobachtungen reduzieren, kann aber auch die lokale Unterstützung verändern. Ihre Eignung hängt vom Produkt ab und nicht von einer universellen Reinigungskonvention.
Führen Sie einen Ausschlussprüfpfad
Behalten Sie die ungefilterte Quelle und die Datensatzanzahl für jeden Ausschlussgrund bei. Wenn für einen Punkt mehrere Regeln gelten, vermeiden Sie es, die einzelnen Summen als sich gegenseitig ausschließende Verluste darzustellen. Speichern Sie den Verarbeitungsausdruck und die Softwareversion mit der Ausgabe. Eine reversible Filterungsentscheidung ist einfacher zu erklären als eine bereinigte Datei, deren entfernte Beobachtungen nicht mehr zurückverfolgt werden können.
Vergleichen Sie räumliche Effekte und nicht nur Summen
Vergleichen Sie bei einer hypothetischen Böschungsvermessung beibehaltene Punkte entlang von Fluglinienüberlappungen, am Standortrand und in der Nähe eines steilen Böschungsfußes. Sehen Sie sich die Punktwolke nach Klasse und Status an und überprüfen Sie dann die Profile der beibehaltenen und ausgeschlossenen Punkte. Eine geringfügige Änderung der Gesamtzahl kann eine konzentrierte Lücke genau dort verbergen, wo die technische Interpretation zuverlässige unterstützende Beobachtungen benötigt.
Vereinbaren Sie produktspezifische Punktesätze
Bereiten Sie separate, klar benannte Ausgaben vor, wenn für Archivierung, Geländemodellierung und Präsentation unterschiedliche Punktsätze erforderlich sind. Erklären Sie jede Einschlussrichtlinie im Manifest und testen Sie sie anhand eines Beispiels, das bekannte Flag-Kombinationen enthält. Bei der Abnahme sollte festgestellt werden, dass die dokumentierten Regeln konsequent angewendet wurden und nützliche Attribute den Export überdauerten. Dies sollte nicht bedeuten, dass die Flaggenfilterung allein die Klassifizierung validiert oder die Georeferenzierung korrigiert.