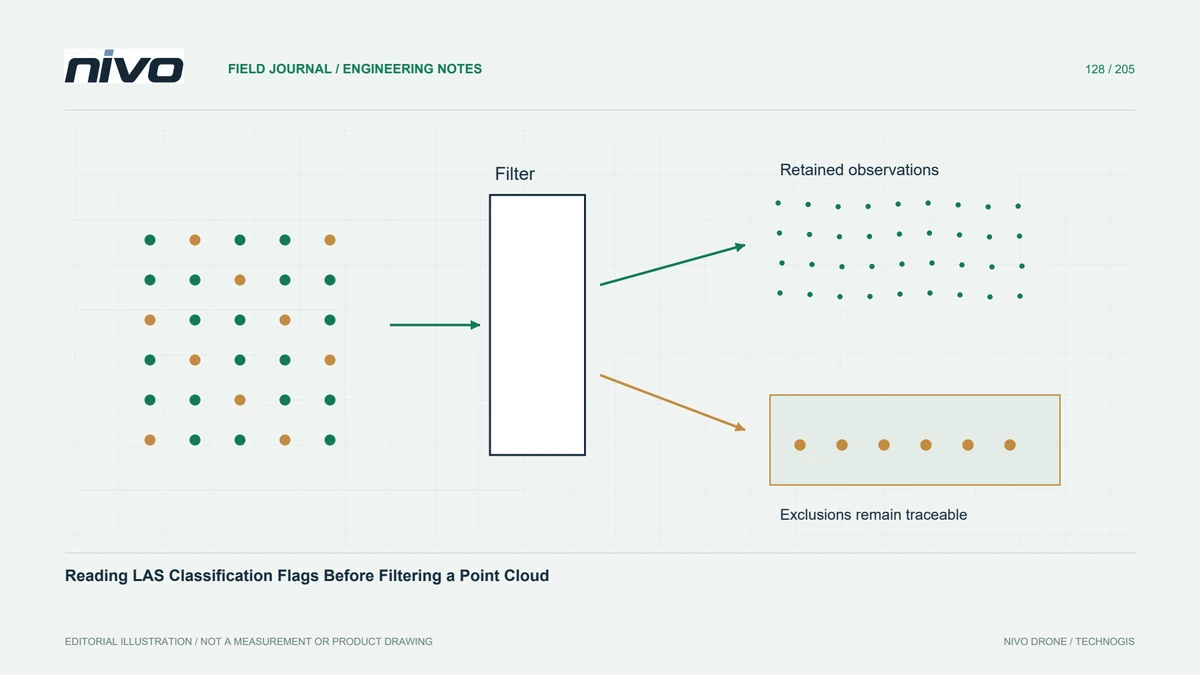
点群をフィルタリングする前に LAS 分類フラグを読み取る
ポイントクラスと分類フラグを区別し、除外を文書化して、各 LiDAR 成果物に必要な観測値がフィルタリングによって保持されていることを確認します。
クラスとフラグを別情報として読み込む
地盤分類は解釈されたサーフェス タイプを記述しますが、フラグは処理対象外(withheld)、合成、キー ポイント、オーバーラップなどの追加のステータスを伝えることができます。これらの意味を 1 つの非公式なカテゴリーにまとめるべきではありません。したがって、ポイントのクラスだけでは、それが分析面、視覚化、またはすべての観察を保持することを目的としたアーカイブに属するかどうかを判断するには不十分な場合があります。
ルールを適用する前に形式を検査する
フィルターを作成する前に、LAS バージョン、ポイント形式、ディメンション名、および使用可能なステータス フィールドを検査してください。ソフトウェア インターフェイスが異なると、特に古い形式と新しい形式が混在している場合、フラグの表示方法が異なる場合があります。小さなサンプルを読んで、受信ライブラリがレコードをどのように解釈するかを確認します。欠落しているフィールドを、すべてのポイントが既知のネガティブ ステータスを持つ証拠として扱うことは避けてください。
インクルージョンを明示的な表現に変える
必要に応じて分類と関連フラグの両方を使用して、レビュー可能な形式で包含ルールを表現します。目標が間引きされていないアーカイブなのか、地面のみの地形入力なのか、それとも表示サブセットなのかを示します。重複ポイントを削除する広範なルールにより、冗長な観測が削減される可能性がありますが、ローカル サポートも変更される可能性があります。その適合性は、一般的なクリーンアップ規則ではなく、製品によって異なります。
除外の監査証跡を保存する
除外理由ごとに、フィルターされていないソースとレコードの数を保持します。複数のルールが 1 つのポイントに適用される場合、それらの個別の合計を相互に排他的な損失として表示することは避けてください。処理式とソフトウェア バージョンを出力とともに保存します。削除された観察結果が追跡できないクリーンアップされたファイルよりも、可逆的なフィルタリングの決定の方が説明が簡単です。
合計だけではなく空間効果を比較する
架空の堤防調査で、飛行線の重なりに沿って、敷地の端と急斜面の裾付近で保持されたポイントを比較します。クラス別およびステータス別にクラウドを表示し、保持されたポイントと除外されたポイントの両方の断面を検査します。総数のわずかな変化は、工学的解釈において信頼性の高い裏付け観察が必要な場所に集中したギャップを正確に隠すことができます。
製品固有のポイントセットに同意する
アーカイブ、地形モデリング、プレゼンテーションに異なるポイント セットが必要な場合は、明確に名前が付けられた個別の出力を準備します。マニフェスト内の各包含ポリシーを説明し、既知のフラグの組み合わせを含むサンプルでテストします。承認には、文書化されたルールが一貫して適用され、有用な属性がエクスポートに残されていることを証明する必要があります。フラグ フィルタリング自体が分類を検証したり地理参照を修正したりすることを意味するものではありません。