LiDAR 密度をマッピングして地上支持のギャップを明らかにする
明示的なクラス、グリッド エリア、オーバーラップ ルール、およびエッジ処理を使用してローカル ポイント サポートを測定し、全体の密度が高くても重要な地形のギャップが隠れないようにする。

どの観測値をカウントするかを定義する
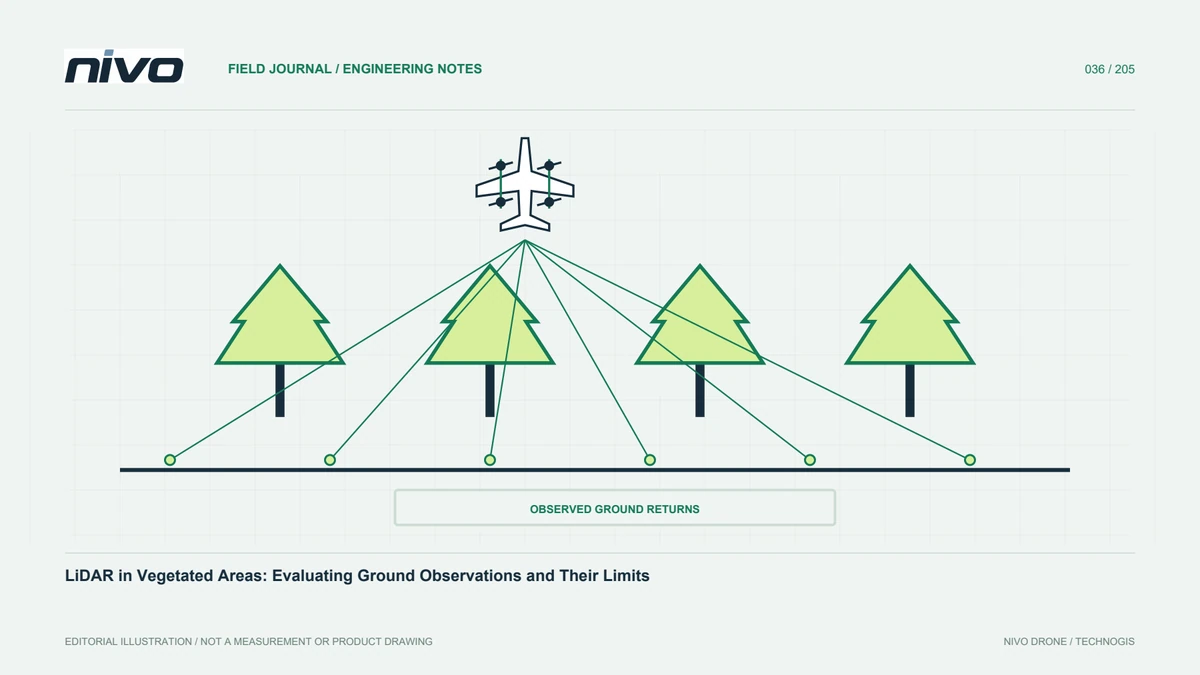
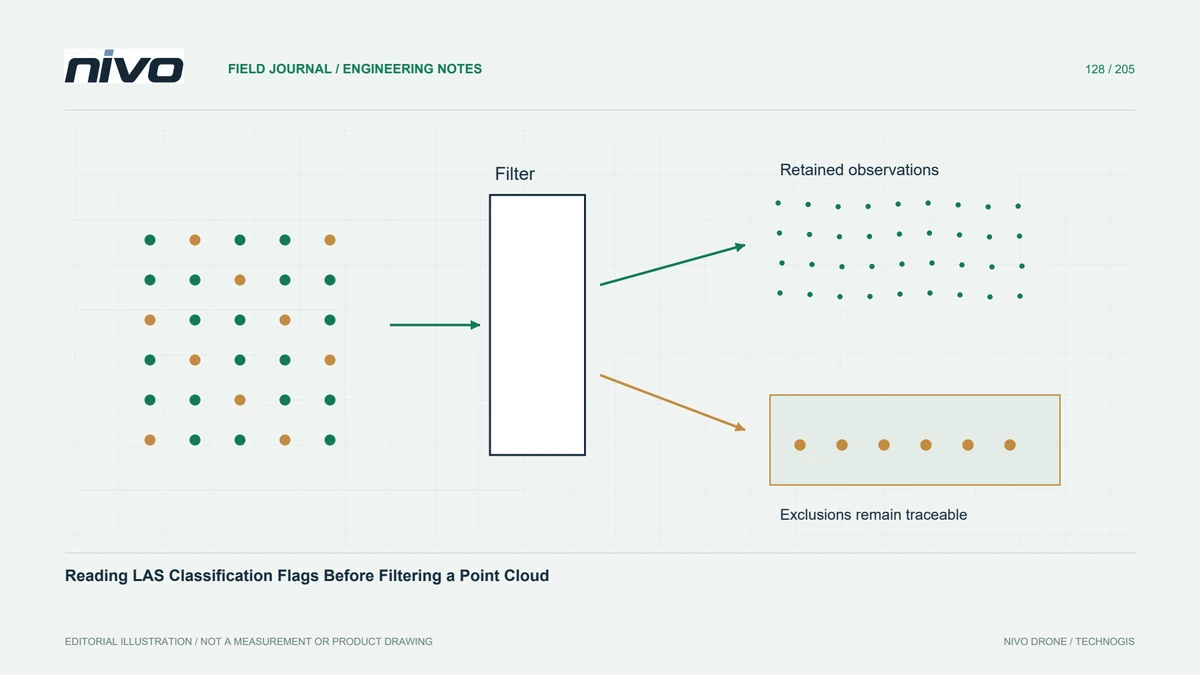
何をカウントしたかを指定しないと、点密度ステートメントは不完全になります。すべてのリターン、最初のリターン、地上分類されたポイント、およびフィルタリング後の保持されたポイントは、さまざまな母集団を表します。サポートされている決定から母集団を選択し、包含ルールを記録します。すべてのリターンを数えることで、森林の上空での豊富な観察結果を実証できますが、十分な測定値が実際に下の地表を裏付けるかどうかについてはほとんどわかりません。
有意義な分析サポートを選択してください
密度は通常、定義された領域にわたって集計されるため、セルまたは近傍のサイズによって見かけのパターンが変化します。小さなセルでは局所的な穴が明らかになりますが、ノイズの多いマップが生成される可能性があります。大きなセルは、サポートされていない狭いチャネルを隠すことができます。適切な面積単位を備えた投影座標系を使用し、サポート サイズを報告します。重要なフィーチャの幅が大幅に異なる場合は、複数のスケールを比較します。
樹冠の豊富さから地上サポートを分離する
保持されているポイントの合計と地形生成に使用される地上観測値については、個別のサマリーを準備します。それらのコントラストにより、林冠の豊かさがまばらな地形のサポートを覆い隠している場所が明らかになります。分類済みの点は依然としてチェックが必要な解釈であるため、疑わしい領域の断面を検査してください。カラフルな密度マップも高い平均値も、地面の分類が正しいことや標高が正確であることを証明するものではありません。
境界とオーバーラップするストリップを扱う
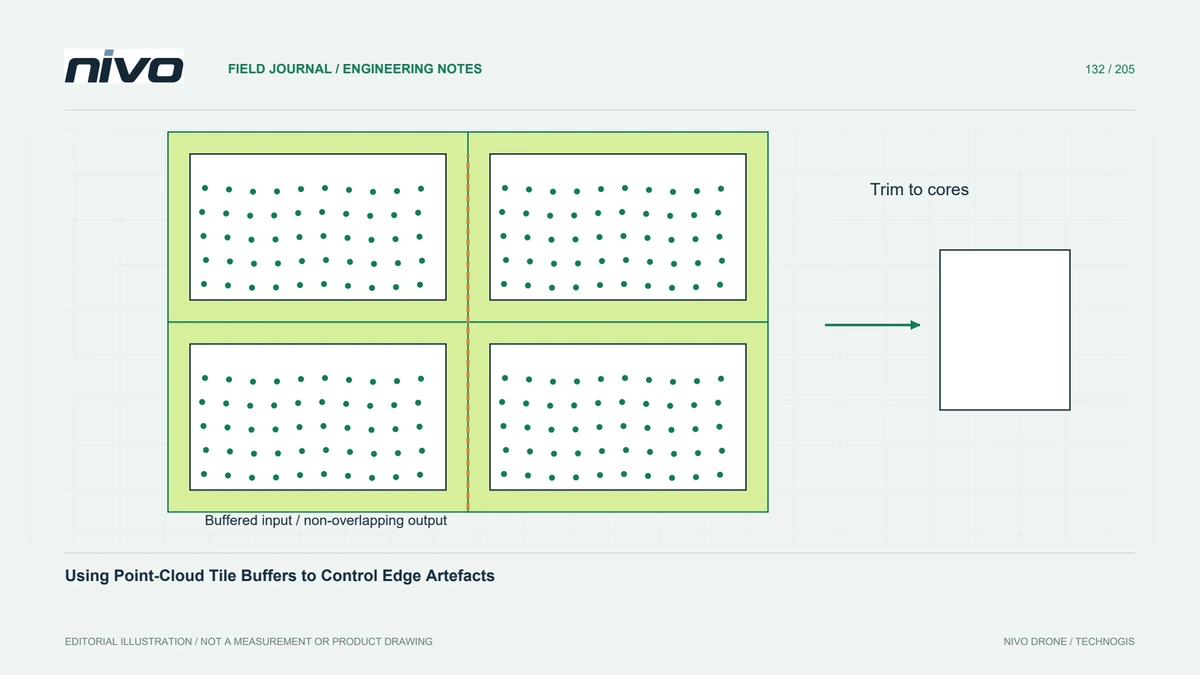
データセットの境界と重複領域により、単純な比較が歪む可能性があります。観測されたカバレッジの一部の外側にあるセルは、内側のセルとは異なる有効エリアを持ちます。ストリップが重なると、空間分布が比例的に改善されずにカウントが増大する可能性があります。重複点やオーバーラップ観測が含まれているかどうかを示し、部分的なエッジ セルを特定し、ブロック、日付、または代替処理構成を比較するときにカウント方法の一貫性を保ちます。
低密度パターンを調査する
仮想のプランテーション排水プロジェクトで、日陰の水路沿いおよび密集した木の列の下にある支持力の低いセルを調べます。フライト ストリップ、地上断面、補間フットプリントを比較します。問題が分類の見直し、より大きな不確実性ゾーン、補足測定、または取得の修正を必要とするかどうかを決定します。補間の滑らかさを高めると、基礎となる証拠を変更せずに、ギャップを視覚的に隠すことができます。
地形モデルを使用して証拠を報告する
密度集計に用いた点の母集団と面積支持範囲、レビューに使用されるしきい値、およびソースバージョンを地形ラスターとともに提供します。代表的な弱点と取られた措置を説明する選択された断面を含めます。承認は、普遍的な見出しの密度ではなく、プロジェクトにとって重要な地物に焦点を当てる必要があります。観察された地盤、補間された地形、工学的解釈から除外された領域の間の明確な区別を維持します。