Drohnen-Nutzlasten integrieren: Masse, Halterungen und Schwerpunkt
Die Sensorintegration umfasst mehr als Traglast. Prüfen Sie Schwerpunkt, Halterung, Stromversorgung, Schwingungen, Kabel, Zeitzuordnung und Konfigurationsabnahme.

Die Traglastangabe eröffnet die Prüfung
Eine Nutzlastangabe hilft bei der Vorauswahl, beschreibt aber nicht die gesamte Integration. Auch eine Kamera unter der Grenze benötigt Prüfungen von Halterung, Kabeln, Versorgung, Sichtfeld und Masseverteilung. Zubehör wird leicht übersehen, wenn nur der Sensor gewogen wird. Listen Sie alle tatsächlich eingebauten Teile auf und trennen Sie Messungen von Schätzungen. Bewerten Sie die Konfiguration mit dem zuständigen technischen Team anhand der Fluggerätedokumentation. Entscheidend ist die vollständige Anordnung und nicht nur, ob ein Gerät unter einem Katalogwert bleibt.
Betrachten Sie den Schwerpunkt als Konfigurationszustand
Der Schwerpunkt betrifft das gesamte Fluggerät. Akkuwechsel, verschobene Halterungen und Kommunikationstechnik können den zu prüfenden Zustand verändern. Grenzen und Prüfverfahren sind modellabhängig. Dokumentieren Sie den Aufbau bei der Abnahme. Montagefotos helfen, ersetzen aber keine erforderlichen Messungen. Prüfen Sie die Beziehung nach Änderungen erneut. Ähnlich aussehende Aufbauten sind nicht automatisch gleichwertig. Ein Konfigurationsnachweis zeigt, welche tatsächliche Anordnung die Abnahme abdeckt, bevor sie als Beleg für eine neue Nutzlast oder ein anderes Projekt verwendet wird.
Bewerten Sie die Halterung als Teil der Messung
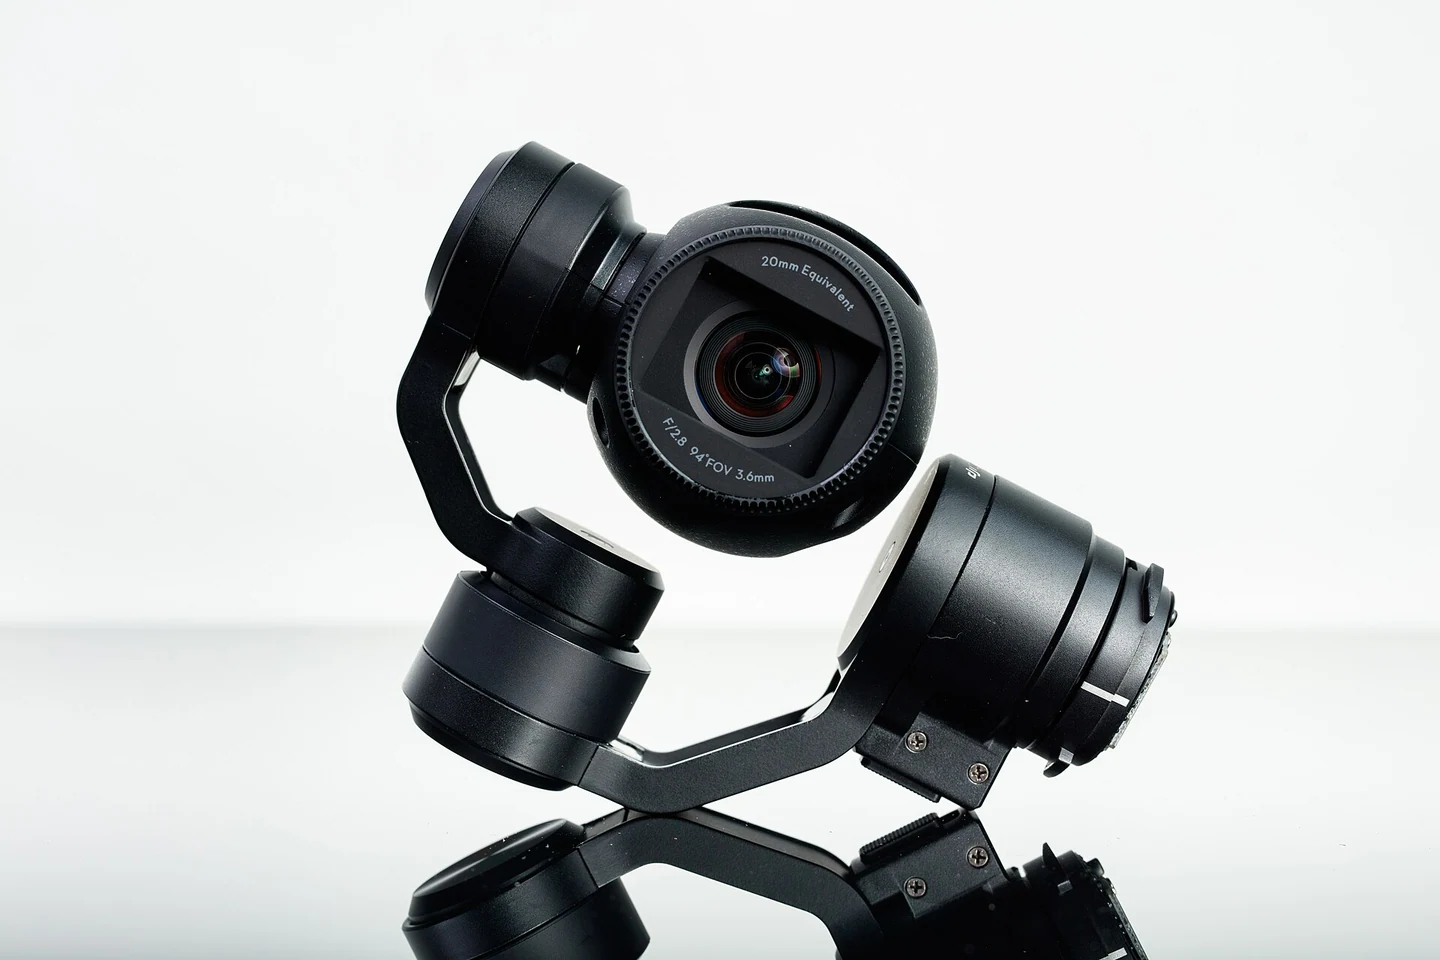
Eine Halterung erhält die Geometrie zwischen Sensor und Fluggerät. Bei wichtigen Positions- und Orientierungsbezügen kann deren Änderung die Ergebnisinterpretation beeinflussen. Prüfen Sie Verbindungen, Verriegelung und erneute Montage nach dem Integratorverfahren. Fragen Sie, wie die Sensorposition relativ zu GNSS erfasst wird. Fester Sitz allein belegt keine Gesamteignung. Berücksichtigen Sie Schwingungen, Zugang und Wartung. Orientierungsmarken sollen die richtige Montage ohne Formvermutungen ermöglichen, besonders bei häufigem Transportausbau oder wechselndem Personal.
Prüfen Sie Blickrichtung und Orientierung
Der Sensor muss die vorgesehene Umgebung erfassen. Prüfen Sie, ob Struktur, Kabel oder Halterung die Sicht verdecken. Bei einem Gimbal sind Bewegung und Kabelwege zu bewerten. Bei gerichteten Sensoren kann die Orientierung die Abdeckung verändern. Führen Sie passende Funktionsprüfungen durch und bewahren Sie Beispieldaten auf. Erfolgreiche Aufzeichnung belegt nicht die Nutzbarkeit jedes Bildteils. Schatten, Reflexionen und verdeckte Stellen können erst bei genauer Prüfung auffallen. Die abgenommene Blickrichtung muss die tatsächliche Kartierungs- oder Inspektionsaufgabe unterstützen und nicht nur ein sichtbares Bild erzeugen.
Planen Sie elektrische Anforderungen und Verbindungen
Berücksichtigen Sie Sensor und Zusatzgeräte. Prüfen Sie Spannung, Leistungsbedarf, Stecker und Einschaltverhalten. Bestätigen Sie den freigegebenen Versorgungsweg. Kabel dürfen nicht an Steckern ziehen oder die Montage behindern. Tauschen Sie Verbindungen nicht allein wegen ähnlichen Aussehens. Dokumentieren Sie Gerätebezüge und beschriften Sie Kabel eindeutig. Eine einfache Zeichnung erleichtert Kontrollen und reduziert Fehler bei Ausbau und Personalwechsel. Elektrische Integration benötigt geeignete Dokumentation und qualifizierte Fachkräfte statt improvisierter Feldlösungen für ungeklärte Anschlussprobleme.
Berücksichtigen Sie Schwingungen und Kühlung
Die Einbauumgebung kann Datenqualität und Gerätezustand beeinflussen. Eine Halterung für einen Sensor passt nicht zwingend für einen anderen. Prüfen Sie Herstelleranforderungen an Kühlung und Montage. Bewerten Sie Schwingungen anhand geeigneter Belege wie Bildern, Sensordaten und Systemaufzeichnungen. Ungeprüftes Dämpfungsmaterial kann Steifigkeit oder Orientierung verändern. Ziel ist eine erklärbare, dauerhaft beherrschbare Konfiguration und kein Gerät, das bei einer Bodenprüfung lediglich ruhiger wirkt, ohne Nachweise zum Betrieb im abgenommenen System.
Verbinden Sie Sensordaten mit Zeit und Position
Gespeicherte Bilder liefern nicht automatisch vollständige Georeferenzierung. Verstehen Sie Aufnahmereignisse und deren Zuordnung zu Position und Orientierung. Prüfen Sie Namen, Uhren, Intervalle und fehlende Aufzeichnungen. Testen Sie Beispiele vom Anfang, aus der Mitte und vom Ende. Dokumentieren Sie gegebenenfalls weitere Anwendungen mit Version und Einstellungen. Eine brauchbare Integration erhält den Zusammenhang zwischen Befehl, Sensordatensatz und Verarbeitungseingabe. Sie muss unvollständige Informationen erkennbar machen, statt aus widersprüchlichen Quellen stillschweigend eine scheinbar durchgängige Folge zu erzeugen.
Nehmen Sie die Konfiguration schrittweise ab
Verwenden Sie einen freigegebenen Prüfplan und geeignetes Personal. Trennen Sie mechanische, elektrische, Aufzeichnungs- und Qualitätsprüfungen zur Fehlerabgrenzung. Definieren Sie Nachweise vor jedem Folgeschritt. Ändern Sie nicht mehrere Elemente gleichzeitig. Dokumentieren Sie Ausgangszustand, Grund, Änderung und Ergebnis. Die Abnahme muss den tatsächlichen Sensor samt Zubehör identifizieren. Allgemeine Unterstützung einer Sensorkategorie belegt keine Prüfung des vorgesehenen Aufbaus. Nachweise müssen sich direkt auf Geräte und Ablauf beziehen, die später produktiv eingesetzt werden.
Verwalten Sie Nutzlastwechsel als Systemänderungen
Bei mehreren Sensoren verbinden Konfigurationskarten Gerät, Halterung, Akku, Kabel, Einstellungen und Prüfungen. Bediener gleichen Karte und Einbau ab. Führen Sie nach Änderungen die vorgeschriebene Verifikation durch. Bewahren Sie bei Gerätewechseln zwischen Fluggeräten Identität und Geschichte. Diese Unterlagen erklären Datenunterschiede zwischen Konfigurationen. NiVO-Nutzlastseiten dienen der Vorauswahl; die technische Anordnung definiert die Integration. Klare Rollen erleichtern Erweiterungen, ohne jede künftige Sensoroption als bereits abgenommene Fähigkeit darzustellen.
Hypothetisches Fallbeispiel: Eine Kamera unter kontrollierter Konfiguration ersetzen
Ein Team erwägt für einen hypothetischen Kartierungsauftrag eine andere Kamera. Deren Gehäuse scheint in die Nutzlastgrenze zu passen, weshalb die Anfrage einen einfachen Austausch beschreibt. Der Integrator listet dagegen Kamera, Objektiv, Halterung, Kabel, Speicher und Zusatzelektronik vollständig auf. Der Prüfer bewertet Schwerpunktverfahren und Antennen-Sensor-Bezug. Die Auswertung fragt nach weiterhin gültigen Ereignisaufzeichnungen und Dateizuordnungen. Frühere Abnahmeergebnisse werden nicht automatisch übertragen. Die stufenweise Prüfung verifiziert zuerst mechanische und elektrische Dokumentation und danach den Aufzeichnungsablauf mit Beispieldaten im freigegebenen Testverfahren. Einbaufotos begleiten die Konfigurationsidentität, ersetzen jedoch keine Messungen. Ändern sich Kabel oder Halterung während der Vorbereitung, wird dies vor der nächsten Bewertung erfasst. Die Nachweise erklären den tatsächlichen Einbau und die demonstrierten Funktionen. Das hypothetische Beispiel zeigt die Nutzlastgrenze als Auswahlhilfe statt vollständiger Integrationsentscheidung. Bediener erhalten außerdem eine prüfbare Konfigurationskarte für Ausbau zum Transport und erneute Montage beim nächsten Projekt.
Das Projekt kann die bereits abgenommene Kamera beibehalten oder Zeit für die eigenständige Abnahme der neuen Integration vorsehen. Diese Unterscheidung gehört in Termin- und Leistungsbeschreibung und nicht nur in technische Gespräche. Beim neuen Aufbau verbindet die Übergabe Montageaufzeichnung mit Beispieldaten und Verarbeitungsdefinitionen. Beim bisherigen Aufbau benennt sie zurückgestellte Anforderungen. Ein eingebautes Gerät wird dadurch nicht mit einer fertig nachgewiesenen Dienstleistung verwechselt, und Bedienung sowie Auswertung erhalten denselben Stand der Konfigurationsbereitschaft.