ड्रोन पेलोड को एकीकृत करना: द्रव्यमान, माउंट और द्रव्यमान केंद्र
पेलोड एकीकरण में उठाने की क्षमता से कहीं अधिक शामिल है। द्रव्यमान केंद्र, माउंट, पावर, कंपन, वायरिंग, समय और कॉन्फ़िगरेशन स्वीकृति साक्ष्य की समीक्षा करें।

क्षमता चर्चा शुरू करती है
पेलोड रेटिंग उपकरणों को शॉर्टलिस्ट करने में मदद करती है, लेकिन यह संपूर्ण एकीकरण कार्य को परिभाषित नहीं करती है। सीमा से नीचे के कैमरे को अभी भी इसके माउंट, केबल, पावर, दृश्य क्षेत्र और द्रव्यमान वितरण की समीक्षा की आवश्यकता है। जब केवल सेंसर बॉडी का वजन किया जाता है तो सहायक उपकरण आसानी से छूट जाते हैं। वास्तव में स्थापित सभी चीज़ों की सूची बनाएं और मापी गई जानकारी को अनुमान से अलग करें। फिर जिम्मेदार तकनीकी टीम के साथ विमान दस्तावेज़ीकरण के विरुद्ध कॉन्फ़िगरेशन का आकलन करें। सवाल यह है कि क्या पूरी व्यवस्था उपयुक्त है, न कि केवल यह कि क्या एक उपकरण कैटलॉग संख्या के अंतर्गत फिट बैठता है।
द्रव्यमान केंद्र को एक विन्यास अवस्था के रूप में मानें
द्रव्यमान केंद्र पूरे विमान से संबंधित है। बैटरी परिवर्तन, स्थानांतरित माउंट और संचार उपकरण मूल्यांकन की आवश्यकता वाली स्थिति को बदल सकते हैं। सीमाएँ और जाँच विधियाँ मॉडल पर निर्भर करती हैं। व्यवस्था स्वीकार होने पर उसका दस्तावेजीकरण करें। इंस्टॉलेशन तस्वीरें मदद करती हैं लेकिन आवश्यक मापों को प्रतिस्थापित नहीं करती हैं। बदलाव के बाद रिश्ते की दोबारा जांच करें. समान दिखने वाले सेटअप को समकक्ष नहीं माना जाना चाहिए। एक कॉन्फ़िगरेशन रिकॉर्ड टीम को यह पुष्टि करने की अनुमति देता है कि नए पेलोड या प्रोजेक्ट के लिए उपयोग करने से पहले स्वीकृति साक्ष्य किस वास्तविक व्यवस्था का प्रतिनिधित्व करता है।
माप के भाग के रूप में माउंट की समीक्षा करें
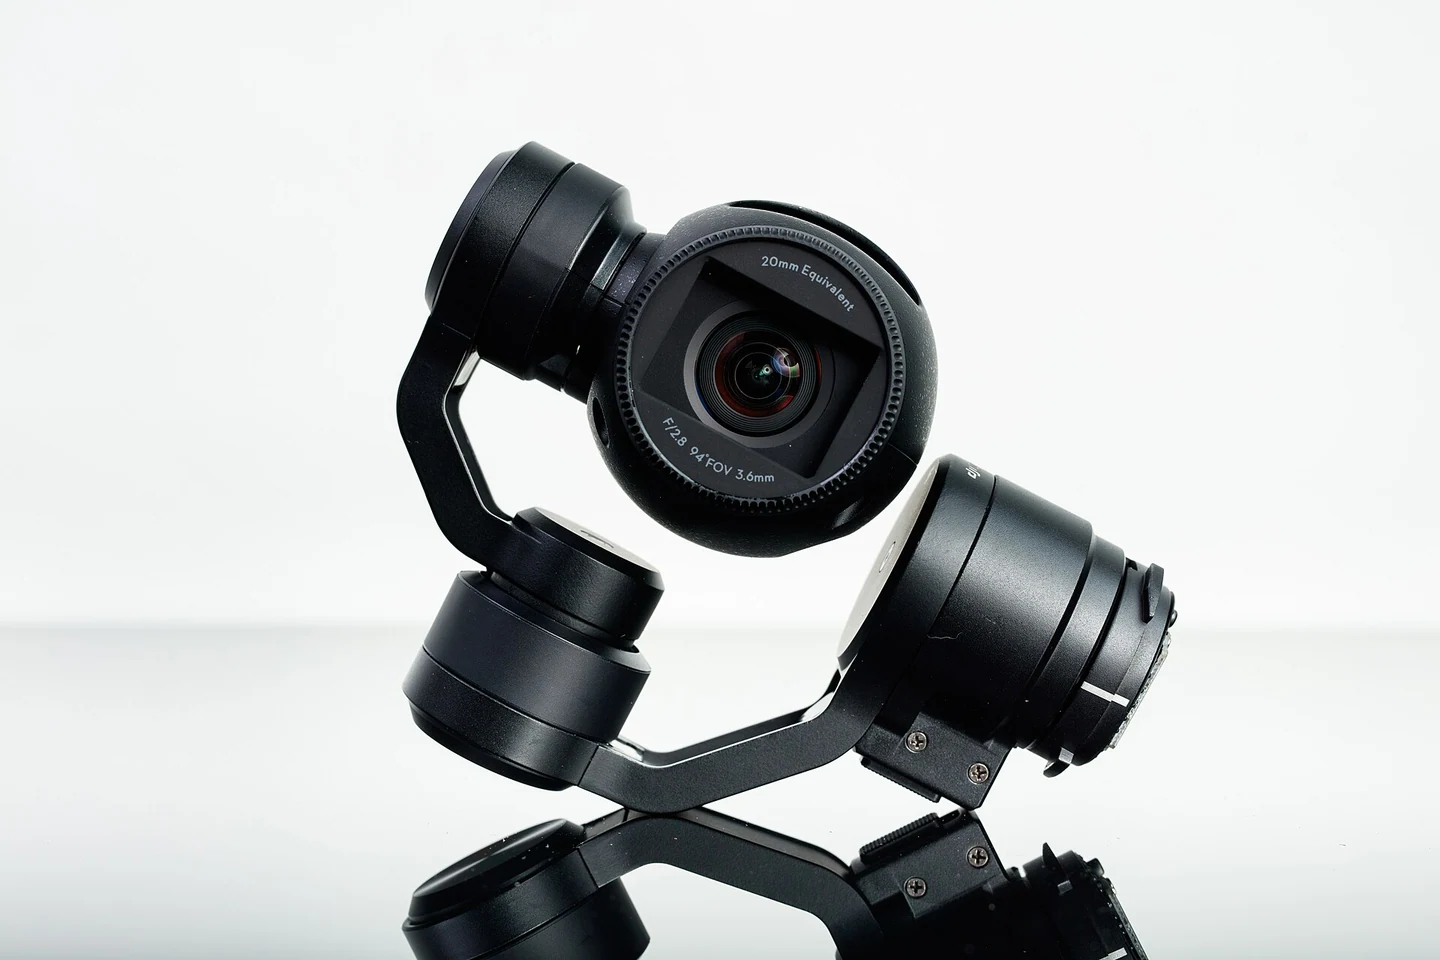
एक माउंट सेंसर और विमान के बीच ज्यामिति को बनाए रखता है। जहां स्थिति और अभिविन्यास मायने रखता है, उस ज्यामिति में परिवर्तन परिणामों की व्याख्या को प्रभावित कर सकता है। इंटीग्रेटर प्रक्रिया के तहत जोड़ों, लॉकिंग और दोबारा इंस्टॉलेशन की समीक्षा करें। पूछें कि GNSS के सापेक्ष सेंसर की स्थिति कैसे दर्ज की जाती है। केवल कसाव ही पूर्ण उपयुक्तता का प्रमाण नहीं है। कंपन, पहुंच और रखरखाव पर विचार करें। ओरिएंटेशन चिह्नों से कर्मचारियों को आकार का अनुमान लगाए बिना सही स्थापना की पहचान करने में मदद मिलनी चाहिए, खासकर जब किसी उपकरण को परिवहन के लिए बार-बार हटाया जाता है या विभिन्न कर्मियों द्वारा उपयोग किया जाता है।
देखने के कोण और अभिविन्यास की जाँच करें
सेंसर को इच्छित वातावरण का निरीक्षण करना चाहिए। समीक्षा करें कि क्या संरचना, केबल या माउंट दृश्य को अस्पष्ट करते हैं। जिम्बल के लिए, गति और केबल पथ का आकलन करें। एक दिशात्मक सेंसर के लिए, अभिविन्यास परिवर्तन कवरेज को प्रभावित कर सकते हैं। उचित कार्यात्मक जांच का उपयोग करें और नमूना डेटा बनाए रखें। सफल रिकॉर्डिंग यह साबित नहीं करती कि छवि का प्रत्येक भाग प्रयोग करने योग्य है। विस्तृत निरीक्षण के दौरान ही छाया, प्रतिबिंब और अवरुद्ध क्षेत्र स्पष्ट हो सकते हैं। पुष्टि करें कि स्वीकृत दृष्टिकोण केवल दृश्य छवि बनाने के बजाय वास्तविक मानचित्रण या निरीक्षण कार्य का समर्थन करता है।
विद्युत आवश्यकताओं और कनेक्शन की योजना बनाएं
सेंसर और सहायक उपकरणों दोनों का हिसाब रखें। वोल्टेज, बिजली की मांग, कनेक्टर्स और स्टार्टअप व्यवहार की समीक्षा करें। पुष्टि करें कि कॉन्फ़िगरेशन के लिए आपूर्ति पथ स्वीकृत है। केबल रूटिंग को कनेक्टर्स पर खींचने या असेंबली में हस्तक्षेप करने से बचना चाहिए। किसी कनेक्शन को प्रतिस्थापित न करें क्योंकि यह संगत दिखता है। डिवाइस संबंधों को रिकॉर्ड करें और केबलों को स्पष्ट रूप से लेबल करें। एक सरल आरेख जांच में सुधार करता है और उपकरण हटाते समय या कर्मचारी बदलने पर गलतियों को कम करता है। विद्युत एकीकरण के लिए प्रासंगिक दस्तावेज़ीकरण और सक्षम कर्मियों की आवश्यकता होती है, न कि किसी अस्पष्टीकृत कनेक्शन समस्या के तात्कालिक क्षेत्रीय समाधान की।
कंपन और शीतलन पर विचार करें
माउंटिंग वातावरण डेटा गुणवत्ता और उपकरण की स्थिति को प्रभावित कर सकता है। एक सेंसर के लिए उपयुक्त माउंट दूसरे सेंसर के लिए उपयुक्त नहीं हो सकता है। जांचें कि निर्माता की कूलिंग और इंस्टॉलेशन आवश्यकताएं पूरी हुई हैं या नहीं। छवियों या सेंसर डेटा और उपलब्ध सिस्टम रिकॉर्ड सहित उचित साक्ष्य का उपयोग करके कंपन का मूल्यांकन करें। मूल्यांकन के बिना कंपन कम करने वाली सामग्री जोड़ने से कठोरता या अभिविन्यास बदल सकता है। उद्देश्य एक कॉन्फ़िगरेशन है जिसके व्यवहार को समझाया और बनाए रखा जा सकता है, न कि एक उपकरण जो स्वीकृत प्रणाली में इसके संचालन के बारे में सबूत के बिना जमीनी निरीक्षण के दौरान शांत दिखाई देता है।
सेंसर डेटा को समय और स्थिति से कनेक्ट करें
रिकॉर्ड की गई इमेजरी स्वचालित रूप से पूर्ण जियोरेफ़रेंसिंग प्रदान नहीं करती है। समझें कि डेटा संग्रह की घटनाओं को कैसे लॉग किया जाता है और स्थिति और अभिविन्यास के साथ मिलान किया जाता है। नाम, घड़ियाँ, अंतराल और गुम रिकॉर्डों के प्रबंधन की जाँच करें। आरंभ, मध्य और अंत से उदाहरणों का परीक्षण करें। यदि कोई अन्य एप्लिकेशन शामिल है, तो उसके संस्करण और सेटिंग्स का दस्तावेजीकरण करें। एक प्रयोग करने योग्य एकीकरण कमांड, सेंसर रिकॉर्ड और प्रोसेसिंग इनपुट के बीच संबंध को ट्रैक करने योग्य रखता है। इससे टीम को असंगत स्रोतों से स्पष्ट रूप से निरंतर अनुक्रम बनाने के बजाय अधूरी जानकारी को पहचानने की अनुमति मिलनी चाहिए।
कॉन्फ़िगरेशन को चरणों में स्वीकार करें
विमान और सक्षम कर्मियों के लिए अनुमोदित परीक्षण योजना का उपयोग करें। मैकेनिकल, इलेक्ट्रिकल, रिकॉर्डिंग और डेटा-गुणवत्ता जांच को अलग करें ताकि समस्याओं को अलग किया जा सके। प्रत्येक अगले चरण से पहले आवश्यक साक्ष्य को परिभाषित करें। एक साथ अनेक तत्वों को बदलने से बचें. प्रारंभिक स्थिति, कारण, परिवर्तन और परिणाम रिकॉर्ड करें। स्वीकृति के लिए वास्तविक सेंसर और सहायक उपकरण की पहचान होनी चाहिए। सेंसर श्रेणी के लिए सामान्य समर्थन यह स्थापित नहीं करता है कि प्रस्तावित व्यवस्था की समीक्षा की गई है। साक्ष्य सीधे उस हार्डवेयर और वर्कफ़्लो से संबंधित होना चाहिए जिसे ऑपरेटर उत्पादन कार्य में लेगा।
सिस्टम परिवर्तन के अनुसार पेलोड परिवर्तन प्रबंधित करें
जहां कई सेंसर का उपयोग किया जाता है, वहां डिवाइस, माउंट, बैटरी, केबल, सेटिंग्स और चेक को जोड़ने वाले कॉन्फ़िगरेशन कार्ड प्रदान किए जाते हैं। ऑपरेटरों को कार्ड का मिलान स्थापित हार्डवेयर से करना चाहिए। परिवर्तन के बाद, अगले कार्य से पहले निर्दिष्ट सत्यापन करें। यदि उपकरण एक विमान से दूसरे में लगाया जाता है, तो उसकी पहचान और इतिहास बनाए रखें। ये रिकॉर्ड कॉन्फ़िगरेशन के बीच डेटा अंतर को समझाने में मदद करते हैं। NiVO पेलोड पृष्ठ चयन के लिए एक प्रारंभिक बिंदु प्रदान करते हैं, जबकि एक विशिष्ट तकनीकी व्यवस्था एकीकरण को परिभाषित करती है। उन भूमिकाओं को स्पष्ट रखने से भविष्य के प्रत्येक सेंसर विकल्प को पहले से ही स्वीकृत क्षमता के रूप में प्रस्तुत किए बिना विस्तार आसान हो जाता है।
उदाहरणात्मक मामला: कॉन्फ़िगरेशन नियंत्रण खोए बिना कैमरा बदलना
कल्पना कीजिए कि एक टीम एक काल्पनिक मानचित्रण कार्य के लिए एक अलग कैमरे पर विचार कर रही है। ऐसा प्रतीत होता है कि उसकी बॉडी का भार पेलोड सीमा के भीतर है, इसलिए प्रारंभिक अनुरोध परिवर्तन को सीधे प्रतिस्थापन के रूप में वर्णित करता है। इसके बजाय इंटीग्रेटर संपूर्ण इंस्टॉलेशन को सूचीबद्ध करता है: कैमरा, लेंस, माउंट, केबलिंग, स्टोरेज और सहायक इलेक्ट्रॉनिक्स। समीक्षक स्वीकृत द्रव्यमान केंद्र विधि और एंटीना संदर्भ और सेंसर के बीच संबंध की जांच करता है। प्रोसेसर पूछता है कि क्या इवेंट लॉगिंग और फ़ाइल मिलान वैध रहेगा। कोई भी पिछला स्वीकृति परिणाम स्वचालित रूप से प्रस्तावित व्यवस्था में स्थानांतरित नहीं होता है। एक चरणबद्ध समीक्षा पहले मैकेनिकल और इलेक्ट्रिकल दस्तावेज़ीकरण का सत्यापन करती है, फिर अनुमोदित परीक्षण प्रक्रिया के तहत प्रतिनिधि डेटा का उपयोग करके रिकॉर्डिंग वर्कफ़्लो की जांच करती है। इंस्टॉलेशन की तस्वीरें कॉन्फ़िगरेशन पहचान के साथ आती हैं, लेकिन आवश्यक मापों को प्रतिस्थापित नहीं करती हैं। यदि तैयारी के दौरान कोई केबल या माउंट बदलता है, तो वह परिवर्तन अगले मूल्यांकन से पहले दर्ज किया जाता है। परिणामी साक्ष्य बताते हैं कि वास्तव में क्या स्थापित किया गया था और कौन से कार्यों का प्रदर्शन किया गया था। यह काल्पनिक उदाहरण दिखाता है कि क्यों पेलोड क्षमता पूर्ण एकीकरण निर्णय के बजाय प्रारंभिक छँटाई का मानदंड है। यह ऑपरेटरों को एक कॉन्फ़िगरेशन कार्ड भी देता है जिसे वे कैमरा परिवहन के लिए हटाने और दूसरे प्रोजेक्ट के लिए दोबारा लगाने पर जाँच सकते हैं।
परियोजना पहले से स्वीकृत कैमरे के साथ रह सकती है, या प्रस्तावित एकीकरण को अपनी स्वीकृति अर्जित करने के लिए समय दे सकती है। अंतर केवल इंजीनियरिंग वार्तालाप में ही नहीं, बल्कि शेड्यूल और डिलिवरेबल विवरण में भी होता है। नई व्यवस्था के लिए, हैंडऑफ़ इंस्टॉलेशन रिकॉर्ड को प्रतिनिधि सेंसर फ़ाइलों और प्रसंस्करण में उपयोग की जाने वाली परिभाषाओं के साथ जोड़ता है। मौजूदा व्यवस्था के लिए, यह स्पष्ट रूप से पहचानता है कि कौन सी आवश्यकता अभी भी स्थगित है। यह भौतिक रूप से स्थापित डिवाइस को पूर्ण सेवा क्षमता समझने से रोकता है और ऑपरेटर और प्रोसेसर दोनों को कॉन्फ़िगरेशन तत्परता का समान विवरण देता है।