Integrasi Muatan Dron: Jisim, Pelekap dan Pusat Graviti
Integrasi muatan bukan sekadar keupayaan mengangkat. Semak pusat graviti, pelekap, kuasa, getaran, pendawaian, pemasaan dan bukti penerimaan konfigurasi.

Keupayaan muatan ialah permulaan perbincangan
Penarafan muatan membantu menyenarai pendek peranti, tetapi tidak mentakrifkan seluruh integrasi. Kamera di bawah had masih memerlukan semakan pelekap, kabel, kuasa, medan pandangan dan taburan jisim. Peralatan sokongan mudah tertinggal apabila hanya badan sensor ditimbang. Senaraikan semua yang dipasang dan bezakan ukuran daripada anggaran. Nilai konfigurasi terhadap dokumentasi pesawat bersama pasukan teknikal bertanggungjawab. Soalannya ialah kesesuaian susunan lengkap, bukan sama ada satu peranti lebih ringan daripada angka katalog.
Pusat graviti ialah keadaan konfigurasi
Pusat graviti melibatkan seluruh pesawat. Bateri berlainan, pelekap dipindahkan dan peralatan komunikasi boleh mengubah keadaan yang perlu dinilai. Had serta kaedah semakan bergantung pada model. Dokumentasikan susunan ketika diterima. Foto pemasangan membantu tetapi tidak menggantikan ukuran yang diwajibkan. Semak semula selepas perubahan dan jangan anggap susunan yang kelihatan serupa adalah setara. Rekod konfigurasi membolehkan pasukan memastikan susunan sebenar yang diwakili bukti penerimaan sebelum menggunakannya bagi muatan atau projek baharu.
Pelekap sebahagian daripada pengukuran
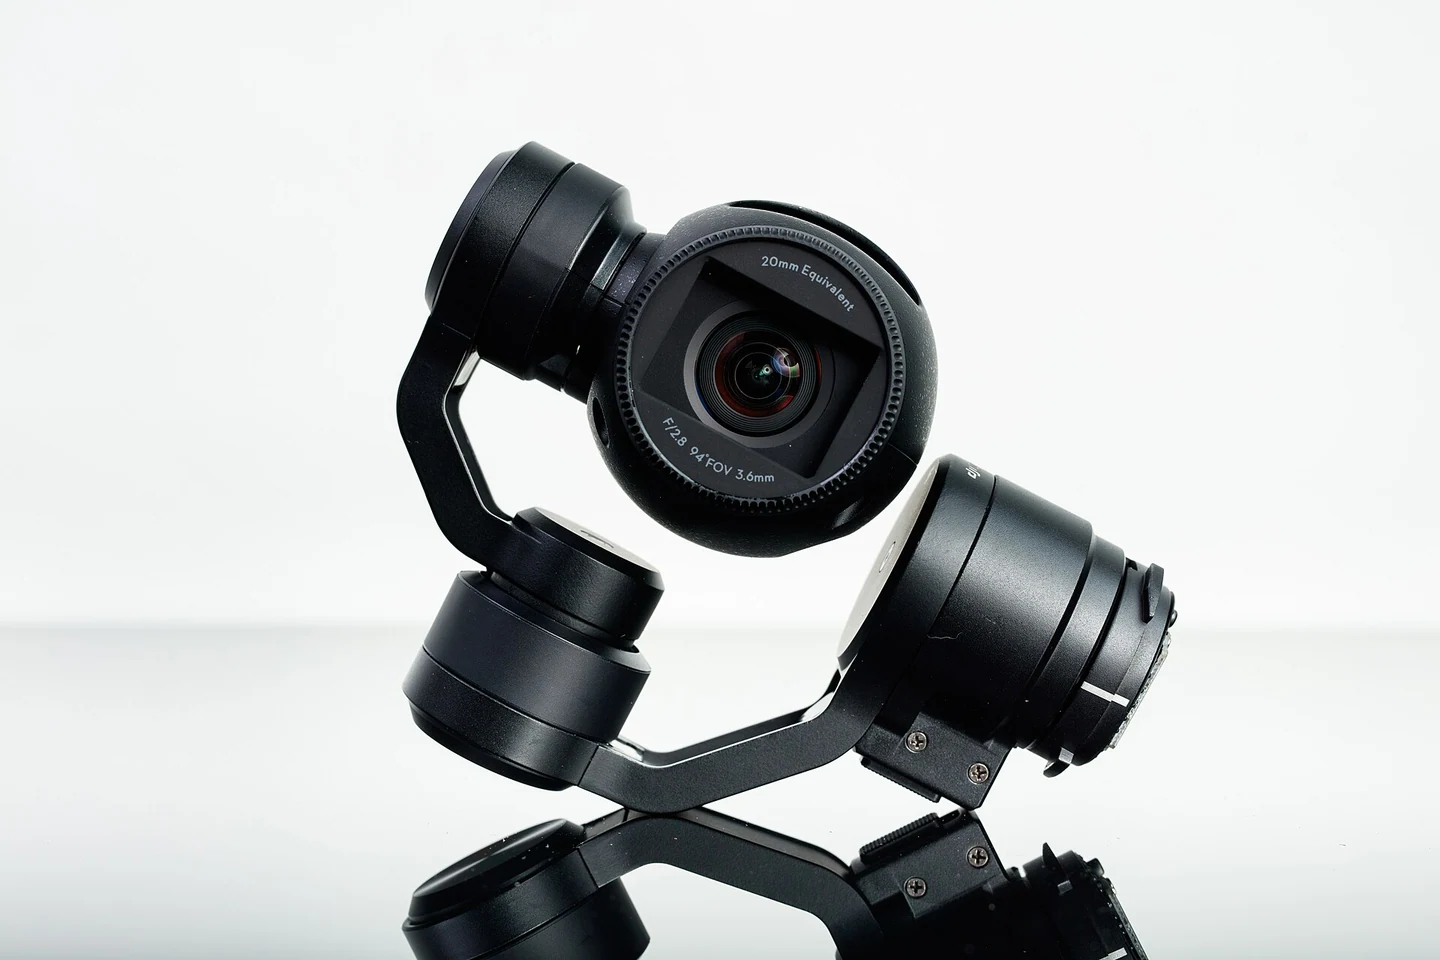
Pelekap mengekalkan geometri antara sensor dengan pesawat. Apabila kedudukan dan orientasi penting, perubahan geometri boleh mempengaruhi penjelasan hasil. Semak sambungan, penguncian dan pemasangan berulang menurut prosedur penyepadu. Tanya cara kedudukan sensor relatif kepada GNSS direkodkan. Kekemasan sahaja tidak membuktikan kesesuaian lengkap. Pertimbangkan getaran, akses dan penyelenggaraan. Tanda orientasi membantu petugas memasang dengan betul tanpa meneka bentuk, terutama apabila peranti kerap ditanggalkan untuk pengangkutan atau dikendalikan petugas berlainan.
Semak sudut pandangan dan orientasi
Sensor mesti memerhatikan persekitaran sasaran. Semak sama ada struktur, kabel atau pelekap menghalang pandangan. Bagi gimbal, nilai pergerakan serta laluan kabel. Bagi sensor berarah, perubahan orientasi boleh mempengaruhi liputan. Jalankan semakan fungsi yang sesuai dan simpan data contoh. Rakaman berjaya tidak membuktikan setiap bahagian imej boleh digunakan. Bayang, pantulan dan kawasan terhalang mungkin hanya jelas semasa pemeriksaan terperinci. Pastikan pandangan diterima menyokong tugas pemetaan atau pemeriksaan sebenar, bukan sekadar menghasilkan imej.
Rancang kuasa dan sambungan elektrik
Ambil kira sensor bersama peranti sokongannya. Semak voltan, permintaan kuasa, penyambung dan tingkah laku permulaan. Pastikan laluan bekalan diluluskan bagi konfigurasi tersebut. Kabel tidak sepatutnya menarik penyambung atau mengganggu pemasangan. Jangan gantikan sambungan hanya kerana kelihatan serasi. Rekod hubungan peranti dan label kabel dengan jelas. Rajah ringkas memudahkan pemeriksaan serta mengurangkan kesilapan semasa penanggalan atau pertukaran petugas. Integrasi elektrik memerlukan dokumentasi berkaitan dan orang kompeten, bukan penyelesaian spontan di lapangan.
Pertimbangkan getaran dan penyejukan
Persekitaran pemasangan mempengaruhi mutu data serta keadaan peralatan. Pelekap yang sesuai untuk satu sensor mungkin tidak sesuai untuk sensor lain. Semak keperluan penyejukan dan pemasangan pengilang. Nilai getaran menggunakan bukti sesuai, termasuk imej atau data sensor serta rekod sistem tersedia. Penambahan bahan peredam tanpa penilaian boleh mengubah kekakuan atau orientasi. Matlamatnya konfigurasi yang tingkah lakunya boleh dijelaskan dan dikekalkan, bukan peranti yang hanya kelihatan lebih senyap semasa pemeriksaan darat tanpa bukti operasi.
Hubungkan data sensor dengan masa dan kedudukan
Imejan dirakam tidak secara automatik mempunyai georujukan lengkap. Fahami cara peristiwa pemerolehan direkodkan serta dipadankan dengan kedudukan dan orientasi. Semak nama, jam, sela dan pengendalian rekod hilang. Uji contoh pada awal, tengah dan akhir. Jika aplikasi lain terlibat, dokumentasikan versi serta tetapannya. Integrasi berguna mengekalkan hubungan boleh jejak antara arahan, rekod sensor dan input pemprosesan. Pasukan juga perlu mengenal pasti maklumat tidak lengkap, bukannya menyusun urutan kelihatan berterusan daripada sumber tidak selaras.
Terima konfigurasi secara berperingkat
Gunakan pelan ujian yang diluluskan untuk pesawat serta petugas kompeten. Pisahkan semakan mekanikal, elektrik, rakaman dan mutu data supaya masalah boleh diasingkan. Tentukan bukti sebelum setiap peringkat berikutnya. Elakkan mengubah beberapa unsur serentak. Rekod keadaan awal, alasan, perubahan dan hasil. Penerimaan mesti mengenal pasti sensor serta peralatan sokongan sebenar. Sokongan umum bagi kategori sensor tidak membuktikan susunan cadangan telah disemak. Bukti perlu berkaitan terus dengan perkakasan dan aliran kerja yang akan digunakan dalam pengeluaran.
Urus pertukaran muatan sebagai perubahan sistem
Jika beberapa sensor digunakan, sediakan kad konfigurasi yang menghubungkan peranti, pelekap, bateri, kabel, tetapan dan pemeriksaan. Pengendali memadankan kad dengan perkakasan terpasang. Selepas perubahan, lakukan pengesahan ditetapkan sebelum kerja berikutnya. Kekalkan identiti serta sejarah peralatan yang dipindahkan antara pesawat. Rekod membantu menjelaskan perbezaan data antara konfigurasi. Halaman muatan NiVO ialah titik mula pemilihan, manakala susunan teknikal khusus mentakrifkan integrasi. Perbezaan peranan ini memudahkan peluasan tanpa mempersembahkan setiap pilihan sensor masa hadapan sebagai keupayaan yang telah diterima.
Contoh ilustrasi: mengganti kamera tanpa kehilangan kawalan konfigurasi
Bayangkan pasukan mempertimbangkan kamera lain bagi tugasan pemetaan hipotesis. Badannya kelihatan memenuhi had muatan, lalu permintaan awal menyifatkannya sebagai penggantian mudah. Penyepadu sebaliknya menyenaraikan seluruh pemasangan: kamera, kanta, pelekap, kabel, storan dan elektronik sokongan. Penyemak memeriksa kaedah pusat graviti yang diterima serta hubungan rujukan antena dengan sensor. Pemproses bertanya sama ada perekodan peristiwa dan pemadanan fail masih sah. Keputusan penerimaan terdahulu tidak dipindahkan secara automatik. Semakan berperingkat mengesahkan dokumentasi mekanikal dan elektrik, kemudian memeriksa aliran rakaman menggunakan data contoh menurut proses ujian diluluskan. Foto pemasangan disertakan dengan identiti konfigurasi tetapi tidak menggantikan ukuran diperlukan. Perubahan kabel atau pelekap direkodkan sebelum penilaian seterusnya. Bukti yang terhasil menjelaskan peralatan sebenar serta fungsi yang ditunjukkan. Contoh hipotesis ini menunjukkan keupayaan muatan ialah nilai saringan, bukan keputusan integrasi lengkap. Ia turut menyediakan kad untuk diperiksa apabila kamera ditanggalkan bagi pengangkutan dan dipasang semula.
Projek boleh mengekalkan kamera yang sudah diterima atau menyediakan masa untuk integrasi cadangan memperoleh penerimaannya sendiri. Perbezaan itu mesti masuk dalam jadual dan huraian serahan, bukan perbincangan kejuruteraan sahaja. Bagi susunan baharu, rekod pemasangan dipadankan dengan fail sensor contoh serta takrif pemprosesan. Bagi susunan sedia ada, keperluan yang ditangguhkan dinyatakan jelas. Ini mengelakkan peranti yang sudah dipasang secara fizikal disalah anggap sebagai keupayaan perkhidmatan lengkap dan memberikan pengendali serta pemproses gambaran kesiapsiagaan yang sama.