Integrasi Payload Drone: Massa, Dudukan, dan Pusat Gravitasi
Integrasi kamera atau LiDAR bukan hanya persoalan kapasitas angkut. Tinjau pusat gravitasi, dudukan, daya, getaran, kabel, dan pencatatan konfigurasi pesawat.

Kapasitas angkut adalah awal pembahasan
Angka kapasitas payload membantu menyaring perangkat yang mungkin sesuai untuk sebuah pesawat. Namun, angka itu tidak menjelaskan seluruh pekerjaan integrasi. Kamera yang massanya berada di bawah kapasitas tercantum masih perlu ditinjau bersama dudukan, kabel, kebutuhan daya, ruang pandang, dan distribusi massa. Perangkat pendukung sering terlupakan ketika tim hanya menghitung badan sensor. Mulailah dengan daftar komponen lengkap yang benar-benar akan dipasang. Pisahkan data yang sudah diukur dari nilai perkiraan dalam katalog. Setelah itu, cocokkan konfigurasi dengan dokumentasi pesawat dan libatkan tim teknis yang bertanggung jawab atas penilaian integrasi sebelum sensor digunakan dalam pekerjaan lapangan.
Pahami pusat gravitasi sebagai keadaan konfigurasi
Pusat gravitasi menunjukkan distribusi massa keseluruhan pesawat, bukan hanya posisi kamera. Mengganti baterai, memindahkan dudukan, atau menambahkan perangkat komunikasi dapat mengubah keadaan yang perlu diperiksa. Batas serta metode pemeriksaannya harus mengikuti model pesawat; artikel umum tidak dapat menetapkan posisi yang berlaku untuk semua desain. Dokumentasikan susunan komponen ketika konfigurasi dinyatakan diterima. Foto penempatan baterai dan payload dapat membantu, tetapi tidak menggantikan pengukuran yang ditentukan prosedur. Saat konfigurasi berubah, periksa kembali hubungan terhadap catatan penerimaan. Kebiasaan ini membantu tim menghindari asumsi bahwa konfigurasi yang terlihat mirip pasti mempunyai distribusi massa yang sama.
Periksa dudukan sebagai bagian pengukuran
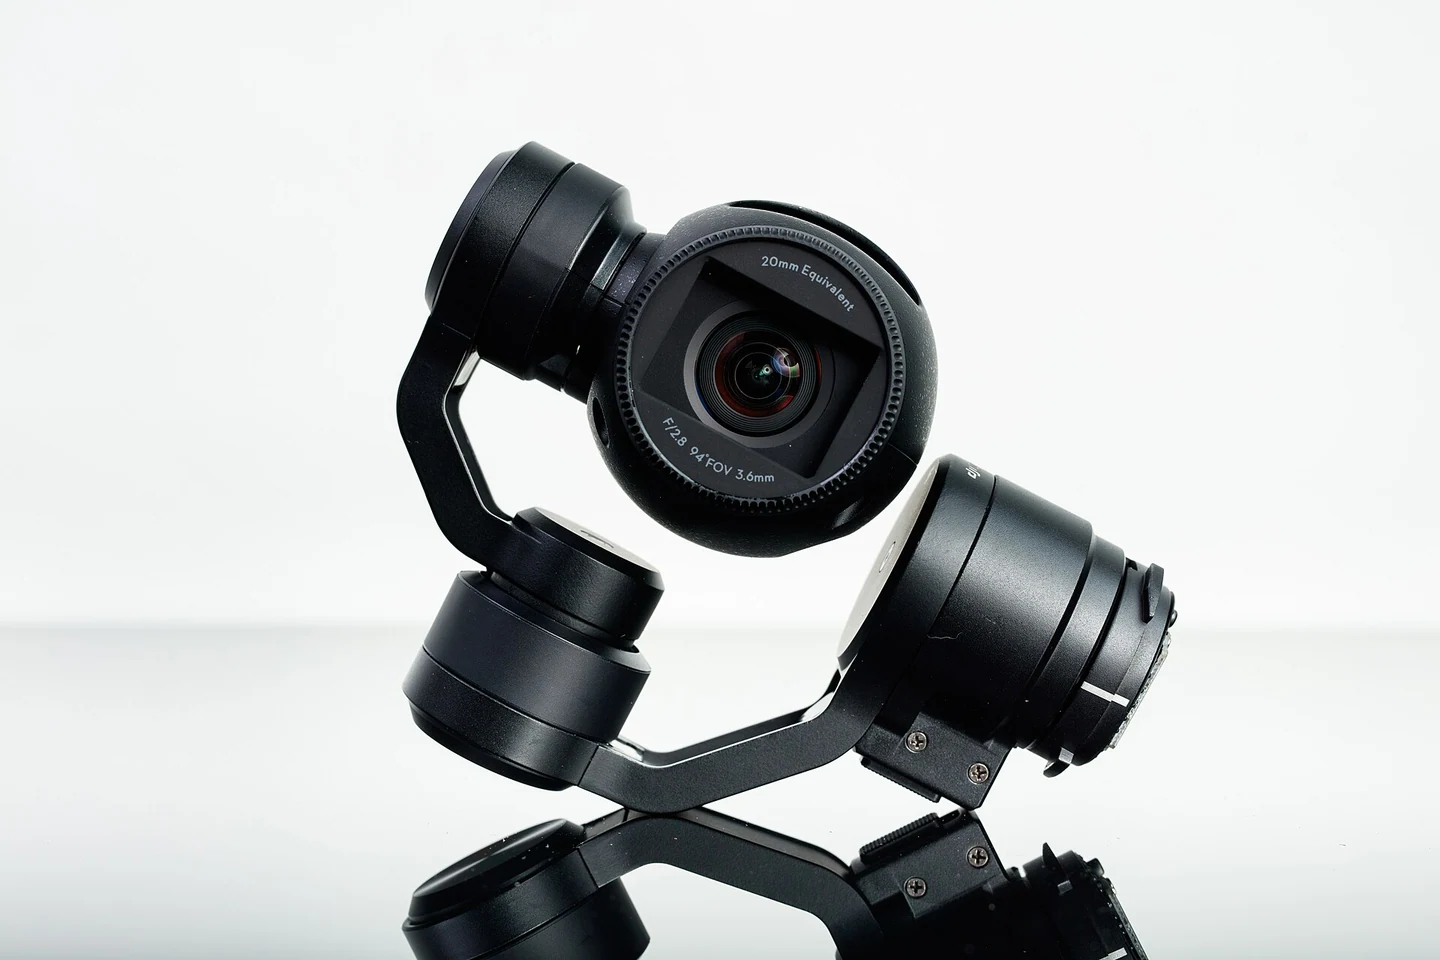
Dudukan mempertahankan hubungan geometris antara sensor dan pesawat. Pada pekerjaan yang membutuhkan posisi serta orientasi yang dapat ditelusuri, perubahan kecil pada hubungan itu dapat memengaruhi penjelasan hasil. Periksa rancangan sambungan, penguncian, dan cara pemasangan ulang menurut prosedur integrator. Tanyakan bagaimana posisi sensor terhadap referensi GNSS dicatat serta bagaimana perubahan dudukan ditangani. Jangan menjadikan kekencangan sambungan sebagai satu-satunya bukti bahwa integrasi sudah sesuai. Rancangan harus mempertimbangkan getaran, akses komponen, dan kebutuhan perawatan. Gunakan penandaan yang membantu operator mengenali orientasi pemasangan yang benar tanpa harus menebak dari bentuk komponen.
Tinjau ruang pandang dan orientasi sensor
Sensor perlu melihat bagian lingkungan yang memang menjadi tujuan pengamatan. Periksa kemungkinan bagian badan pesawat, kabel, atau dudukan memasuki bidang pandang. Pada kamera bergimbal, ruang gerak dan lintasan kabel juga perlu ditinjau. Pada perangkat yang mengamati permukaan dari arah tertentu, perubahan orientasi dapat mengubah cakupan yang dihasilkan. Lakukan pemeriksaan menggunakan tampilan sensor sesuai prosedur pemasangan, lalu simpan contoh hasilnya. Hindari menyimpulkan bahwa semua bagian gambar dapat dipakai hanya karena file berhasil direkam. Bayangan struktur, pantulan, atau bagian yang tertutup dapat baru terlihat jelas ketika data diperiksa secara lebih rinci setelah penerbangan.
Susun anggaran daya dan koneksi
Daftar kebutuhan listrik sebaiknya mencakup sensor serta perangkat pendukung yang bekerja bersamanya. Periksa tegangan, kebutuhan daya, konektor, dan cara sistem menghadapi proses penyalaan. Tanyakan apakah sensor menerima daya dari jalur yang sudah disetujui untuk konfigurasi pesawat tersebut. Kabel perlu ditata agar tidak menambah tarikan pada konektor atau mengganggu perakitan komponen lain. Jangan mengganti jenis konektor atau sambungan di lapangan hanya karena bentuknya terlihat cocok. Dokumentasikan hubungan perangkat dan gunakan identitas kabel yang mudah dibaca. Diagram sederhana dapat membantu proses pemeriksaan serta mengurangi kesalahan ketika payload dilepas untuk transportasi atau diganti oleh personel lain.
Pertimbangkan getaran dan pembuangan panas
Kualitas data dan kondisi perangkat dapat dipengaruhi oleh lingkungan mekanis serta termal di ruang pemasangan. Dudukan yang sesuai untuk satu sensor belum tentu sesuai untuk perangkat lain dengan karakter berbeda. Periksa apakah rekomendasi pabrikan tentang pendinginan serta pemasangan dapat dipenuhi di dalam pesawat. Getaran juga perlu dievaluasi melalui bukti yang sesuai, termasuk pemeriksaan gambar atau data sensor dan catatan sistem yang tersedia. Jangan menambahkan bahan peredam secara sembarangan tanpa menilai pengaruhnya terhadap kekakuan atau orientasi. Tujuan integrasi adalah konfigurasi yang dapat dijelaskan serta dipertahankan, bukan sekadar kondisi yang tampak lebih tenang ketika perangkat dipegang di darat.
Hubungkan data sensor dengan waktu dan posisi
Kamera yang berhasil merekam gambar belum tentu menghasilkan alur georeferensi yang lengkap. Tim perlu mengetahui bagaimana kejadian pengambilan data dicatat serta bagaimana catatan itu dipasangkan dengan posisi dan orientasi. Periksa penamaan berkas, jam perangkat, interval, serta penanganan ketika ada gambar yang tidak terekam. Pada pengujian, cocokkan beberapa contoh kejadian dari awal, tengah, dan akhir rangkaian. Jika pencatatan bergantung pada perangkat lunak tambahan, masukkan versi serta pengaturannya dalam dokumentasi. Integrasi yang baik memberikan hubungan yang dapat ditelusuri dari perintah, rekaman sensor, hingga berkas yang dipakai oleh pengolah data, termasuk ketika terdapat bagian yang tidak sempurna.
Lakukan penerimaan konfigurasi secara bertahap
Uji integrasi sebaiknya mengikuti rencana yang disetujui oleh personel yang kompeten dan prosedur pesawat. Pisahkan pemeriksaan mekanis, listrik, fungsi perekaman, serta penilaian data agar penyebab masalah lebih mudah dikenali. Tetapkan terlebih dahulu bukti yang harus tersedia sebelum tahap berikutnya dijalankan. Hindari mengubah beberapa bagian sekaligus saat mengevaluasi hasil. Catat konfigurasi awal, perubahan yang dilakukan, alasan, dan hasilnya. Penerimaan harus menyebut sensor serta perangkat pendukung yang diuji secara jelas. Pernyataan umum bahwa sebuah pesawat mendukung kategori LiDAR atau kamera tertentu tidak boleh menggantikan bukti bahwa konfigurasi yang akan digunakan sudah ditinjau.
Kelola pergantian payload sebagai perubahan sistem
Dalam armada yang memiliki beberapa sensor, pergantian payload perlu menjadi proses yang tertib. Siapkan kartu konfigurasi yang menghubungkan model sensor, dudukan, baterai, kabel, pengaturan, dan hasil pemeriksaan. Operator harus dapat memastikan bahwa kartu tersebut sesuai dengan perangkat yang sedang terpasang. Setelah pergantian, lakukan pemeriksaan yang ditetapkan sebelum pesawat masuk pekerjaan berikutnya. Jika sebuah sensor dipinjam dari unit lain, pastikan identitas serta riwayat perawatannya tidak hilang. Pengelolaan ini mendukung pekerjaan berulang dan membantu tim menjelaskan perbedaan data ketika konfigurasi berubah. Halaman Payload NiVO dapat digunakan untuk memulai diskusi pilihan sensor, sedangkan keputusan integrasi perlu dituangkan dalam konfigurasi teknis yang spesifik.
Contoh ilustratif: mengganti kamera tanpa kehilangan kendali konfigurasi
Bayangkan tim mempertimbangkan kamera berbeda untuk pekerjaan pemetaan hipotetis. Massa badannya tampak sesuai kapasitas sehingga permintaan awal menyebut penggantian sederhana. Integrator justru menyusun daftar pemasangan lengkap: kamera, lensa, dudukan, kabel, penyimpanan, dan elektronik pendukung. Peninjau memeriksa metode pusat gravitasi yang diterima serta hubungan referensi antena terhadap sensor. Pengolah menanyakan apakah pencatatan kejadian dan pencocokan berkas tetap berlaku. Hasil penerimaan lama tidak langsung dipindahkan ke susunan baru. Tinjauan bertahap memverifikasi dokumentasi mekanis dan listrik, kemudian memeriksa alur perekaman menggunakan contoh data melalui pengujian yang disetujui. Foto pemasangan disimpan bersama identitas konfigurasi, tetapi tidak menggantikan pengukuran yang diperlukan. Jika kabel atau dudukan berubah saat persiapan, perubahan dicatat sebelum pemeriksaan berikutnya. Bukti akhirnya menjelaskan perangkat yang benar-benar terpasang dan fungsi yang telah ditunjukkan. Contoh hipotetis ini memperlihatkan bahwa kapasitas payload merupakan penyaring awal, bukan keputusan integrasi lengkap. Operator juga memperoleh kartu konfigurasi untuk pemeriksaan ketika kamera dilepas saat transportasi dan dipasang kembali pada proyek berikutnya.
Proyek dapat mempertahankan kamera yang telah diterima atau menyediakan waktu agar integrasi baru memperoleh penerimaan tersendiri. Perbedaannya masuk jadwal serta deskripsi keluaran, bukan hanya pembahasan teknis. Untuk susunan baru, catatan pemasangan diserahkan bersama contoh data dan definisi pengolahan. Untuk susunan lama, kebutuhan yang ditunda disebutkan jelas. Perangkat terpasang secara fisik tidak disamakan dengan kemampuan layanan yang selesai, dan operator serta pengolah mempunyai penjelasan kesiapan yang sama.