Boresight dan Strip Alignment LiDAR: Menjaga Kesesuaian Antarjalur
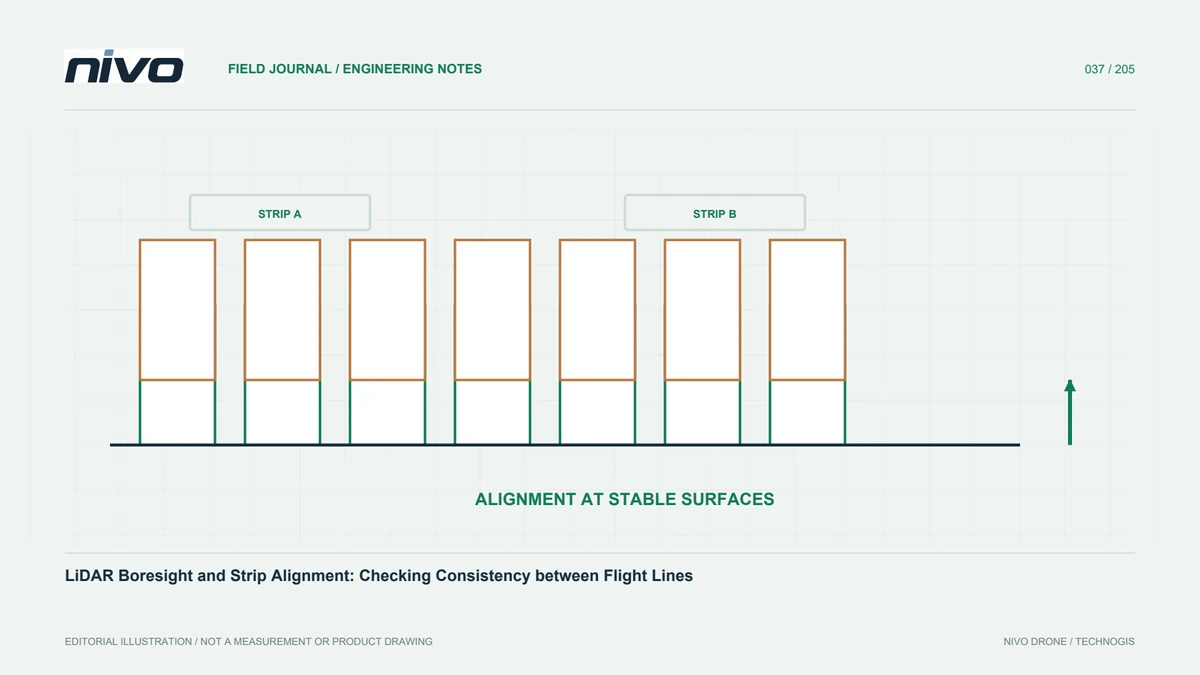
Kenali hubungan boresight, lintasan GNSS/IMU, pemasangan sensor, dan evaluasi antarjalur agar point cloud LiDAR tidak menyimpan lapisan permukaan ganda.
Panduan praktis VTOL, teknologi pendukung drone, alur kerja geospasial, payload, dan inspeksi.

Kenali hubungan boresight, lintasan GNSS/IMU, pemasangan sensor, dan evaluasi antarjalur agar point cloud LiDAR tidak menyimpan lapisan permukaan ganda.

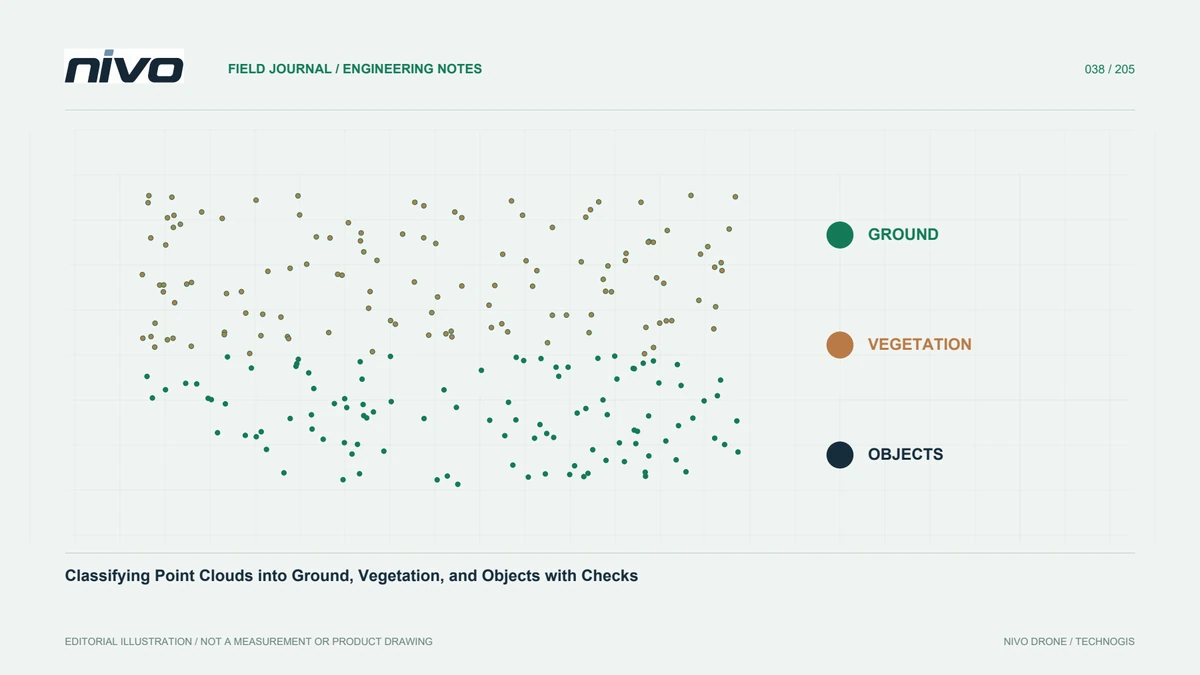
Susun alur klasifikasi point cloud yang dapat ditelusuri, dari definisi kelas dan parameter awal hingga pemeriksaan penampang serta produk turunannya.

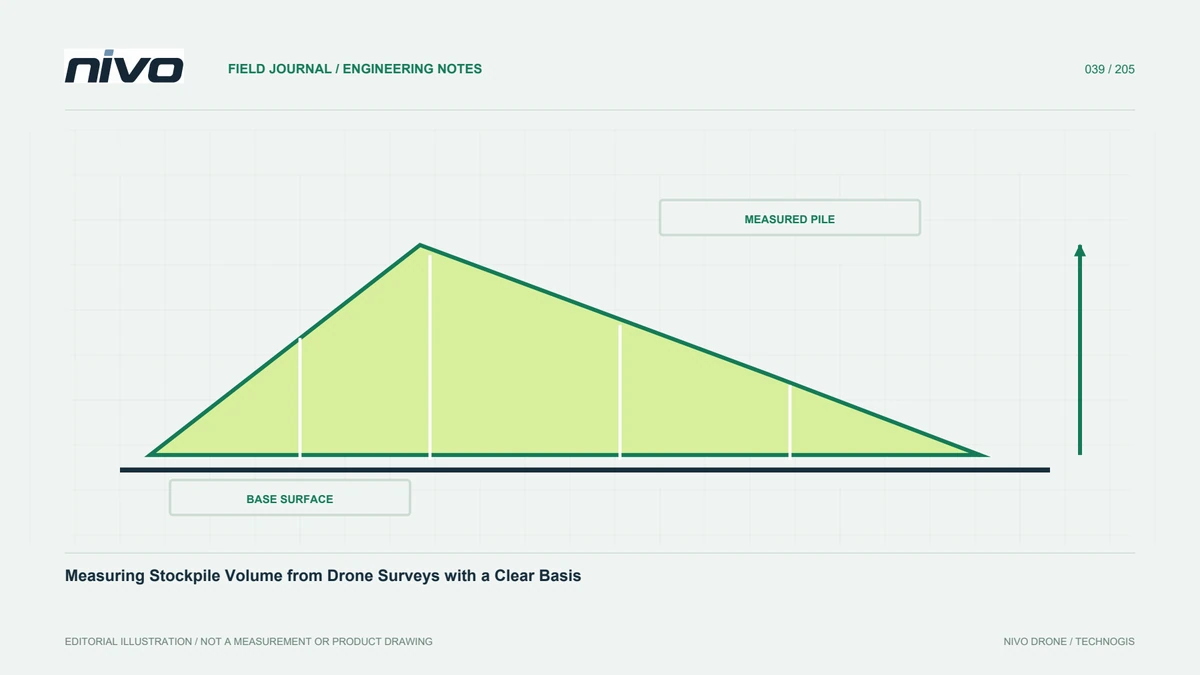
Pelajari pemilihan batas stockpile, permukaan dasar, ukuran grid, dan pemeriksaan hasil agar volume dari data drone dapat ditelusuri dan dibandingkan.

Rancang survei topografi dari tujuan penggunaan, kontrol, model tanah, dan detail lapangan sampai paket hasil yang dapat dinilai oleh tim proyek.

Rancang pemetaan koridor jalan dari pembagian segmen, geometri foto, kontrol, dan sambungan blok hingga keluaran GIS yang mudah diperiksa tim proyek.

Susun pemetaan tambang berkala dengan referensi, batas, waktu, dan metode yang konsisten agar perubahan permukaan serta volume tidak tercampur galat data.

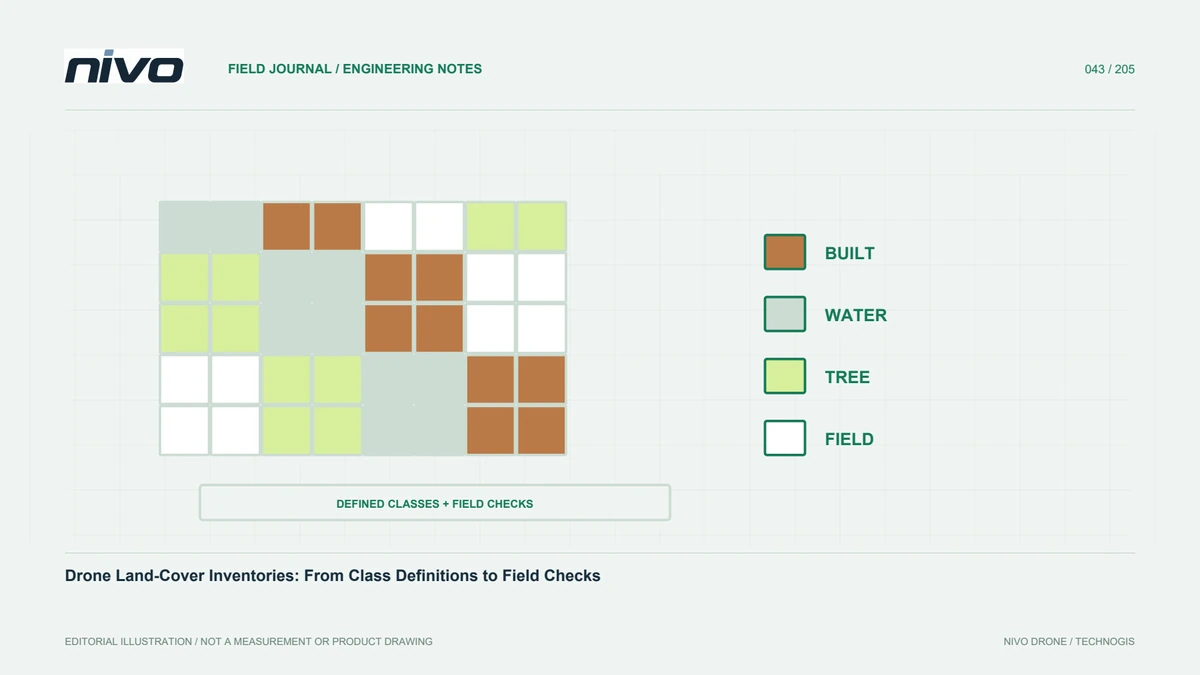
Susun inventaris tutupan lahan dari definisi kelas, unit pemetaan, citra pendukung, dan sampel uji agar luas tiap kategori dapat dijelaskan dengan baik.

Rancang survei ulangan yang konsisten, selaraskan referensi dan grid, lalu pisahkan perubahan lapangan dari perbedaan cahaya, geometri, atau pemrosesan.

Pahami tantangan garis air, pasang surut, permukaan reflektif, serta acuan elevasi agar peta pesisir dari drone dapat dibandingkan dan dipakai secara tepat.

Buat metadata yang menjelaskan asal, koordinat, waktu, proses, mutu, dan batas penggunaan dataset drone supaya hasil tidak bergantung pada ingatan tim.

Bangun alur QA yang memeriksa sumber, geometri, referensi, kelengkapan, dan ekspor agar masalah dataset udara ditemukan sebelum serah terima proyek.

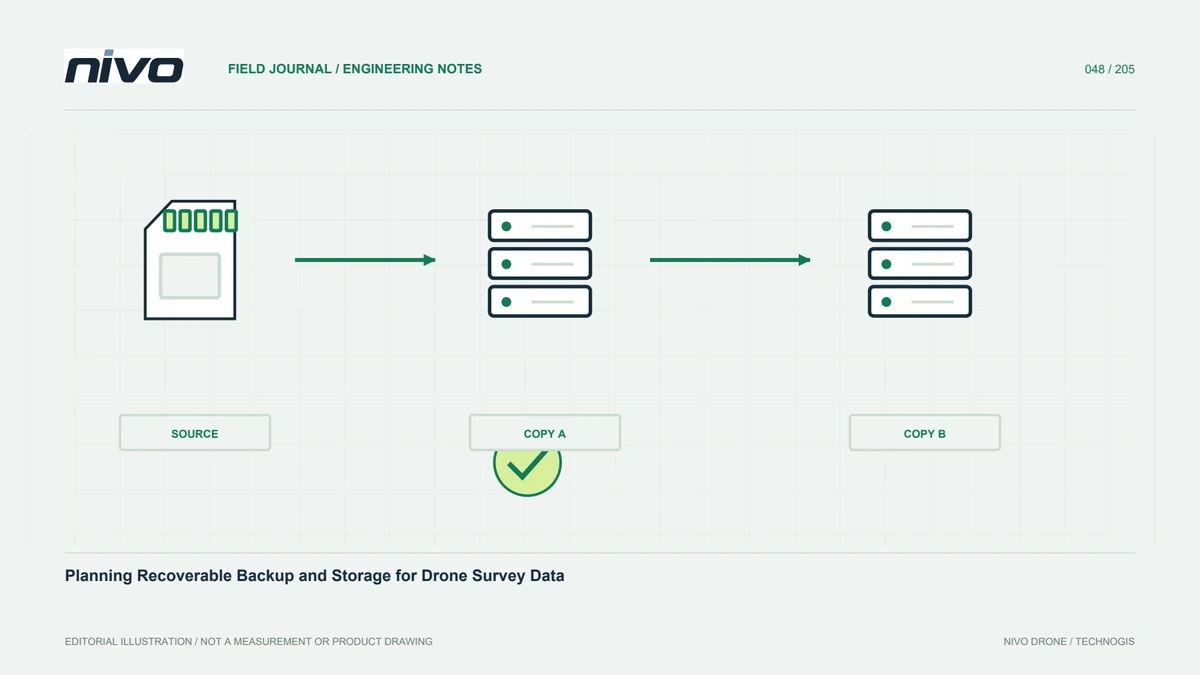
Susun penyimpanan sumber, salinan, manifest, dan uji pemulihan agar foto, lintasan, kontrol, serta hasil survei drone tetap tersedia saat dibutuhkan.